高速、高精度、導電性
電子機器製造における要件は多岐にわたります。クリーンルーム環境での精密な把持から、リジッドフレックスアセンブリやセラミック基板のハンドリングに至るまで、現代の電子機器製造では把持技術に対して極めて高い要求が課されています。 WEISS ROBOTICSは15年以上にわたり、基板ハンドリングからTHTプリント基板への部品実装、さらには電子アセンブリのEnd-of-Lineテストにおけるハンドリングに至るまで、実績のある把持ソリューションをこの業界に提供し続けています。
WEISS ROBOTICSのソリューション
繊細なハンドリング
部品の損傷を防ぐための、力制御による繊細な把持。
精密なメカニズム
部品の把持および配置において高い精度を発揮し、配置誤差に対しても堅牢です。
ESD放電仕様
放電仕様の把持モジュールにより、静電気放電による損傷を防止します。
汎用性の高い設定
プリセットベースの設定により、把持モジュールのパラメータを動的に設定できるため、部品の多様性にも対応可能です。
プロセスの信頼性
内蔵のワーク検出機能により、Pick & Place時の供給および配置エラーを検知し、高い実装品質を確保します。
クリーン
最小限の潤滑と密閉されたガイドにより、作動油の漏れを防ぎ、アセンブリ(電子/メカトロニクス)を保護します。
利用例
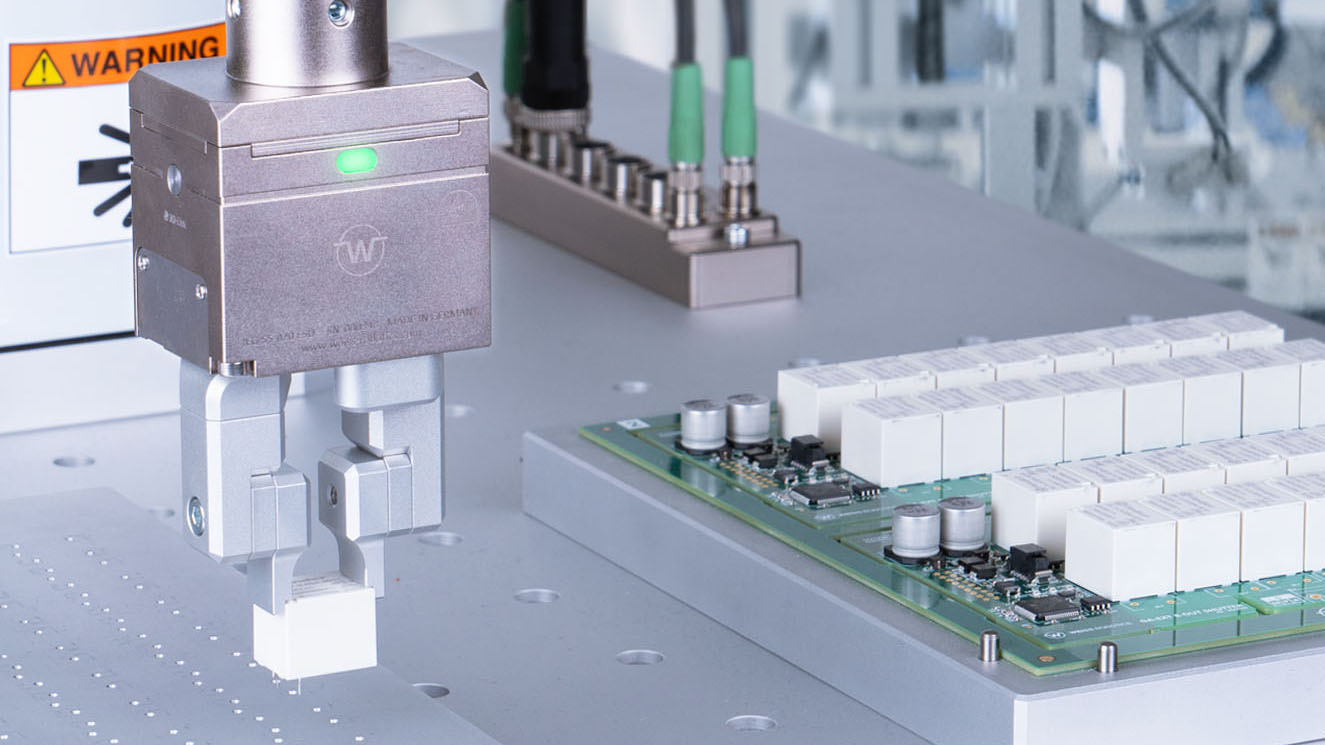
リード付き部品の実装(THT実装とも呼ばれる)は、アセンブリ製造において大きな課題となっています。プリント基板の実装では自動化の度合いが高いにもかかわらず、今日でもリード付き部品の実装は、そのほとんどが従来通り手作業で行われています。 深刻化する熟練労働者不足に対処するため、こうした作業は段階的に自動化が進められています。WEISS ROBOTICSは、THT実装向けに、部品を正確に把持・配置できるスマートサーボグリッパーを提供しています。
おすすめ商品
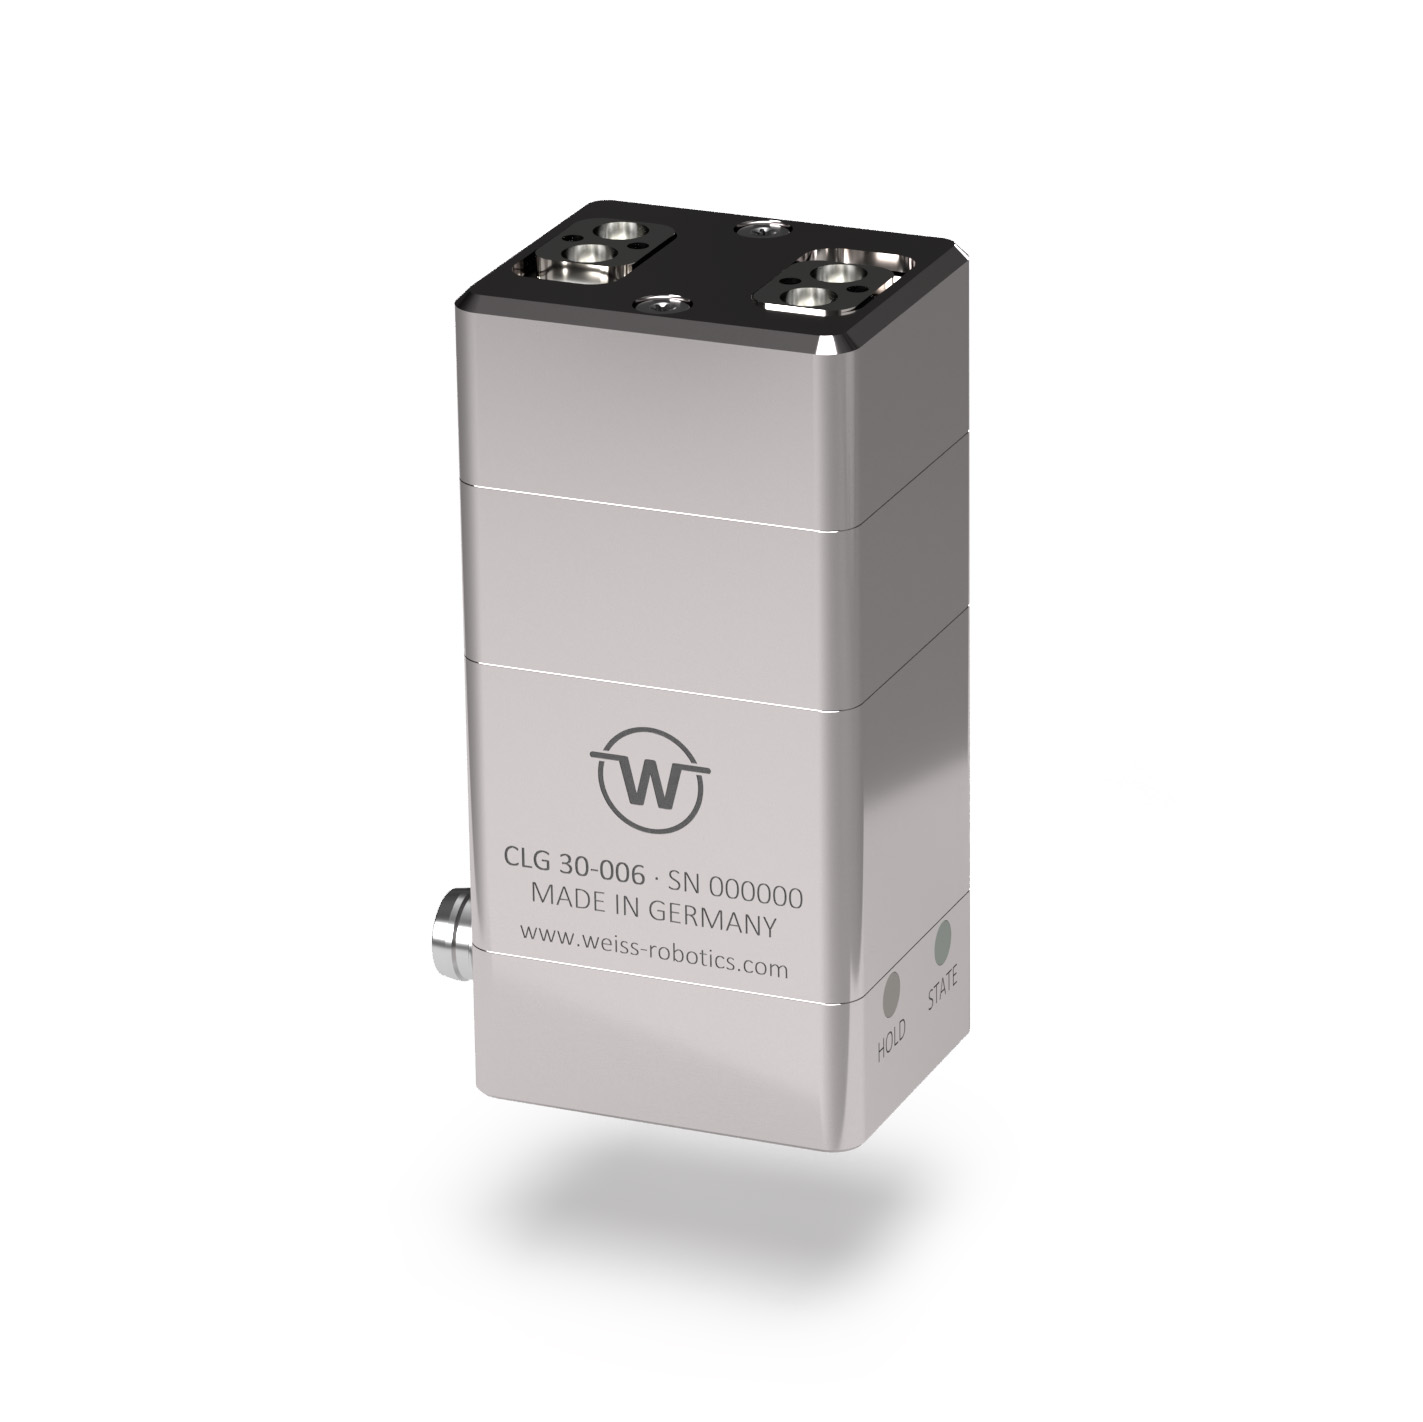
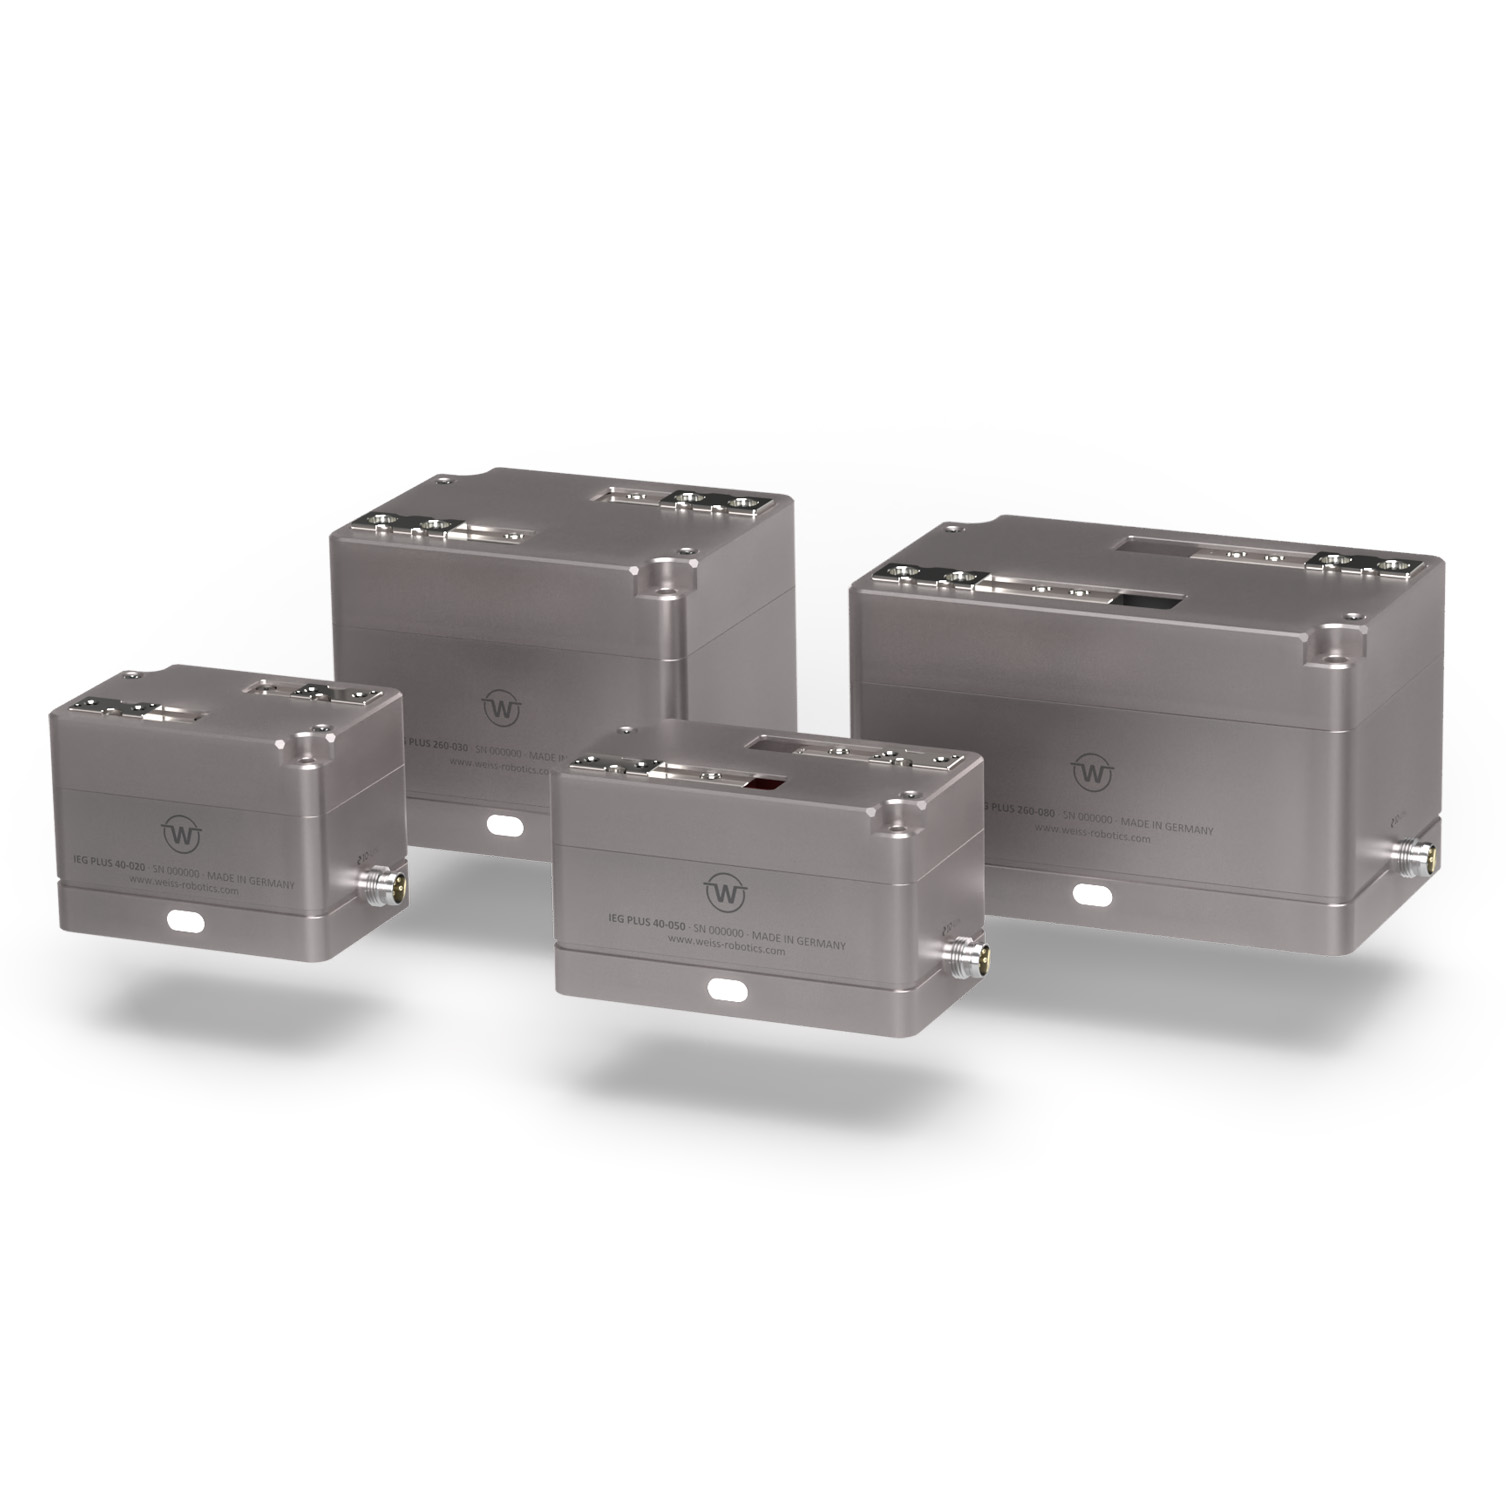

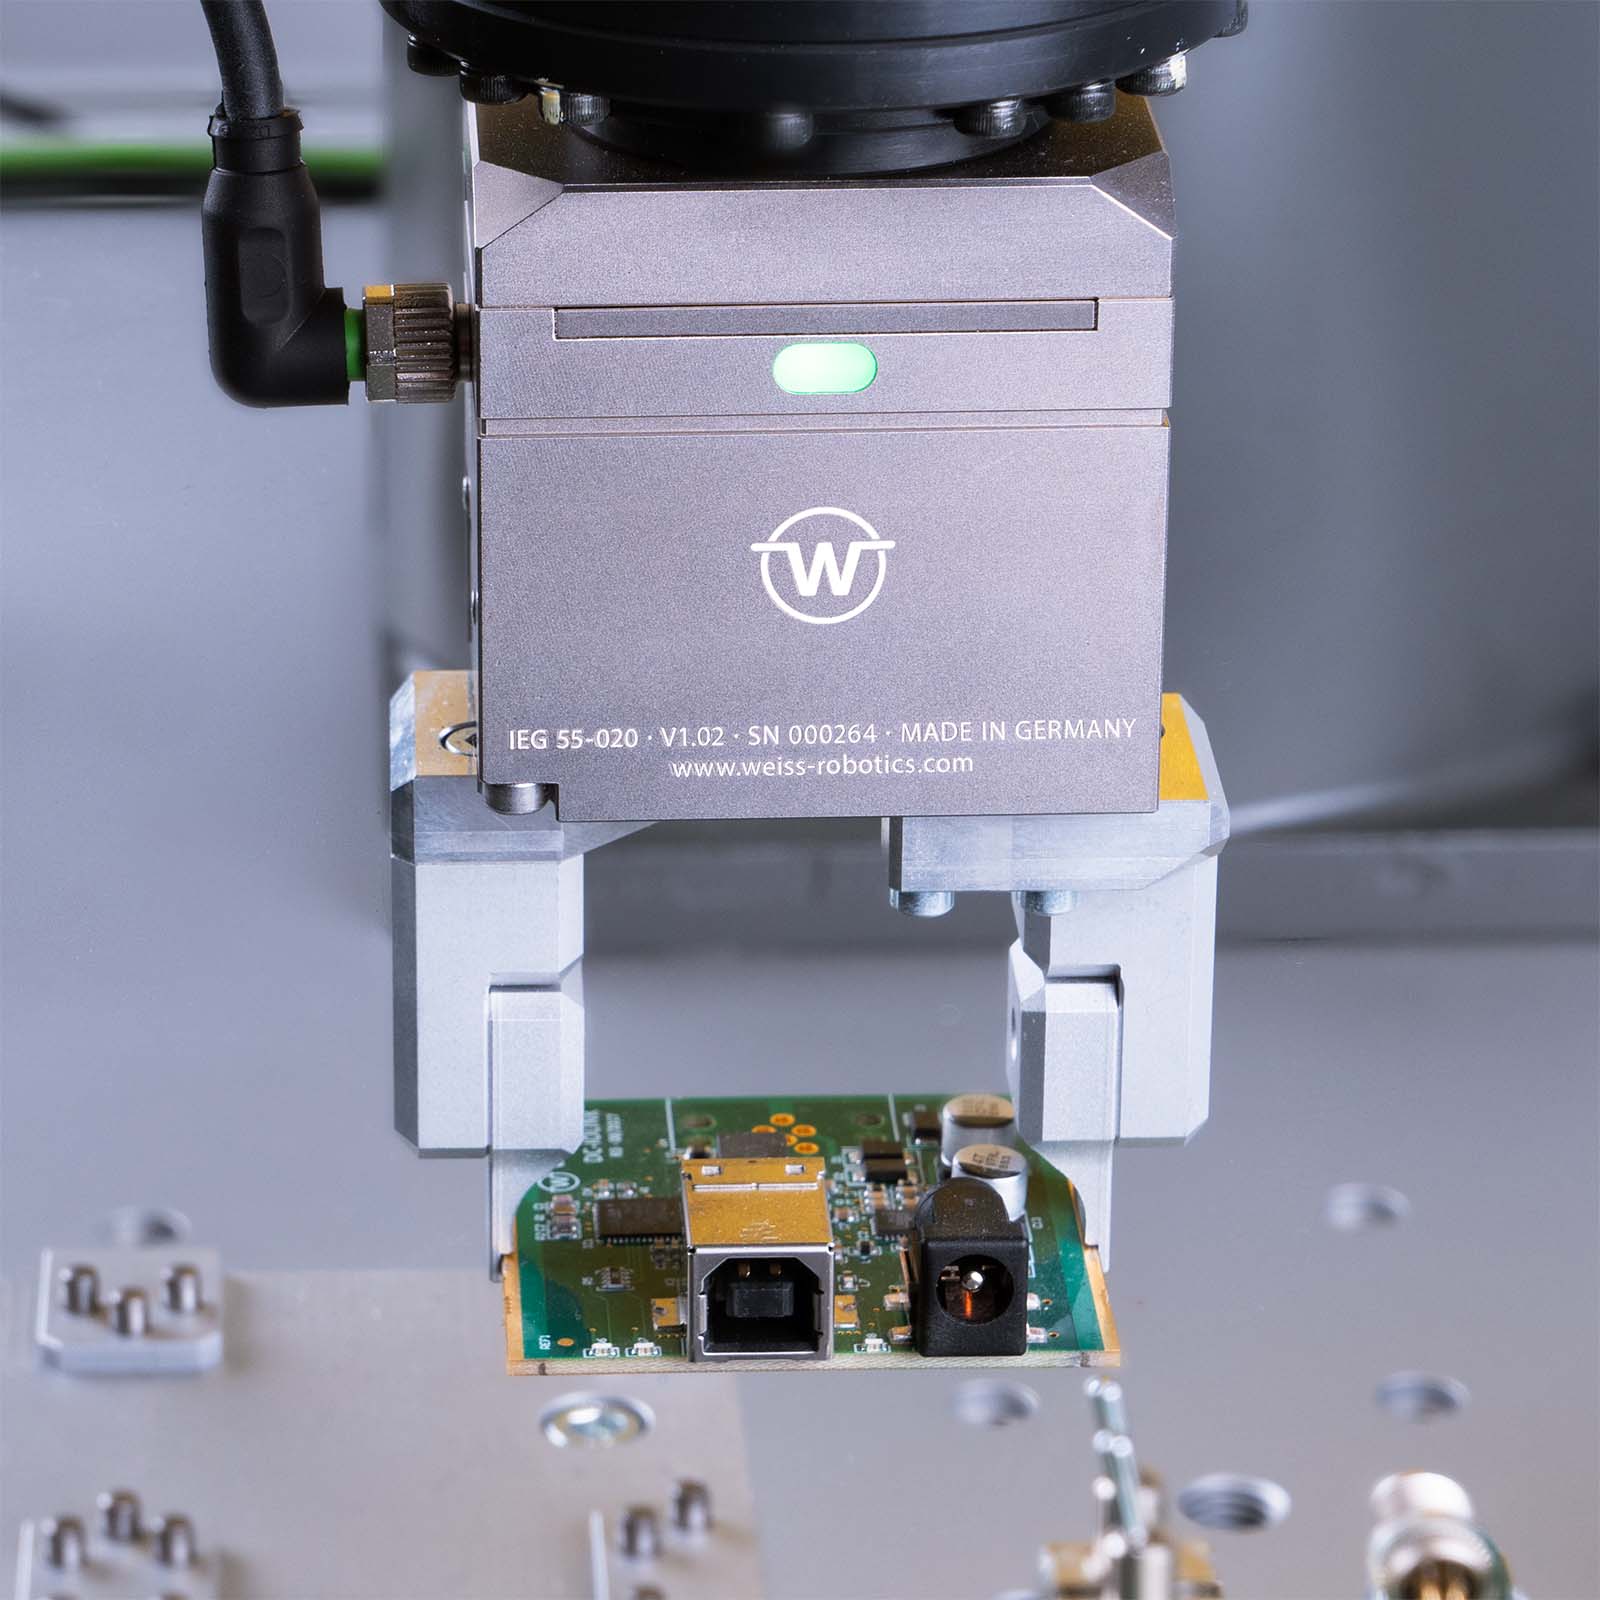
End-of-Lineテストでは、あらかじめプリント基板への部品実装が行われたアセンブリに対して電気的テストが行われ、必要に応じてプログラミングが実施されます。この際、用途に応じて、アセンブリは簡易なテストアダプターに挿入されるか、あるいは焼入れ試験用のオーブン内で徹底的な検査(バーンインテスト)が行われます。 アセンブリの把持は、特に高密度実装により吸引が困難な場合や、高い位置決め精度が求められるネイルベッドテスターなどで有効です。
特にHigh Mix Low Volumeの分野では、セットアップ時間の短縮が決定的な利点となります。WEISS ROBOTICSは、ロボット支援によるEnd-of-Lineテスト向けに、ストロークの長いスマート電動サーボグリッパーを提供しており、これにより、繊細なアセンブリ(電子/メカトロニクス)でも力制御を行いながら確実に把持することができます。 さらに、WEISS ROBOTICSの「Fingerkit」を使用すれば、さまざまな基板サイズに合わせてグリッパーフィンガーを迅速かつ簡単に調整することが可能です。
ロボットによる自動化において特に重要なのは、GRIPLINKテクノロジーを活用して、把持モジュールをロボットコントローラーにスマートに統合することです。これにより、追加のセンサーをプロセスに組み込み、位置や距離の測定にレーザーセンサーなどを活用して、プロセスの柔軟性を高めることも可能です。
おすすめ商品
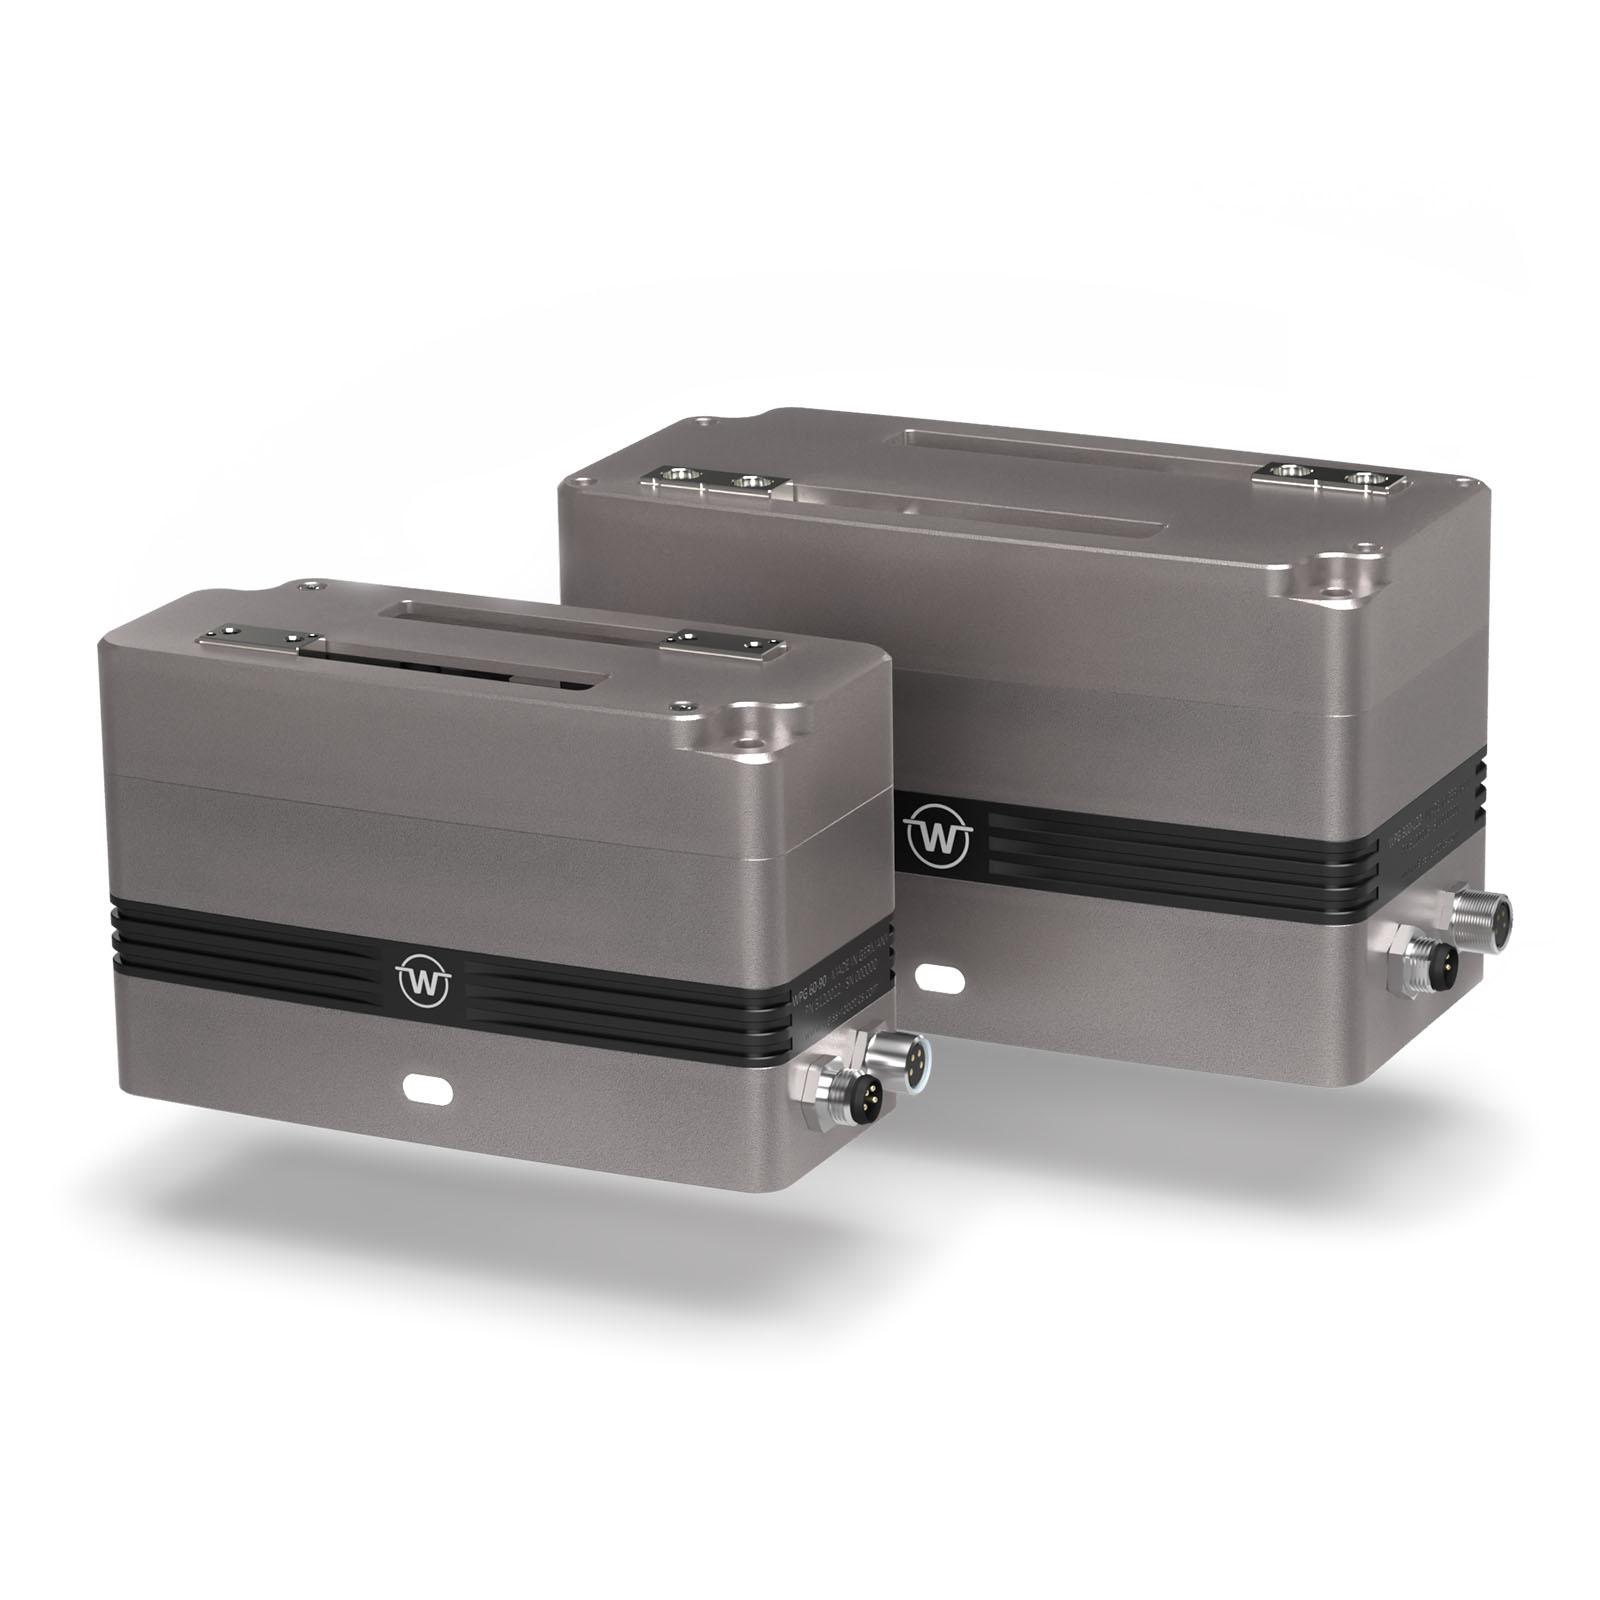
現在、電子アセンブリを省スペースで保管するために、マガジンキャリアが使用されています。 ロボットを用いてプリント基板をセットしたり取り出したりするには、把持システムの協調動作が必要です。WEISS ROBOTICSは「GRIPPERPILLAR」プロジェクトを通じて、サーボグリッパーを上下に配置することで、端部を把持したプリント基板の搬送動作を実現できることを実証しました。 その利点は、基板上に吸引や把持のための空きスペースを確保する必要がないことです。動作パターンの制御は、GRIPLINK技術を用いてロボット制御装置から直接行われます。