rapid, precis, conductiv
Cerințele din domeniul producției de electronice sunt diverse. De la prinderea precisă în medii sterile până la manipularea ansamblurilor rigido-flexibile și a substraturilor ceramice, producția modernă de electronice impune cele mai înalte cerințe tehnicii de prindere. WEISS ROBOTICS furnizează industriei, de peste 15 ani, soluții de prindere consacrate, de la manipularea substraturilor și montajul THT până la manipularea ansamblurilor electronice în cadrul testelor End-of-Line.
Soluții de la WEISS ROBOTICS
Manipulare delicată
Prindere delicată cu control al forței, pentru a exclude deteriorarea componentelor.
Mecanică de precizie
Precizie ridicată la preluarea și plasarea componentelor, rezistență la erori de plasare.
Conductivitate ESD
Modulele de prindere în versiune conductivă previn deteriorarea cauzată de descărcările electrostatică.
Configurare universală
Datorită configurării bazate pe presetări, modulele de prindere pot fi parametrizate dinamic, pentru a putea acoperi astfel o mare varietate de piese.
Siguranța procesului
Sistemul integrat de recunoaștere a pieselor detectează erorile de alimentare și de așezare în timpul operațiunilor de tip „Pick & Place”, asigurând astfel o calitate ridicată a asamblării.
Curățenie
Lubrifierea cu cantități minime și ghidajele etanșe împiedică scurgerea lichidelor de funcționare, protejând astfel ansamblul.
Exemple de utilizare
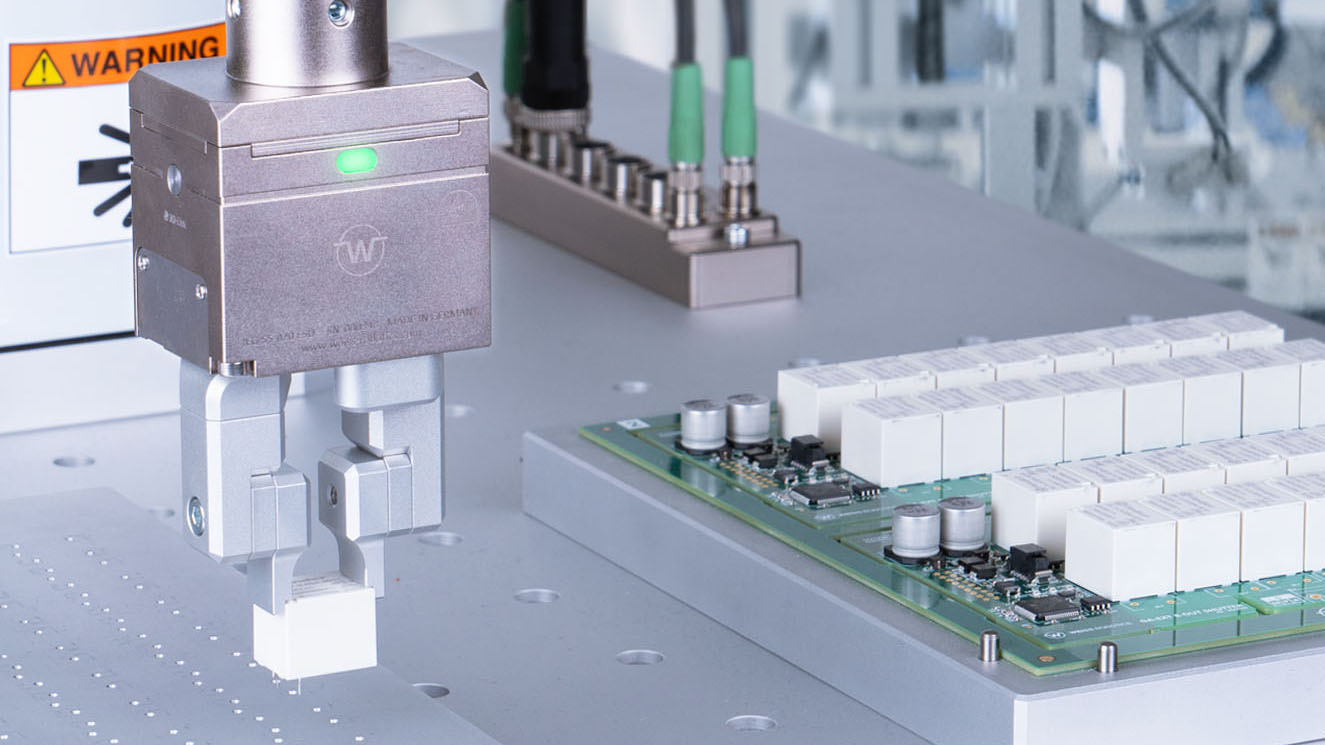
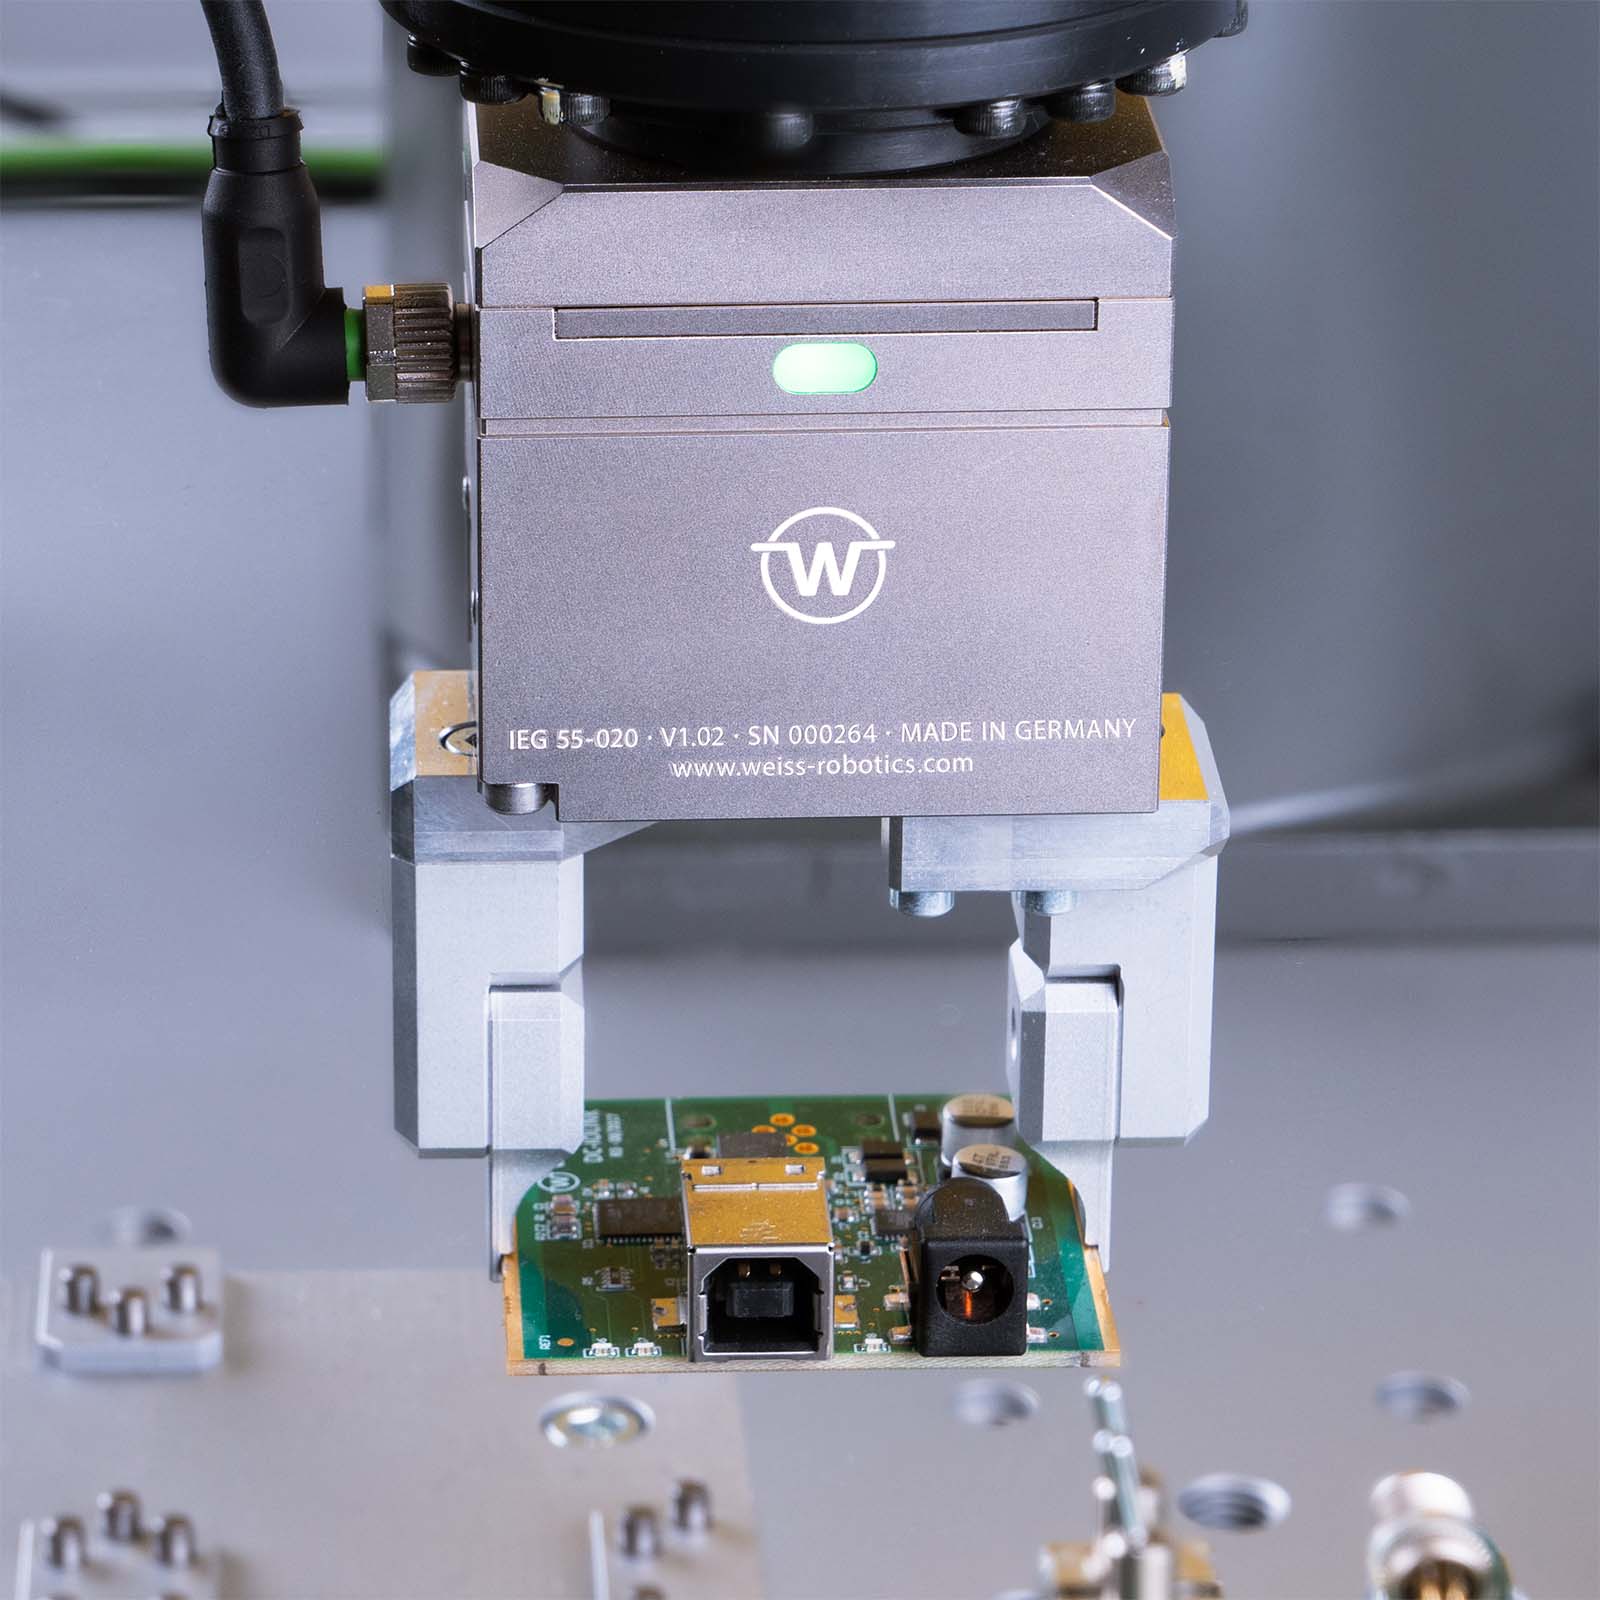
Montarea componentelor cu pini, cunoscută și sub denumirea de montare THT, reprezintă o provocare majoră în procesul de fabricație a subansamblelor. În ciuda gradului ridicat de automatizare din procesul de montare a plăcilor de circuit imprimat, componentele cu pini sunt astăzi montate, în majoritatea cazurilor, în mod tradițional, manual. Pentru a face față deficitului tot mai mare de personal calificat, aceste operațiuni sunt automatizate treptat. WEISS ROBOTICS oferă pentru montarea THT pince servomecanice inteligente, cu ajutorul cărora componentele pot fi preluate și plasate cu precizie.
Produse potrivite
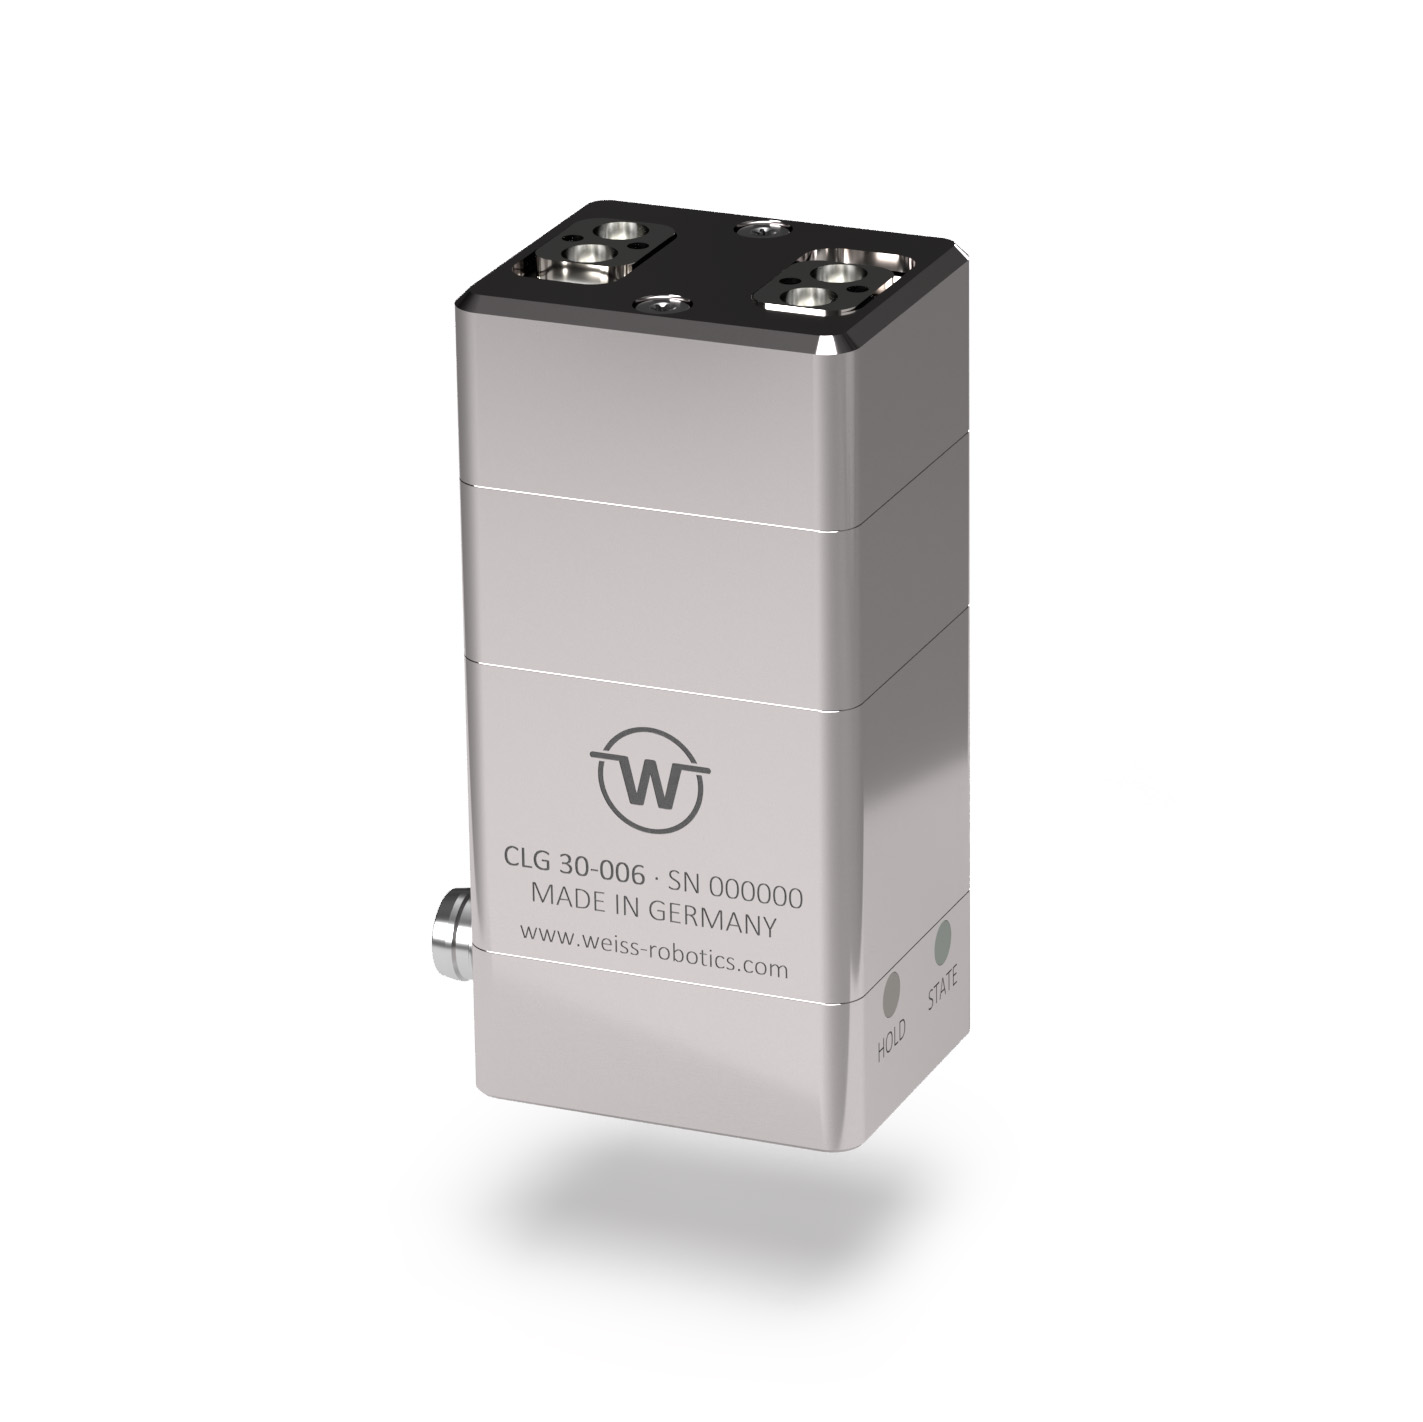
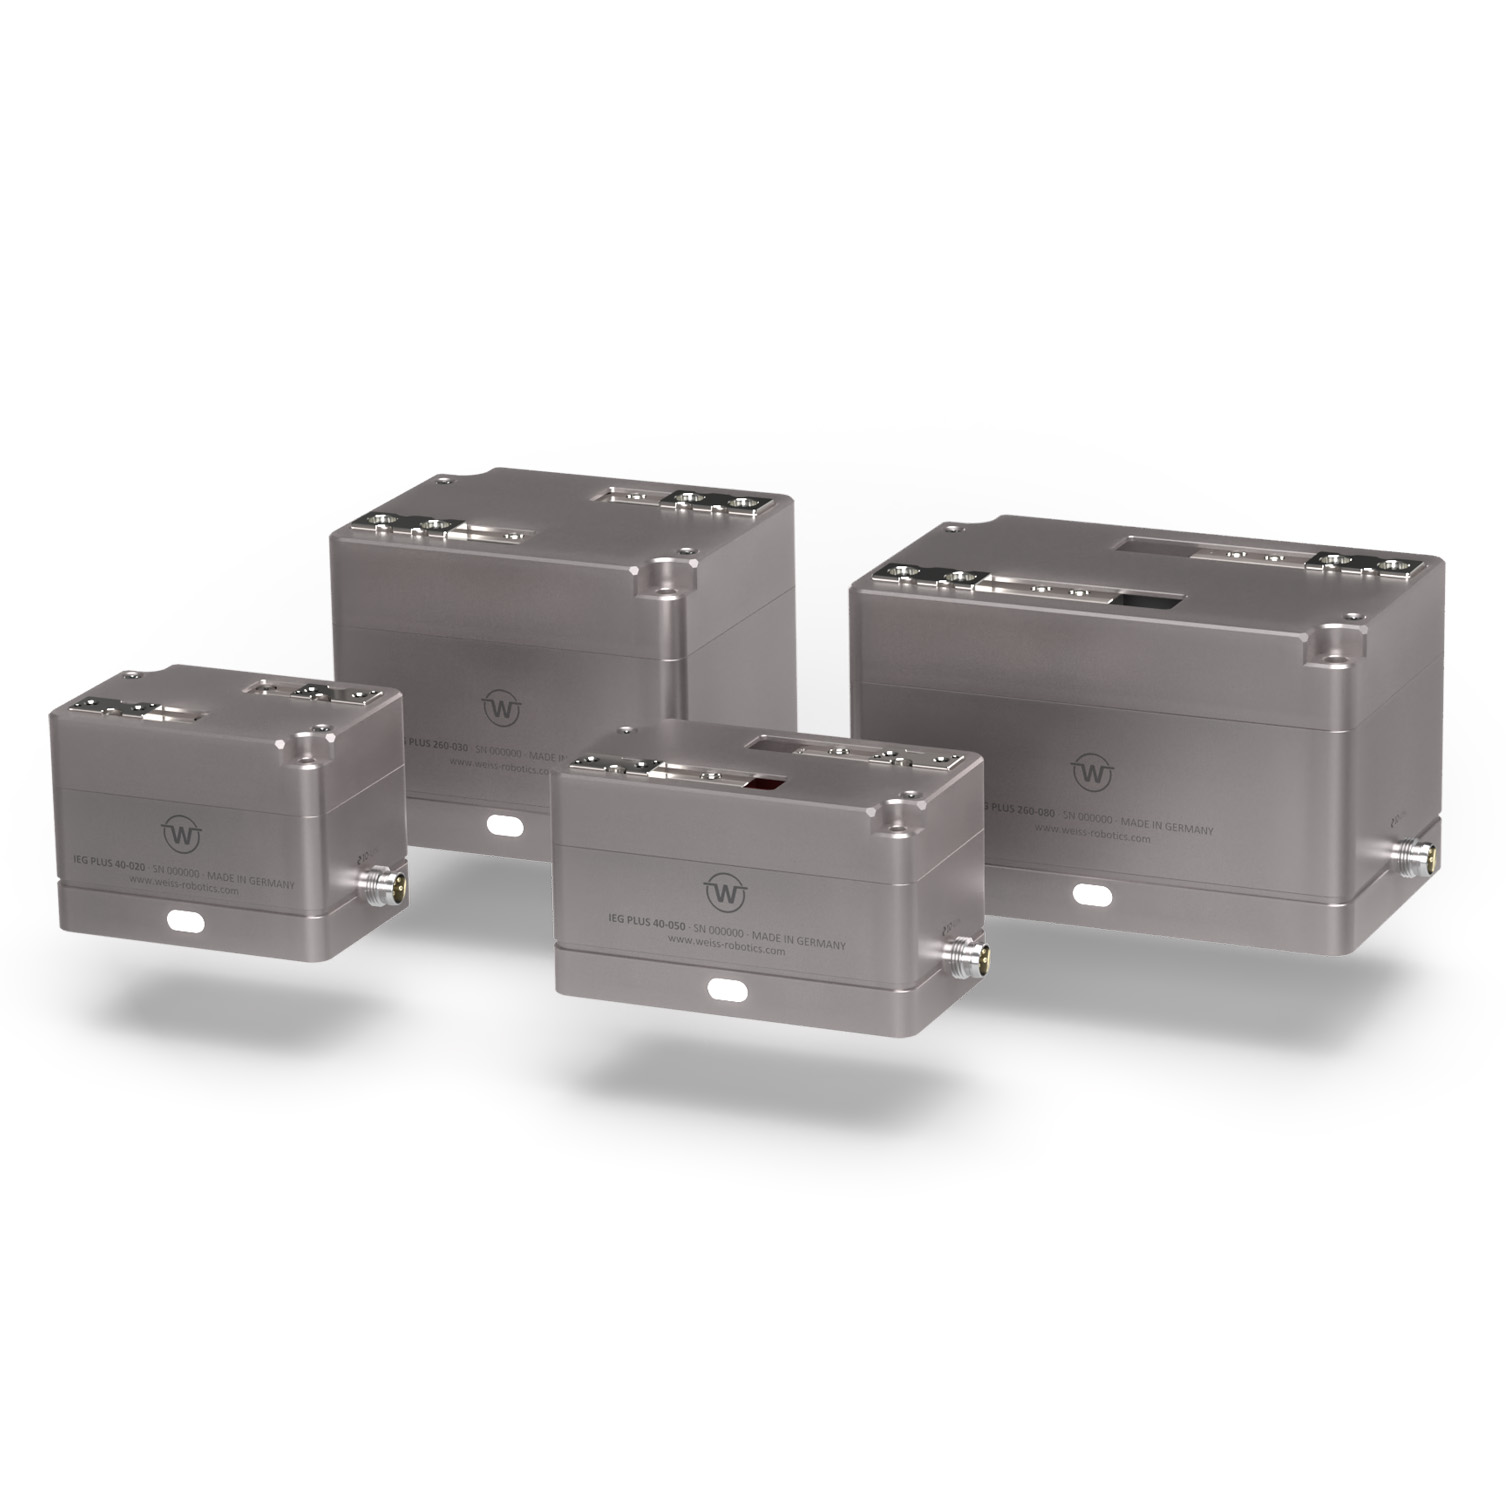

În cadrul testării la sfârșitul liniei de producție (End-of-Line Testing), ansamblurile care au fost echipate anterior sunt testate electric și, dacă este cazul, se efectuează programarea. În acest scop, în funcție de aplicație, ansamblurile sunt introduse în adaptoare simple de testare sau sunt supuse unui test de burn-in în cuptor, pentru a fi verificate în detaliu. Prinderea ansamblelor este indicată în special în cazul în care, de exemplu, o densitate mare de ambalare îngreunează aspirarea, precum și în cazul testerelor de tip „nail bed”, care necesită o precizie de poziționare ridicată.
Mai ales în domeniul „High Mix Low Volume”, un timp scurt de configurare reprezintă un avantaj decisiv. WEISS ROBOTICS oferă pentru testarea robotizată de la sfârșitul liniei de producție (End-of-Line) graifări servoelectrici inteligente cu cursă mare, cu ajutorul cărora chiar și ansamblurile sensibile pot fi prinse în siguranță, cu forță controlată. Cu ajutorul kitului Fingerkit, Weiss Robotics oferă, de asemenea, posibilitatea de a adapta rapid și simplu degetele de graifăr la diferite dimensiuni de plăci.
Un aspect deosebit de important în automatizarea cu roboți: utilizați tehnologia GRIPLINK pentru integrarea inteligentă a modulului de prindere în controlerul robotului. Prin aceasta, puteți integra în procesul dumneavoastră și senzori suplimentari, sporind flexibilitatea acestuia, de exemplu cu senzori laser pentru măsurarea poziției și a distanței.
Produse potrivite
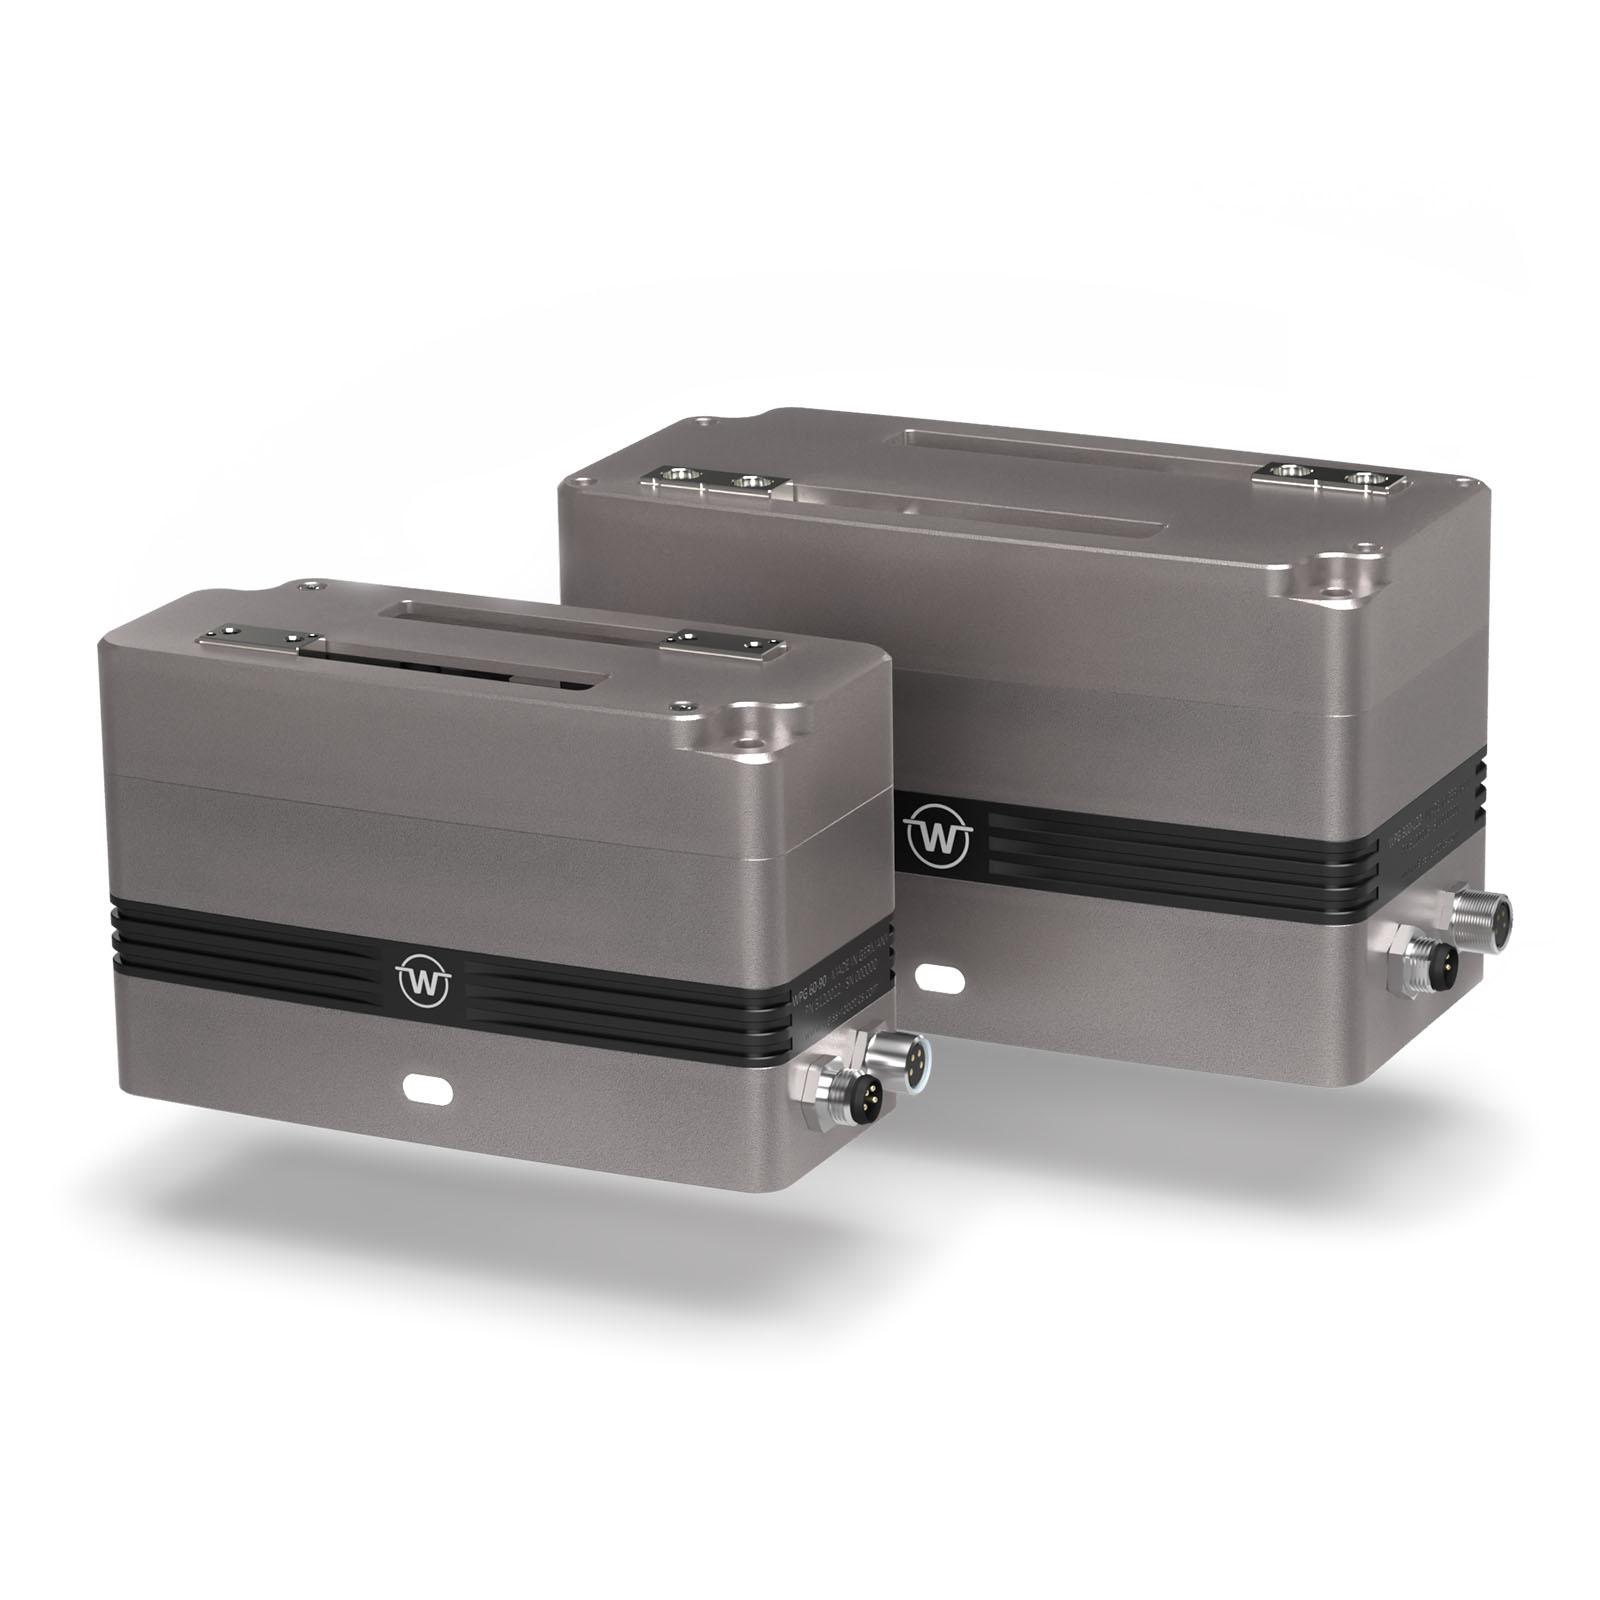
În prezent, pentru depozitarea compactă a ansamblurilor electronice se utilizează suporturi de stocare. Pentru introducerea sau scoaterea plăcilor de circuit imprimat cu ajutorul roboților sunt necesare mișcări coordonate ale sistemului de prindere. Prin proiectul „GRIPPERPILLAR”, WEISS ROBOTICS a demonstrat că, cu ajutorul unor servoprindere dispuse unul peste altul, se poate realiza o mișcare de transport pentru o placă de circuit imprimat prinsă de margine. Avantajul: nu este necesar să se prevadă o suprafață liberă pe placa de circuit imprimat pentru aspirare sau prindere. Controlul modelului de mișcare se realizează prin intermediul tehnologiei GRIPLINK, direct din sistemul de control al robotului.