빠르고, 정밀하며, 전도성이 우수
전자제품 제조 분야의 요구 사항은 매우 다양합니다. 청정 환경에서의 정밀한 파지부터 리지드-플렉스 어셈블리 및 세라믹 기판의 핸들링에 이르기까지, 현대 전자제품 제조는 그리핑 기술에 대해 가장 높은 기준을 요구합니다. WEISS ROBOTICS는 15년 이상 기판 핸들링부터 THT 인쇄 회로 기판 부품 실장, 전자 어셈블리의 End-of-Line 테스트(End-of-Line Test) 핸들링에 이르기까지 검증된 그리핑 솔루션을 업계에 공급해 왔습니다.
WEISS ROBOTICS의 솔루션
정밀한 핸들링
부품 손상을 방지하기 위한 힘 제어 방식의 정밀한 파지.
정밀한 기계 구조
부품 집어 올리기 및 배치 시 높은 정밀도를 제공하며, 배치 오류 발생 시에도 견고하게 대응합니다.
ESD 방전 기능
방전 기능이 탑재된 파지 모듈은 정전기 방전으로 인한 손상을 방지합니다.
범용 구성 가능
프리셋 기반 구성 덕분에 파지 모듈을 동적으로 매개변수화하여 부품 다양성을 처리할 수 있습니다.
공정 신뢰성 보장
내장된 워크 감지는 Pick & Place 공정 중 공급 및 배치 오류를 감지하여 높은 조립 품질을 보장합니다.
청결
최소량 윤활 및 밀폐형 가이드가 작동 유체의 유출을 방지하여 어셈블리(전자/메카트로닉스)를 보호합니다.
사용 사례
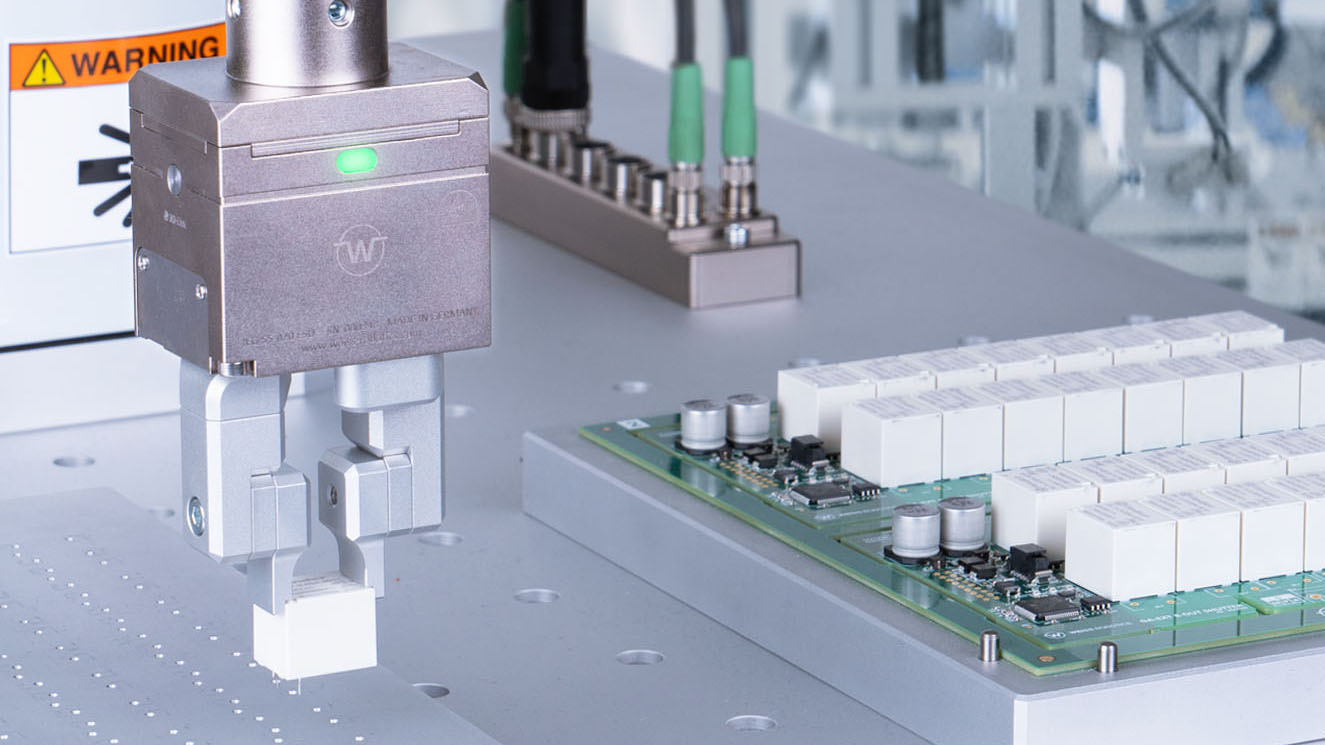
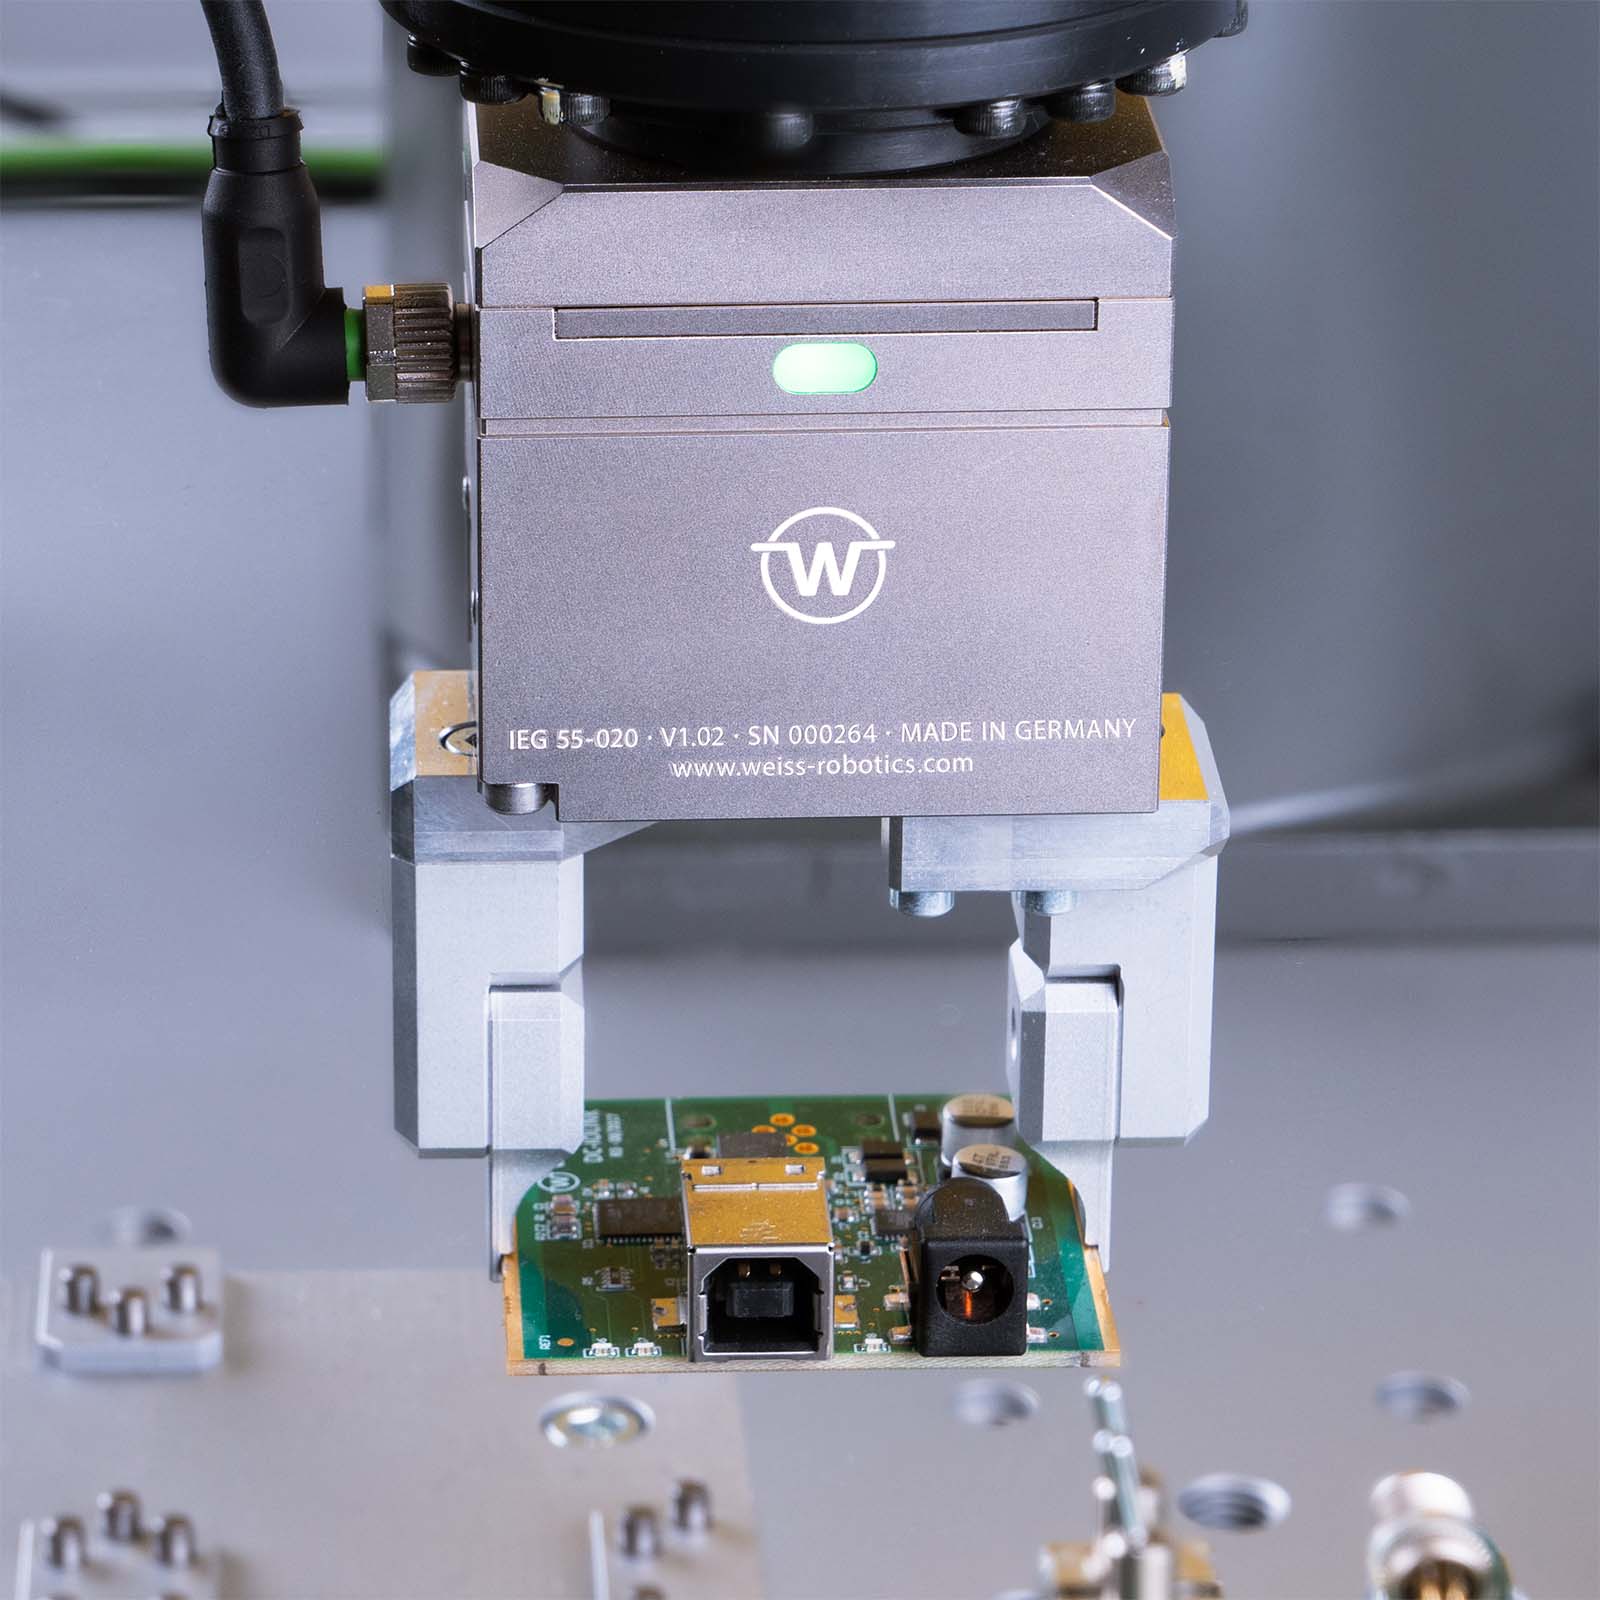
THT(통과형 부품) 조립이라고도 하는 리드형 부품의 조립은 어셈블리 제조 과정에서 큰 과제로 대두되고 있습니다. 인쇄회로기판(PCB) 조립 분야의 자동화 수준이 매우 높음에도 불구하고, 오늘날 리드형 부품은 대부분 전통적인 수작업 방식으로 조립되고 있습니다. 점점 심화되는 전문 인력 부족 문제를 해결하기 위해 이러한 작업들은 단계적으로 자동화되고 있습니다. WEISS ROBOTICS는 THT 실장을 위해 부품을 정밀하게 집어 올리고 배치할 수 있는 스마트 서보 그리퍼를 제공합니다.
관련 상품

End-of-Line Testing(최종 라인 테스트)에서는 앞서 인쇄 회로 기판 부품이 실장된 어셈블리를 전기적으로 테스트하고 필요한 경우 프로그래밍을 수행합니다. 이를 위해 어셈블리는 용도에 따라 간단한 테스트 어댑터에 장착되거나, 오븐에서 번인 테스트를 통해 철저하게 검증됩니다. 어셈블리 파지는 특히 높은 밀집도로 인해 흡입이 어려운 경우나 높은 위치 결정 정밀도가 요구되는 네일베드 테스터에서 유용합니다.
특히 ‘High Mix Low Volume(다양한 제품, 소량 생산)’ 분야에서는 짧은 세팅 시간이 결정적인 이점이 됩니다. WEISS ROBOTICS는 로봇 기반 End-of-Line 테스트(End-of-Line Test)를 위해 큰 스트로크를 갖춘 스마트 서보 전동 그리퍼를 제공하며, 이를 통해 민감한 어셈블리도 힘 제어 기능을 통해 안전하게 파지할 수 있습니다. 또한 WEISS ROBOTICS는 Fingerkit을 통해 그리퍼 핑거를 다양한 기판 크기에 빠르고 간편하게 조정할 수 있는 기능을 제공합니다.
로봇을 활용한 자동화에서 특히 중요한 점은, GRIPLINK 기술을 활용하여 파지 모듈을 로봇 컨트롤러에 스마트하게 통합하는 것입니다. 이를 통해 추가 센서 시스템을 공정에 통합하고, 예를 들어 위치 및 거리 측정을 위한 레이저 센서를 활용하여 공정의 유연성을 높일 수 있습니다.
관련 상품
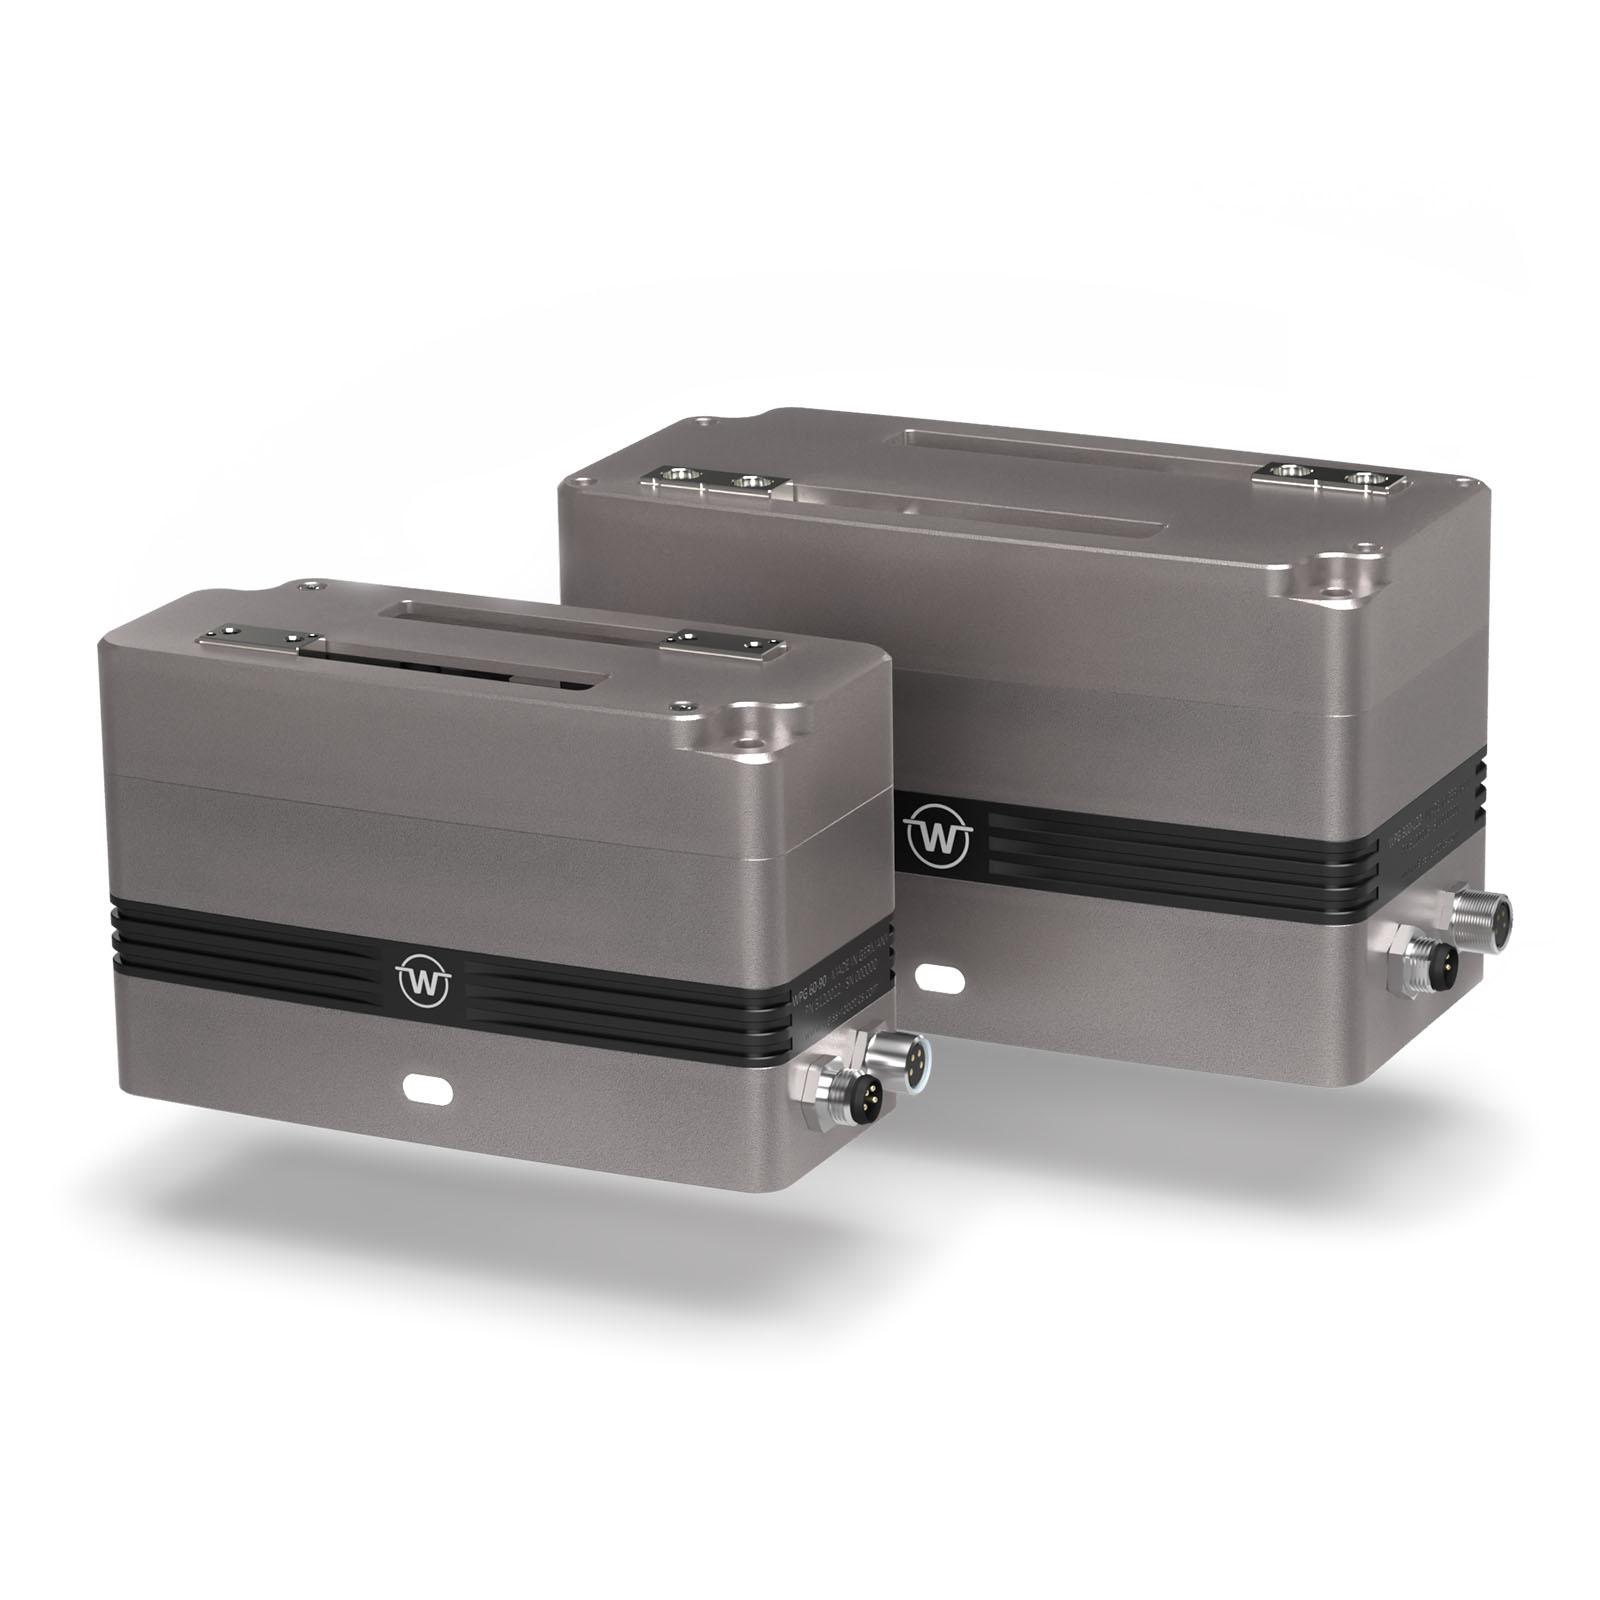
오늘날 전자 부품 어셈블리를 공간 효율적으로 보관하기 위해 매거진 캐리어가 사용되고 있습니다. 로봇을 이용해 인쇄회로기판을 삽입하거나 꺼내기 위해서는 그리퍼 시스템의 조화로운 움직임이 필요합니다. WEISS ROBOTICS는 “GRIPPERPILLAR” 프로젝트를 통해, 서로 겹쳐 배치된 서보 그리퍼를 사용하여 가장자리를 잡은 인쇄회로기판을 이송하는 동작을 구현할 수 있음을 보여주었습니다. 이 방식의 장점은 회로 기판에 흡착이나 집기를 위한 여유 공간을 따로 확보할 필요가 없다는 점입니다. 동작 패턴의 제어는 GRIPLINK 기술을 통해 로봇 제어 장치에서 직접 이루어집니다.