| PRODUCT | GRIPPING FORCE | STROKE | WORKPIECE WEIGHT | COMMUNICATION |
|---|---|---|---|---|
| WSG 32-068 | 5~50 N | 68 mm | 1.5 kg |
Ethernet / Profinet3) |
| WSG 50-110 | 5~80 N | 110 mm | 3.0 kg |
strong>ご注意:WSG 32-068は、新しい設備や構造物の設計にはもはや推奨されません。ご質問がございましたら、お気軽にご相談ください。
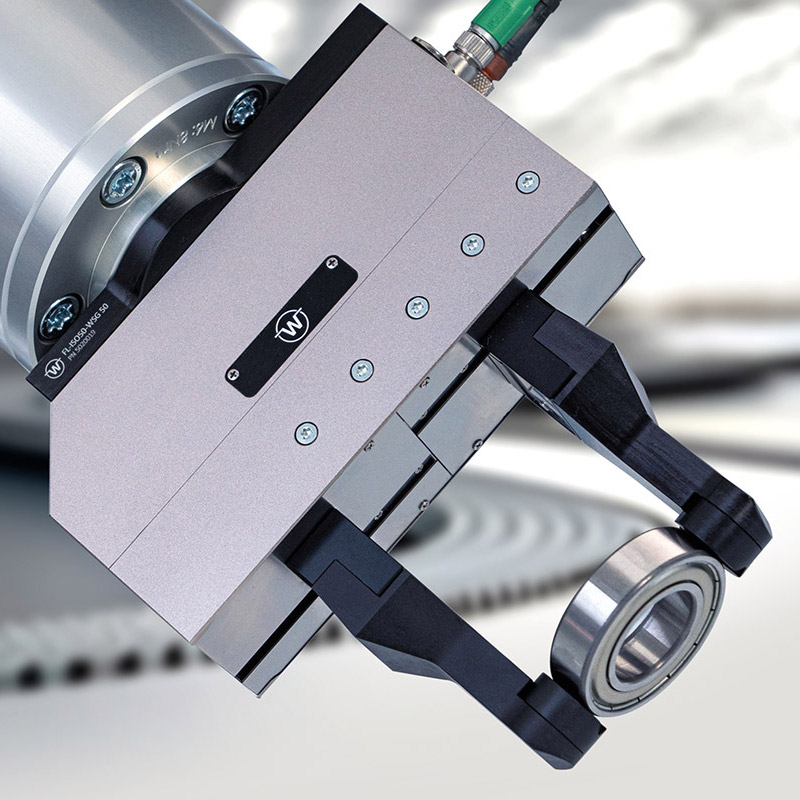
自動化のためのインテリジェントな把持技術
Weiss RoboticsのWSGシリーズは、高度なハンドリング作業に対応するインテリジェントなサーボ電動式2本指パラレルグリッパーです。 Weiss Roboticsが製造するこのグリッパーは、長年にわたり、他のオートメーションコンポーネントメーカーによっても、自社ブランド名で販路展開されてきました。
把持監視、力制御、および個別のプロセスフローのための統合機能により、信頼性が高く柔軟な自動化を実現します。
主な特長
- 統合された把持物識別機能と継続的な把持監視による高いプロセス信頼性
- 高性能なサーボ駆動とベルト駆動機構による、正確かつ同期した指の動き
- 統合されたLuaスクリプト拡張機能による、個々の用途への柔軟な適応
- オプションの力測定フィンガーによる、繊細なワークピース向けの精密な把持力制御
Range of applications
- 組立自動化
- 電子機器製造
- 研究開発
- Bin-Picking
- 品質検査
WSGシリーズ
WSG 32-068

Item-No. 5120007
Ethernetインターフェースを備えたサーボ電動把持モジュール。把持力50 N、ストローク68 mm、ワーク検出・監視機能を内蔵、任意の位置に設置可能。アクティブな力測定フィンガーを接続するためのセンサーポートがベースジョーに装備されています。 TCP/IP経由で、テキストベースのGCLプロトコルを用いて制御します。内蔵のウェブインターフェースにより、パラメータ設定やモジュール状態の確認が簡単に行えます。オプション:PROFINET RT(別途注文が必要です)。
END OF LINE!2026年12月までのみ販売!
WSG 50-110

Item-No. 5120008
Ethernetインターフェースを備えたサーボ電動把持モジュール。把持力80 N、ストローク110 mm、ワーク検出・監視機能を内蔵、任意の位置に設置可能。アクティブな力測定フィンガーを接続するためのセンサーポートがベースジョーに装備されています。 TCP/IP経由で、テキストベースのGCLプロトコルを用いて制御します。内蔵のウェブインターフェースにより、パラメータ設定やモジュール状態の確認が簡単に行えます。オプション:PROFINET RT(別途注文)。
| 製品 | WSG 32-068 | WSG 50-110 |
|---|---|---|
| 品番 | 5120007 | 5120008 |
| 駆動方式 | サーボ電動式 | |
| 総ストローク | 68 mm | 110 mm |
| 把持力 | 5~50 N | 5~80 N |
| サイクルタイム1) | 0.2 s | |
| 繰り返し精度 | ± 0.005 mm | |
| ワーク重量(形状適合型 | 力適合型) | 1.5 kg | 0.25 kg | 3.0 kg | 0.8 kg |
| フィンガー速度 | 400 mm/s | 420 mm/s |
| 許容フィンガー長 | 120 mm | 170 mm |
| 指1本あたりの許容質量 | 0.1 kg | 0.3 kg |
| IP保護等級 | IP 40 | IP20 |
| 動作温度 | 5~50 °C | |
| 静電気散逸性(ESD) | オプション | |
| コミュニケーション | Ethernet / PROFINET 3) | Ethernet / PROFIBUS / PROFINET 3) |
| 消費電流2) | 24 VDC 750 mA |
24 VDC 850 mA |
| 自重 | 550 g | 1.2 kg |
| 外形寸法(長さ×幅×高さ) | 118 × 32 × 78 mm | 146 × 50 × 97 mm |
- 1) ストローク
- 4 mmの場合 2) 消費電流:定格
- 把持力でワークを保持する時 3) オプション
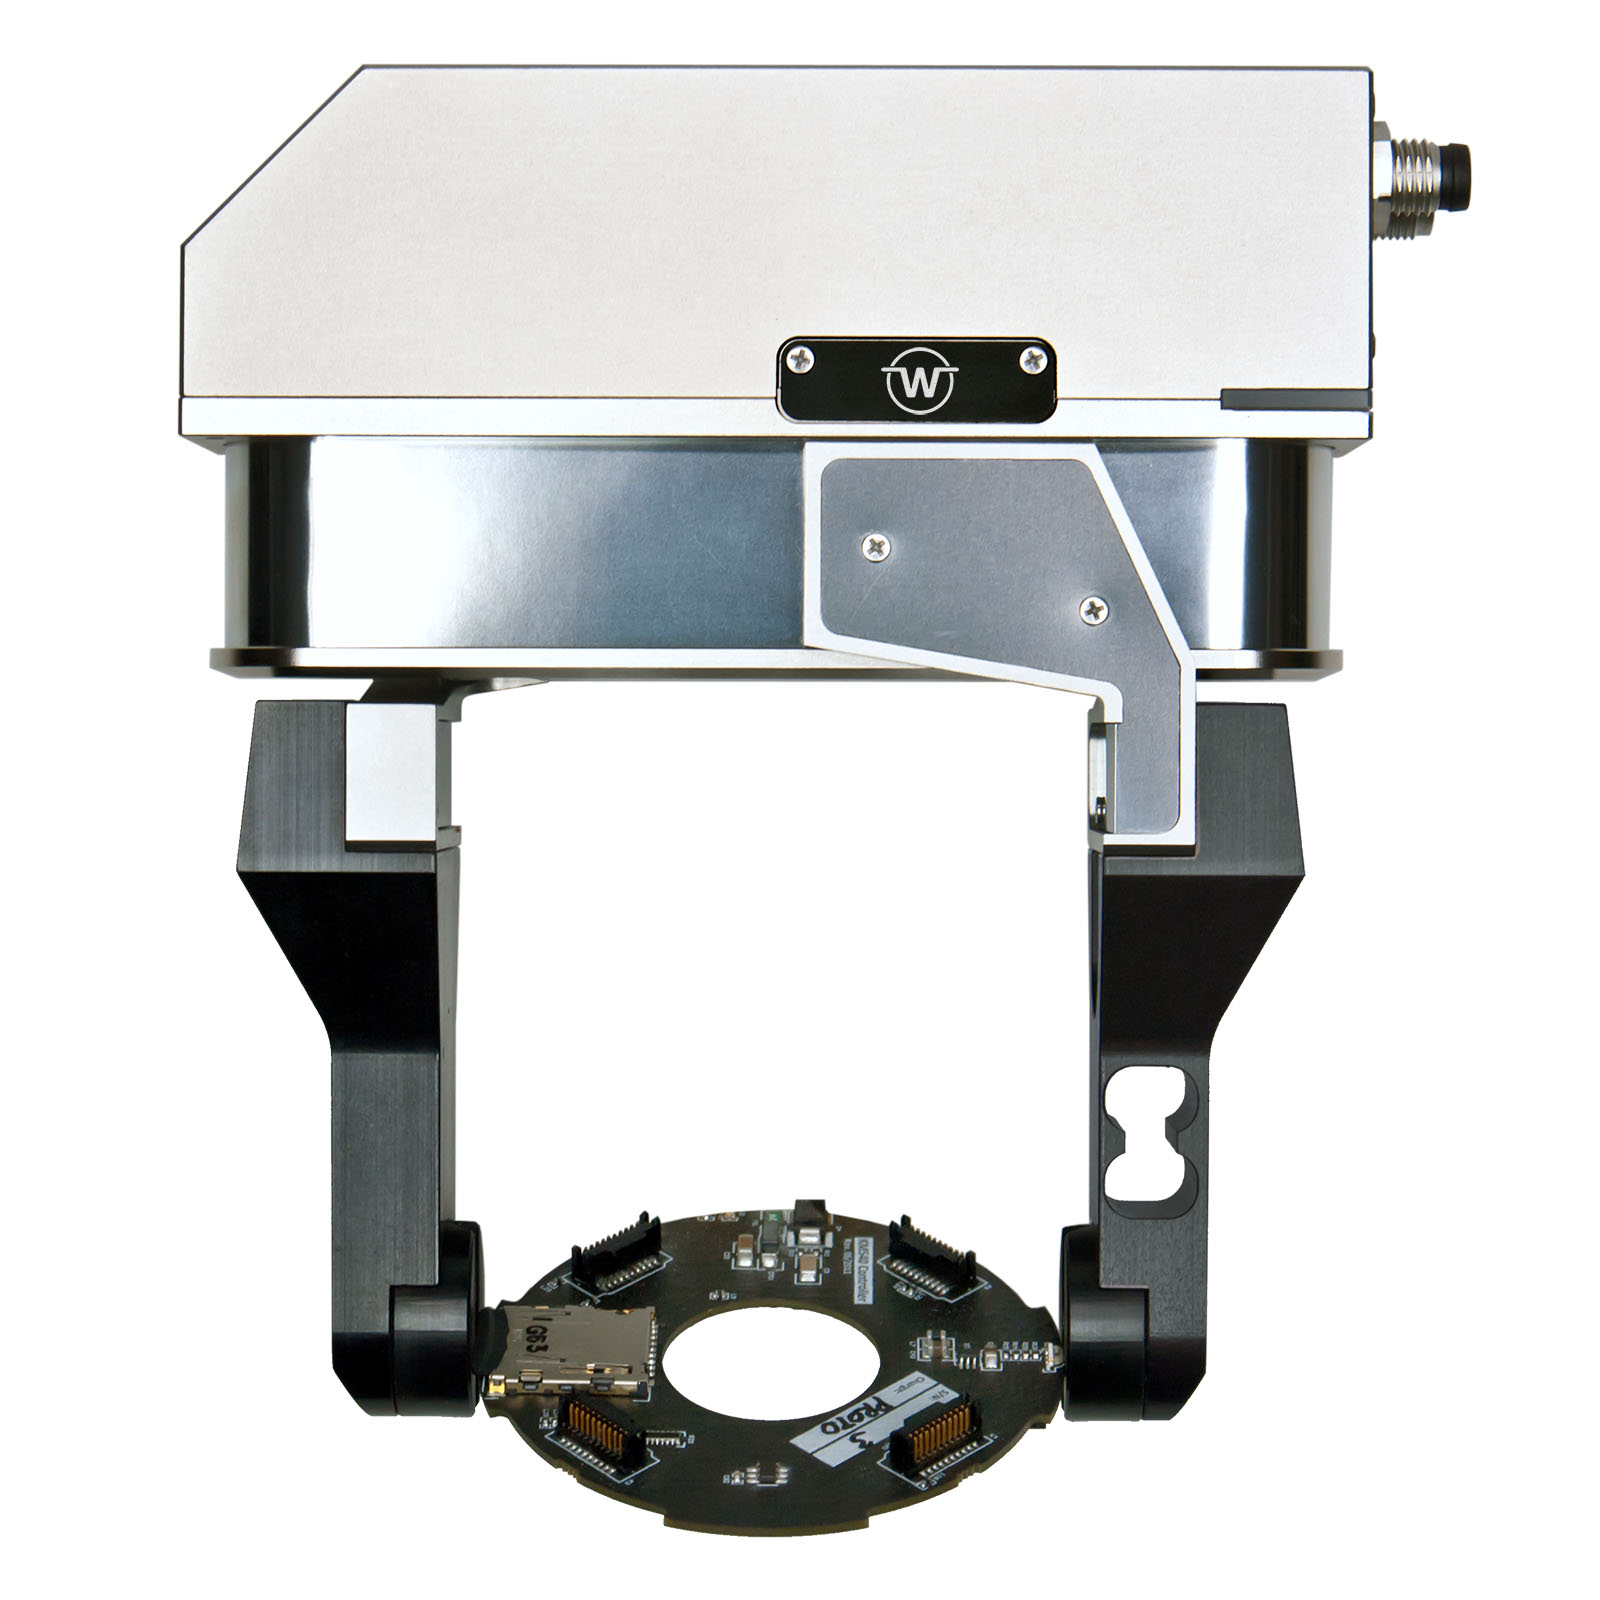
プロセス全体を通じて確実な把持
WSGシリーズは、指の動きと把持力を継続的に監視することで、ワークとの接触を検知し、ハンドリングサイクル全体を通じてこれを制御します。これにより、システム制御から把持に関連する機能を排除でき、通常必要となる外部位置スイッチも不要になります。
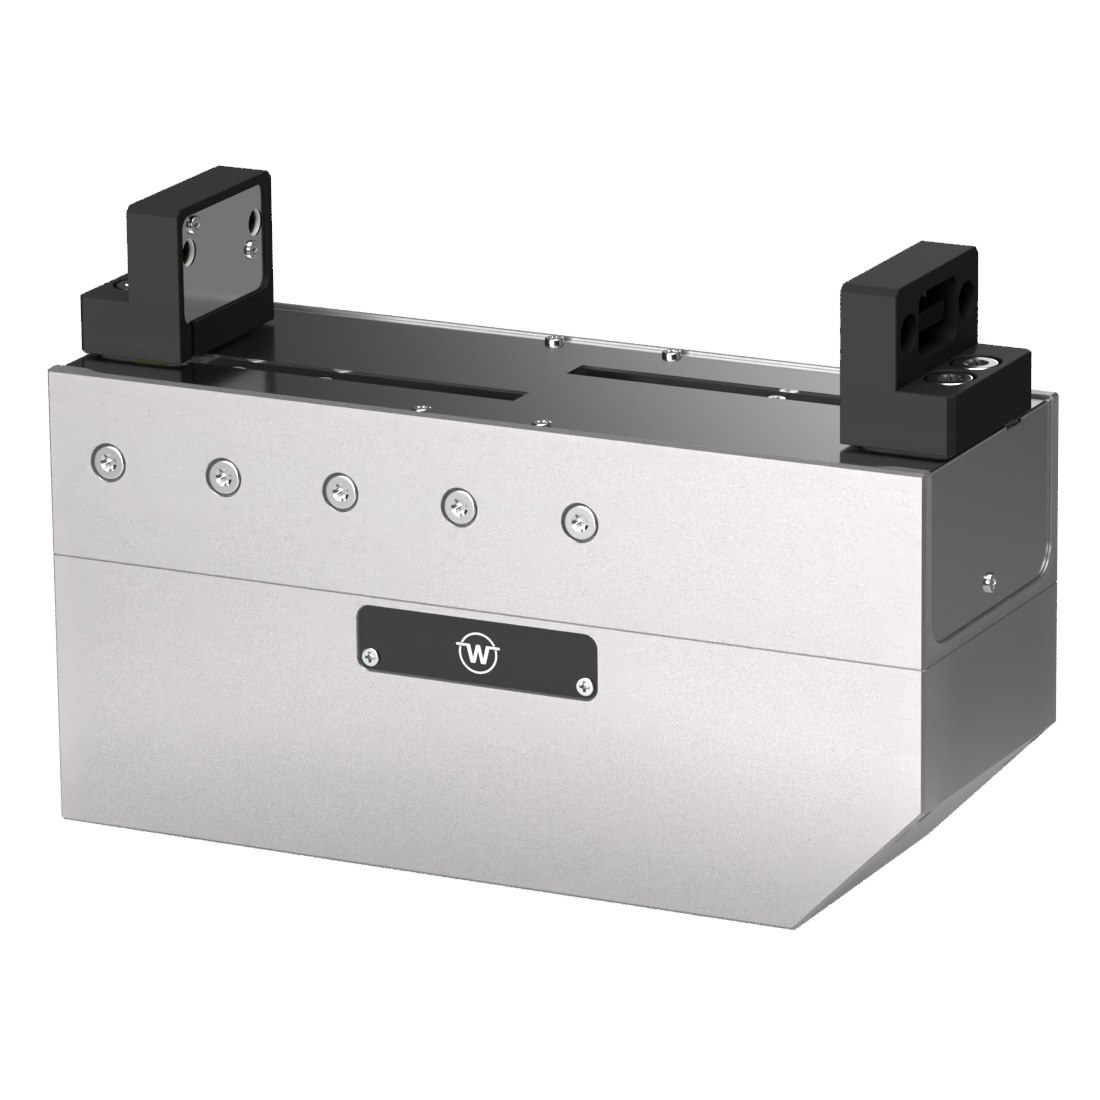
性能と精度の融合
WSGシリーズのグリッパーは、軽量な構造と高い耐久性、そして高精度を兼ね備えています。 このグリッパーモジュールの核心となるのは、極めて高い出力密度を誇るブラシレス精密駆動装置です。この駆動装置は、ベルト駆動機構を介してフィンガーを駆動し、過酷な条件下でもフィンガーの同期動作を確実に保証します。
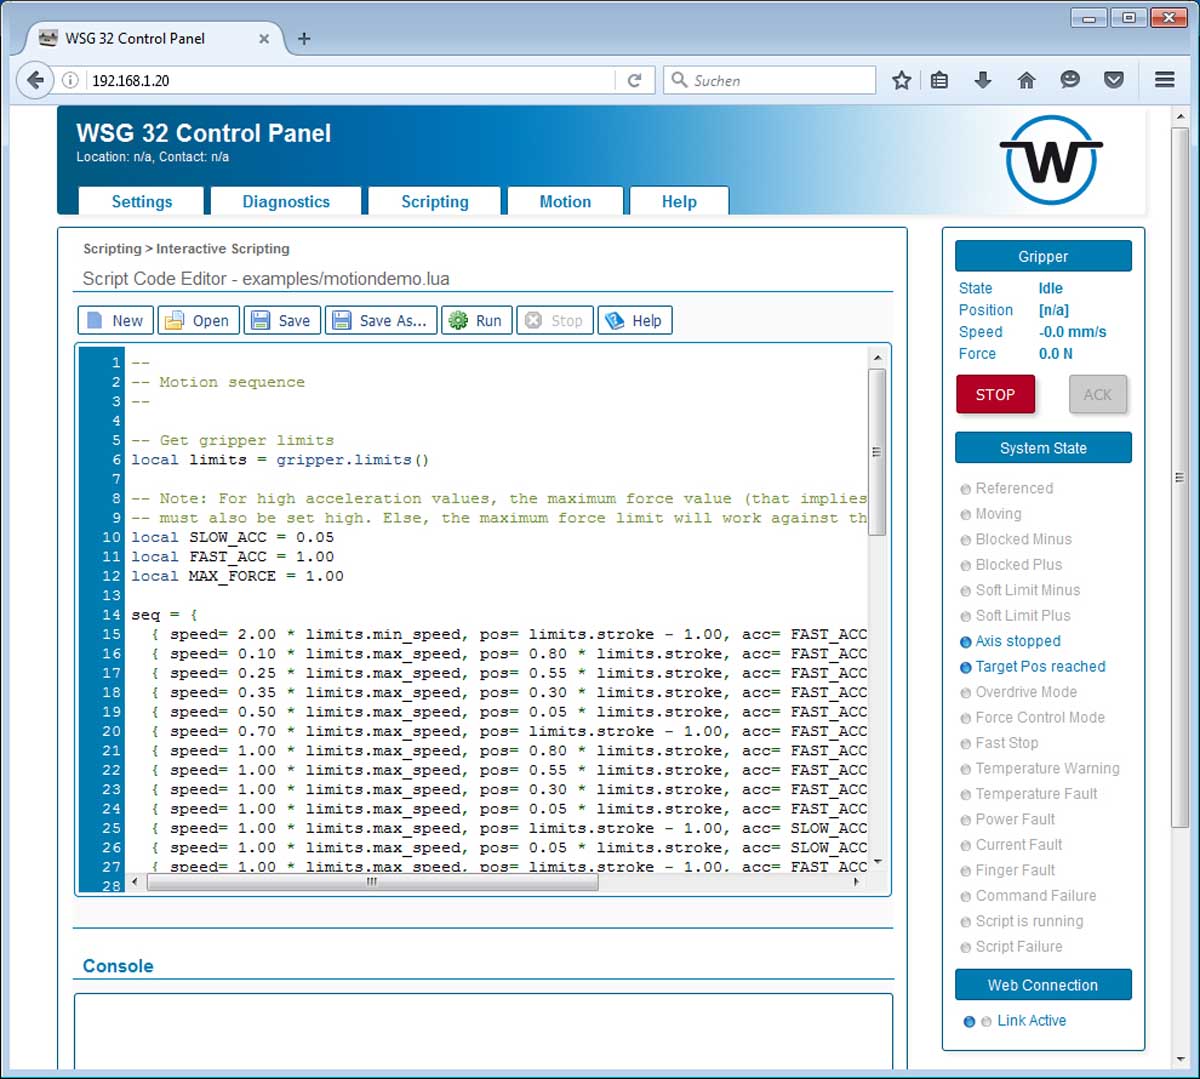
汎用性が高く、適応性にも優れている
ご使用のアプリケーションに合わせてグリッパーをカスタマイズしたいとお考えですか?問題ありません。WSGシリーズには、プログラミング言語Luaを介して多数の内部機能にアクセスできる高性能なスクリプト拡張機能が搭載されています。 設定インターフェースに統合されたスクリプトエディタを使用すれば、追加プログラムを簡単に作成し、それをグリッパーモジュールに直接保存することができます。 これにより、特殊な動作プロファイルの実現はもちろん、コマンドセットの拡張や、把持プロセスへの追加センサーの組み込みも可能になります。こうした特徴により、WSGシリーズは、これまでにないレベルの柔軟性を備えた多用途な把持モジュールとなっています。
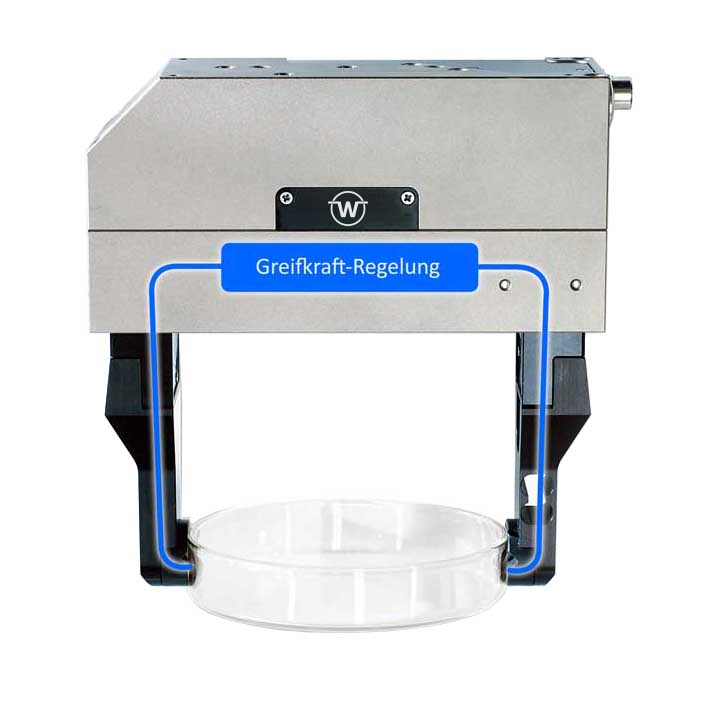
繊細な把持部品のための精密な力制御
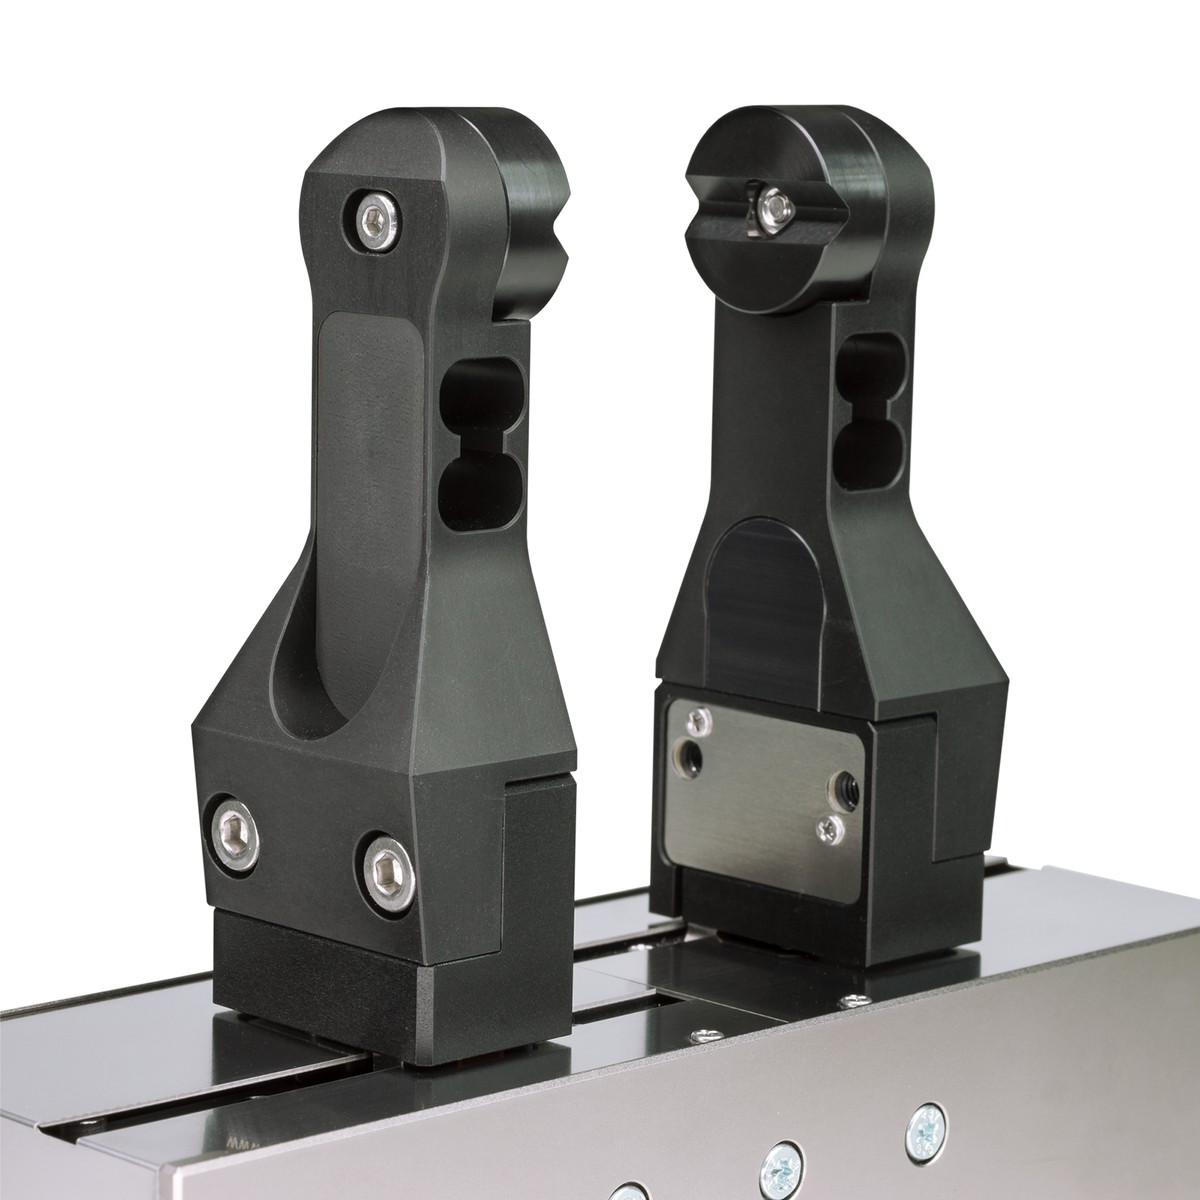
WSGシリーズでは、センサーを内蔵したタイプと内蔵していないタイプなど、さまざまなフィンガーをご用意しています。例えば、力測定フィンガー「WSG-FMF」を使用すれば、把持部で実際の把持力を直接測定することができます。 センサーポートを介して、測定値は把持制御の制御ループに直接読み込まれ、そこで処理されます。これにより、把持装置は実効把持力を精密に制御でき、非常にデリケートな把持部品の確実なハンドリングが可能になります。
取扱説明書

技術図面
デバイス記述ファイル
