Rápido, preciso, conductivo
Los requisitos en la fabricación electrónica son muy variados. Desde el agarre limpio en entornos estériles hasta la manipulación de conjuntos rígido-flexibles y sustratos cerámicos, la fabricación electrónica moderna plantea las más altas exigencias a la tecnología de agarre. WEISS ROBOTICS lleva más de 15 años suministrando al sector soluciones de agarre probadas, desde la manipulación de sustratos, pasando por la colocación de componentes en placa de circuito impreso THT, hasta la manipulación en las pruebas End-of-Line de conjuntos electrónicos.
Soluciones de WEISS ROBOTICS
Manipulación delicada
Manipulación delicada con control de fuerza para evitar daños en los componentes.
Mecánica de precisión
Alta precisión en la recogida y colocación de componentes, y gran resistencia ante errores de colocación.
Disipación ESD
Los módulos de agarre en versión disipadora evitan los daños causados por descargas electrostáticas.
Configuración universal
Gracias a la configuración basada en ajustes preestablecidos, los módulos de sujeción pueden parametrizarse dinámicamente para poder abarcar así una gran variedad de piezas.
Fiabilidad del proceso
El sistema integrado de reconocimiento de piezas detecta errores de alimentación y colocación en el proceso «Pick & Place», lo que garantiza una alta calidad de montaje.
Limpio
La lubricación con cantidades mínimas y las guías selladas evitan la fuga de fluidos de funcionamiento y protegen así el conjunto.
Ejemplos de aplicación
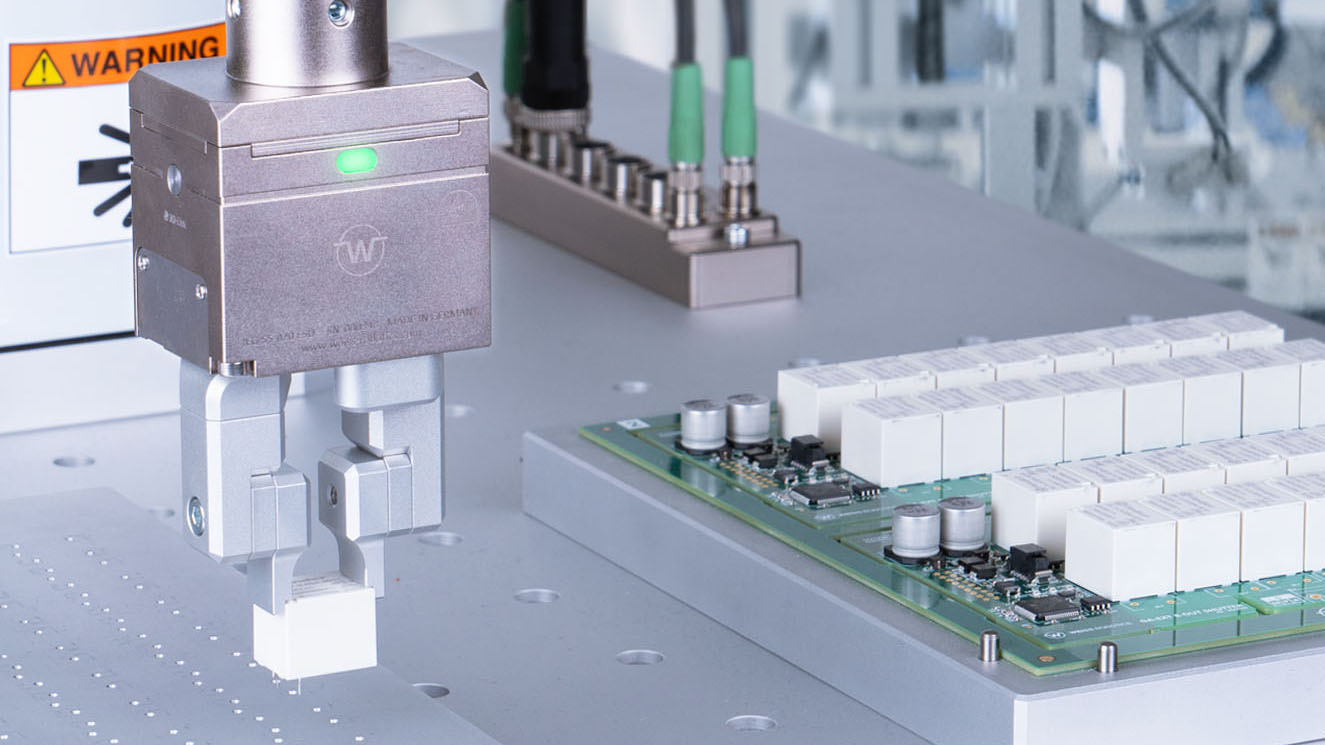
El montaje de componentes con terminales, también denominado montaje THT, supone un gran reto en la fabricación de conjuntos electrónicos. A pesar del alto grado de automatización en el montaje de placas de circuito impreso, hoy en día los componentes con terminales se montan, en su mayoría, de forma manual y tradicional. Para hacer frente a la creciente escasez de personal cualificado, estas tareas se están automatizando progresivamente. WEISS ROBOTICS ofrece servopinzas inteligentes para el montaje THT, con las que se pueden recoger y colocar los componentes con precisión.
Productos relacionados
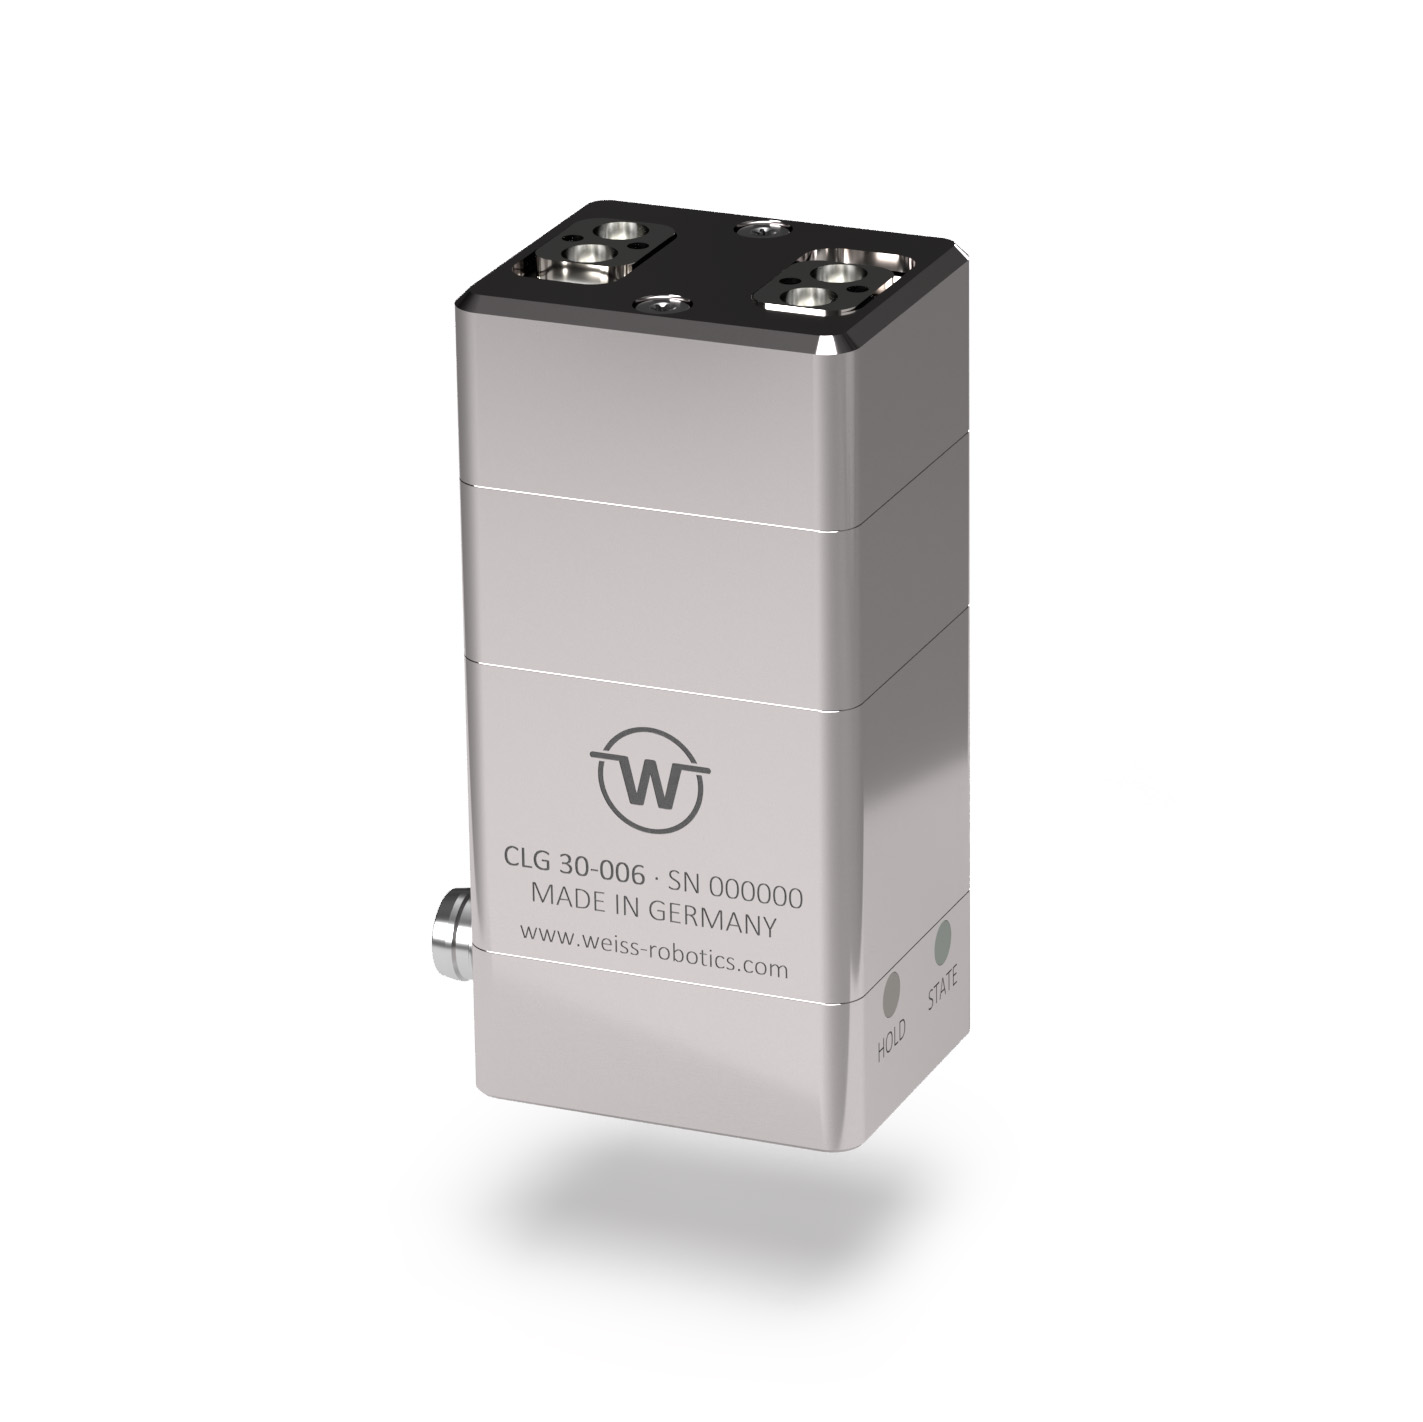
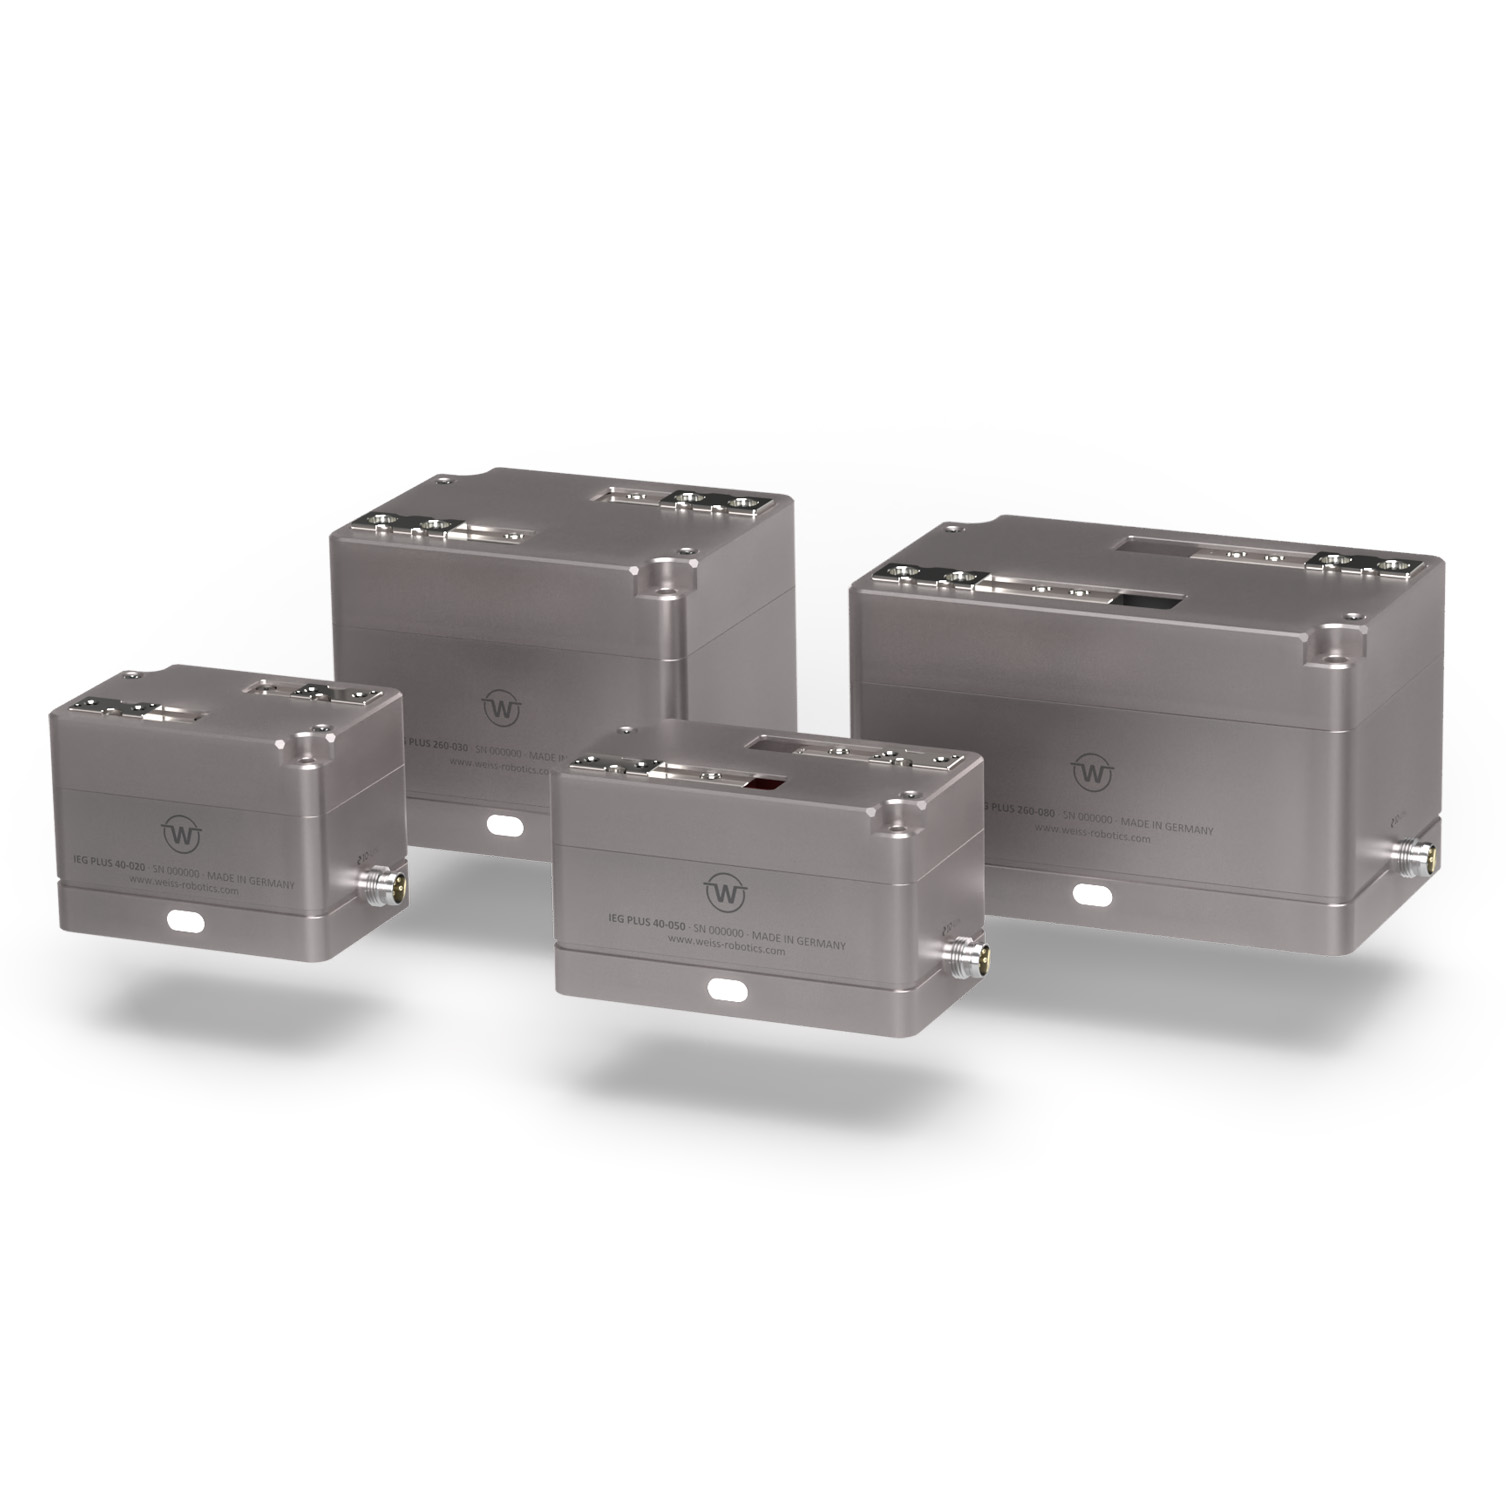

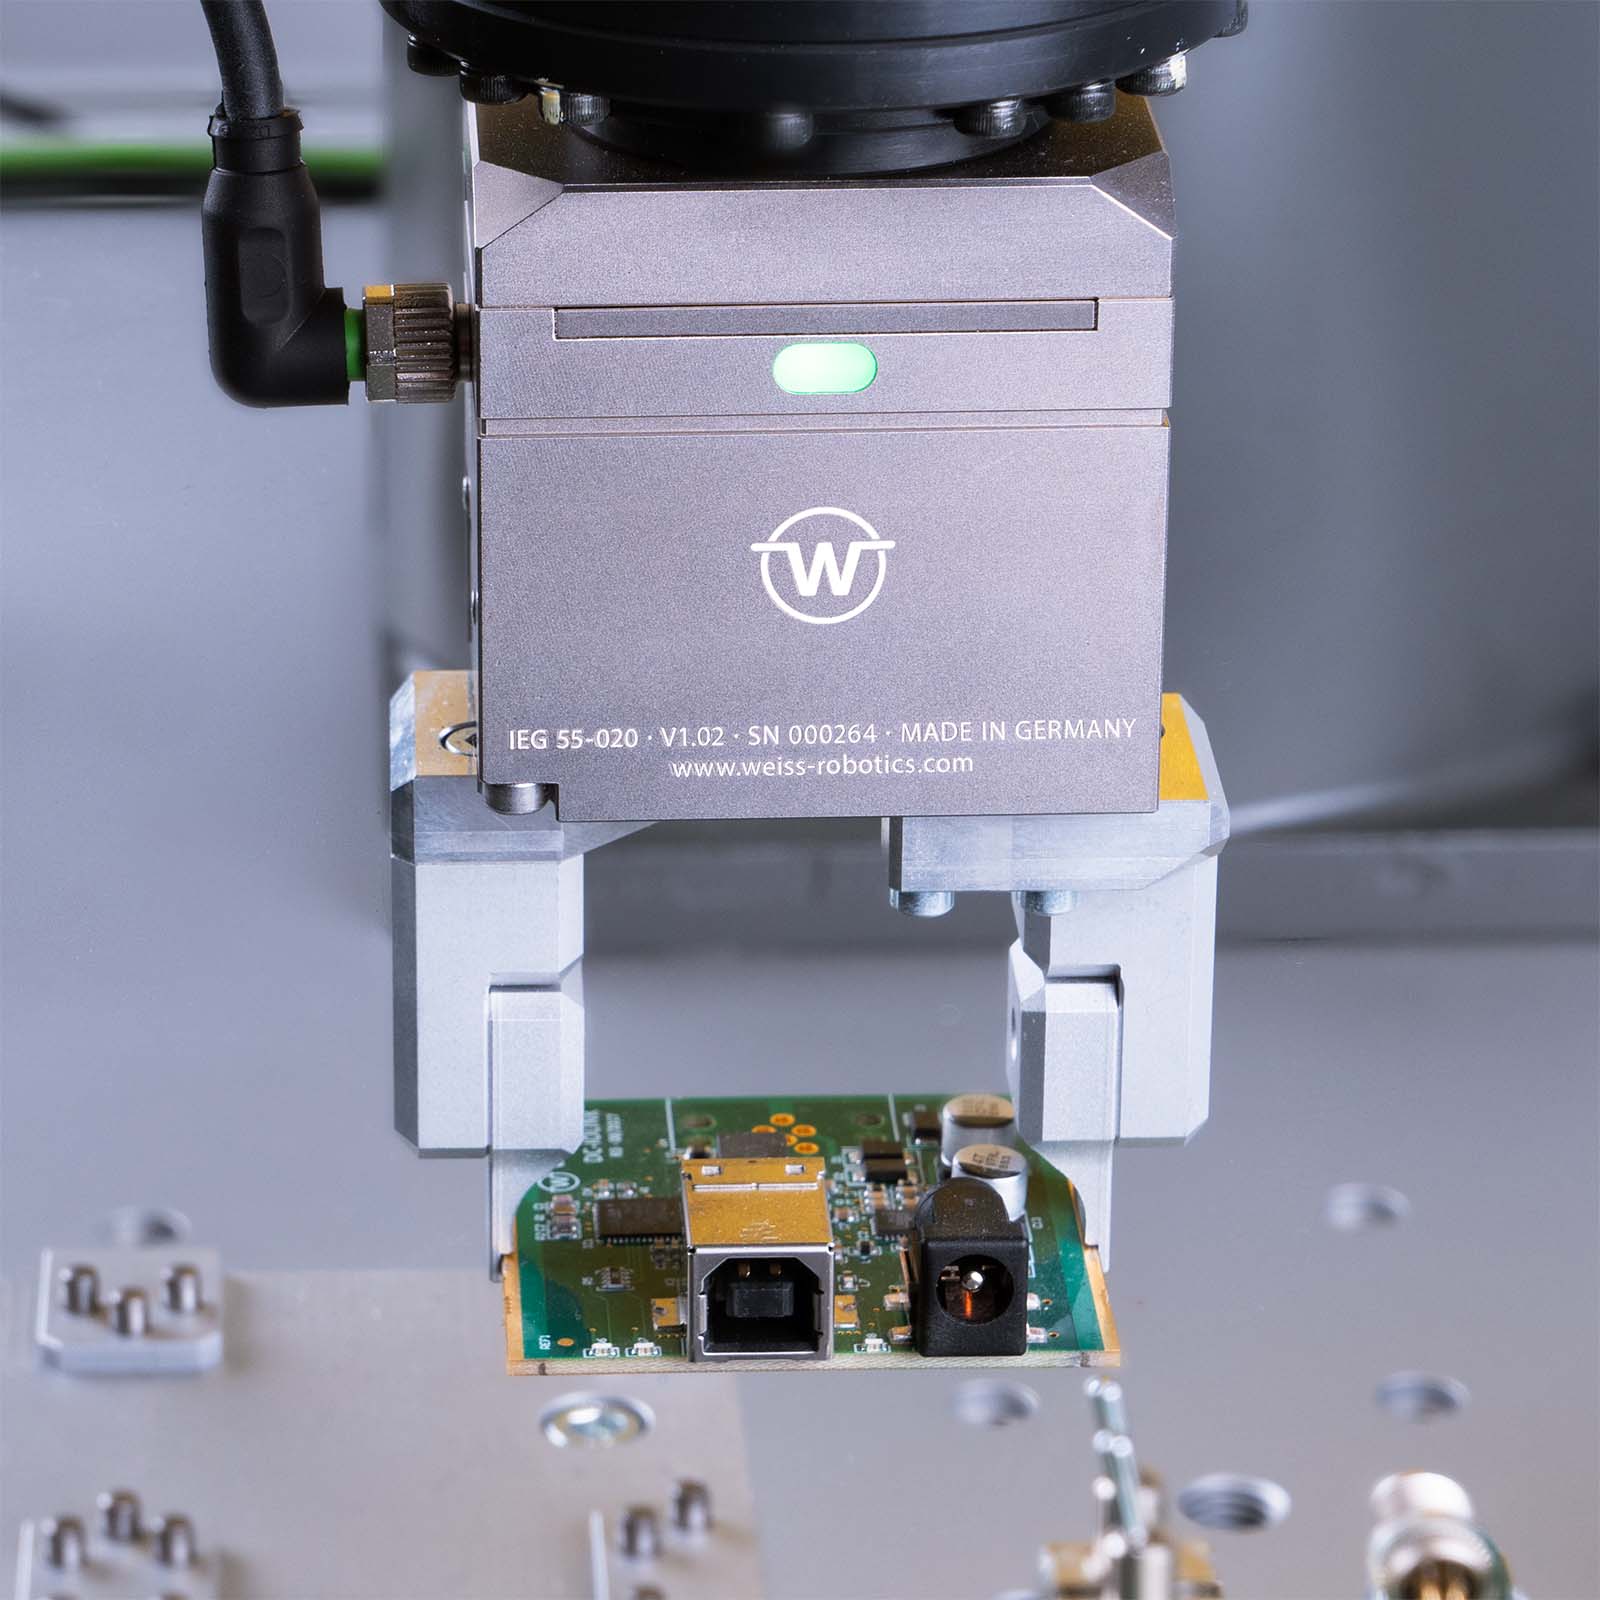
En las pruebas End-of-Line, los conjuntos previamente colocados de componentes en placa de circuito impreso se someten a pruebas eléctricas y, en caso necesario, se lleva a cabo su programación. Para ello, dependiendo de la aplicación, los conjuntos se colocan en adaptadores de prueba sencillos o se someten a pruebas exhaustivas en un horno mediante una prueba de quemado (burn-in). El agarre de los conjuntos resulta especialmente útil cuando, por ejemplo, una alta densidad de empaquetamiento dificulta la succión, así como en los probadores de lecho de clavos, en los que se requiere una alta precisión de posicionamiento.
Precisamente en el ámbito de la «High-Mix-Low-Volume», un tiempo de preparación breve supone una ventaja decisiva. WEISS ROBOTICS ofrece, para las pruebas robotizadas de End-of-Line, pinzas servoeléctricas inteligentes con gran carrera, con las que también se pueden agarrar de forma segura y con control de fuerza incluso los conjuntos más delicados. Además, con el Fingerkit, WEISS ROBOTICS ofrece la posibilidad de adaptar los dedos de la pinza a diferentes tamaños de placas de forma rápida y sencilla.
Algo especialmente importante en la automatización con robots: utilice la tecnología GRIPLINK para integrar de forma inteligente el módulo de agarre en el controlador del robot. A través de ella, incorpore también sensores adicionales a su proceso y aumente su flexibilidad, por ejemplo, con sensores láser para la medición de la posición y la distancia.
Productos relacionados
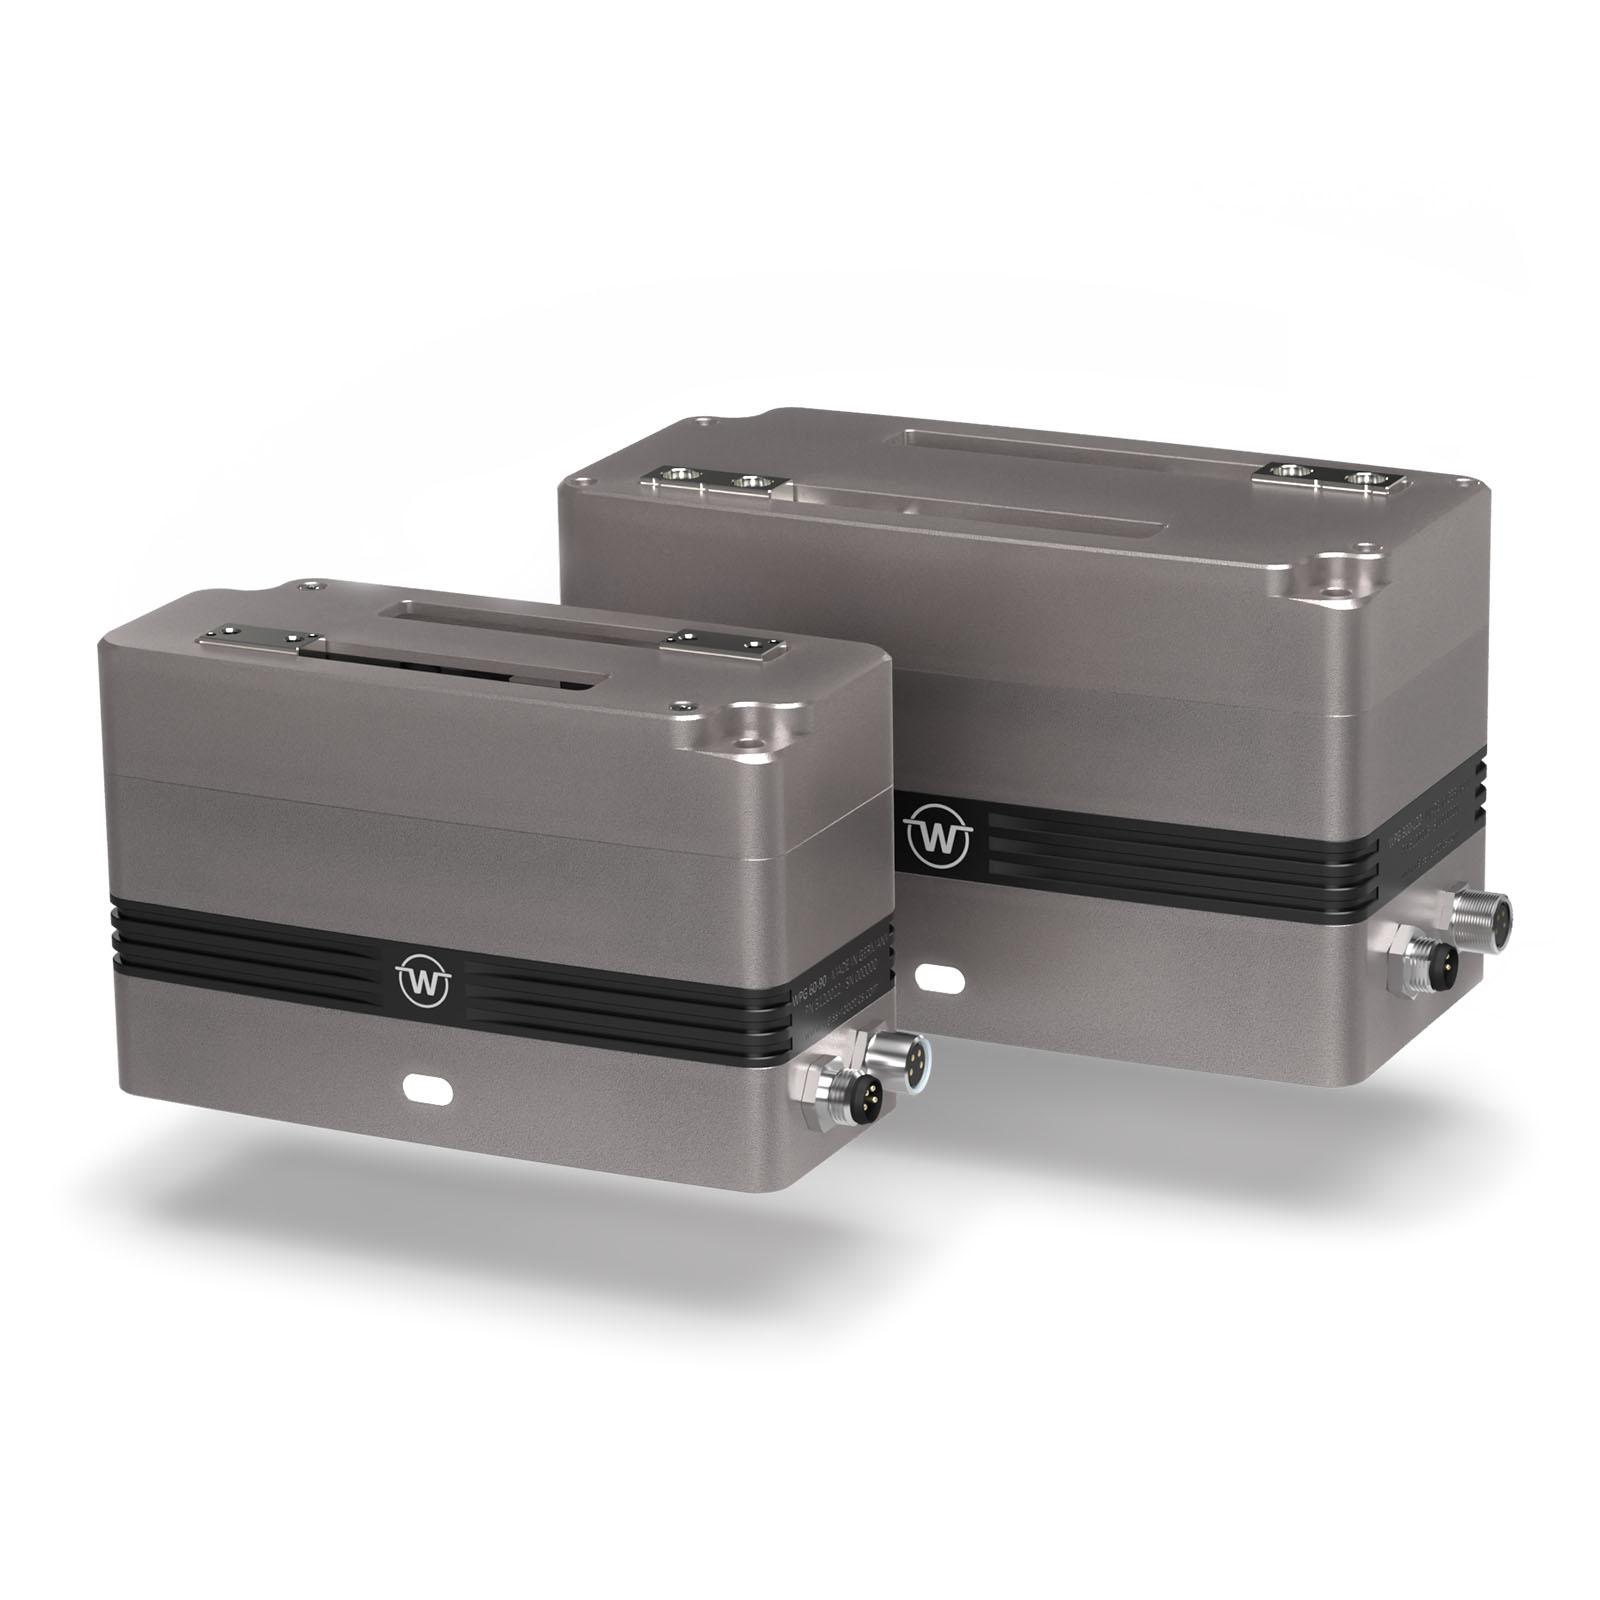
Hoy en día se utilizan soportes de almacenamiento para guardar conjuntos electrónicos de forma que se ahorre espacio. Para insertar o extraer placas de circuito impreso con robots, es necesario que los movimientos del sistema de agarre estén coordinados. Con el proyecto «GRIPPERPILLAR», WEISS ROBOTICS ha demostrado que, mediante servopinzas dispuestas una encima de otra, se puede realizar un movimiento de transporte de una placa de circuito impreso agarrada por el borde. La ventaja: no es necesario dejar un espacio libre en la placa de circuito impreso para su sujeción por succión o pinza. El control del patrón de movimiento se realiza mediante la tecnología GRIPLINK directamente desde el controlador del robot.