| PRODUCT | GRIPPING FORCE | STROKE | WORKPIECE WEIGHT | COMMUNICATION |
|---|---|---|---|---|
| CLG 30-006 | 10~30 N | 6 mm | 0.2 kg | IO-Link |
最小の設置スペースで最高の精度を実現
CLGは、世界最小の完全一体型サーボグリッパーです。わずか45 cm³の体積に、Weiss Roboticsのノウハウのすべてが凝縮されています。隙間を極限まで狭めた衛生的な設計と、センサーレスで高精度な把持力制御により、最高水準の清浄度が求められる環境下でも、繊細な部品の確実なハンドリングを実現します。
メリットの概要
- センサーレス把持力制御による、デリケートな部品の精密なハンドリング
- ISOクラス5までのクリーンルーム用途およびESDに敏感な領域に適しています
- 内蔵の把持状態検知および把持監視機能による高いプロセス信頼性
- 標準化されたIO-Linkインターフェースによる、容易な統合、パラメータ設定、および診断
Range of applications
- ライフサイエンス
- 電子機器製造
- マイクロ組立
- Pick-and-Place
CLGシリーズ
CLG 30-006

Item-No. 5120014
小型部品ハンドリング用サーボ電動把持モジュール、把持力 10~30 N、ストローク 6 mm、センサーレス把持力制御、把持物識別・監視機能内蔵、LED 状態表示、IO-Link インターフェース
| 製品 | CLG 30-006 |
|---|---|
| 品番 | 5120014 |
| 駆動原理 | サーボ電気式 |
| ストローク(全長) | 6 mm |
| 把持力 | 10~30 N |
| サイクルタイム 1) | 0.1秒 |
| 再現性 | ± 0.005 mm |
| ワークの重量(形状による保持 | 力による保持) | 0.2 kg | 0.1 kg |
| 指の最大速度 | 100 mm/s |
| 許容される指の長さ | 30 mm |
| 指1本あたりの許容質量 | 0.05 kg |
| 保護等級 | IP 40 |
| クリーンルームクラス(ISO 14644-1 に基づく) | ISO 5 |
| 動作温度 | 5~50 °C |
| ESD放電性 | はい |
| コミュニケーション | IO-Link V1.1、COM2 (38.4 Kbit/s) |
| 消費電流(ピーク電流) | 24 VDC、60 mA(800 mA) |
| 自重 | 120 g |
| 外形寸法(長さ × 幅 × 高さ) | 25 × 30 × 60 mm |
- 1) ストローク4 mmの場合
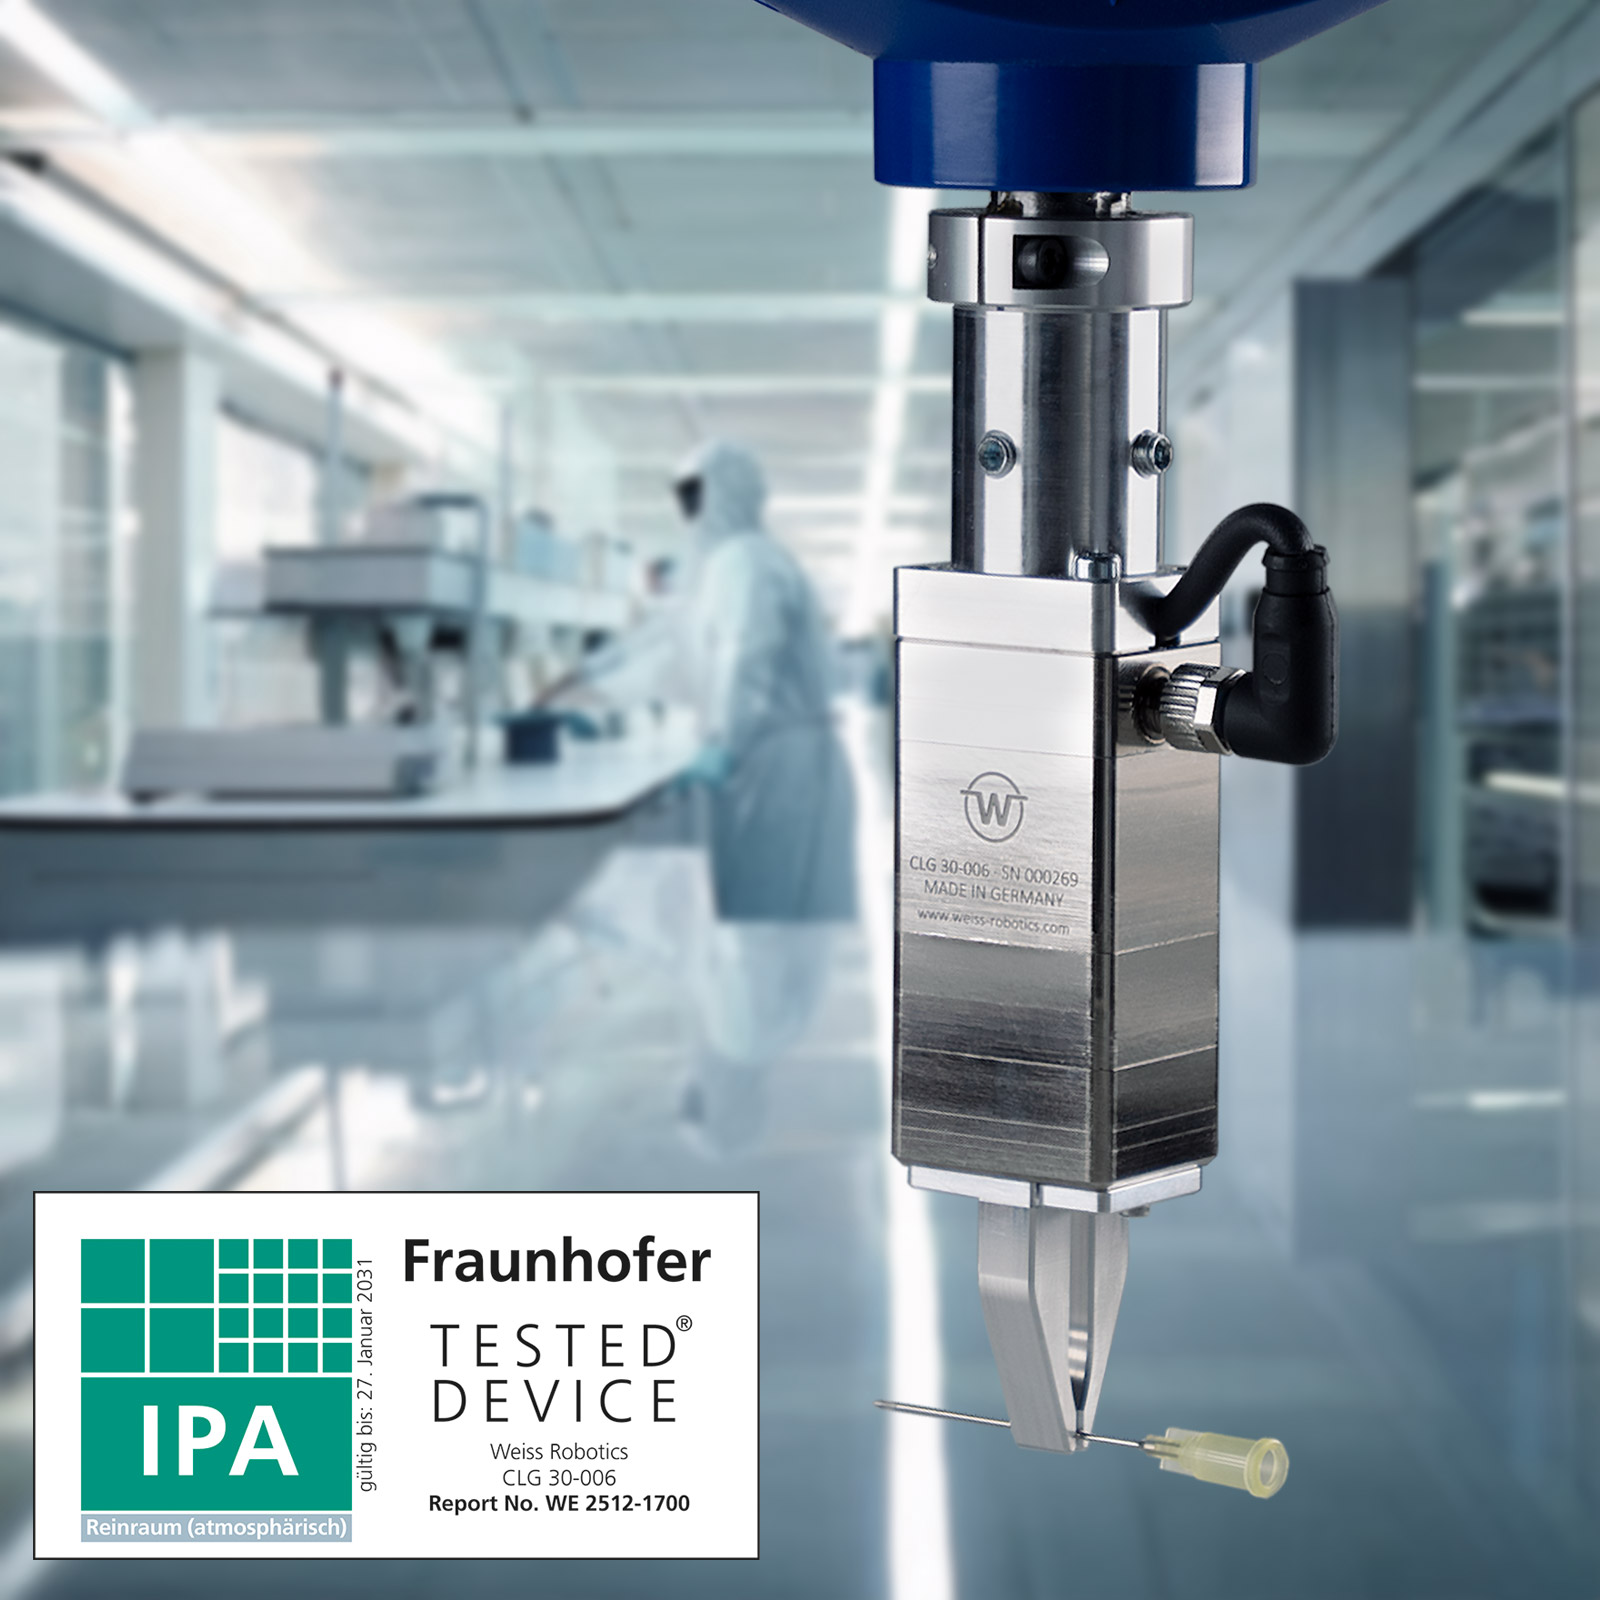
クリーンルーム用途向け認証取得済み
フラウンホーファー生産技術・自動化研究所(IPA)は、サーボ電動式CLGグリッパーを試験し、ISO 14644-1に準拠したISOクラス5までのクリーンルームでの使用について認証を行いました。 これにより、CLGは、最高レベルの清浄度とプロセスの信頼性が求められる繊細な用途、例えば医療、製薬、電子機器の製造などに最適です。
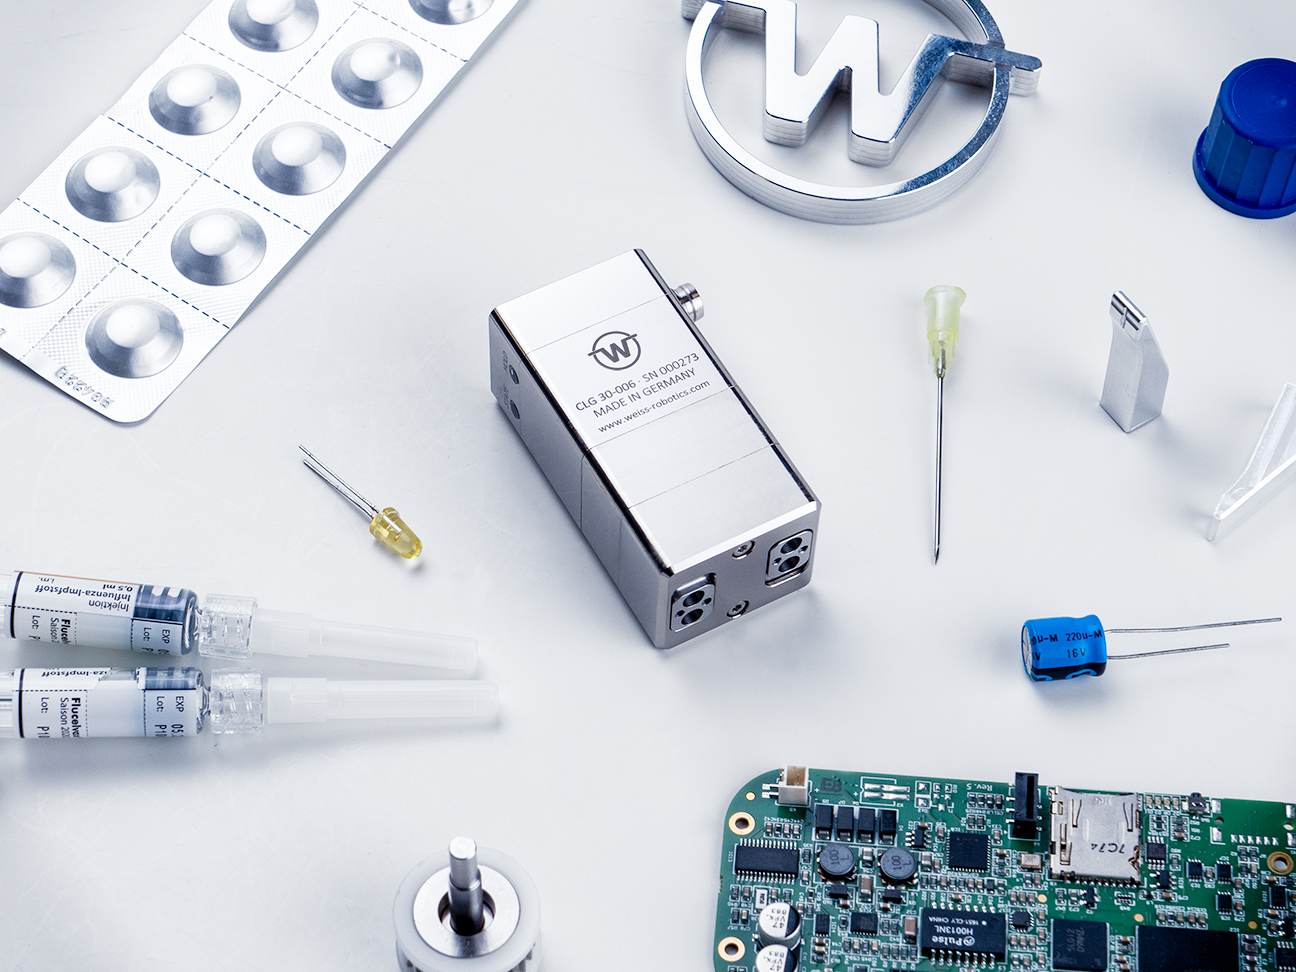
グリップ部検出機能を内蔵
CLGには、把持位置検出機能と把持状態監視機能を備えた把持制御システムが内蔵されています。これにより、取り扱いが困難なワークであっても、確実なハンドリングが保証されます。 高精度なサーボ電動駆動により、把持指を柔軟に事前位置決めできるため、段取り替えなしにさまざまなワークを把持できます。通常必要とされる外部近接スイッチが不要となるため、把持部の干渉輪郭が最小限に抑えられ、プロセスの信頼性が大幅に向上します。
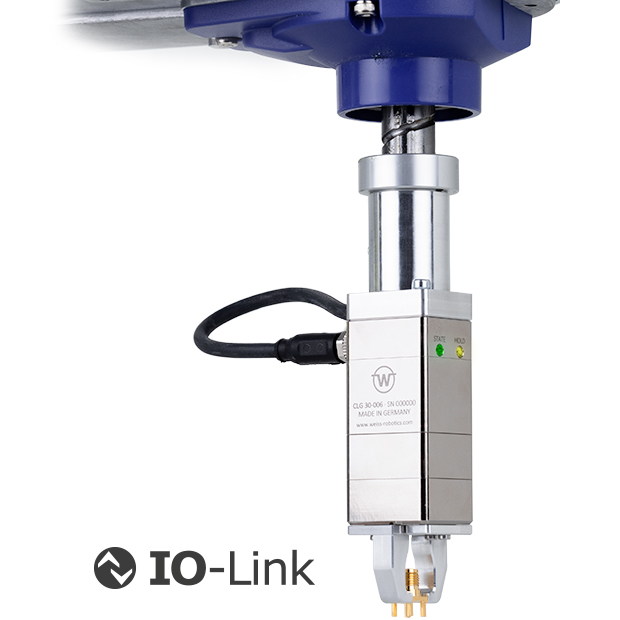
つながりを維持する - IO-Link
内蔵のIO-Linkインターフェースが柔軟性を実現します。標準化されたプロトコルを介してプロセス制御システムへの接続を簡素化するだけでなく、プラント内でのパラメータ設定や診断も容易にします。これにより、プロセスを常に確実に管理することができます。 プリセットベースの把持設定により、WEISS ROBOTICSのすべてのIO-Link対応把持システムは、複雑な把持アプリケーションであってもいかに簡単に実現できるかを示しています。
プリセットによる設定
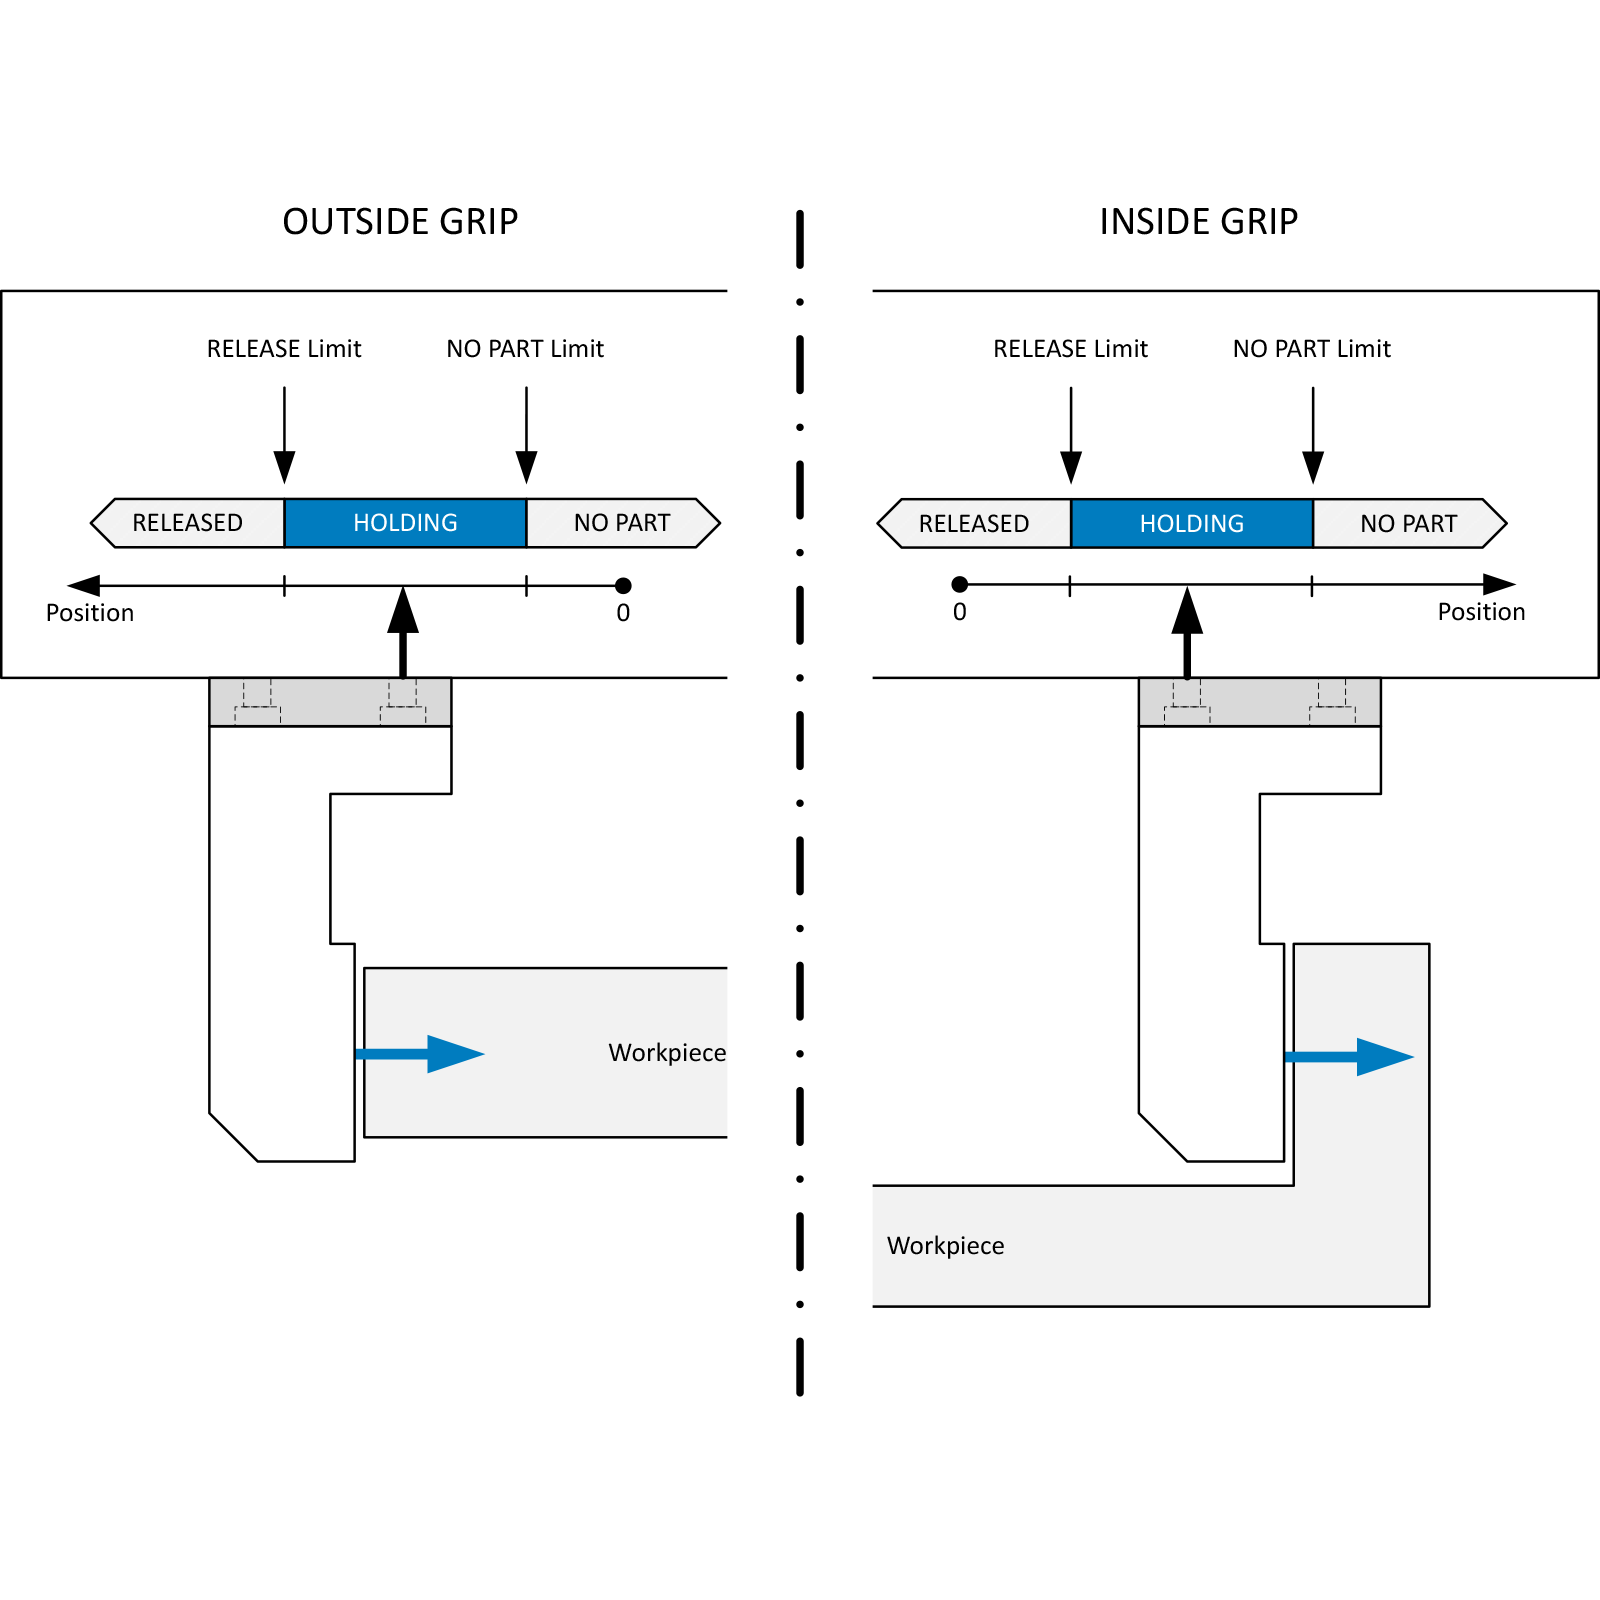
CLGでは、プリセットを使用してワークの学習を簡単に行うことができます。プリセットには、リリースリミット、ノーパートリミット、および把持力が登録されています。最大2つのワーククラスに対応するパラメータを、把持モジュールに直接登録することができます。 稼働時には、事前に定義されたプリセットをプロセスデータから選択することで、制御が大幅に簡素化されます。適応型アプリケーションを実現するため、稼働中でもプリセットを新たな要件に合わせて調整することが可能です。
GRIPLINK®によるロボット支援ハンドリング
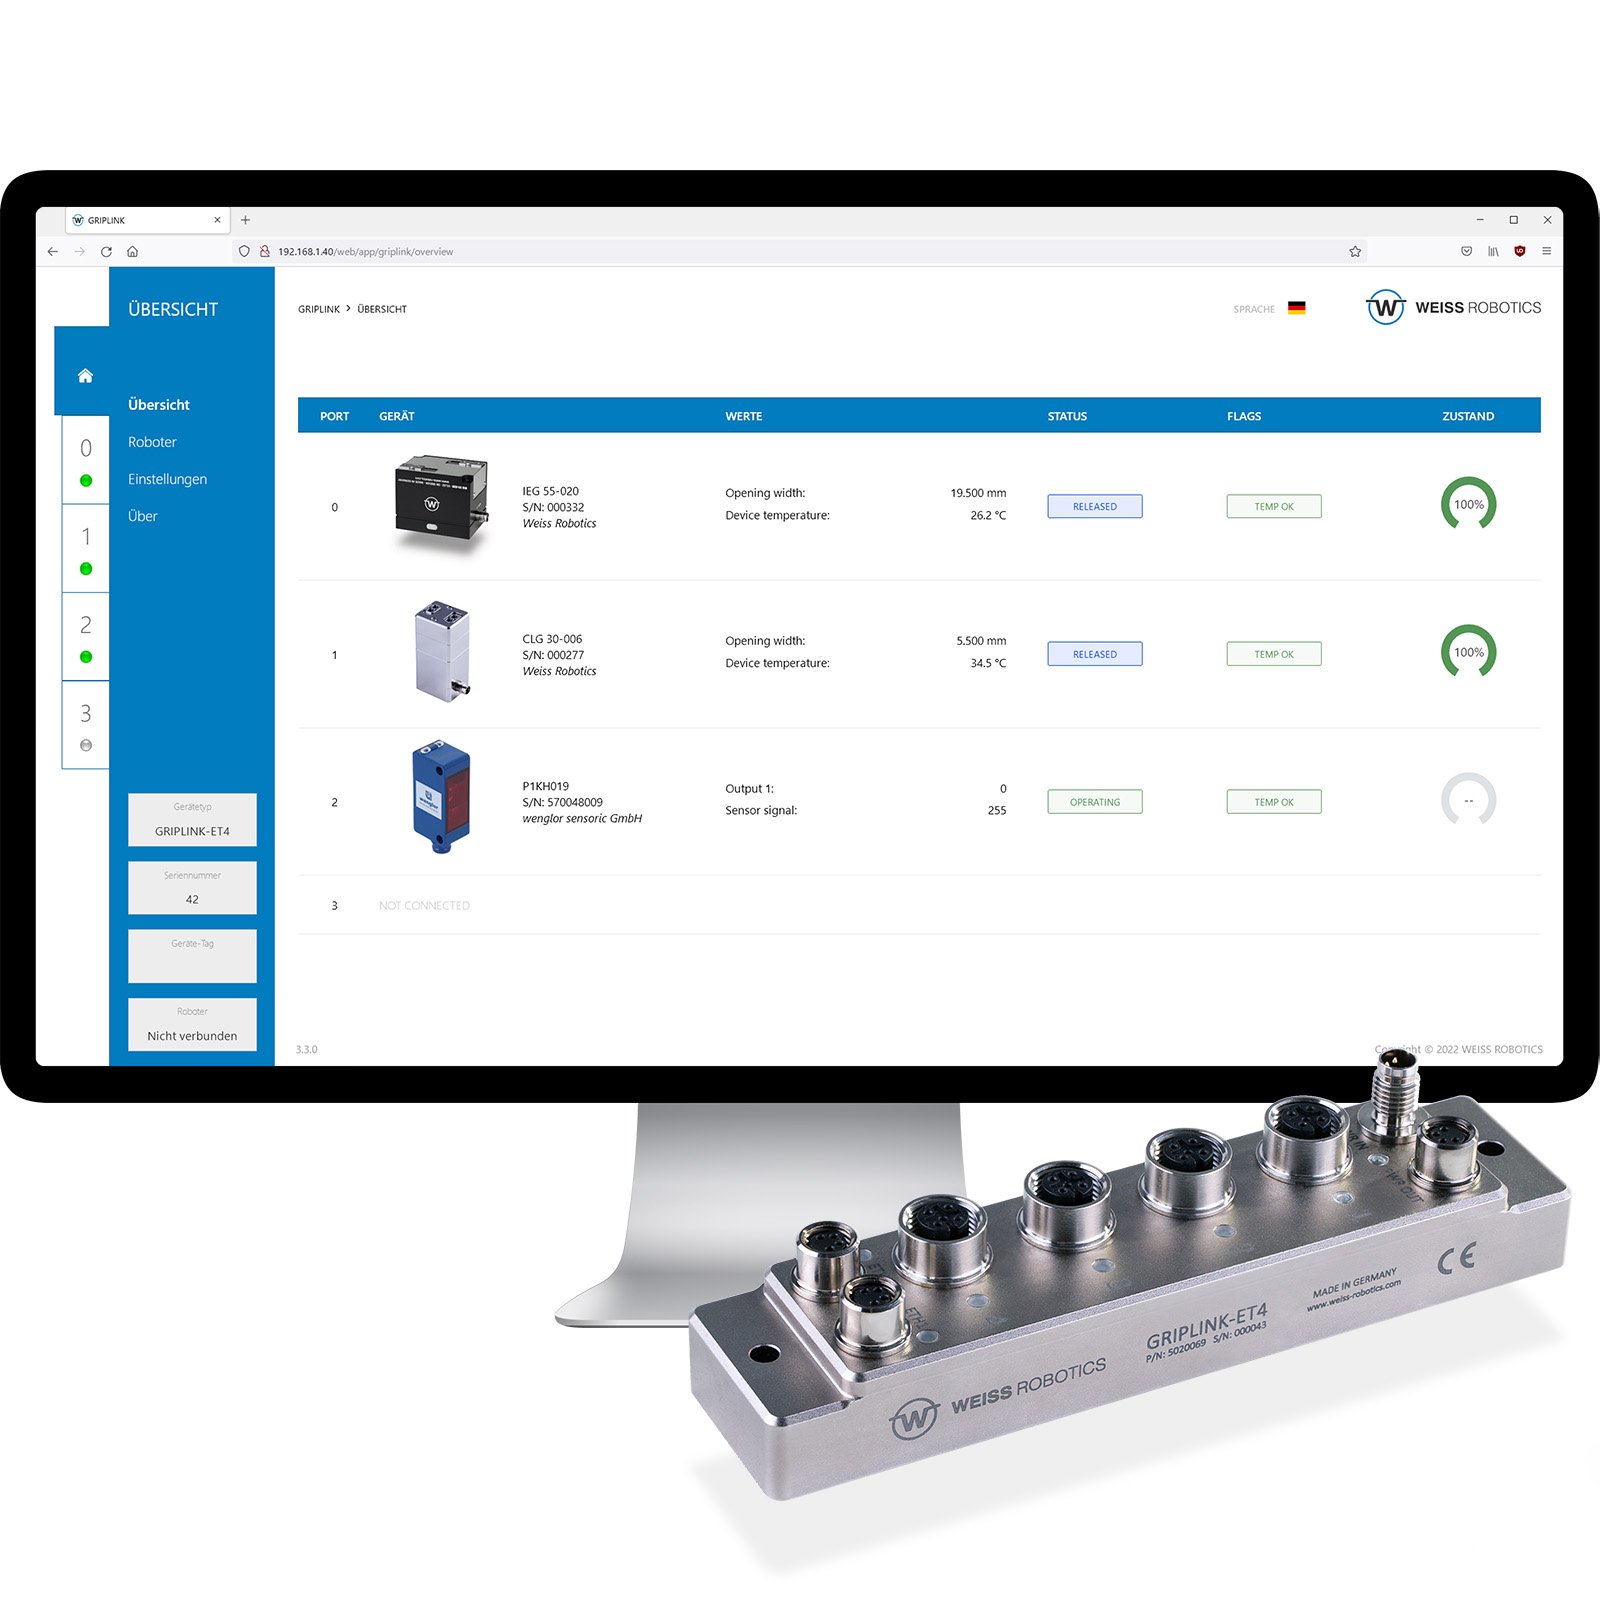
GRIPLINK®テクノロジーにより、把持モジュールをロボットアプリケーションに直接、迅速に統合できます。あらかじめ用意されたプラグインを通じて、GRIPLINK®は把持モジュールの機能をロボットプログラム内で直接利用できるようにします。End-of-Arm Toolをロボットに統合するために、従来のフィールドバスインターフェースや追加のPLCは必要ありません。アプリケーションに専念してください。GRIPLINK®がロボット上の低レベル統合を担います。詳細はこちら...

取扱説明書

技術図面
デバイス記述ファイル

その他の資料