| PRODUCT | GRIPPING FORCE | STROKE | WORKPIECE WEIGHT | COMMUNICATION |
|---|---|---|---|---|
| CRG 30-050 | 15~30 N | 50 mm | 2.7 kg | IO-Link |
| CRG 200-085 | 75~200 N | 85 mm | 4.3 kg |
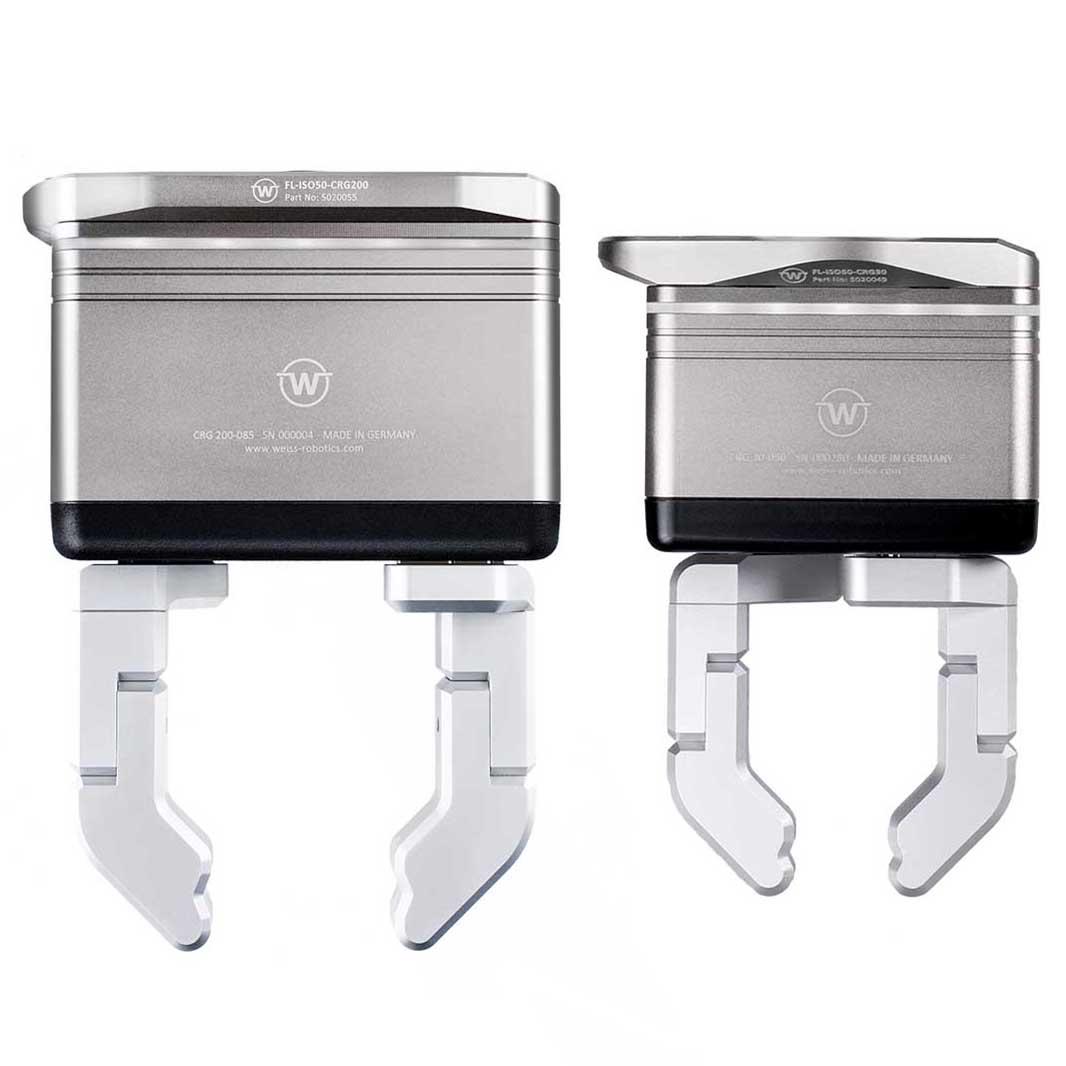
協働
CRGシリーズのサーボグリッパーは、人とロボットの協働を想定して特別に開発されました。角が丸く仕上げられ、把持力が安全に制限されているため、標準仕様ですでに協働ロボットシステムに関するDGUVの推奨事項を満たしており、システム全体のリスク評価を大幅に簡素化します。
主な特長
- 協働アプリケーションでの安全な使用に向けた最適化された設計
- PERMAGRIP®把持力保持機能により、電源遮断時のワークの落下を防止
- 内蔵の絶対位置測定機能により、再原点復帰なしで運転を継続可能
- IO-Linkによる簡単な設定とプロセスフィードバック
Range of applications
- 協働型部品ハンドリング
- 電子機器製造
- 組立自動化
- Bin-Picking
- 包装自動化
- 実験室でのサンプルハンドリング
CRGシリーズ
CRG 30-050

Item-No. 5120012
MRK用途向けサーボ電動把持モジュール、把持力30 N、ストローク50 mm、センサーレス把持力制御、把持物識別・監視機能内蔵、把持力保護機能、LEDリングによる状態表示、IO-Linkインターフェース。
CRG 200-085

Item-No. 5120013
MRK用途向けサーボ電動把持モジュール、把持力200 N、ストローク85 mm、センサーレス把持力制御、把持物識別・監視機能内蔵、把持力保護機能、LEDリングによる状態表示、IO-Linkインターフェース。
| 製品 | CRG 30-050 | CRG 200-085 |
|---|---|---|
| 品番 | 5120012 | 5120013 |
| 駆動原理 | サーボ電気式 | |
| ストローク(全長) | 50 mm | 85 mm |
| 把持力 | 15~30 N | 75~200 N |
| サイクルタイム 1) | 0.27秒 | 0.34秒 |
| 再現性 | ± 0.005 mm | |
| ワークの重量(形状結合 | 力結合) | 2.7 kg | 0.15 kg | 4.3 kg | 1.0 kg |
| 指の最大速度 | 180 mm/s | 120 mm/s |
| 許容される指の長さ | 70 mm | 100 mm |
| 指1本あたりの許容質量 | 0.13 kg | 0.3 kg |
| 保護等級 | IP 40 | |
| 動作温度 | 5~50 °C | |
| ESD放電性 | はい | |
| コミュニケーション | IO-Link V1.1、COM2 (38.4 Kbit/s) | |
| 消費電流(ピーク電流) | 24 VDC、240 mA(600 mA) | 24 VDC、430 mA(700 mA) |
| 自重 | 460 g | 1.2 kg |
| 外形寸法(長さ×幅×高さ) | 80 × 44 × 55 mm | 105 × 60 × 70 mm |
- 1) ストローク4 mmの場合
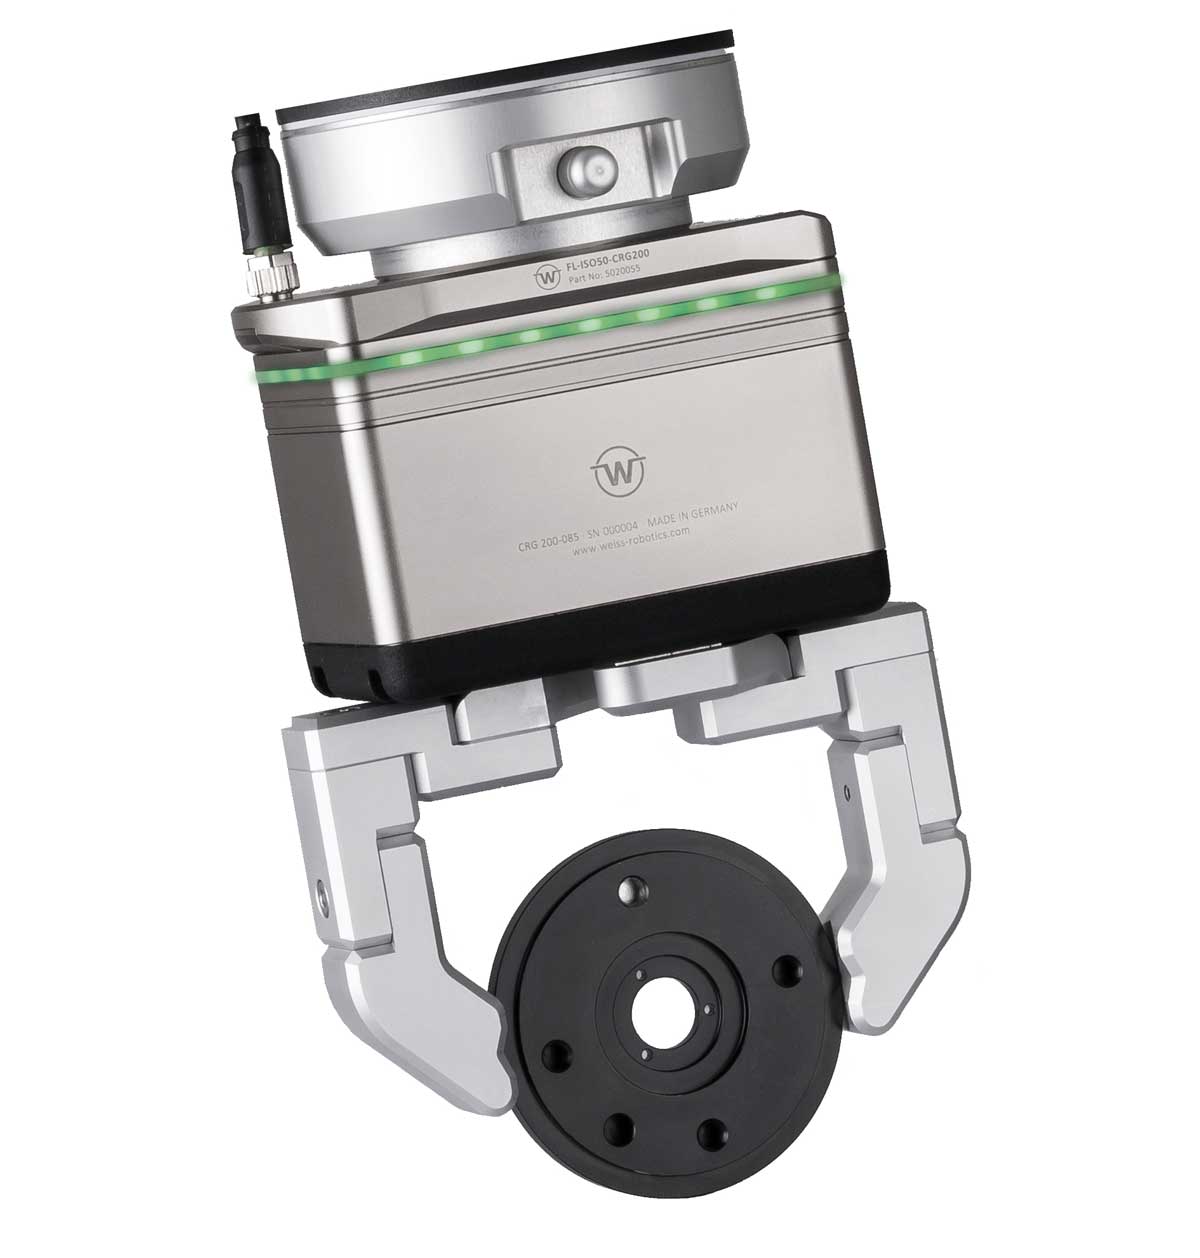
PERMAGRIP® 把持力保持機能
WEISS ROBOTICSが開発したPERMAGRIP®テクノロジーは、グリッパーへの電力供給が予期せず遮断された場合でも、ワークピースに対して設定された把持力の最大100%を維持します。
PERMAGRIP®では、作業者の安全を最優先に考えています。 この特許取得済みの技術により、手作業でワークピースを取り出す際に、把持フィンガーが閉じ込むことがありません。これにより、PERMAGRIP®は、人間と直接連携して安全に使用できる、初の完全協働型把持力維持システムとなっています。これはお客様の設備にとって、ワークピースの紛失なく、いつでも安全なハンドリングが可能であることを意味します。
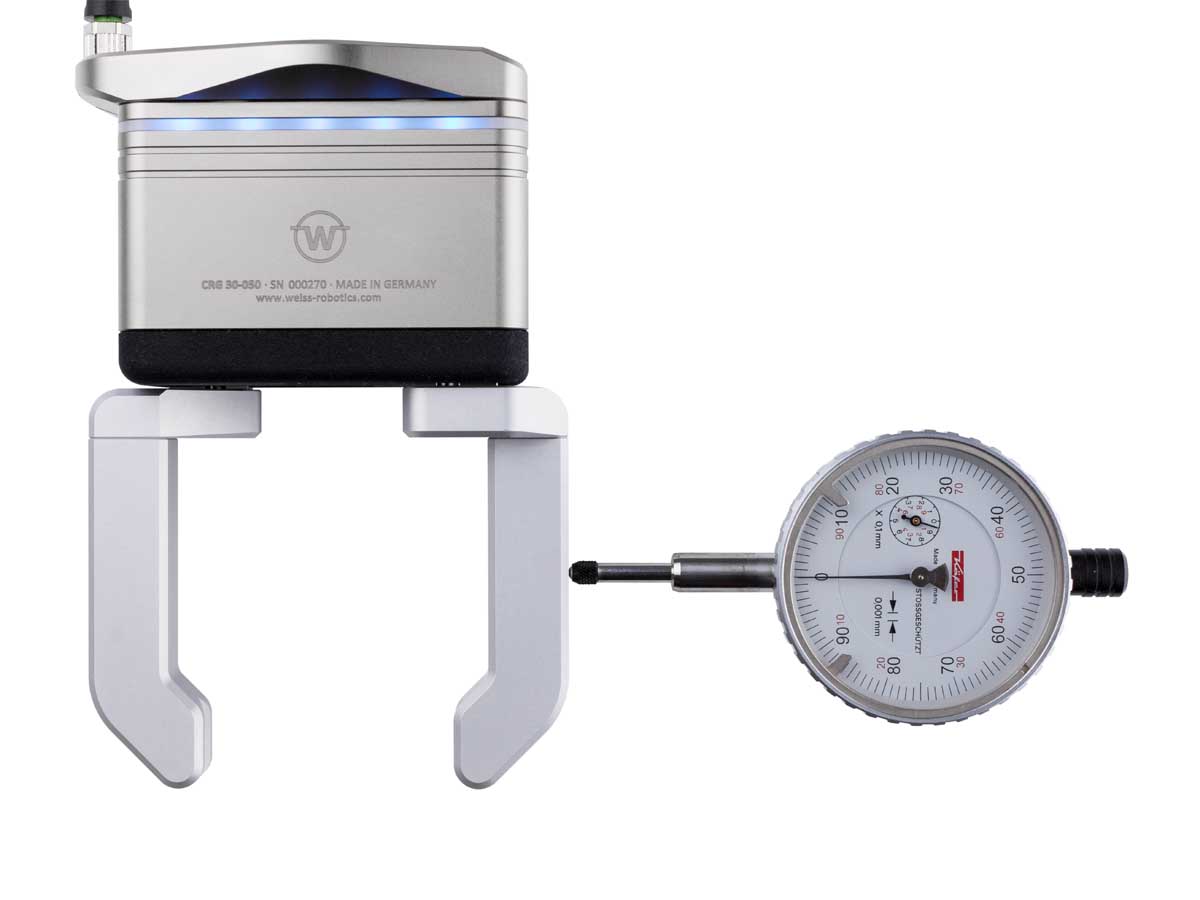
絶対位置測定
設備の再起動時に生産をシームレスに継続できるよう、CRGシリーズの把持モジュールには絶対位置測定機能が内蔵されており、起動時に通常必要とされる基準移動が不要となっています。 これにより、緊急停止やプラントプログラムの再起動によって電源が一旦遮断された場合でも、把持工程を簡単に再開することができます。
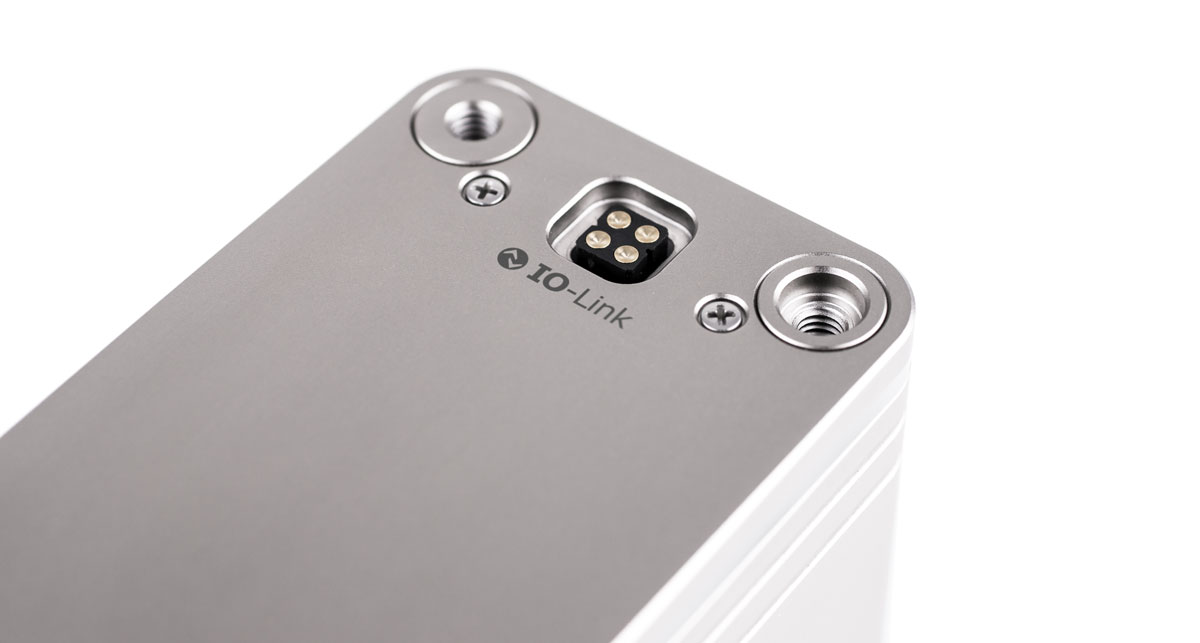
IO-Linkによるスマートな接続
CRG把持モジュールの制御において、WEISS ROBOTICSは業界標準のIO-Linkを採用しています。プリセットベースの設定により、わずか3つのパラメータでワークを定義でき、稼働中はプロセスデータを介して容易に制御することができます。 把持状態と現在の把持幅が周期的にフィードバックされるため、プロセスを常に確実に制御できます。
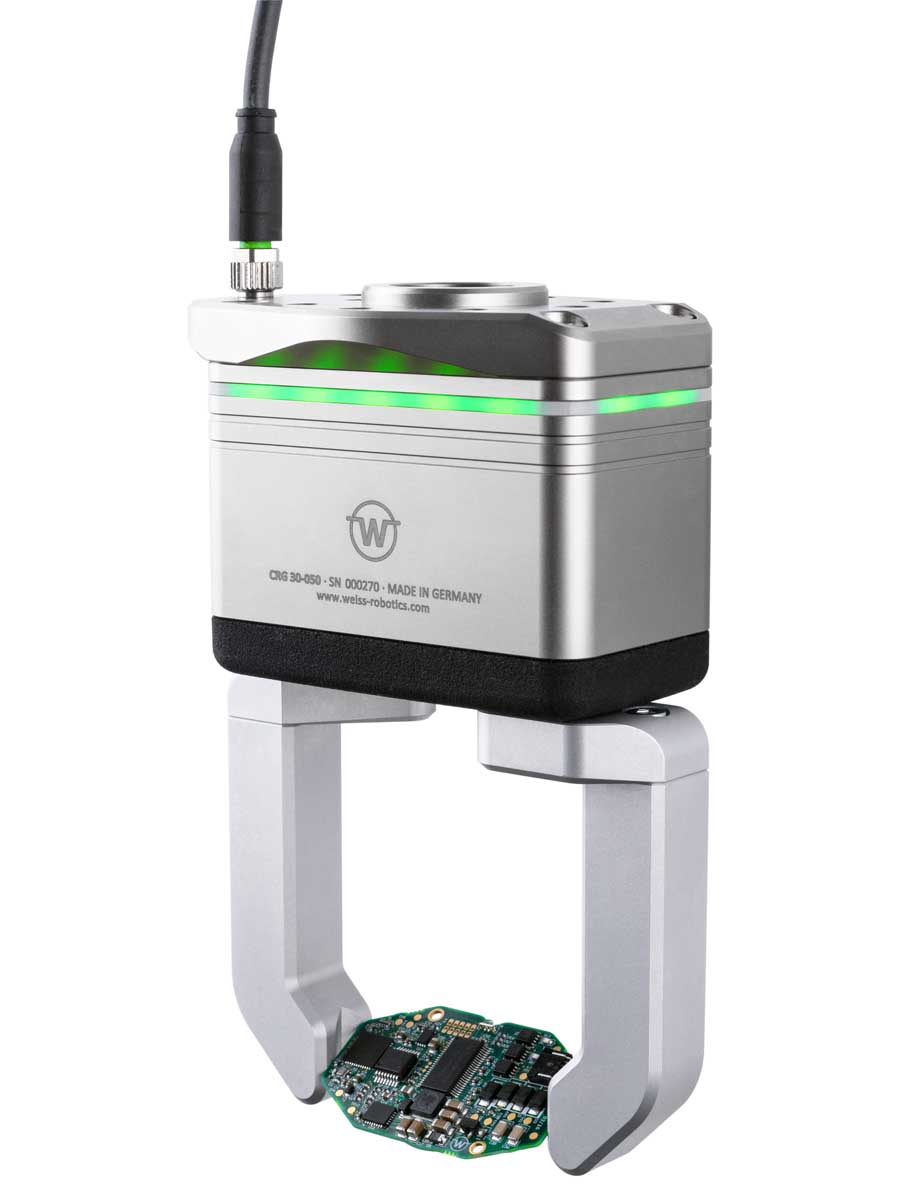
信頼性と安全性に優れた把持
ワークピースを確実かつ再現性高く取り扱うため、CRGシリーズの把持モジュールは、モデルベースのセンサーレス把持力制御機能を備えており、外部要因の影響を受けずに把持力を極めて高精度に制御します。 これにより、通常は把持が困難な脆性または柔軟な素材のワークピースでも、プロセス安定性を確保したハンドリングが可能になります。協働運用に向けて、把持モジュールには許容範囲外の力のかかりを防ぐための安全回路が内蔵されています。
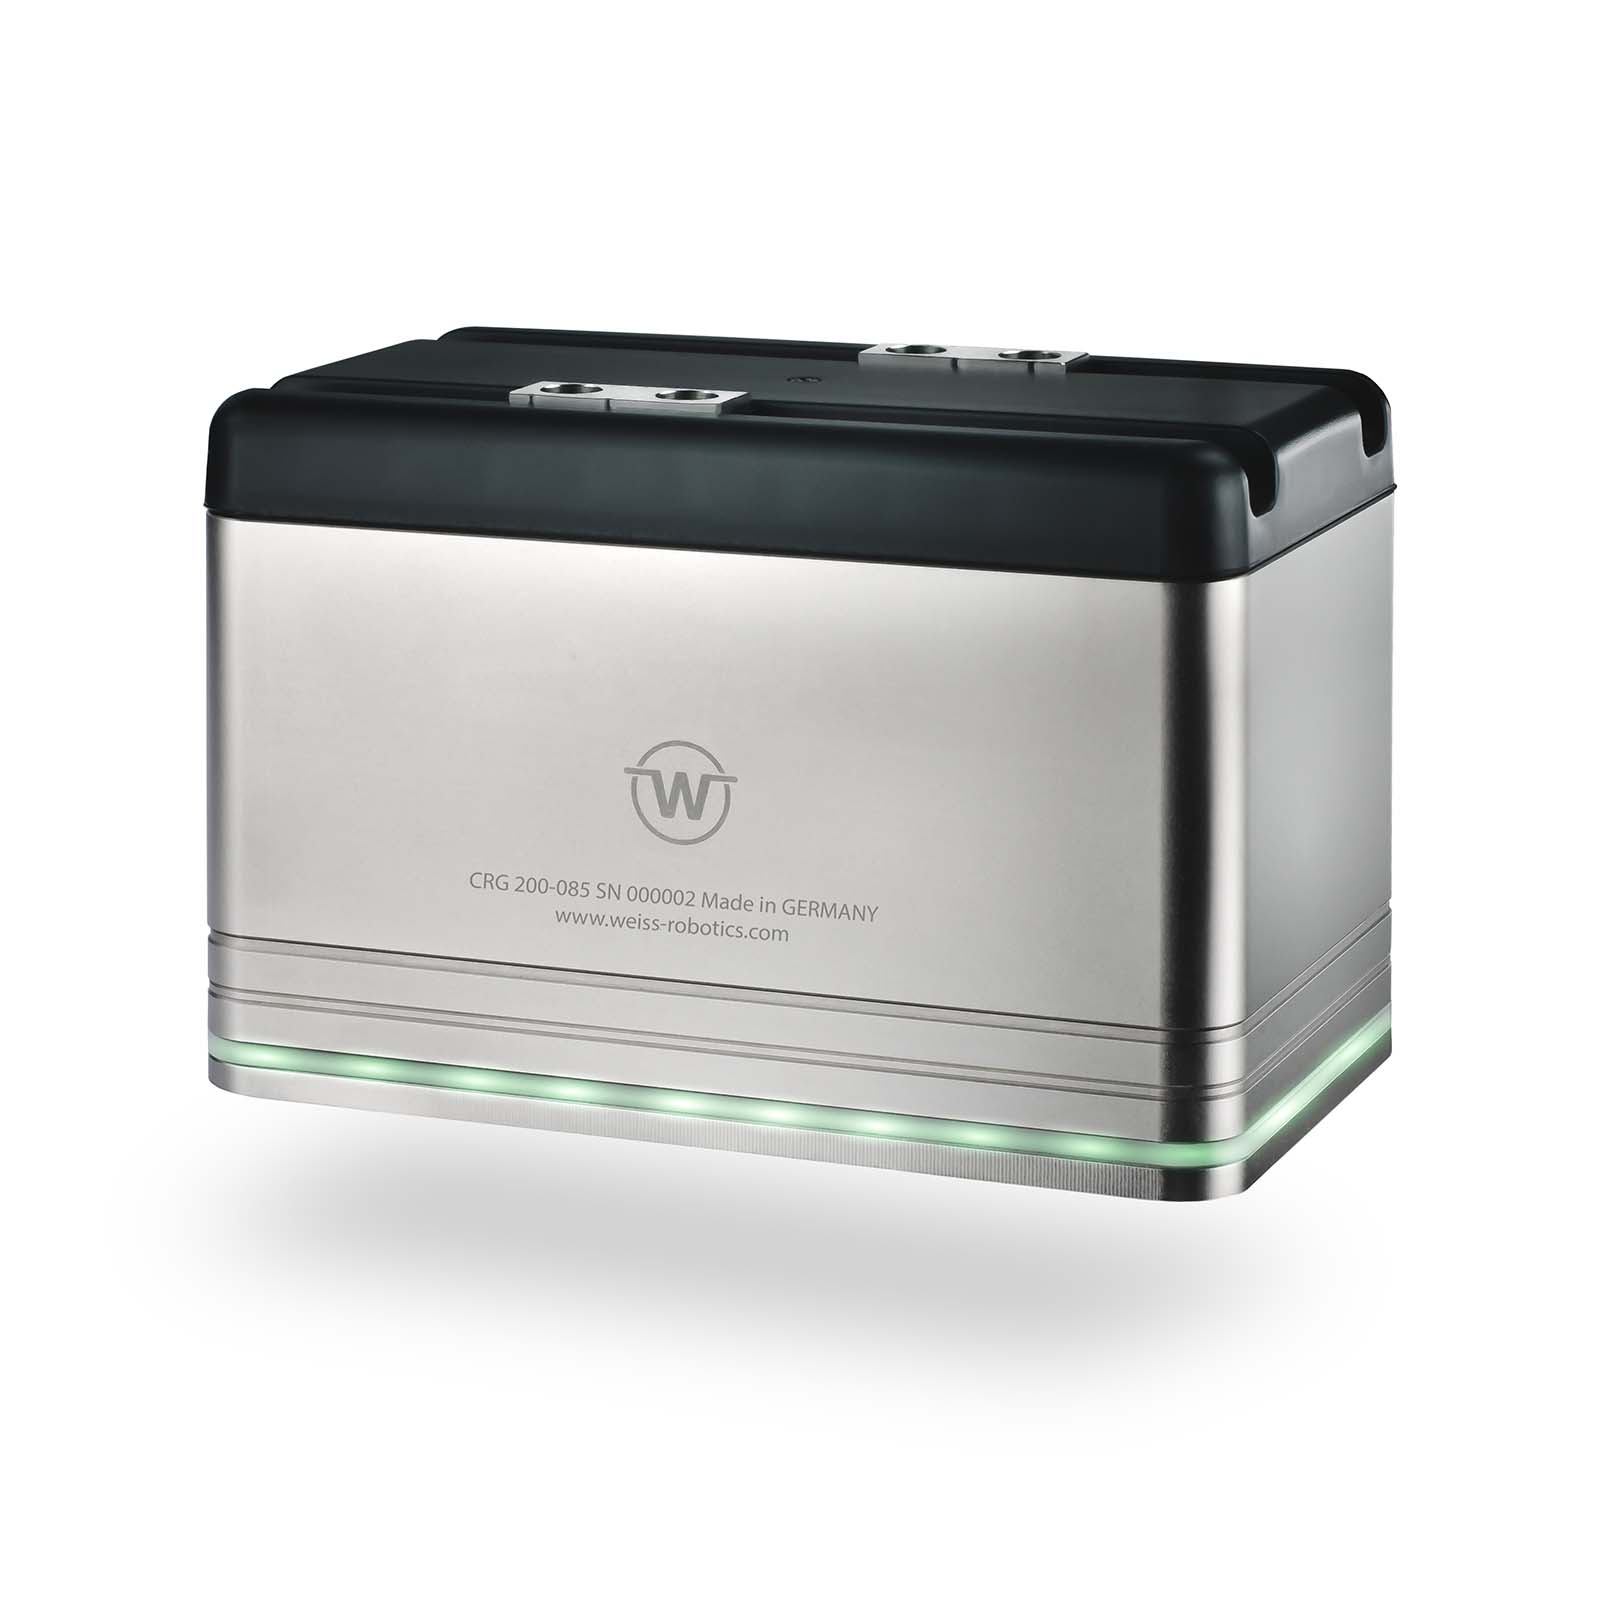
状態表示
自由にプログラム可能で、あらゆる方向から視認できる発光リングは、さまざまな点灯パターンや色を用いて、作業者に現在の設備状態を直感的に伝えます。これにより、機械の状態を把握しやすくなり、人とロボットの協働が極めて円滑かつ安全に行えるようになります。
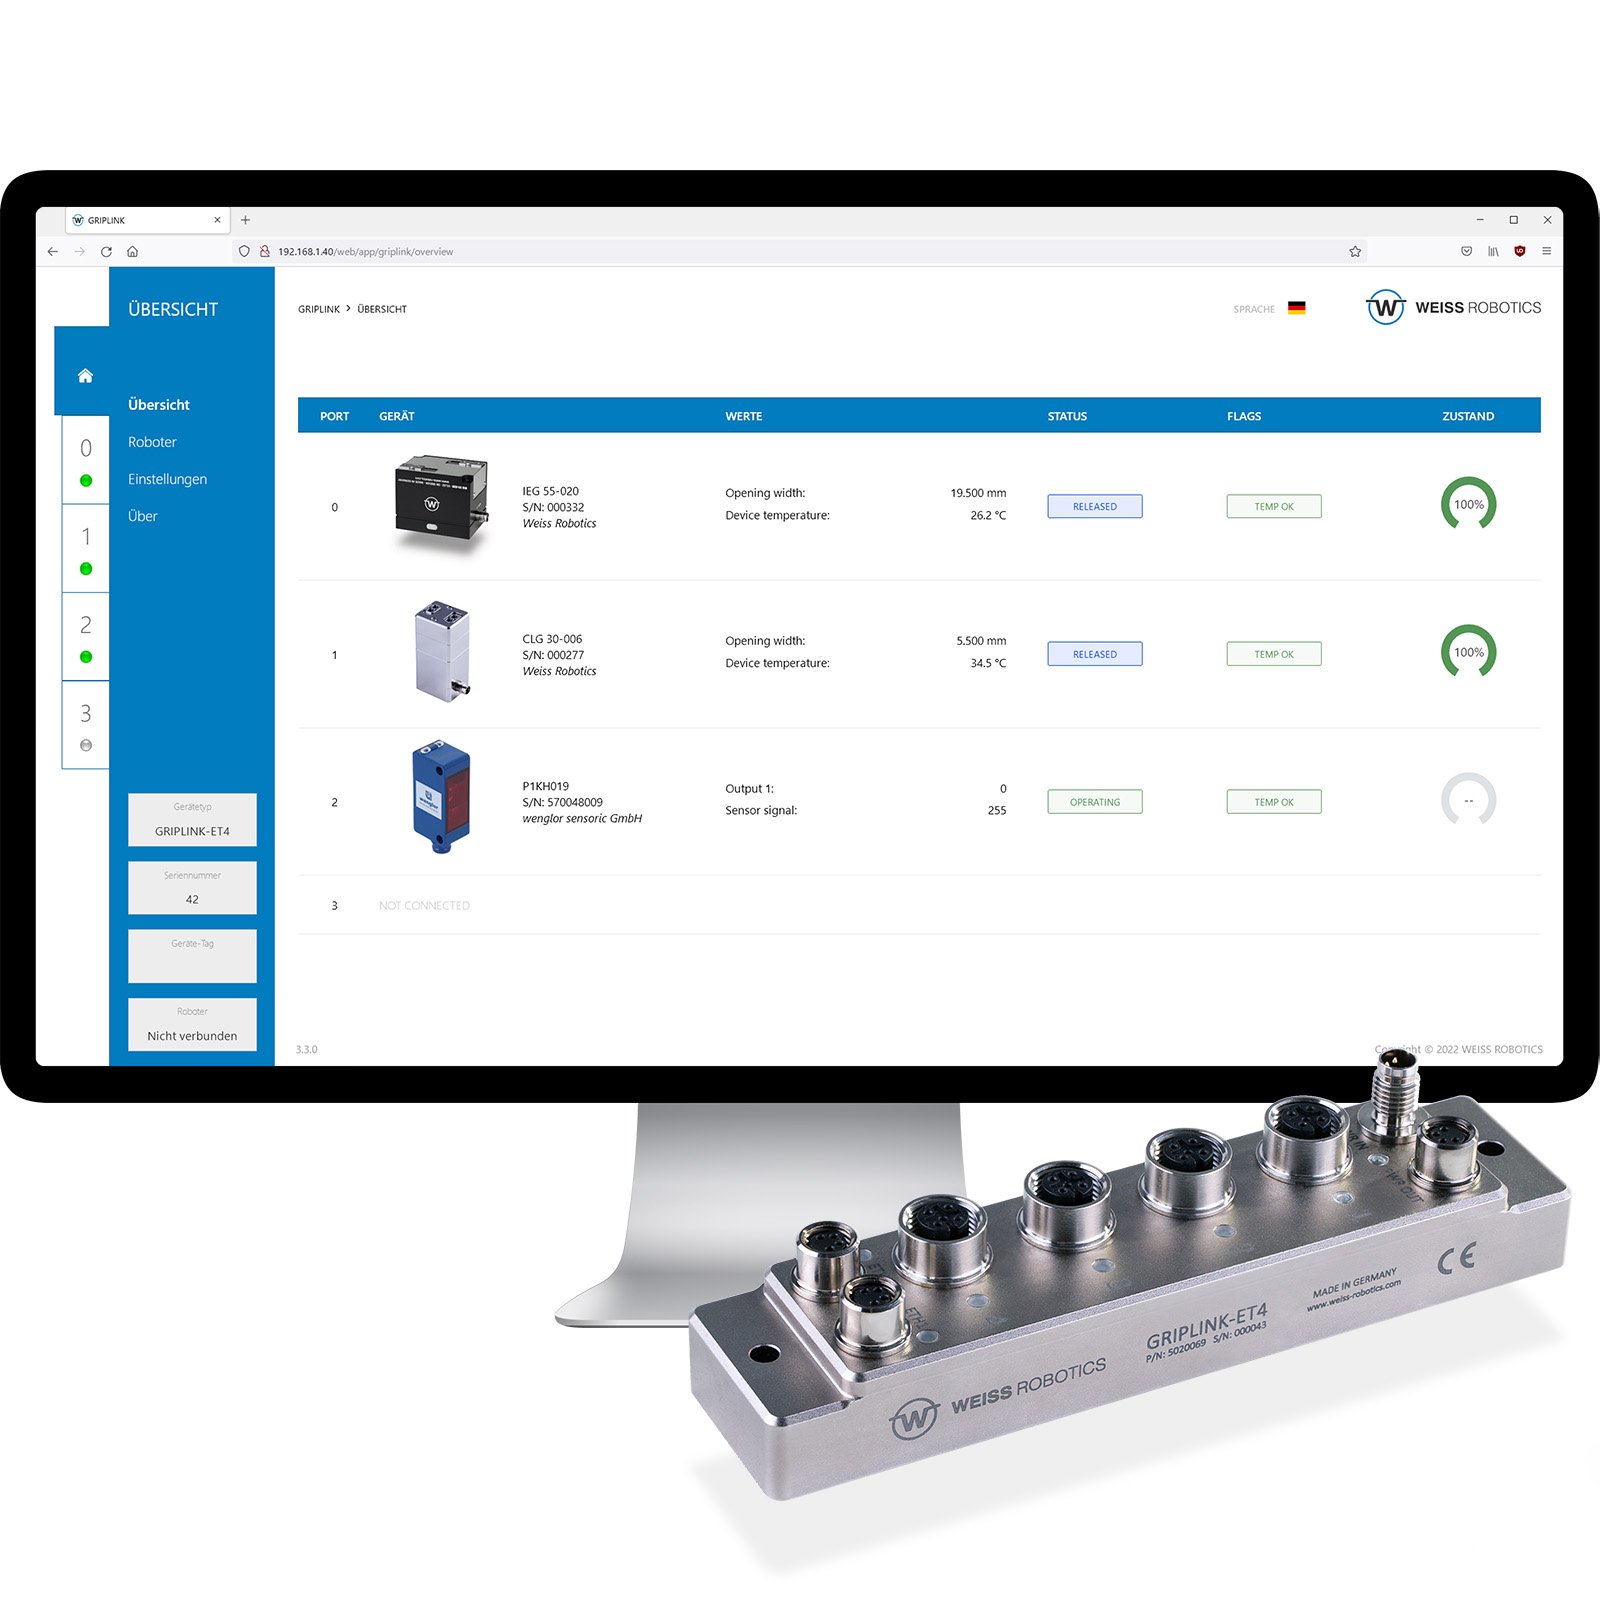
GRIPLINK®によるロボット支援ハンドリング
GRIPLINK®テクノロジーにより、把持モジュールをロボットアプリケーションに直接、迅速に統合できます。あらかじめ用意されたプラグインを通じて、GRIPLINK®は把持モジュールの機能をロボットプログラム内で直接利用できるようにします。End-of-Arm Toolをロボットに統合するために、従来のフィールドバスインターフェースや追加のPLCは必要ありません。アプリケーションに専念してください。GRIPLINK®がロボット上の低レベル統合を担います。詳細はこちら...

取扱説明書

技術図面
デバイス記述ファイル
