rapide, précis, conducteur
Les exigences dans la fabrication électronique sont multiples. De la préhension propre en environnement stérile à la manipulation d’assemblages rigides-flexibles et de substrats céramiques, la fabrication électronique moderne impose des exigences très élevées à la technique de préhension. Depuis plus de 15 ans, WEISS ROBOTICS fournit au secteur des solutions de préhension éprouvées, allant de la manipulation de substrats au montage THT, en passant par la manipulation lors des tests End-of-Line des sous-ensembles électroniques.
Solutions de WEISS ROBOTICS
Manipulation délicate
Préhension délicate à force contrôlée pour éviter tout endommagement des composants.
Mécanique de précision
Haute précision lors de la préhension et du placement des composants, robustesse en cas d’erreurs de placement.
Dissipation ESD
Les modules de préhension en version dissipatrice empêchent tout dommage causé par des décharges électrostatiques.
Configuration universelle
Grâce à une configuration basée sur des préréglages, les modules de préhension peuvent être paramétrés de manière dynamique afin de s'adapter à une grande diversité de pièces.
Fiabilité du processus
La reconnaissance intégrée des pièces détectes les erreurs d’alimentation et de dépose lors des opérations de « pick & place » et garantit ainsi une qualité de montage élevée.
Propre
La lubrification en quantités minimales et les guidages étanches empêchent les fuites de fluides de fonctionnement et protègent ainsi l'ensemble.
Exemples d'utilisation
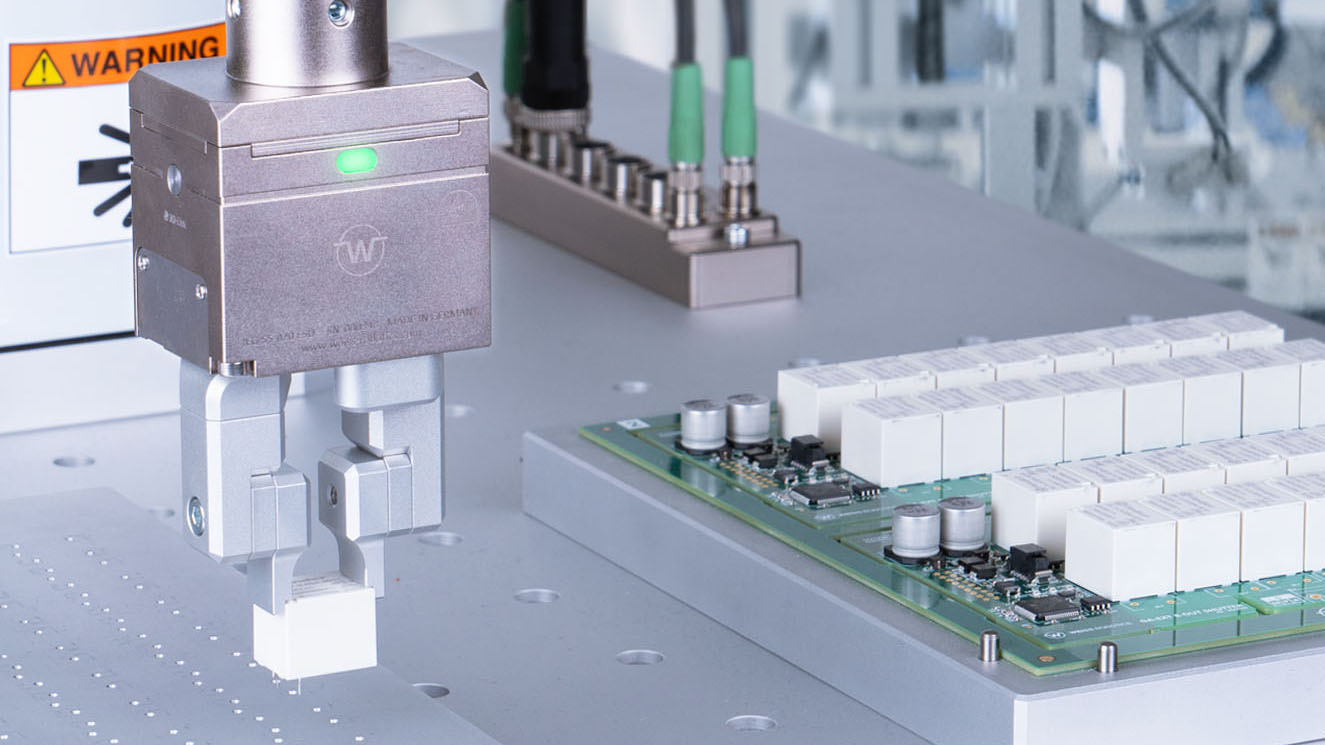
Le montage de composants à broches, également appelé montage THT, représente un défi majeur dans la fabrication d'assemblages. Malgré le haut degré d'automatisation du montage des circuits imprimés, les composants à broches sont aujourd'hui encore principalement montés à la main, selon la méthode traditionnelle. Afin de pallier la pénurie croissante de main-d'œuvre qualifiée, ces tâches sont progressivement automatisées. WEISS ROBOTICS propose, pour le montage THT, des préhenseurs servo intelligents permettant de saisir et de positionner les composants avec précision.
Produits associés
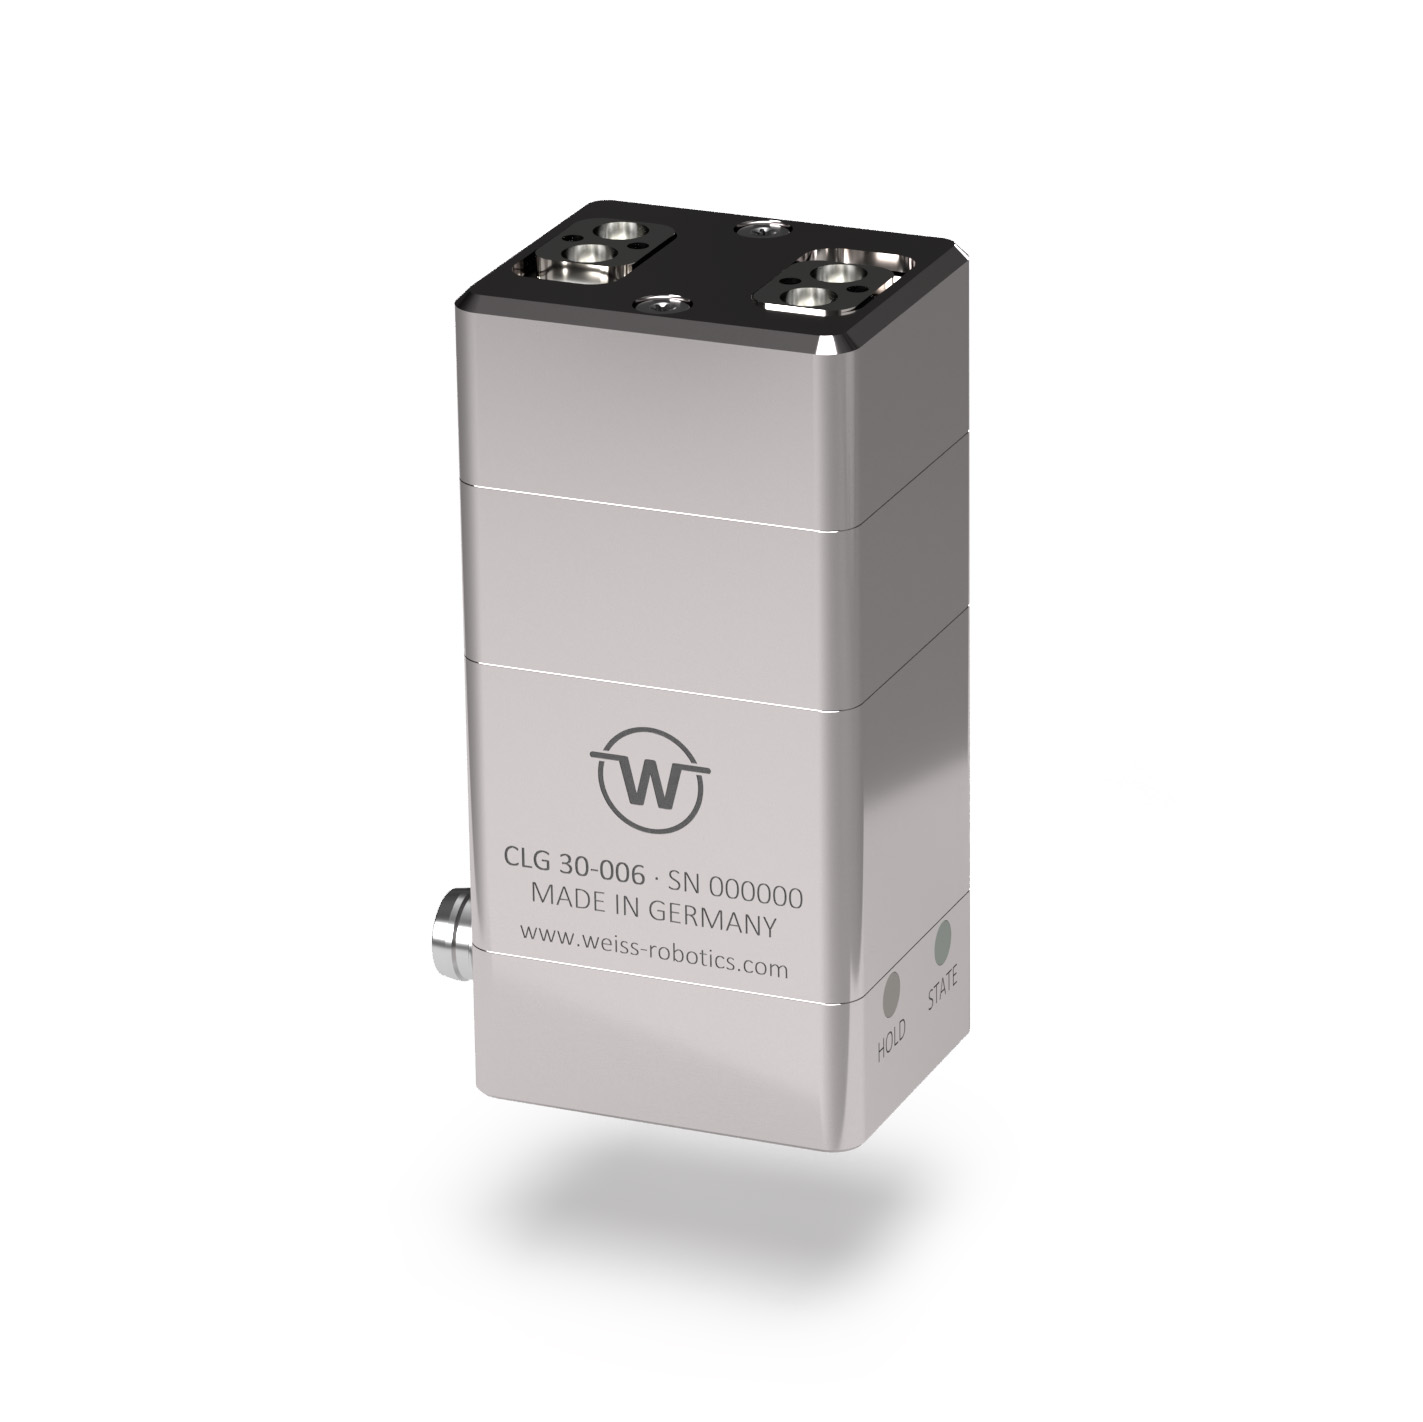
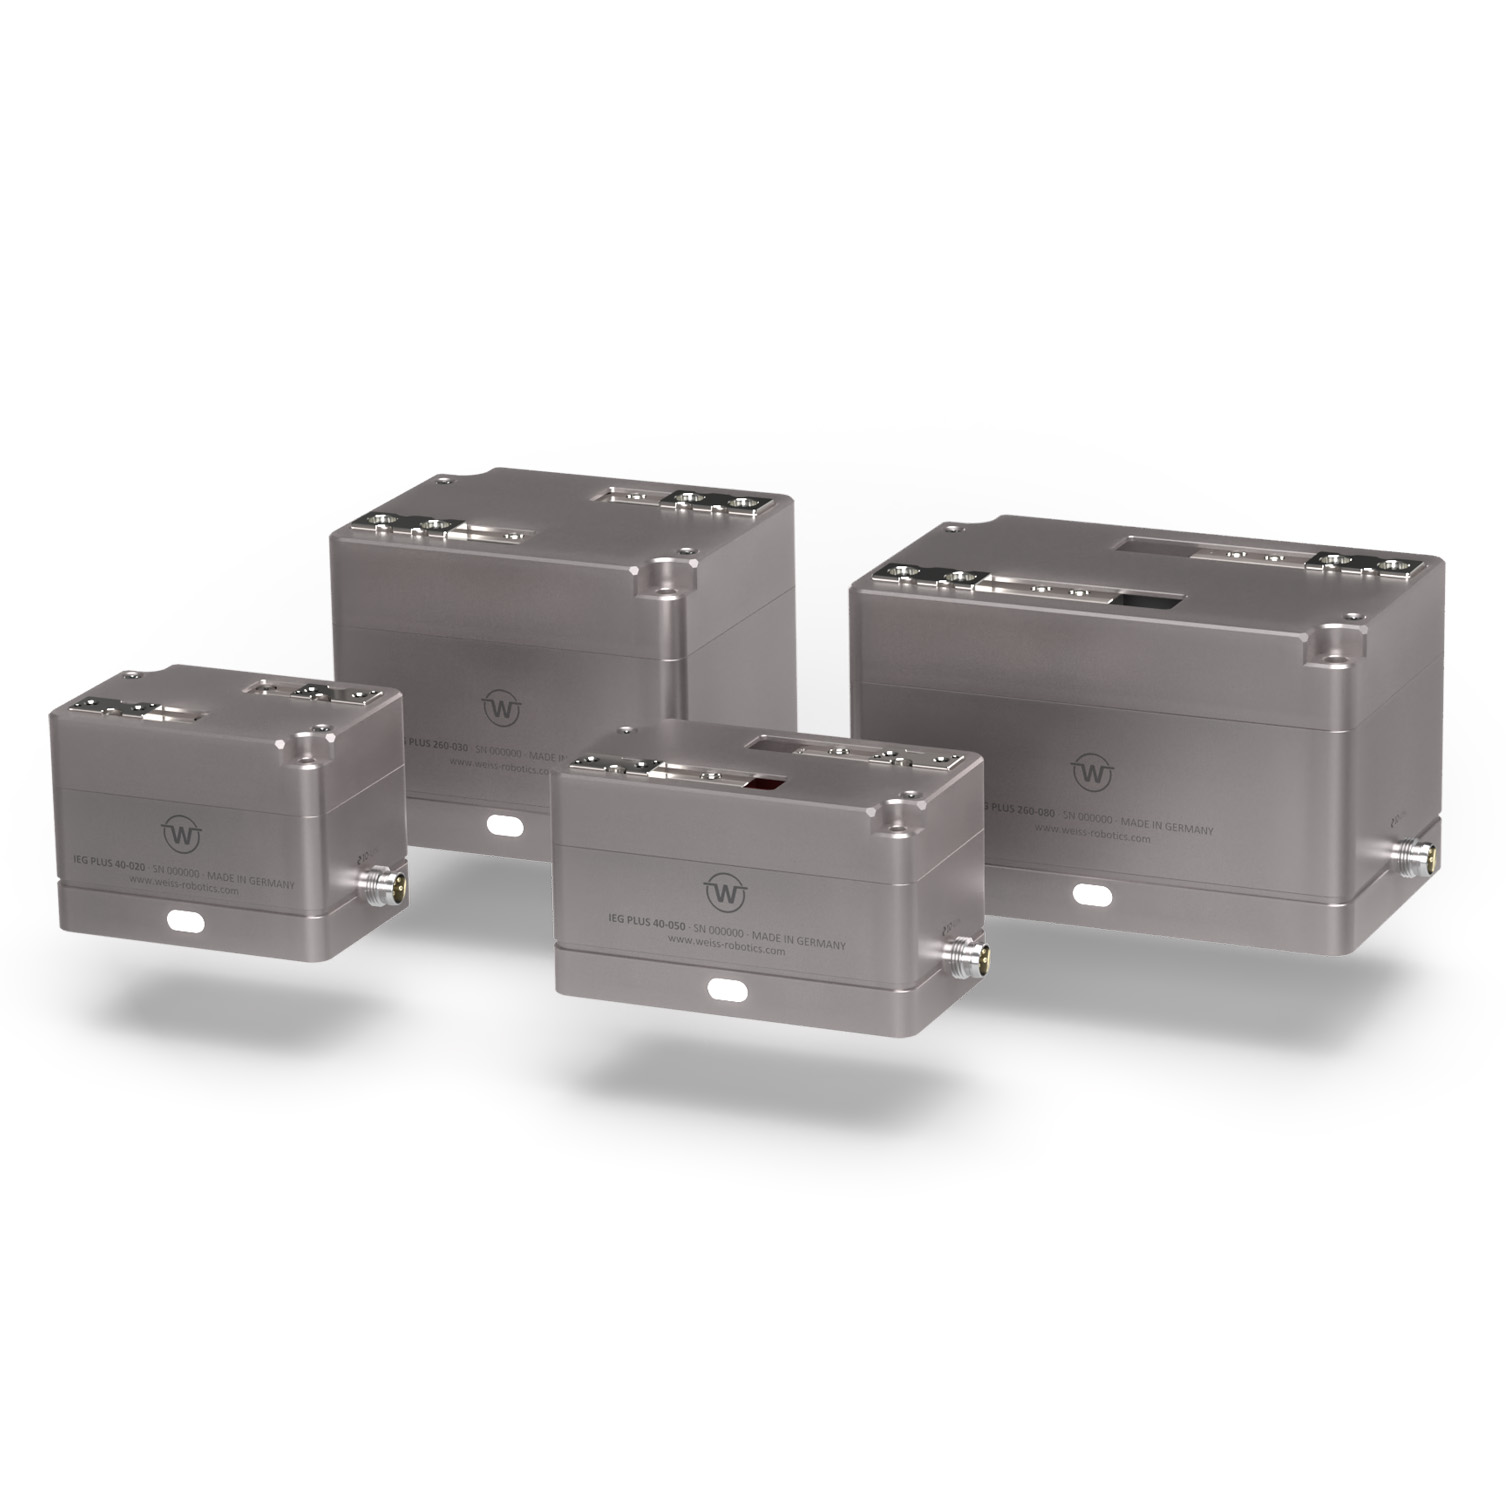

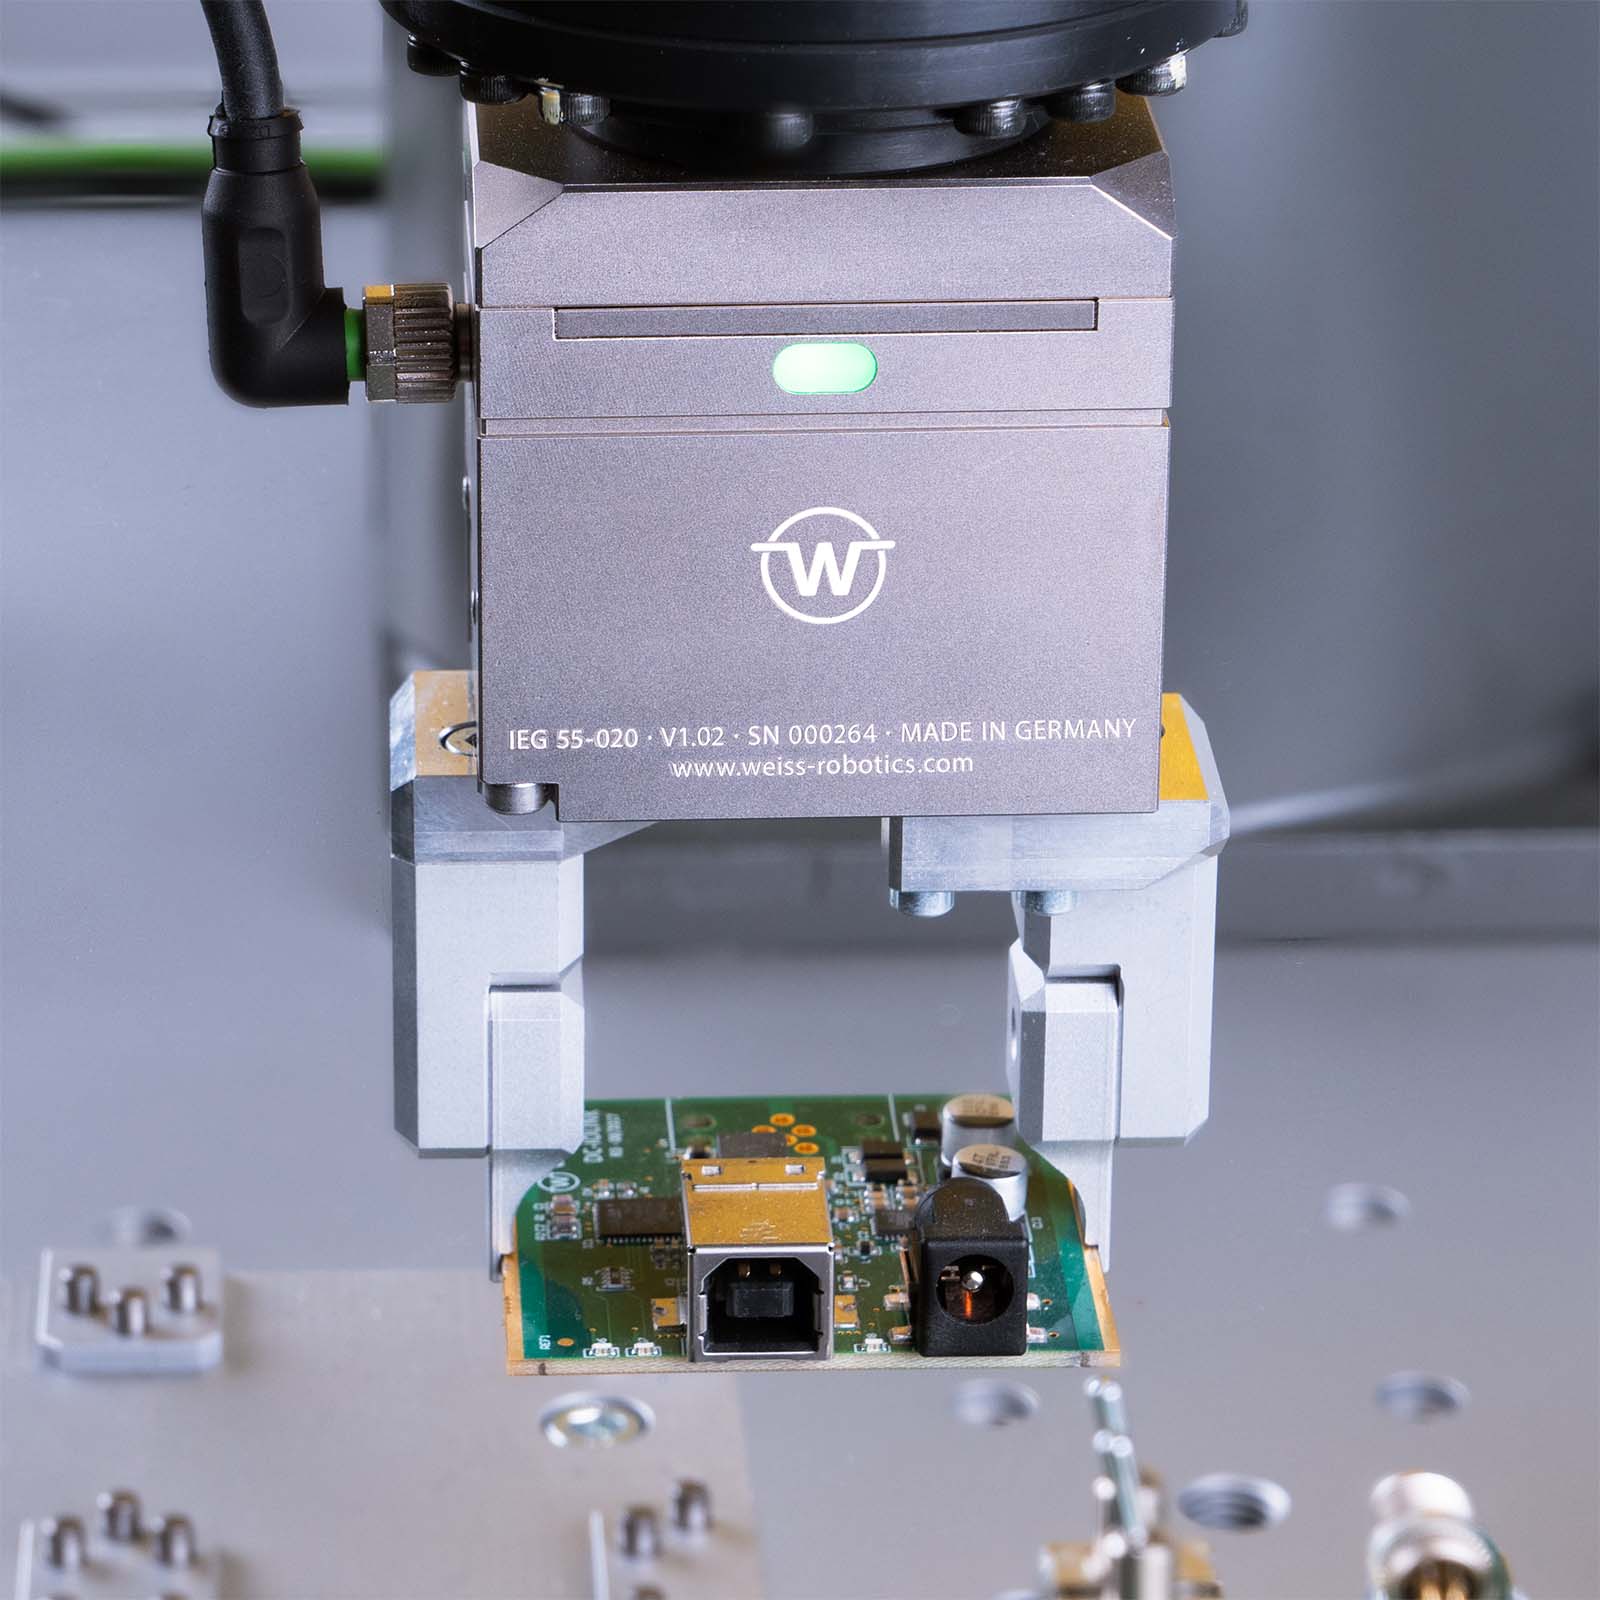
Lors des tests End-of-Line, les sous-ensembles préalablement implantés en matière de composants sur circuit imprimé sont soumis à des tests électriques et, le cas échéant, programmés. Pour cela, selon l’application, les sous-ensembles sont soit placés dans de simples adaptateurs de test, soit soumis à un test de vieillissement en four afin d’être contrôlés sous toutes les coutures. La préhension des sous-ensembles s’avère particulièrement utile lorsque, par exemple, une forte densité d’emballage rend l’aspiration difficile, ainsi qu’avec les testeurs à lit de clous, qui exigent une grande précision de positionnement.
C’est précisément dans le domaine du « High Mix Low Volume » qu’un temps de changement d’équipement court constitue un avantage décisif. Weiss Robotics propose, pour les tests End-of-Line assistés par robot, des préhenseurs servoélectriques intelligents à grande course, permettant de saisir en toute sécurité et avec un contrôle de la force même les sous-ensembles les plus fragiles. Avec le Fingerkit, Weiss Robotics offre en outre la possibilité d’adapter rapidement et facilement les doigts de préhenseur à différentes tailles de cartes électroniques.
Un aspect particulièrement important dans l’automatisation robotisée : utilisez la technologie GRIPLINK pour une intégration intelligente du module de préhension dans le contrôleur de robot. Intégrez ainsi des capteurs supplémentaires dans votre processus et rendez-le plus flexible, par exemple grâce à des capteurs laser pour la mesure de la position et de la distance.
Produits associés
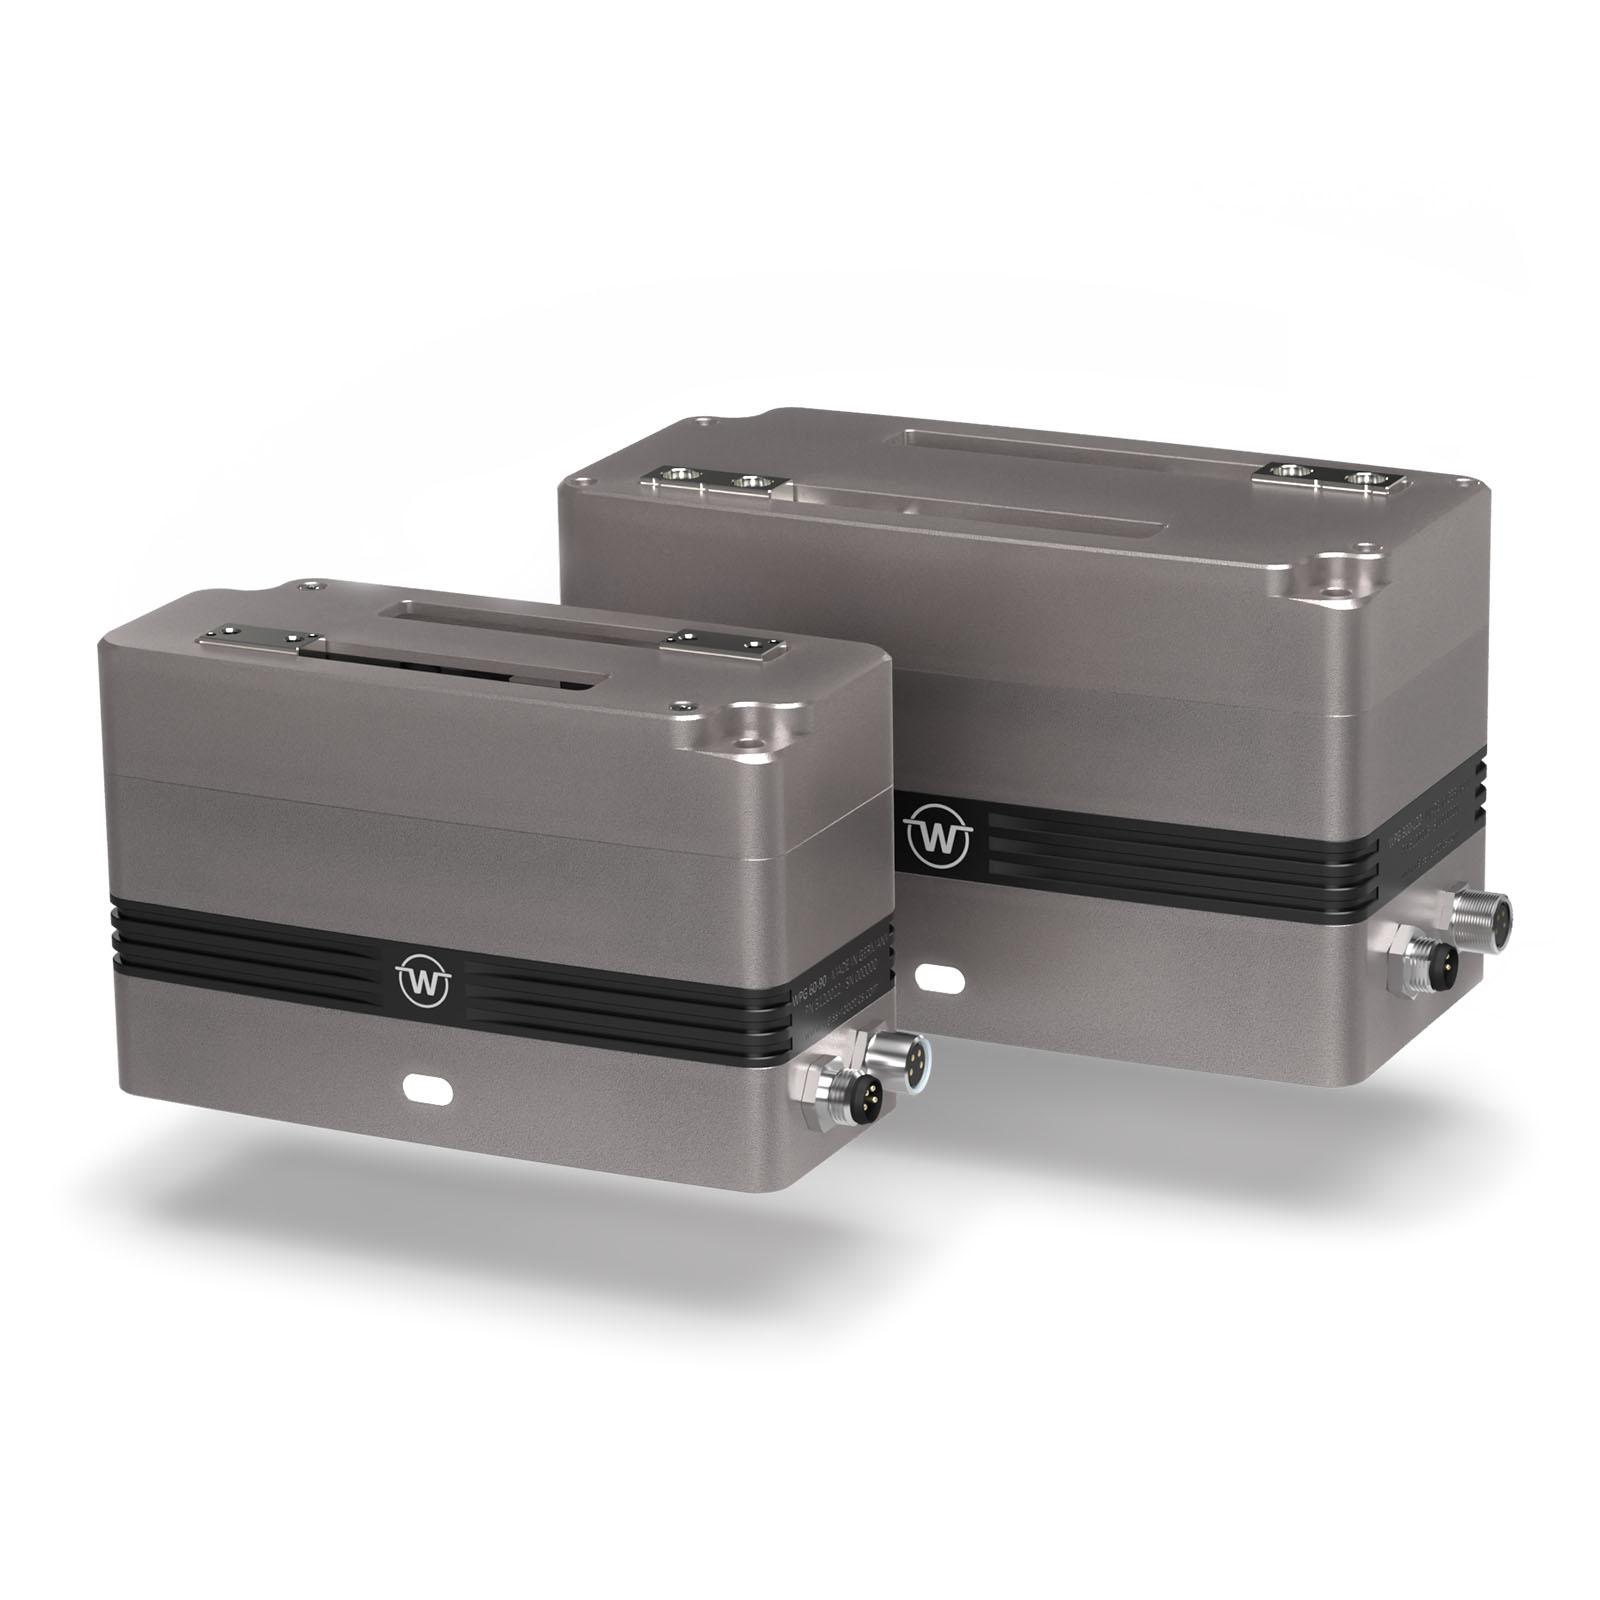
Aujourd'hui, on utilise des supports de stockage pour stocker les modules électroniques de manière compacte. Pour insérer ou retirer des cartes de circuits imprimés à l'aide de robots, des mouvements coordonnés du système de préhension sont nécessaires. Avec le projet « GRIPPERPILLAR », WEISS ROBOTICS a démontré qu'il est possible, grâce à des servopréhenseurs superposés, de réaliser un mouvement de transport pour une carte de circuits imprimés saisie par le bord. L’avantage : il n’est pas nécessaire de prévoir une surface libre sur le circuit imprimé pour l’aspiration ou la préhension. Le contrôle du schéma de mouvement s’effectue via la technologie GRIPLINK, directement depuis le système de commande du robot.