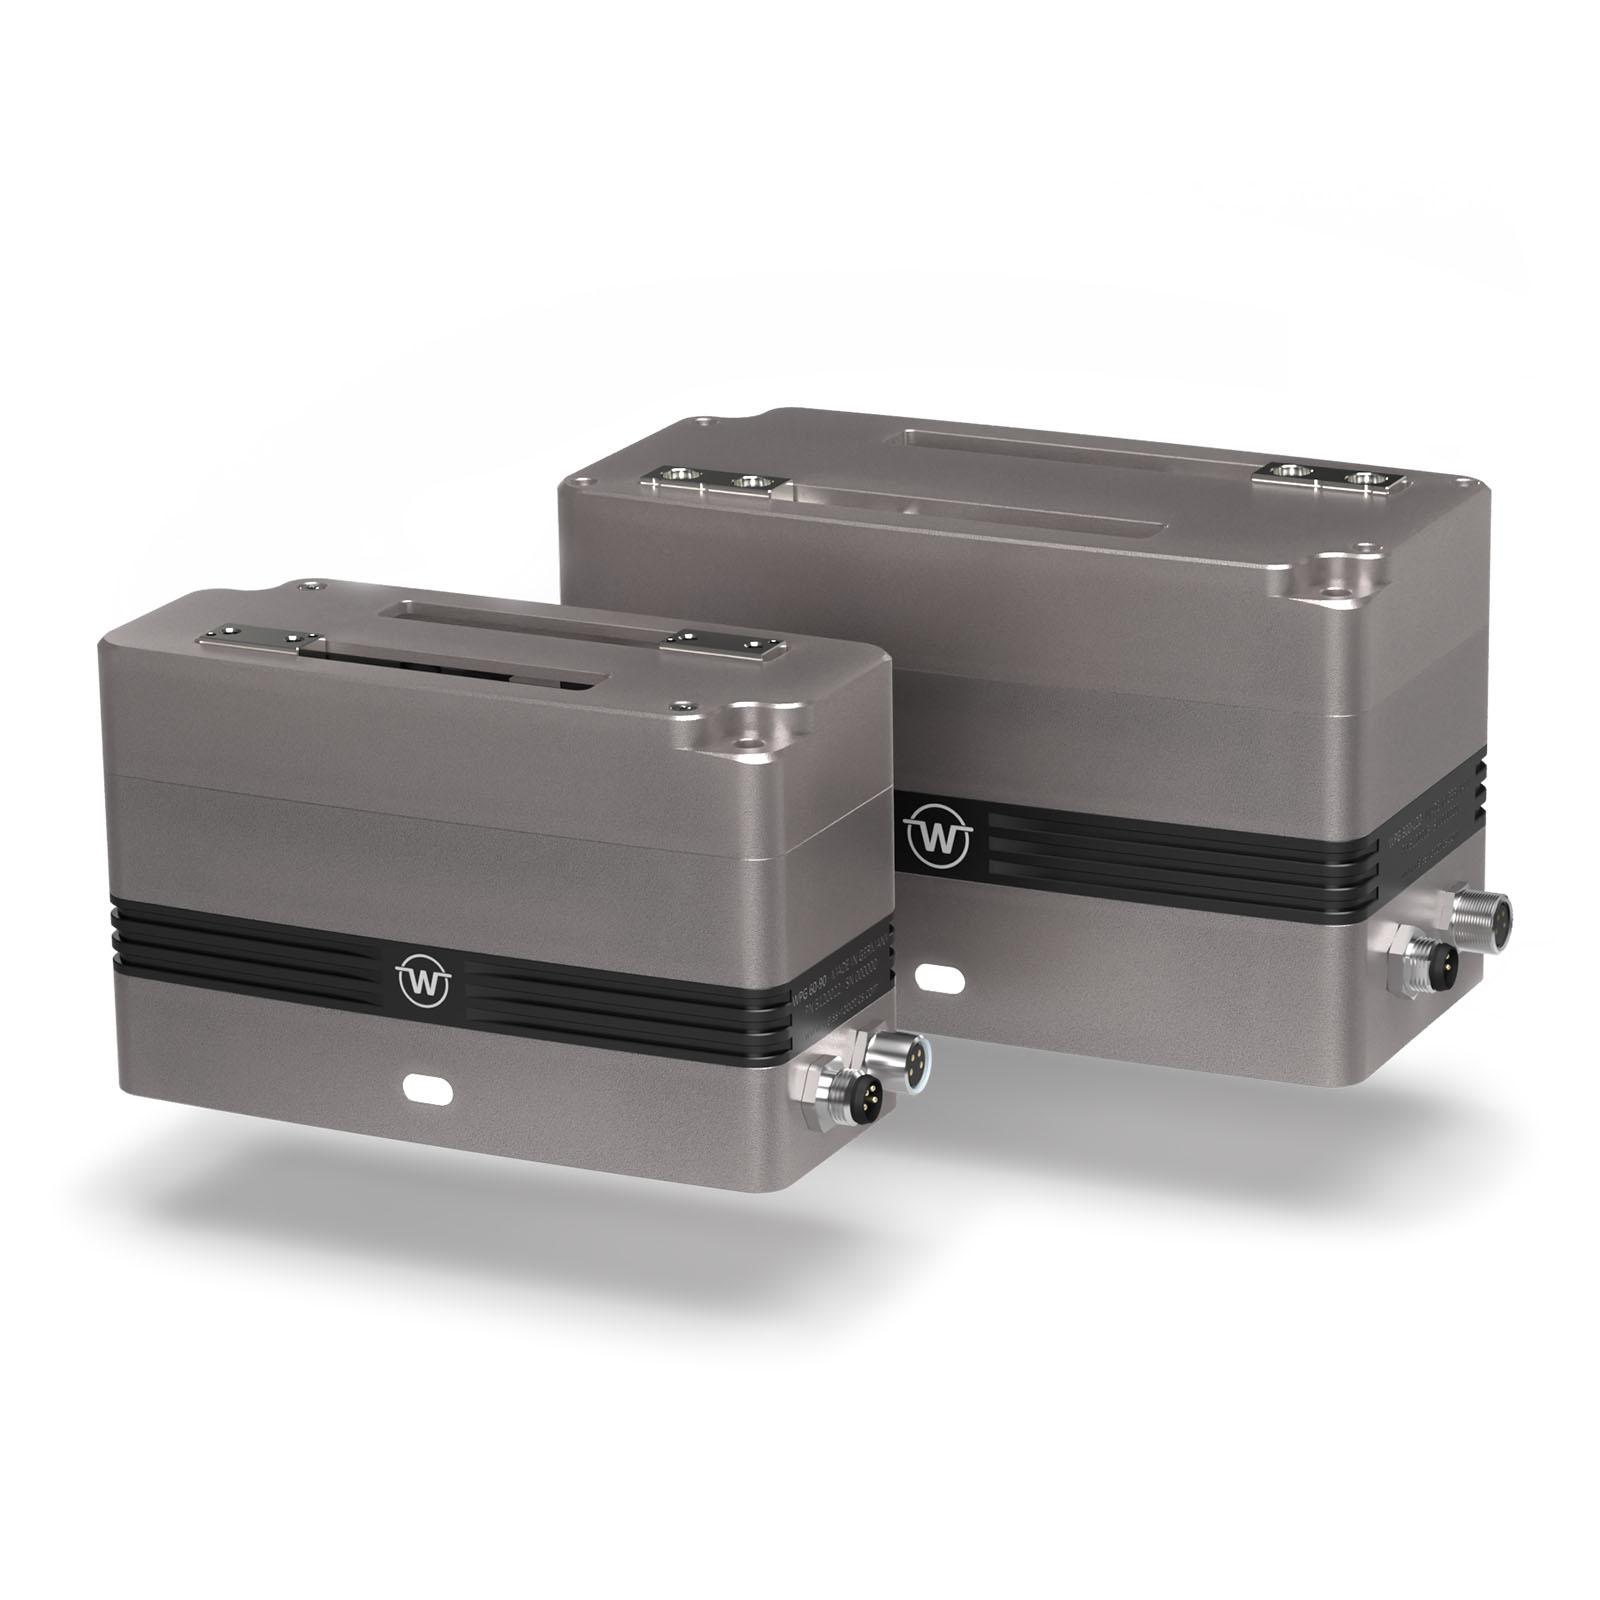
CLGシリーズ
微小部品のハンドリング、高精度、超コンパクトな構造、センサーレス把持力制御、一体型把持物識別・監視機能、ESD放電対応、LED状態表示。
| ストローク | 6 mm |
|---|---|
| 把持力 | 10~30 N |
| サイクルタイム(ストローク4 mm時) | 0.1 s |
| 通信 | IO-Link |
| 清浄度クラス(ISO 14644-1) | ISO 5 |
WEISS ROBOTICSの実績あるサーボ電動グリッパーシステムを採用し、製造プロセスを次のレベルへと引き上げましょう。お客様のアプリケーションにおける当社の強み:
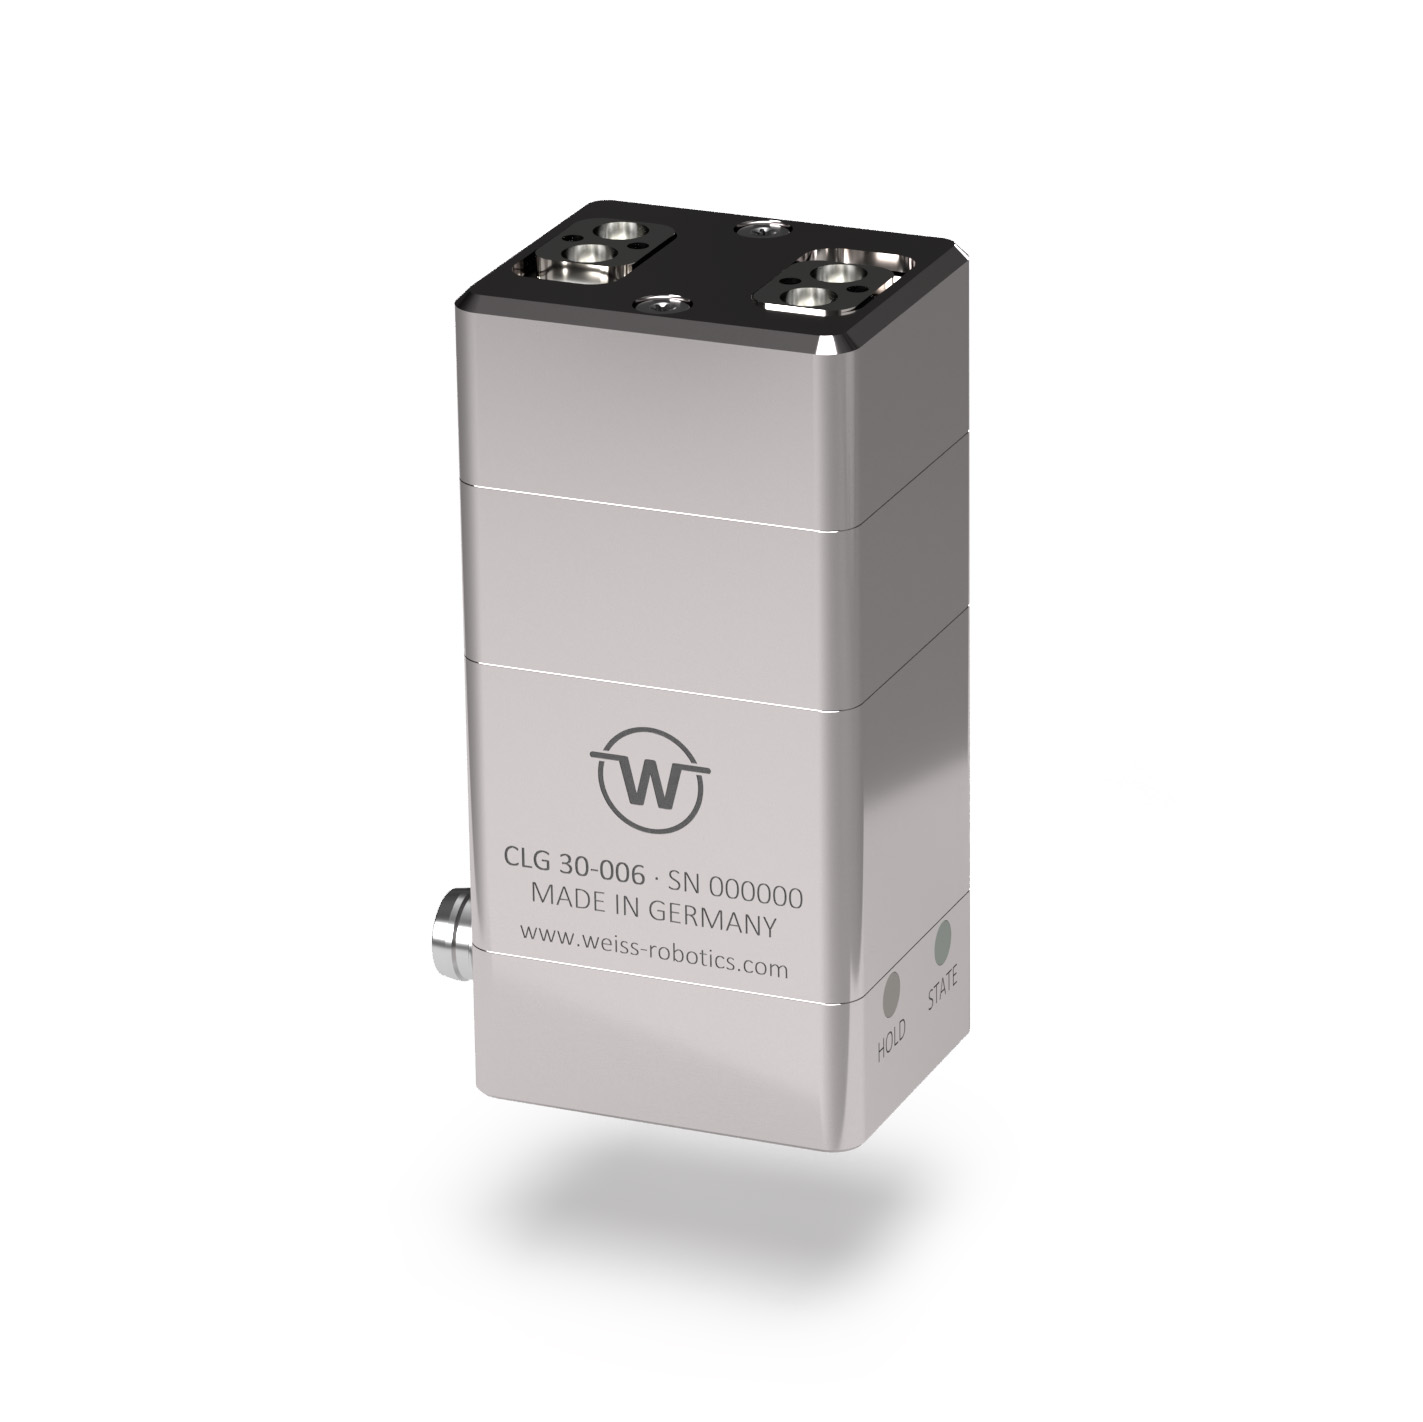
CLGシリーズ
微小部品のハンドリング、高精度、超コンパクトな構造、センサーレス把持力制御、一体型把持物識別・監視機能、ESD放電対応、LED状態表示。
| ストローク | 6 mm |
|---|---|
| 把持力 | 10~30 N |
| サイクルタイム(ストローク4 mm時) | 0.1 s |
| 通信 | IO-Link |
| 清浄度クラス(ISO 14644-1) | ISO 5 |
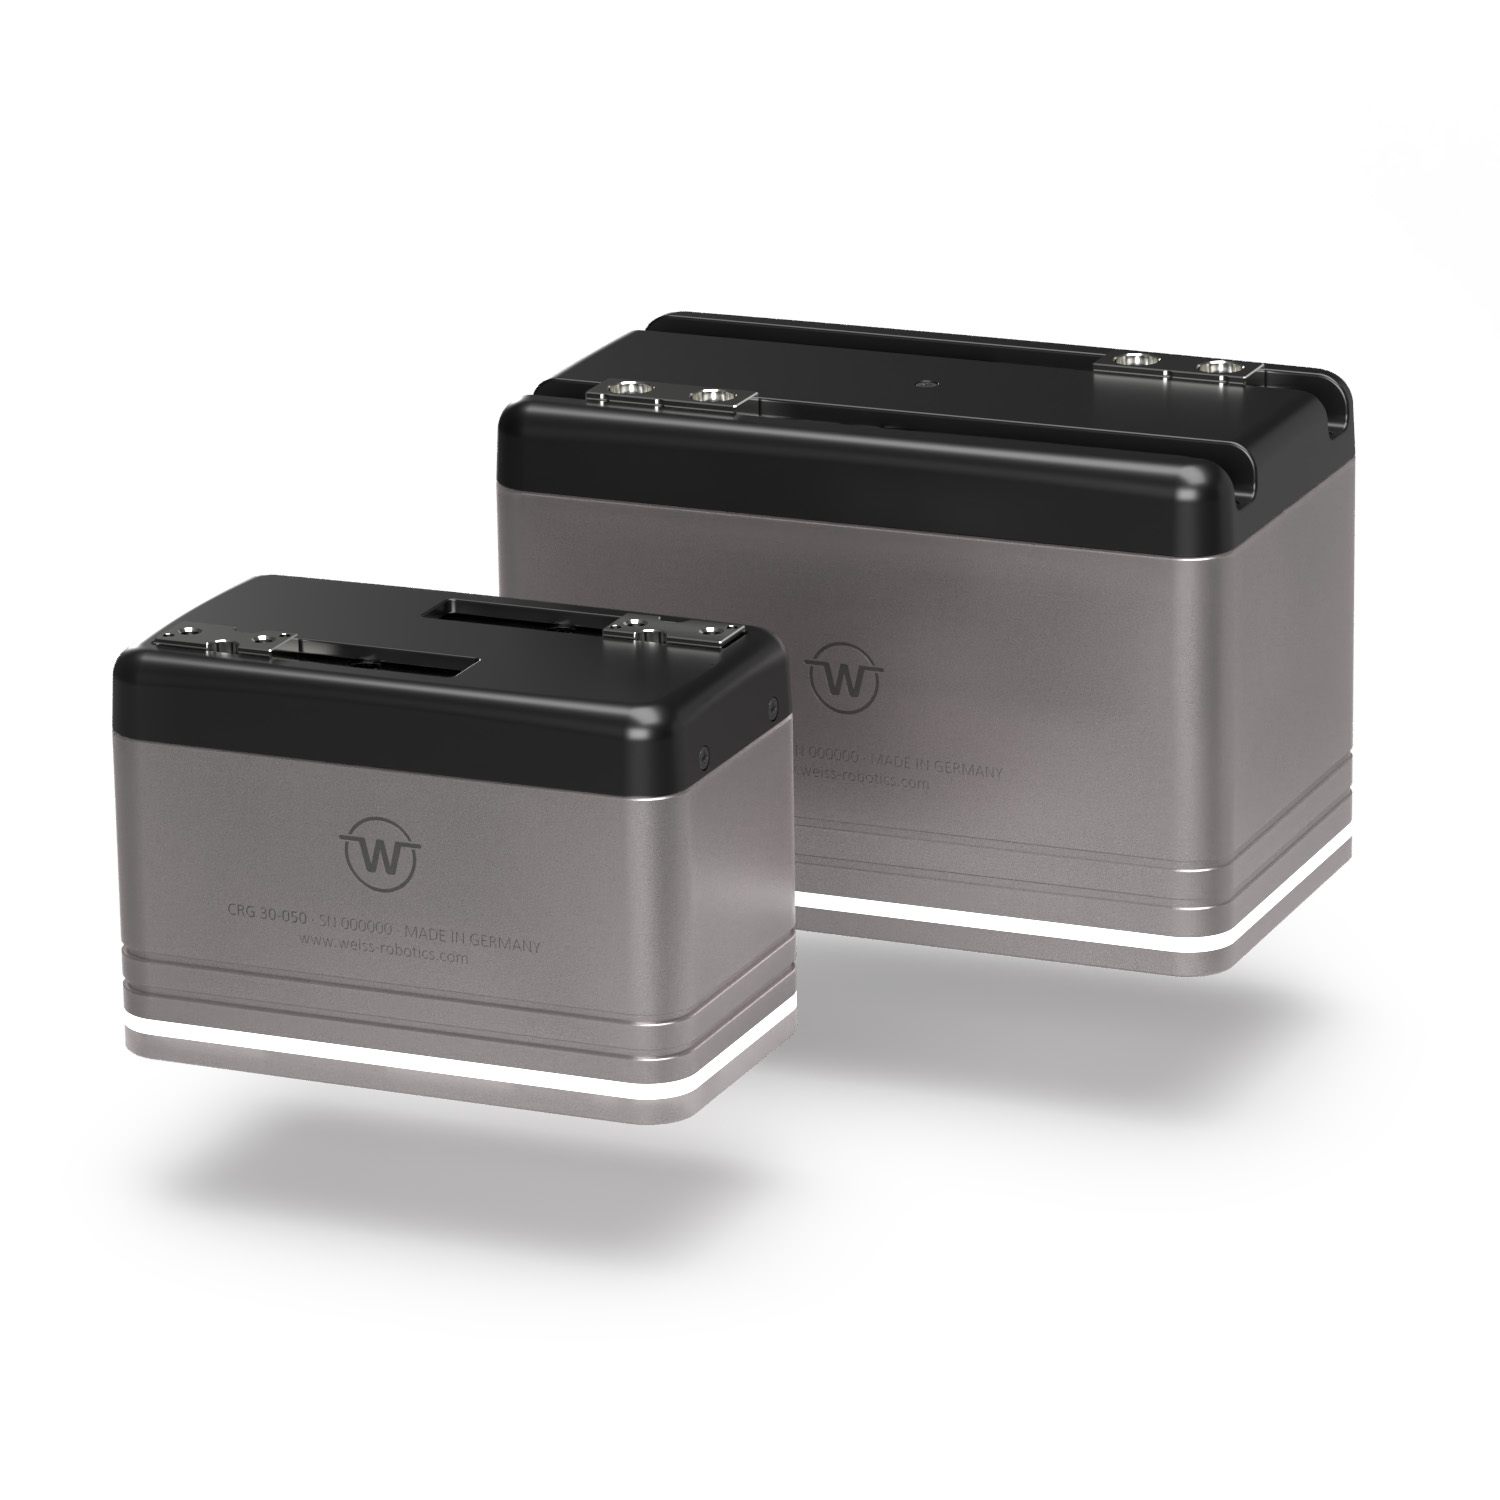
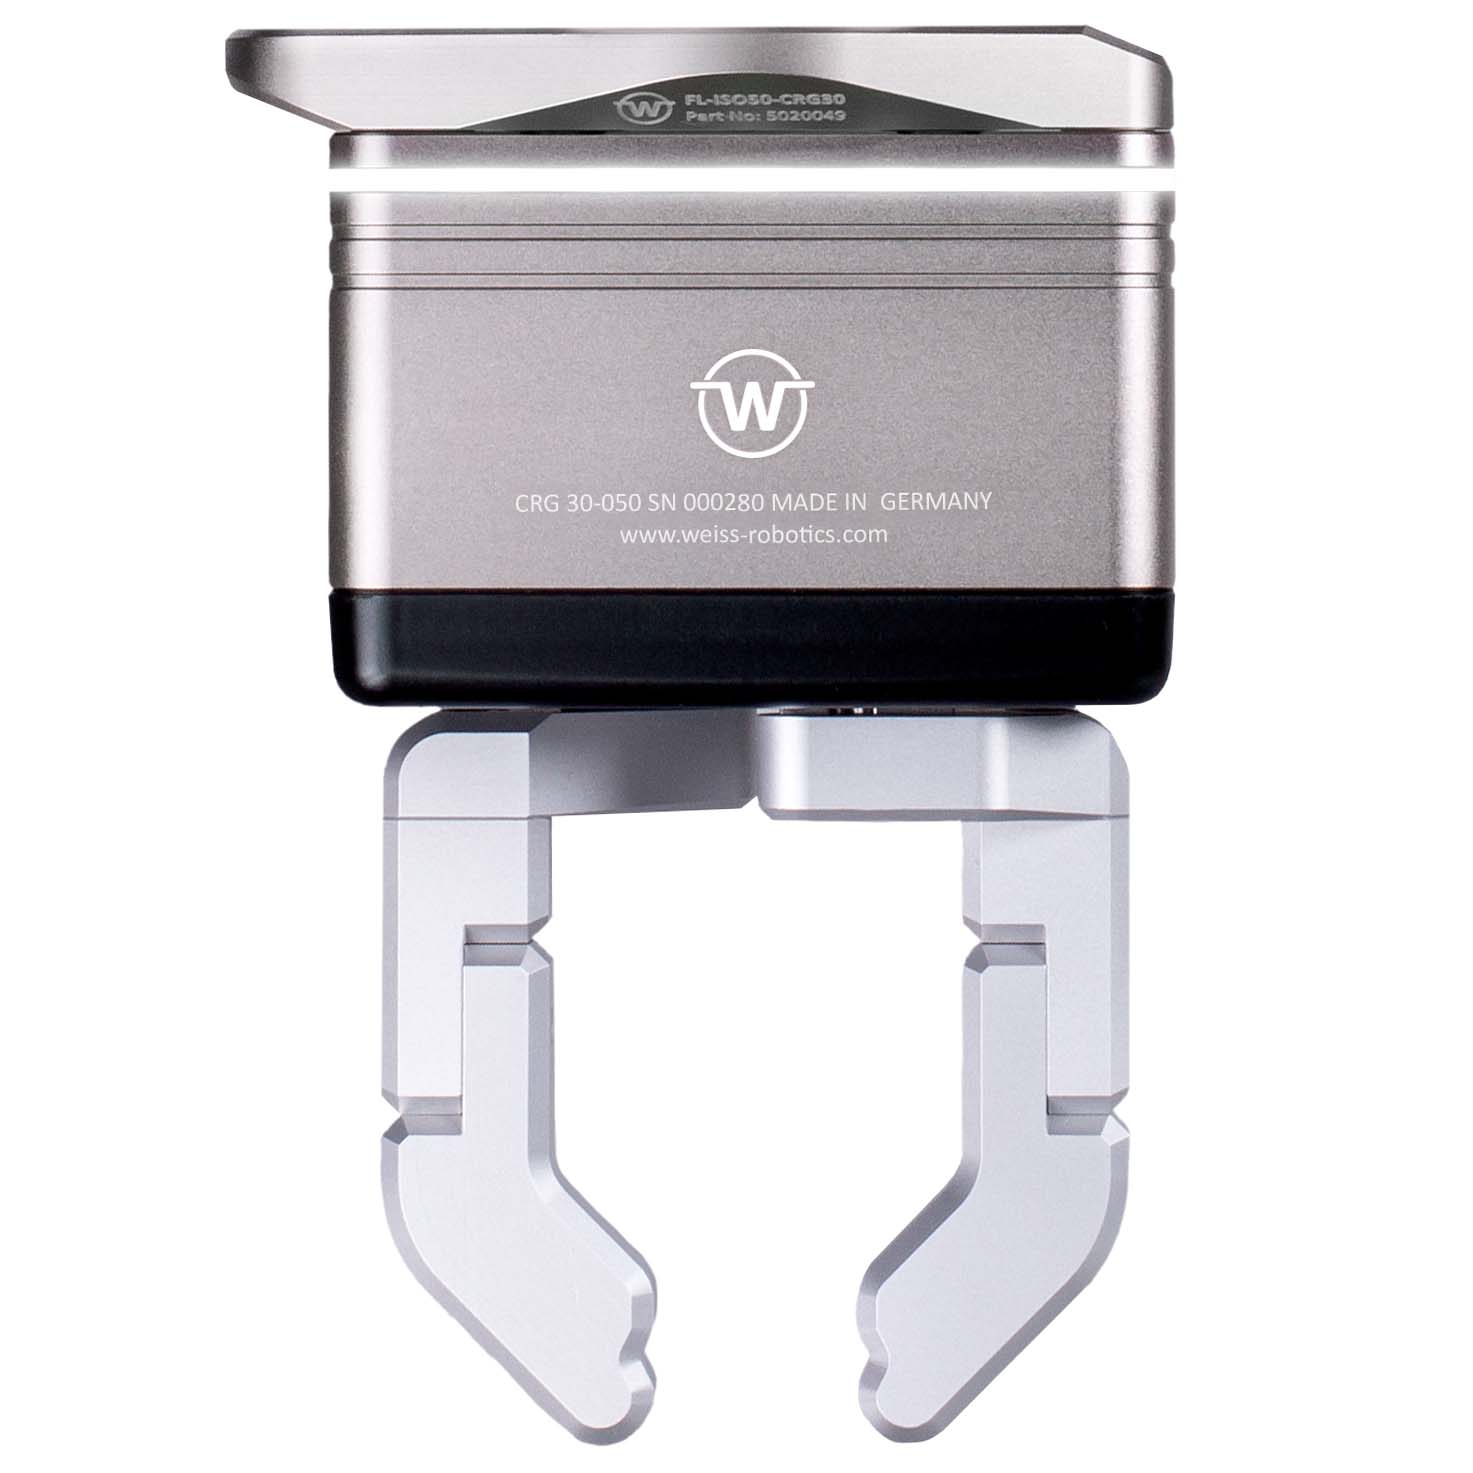
CRGシリーズ
協働設計、センサーレス把持力制御、統合型把持対象物認識・監視機能、PERMAGRIP® 把持力ロック機能、プログラム可能なLEDリング。
| ストローク | 50~85 mm |
|---|---|
| 把持力 | 15~200 N |
| サイクルタイム(ストローク4 mmの場合) | 0.27秒 |
| 通信 | IO-Link |
| 保護等級 | IP 40 |
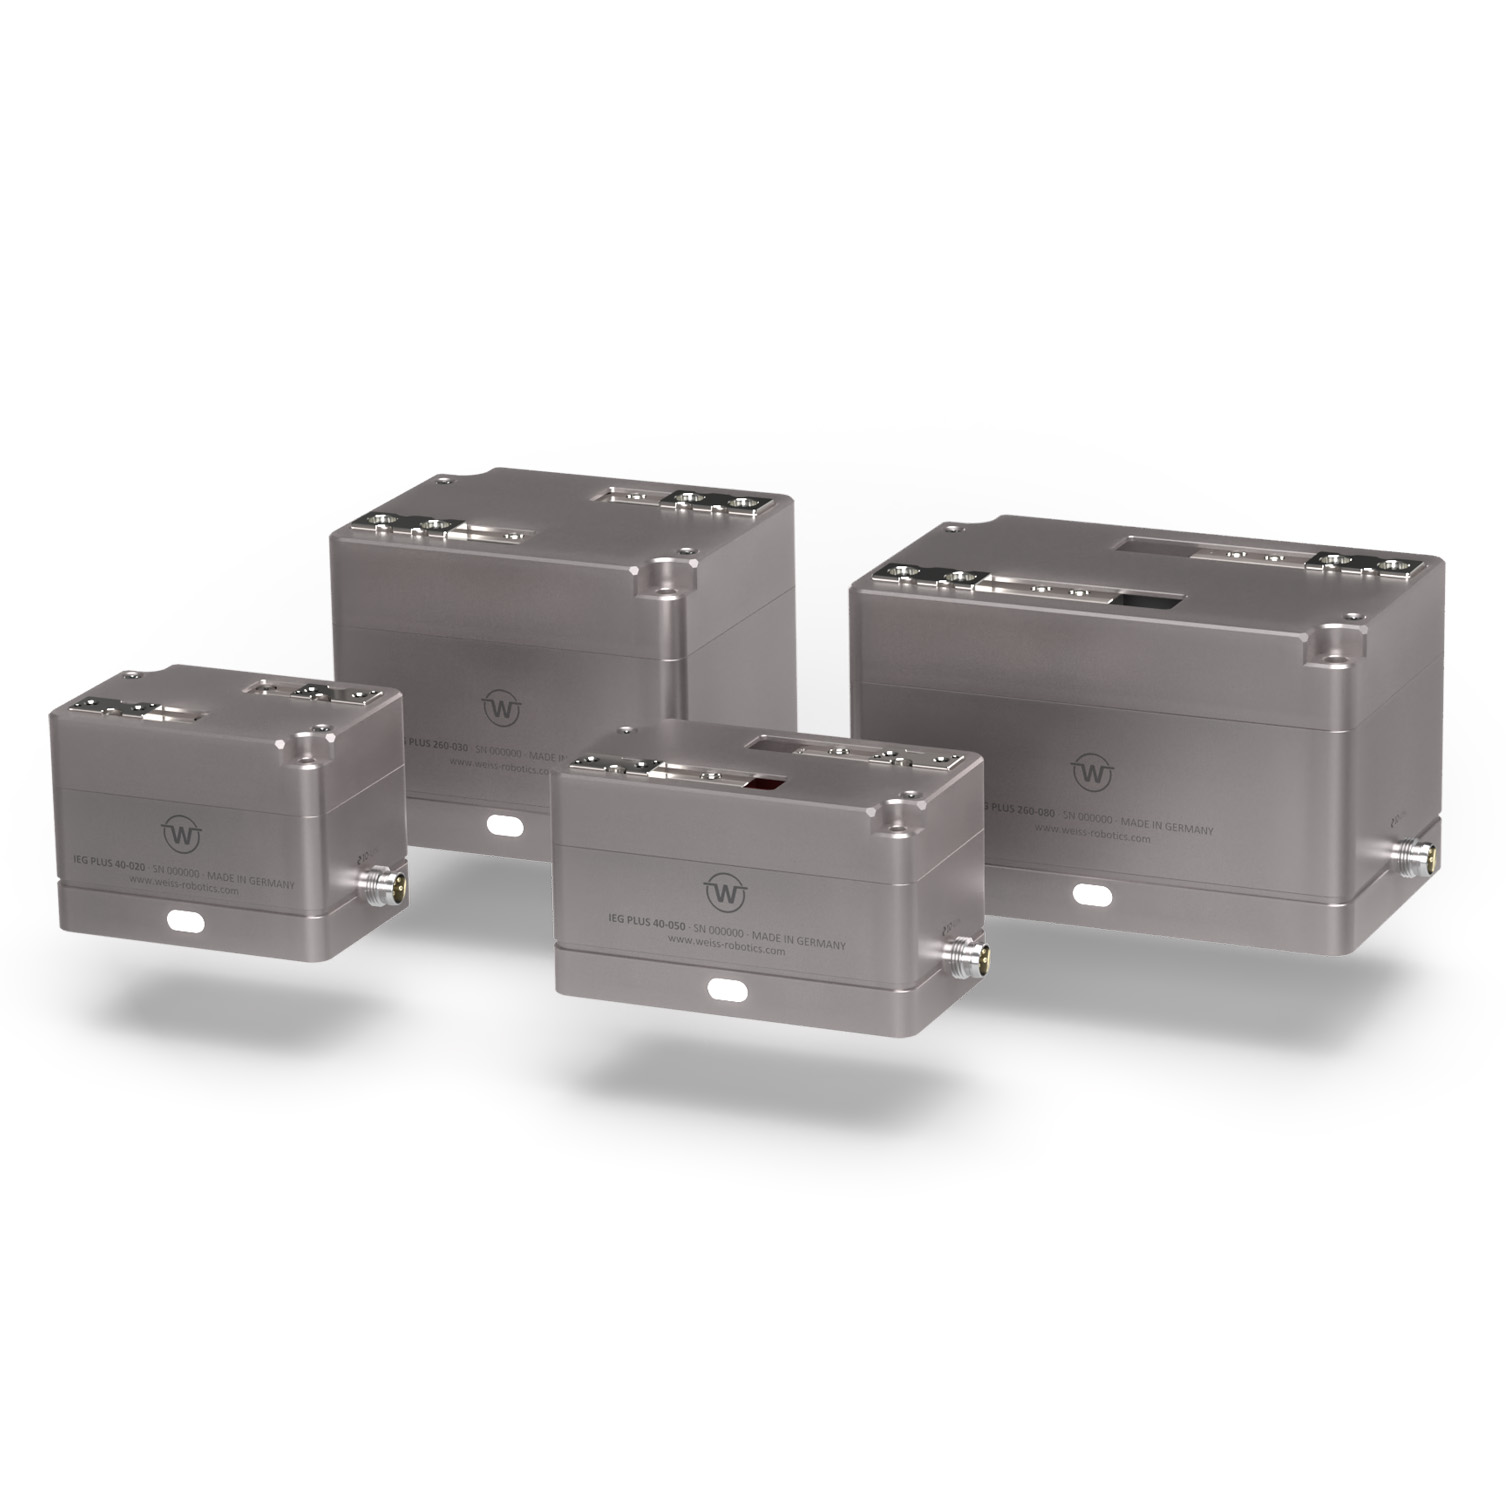
IEG PLUSシリーズ
密閉型制御部(IP 54)を備えたサーボ電動把持モジュール、最適化されたセンサーレス把持力制御、把持対象物の識別・監視機能内蔵、ESD放電対応、指の事前位置決めが可能。
| ストローク | 20~80 mm |
|---|---|
| 把持力 | 10~260 N |
| サイクルタイム(ストローク4 mm時) | 0.25 s |
| 通信 | IO-Link |
| 清浄度クラス(ISO 14644-1) | ISO 4 |
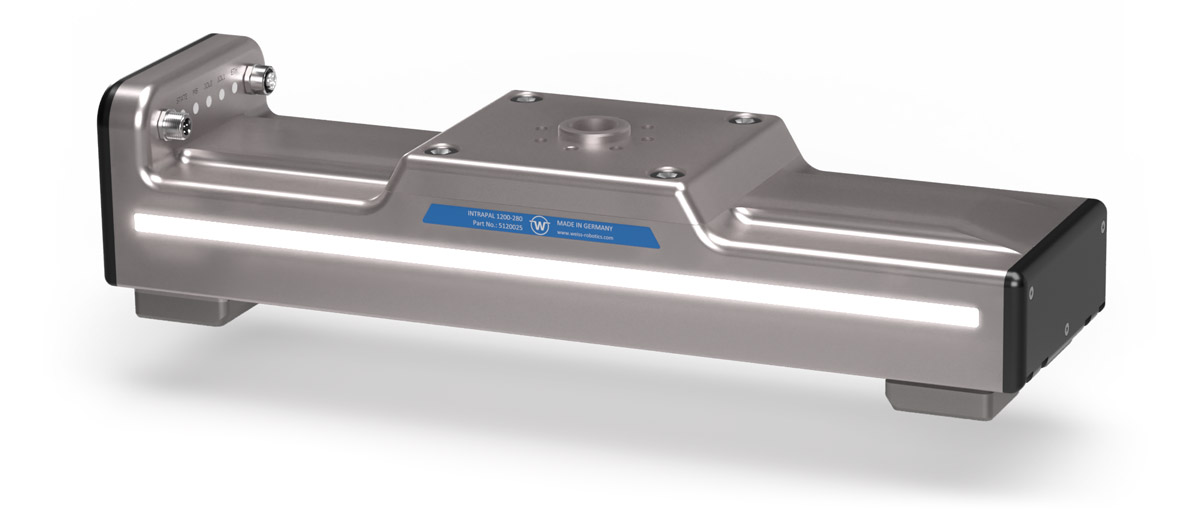
INTRAPALシリーズ
協働設計、センサーレス把持力制御、統合型ワーク検出・監視機能、PERMAGRIP®把持力維持装置、プログラム可能なLEDリング。
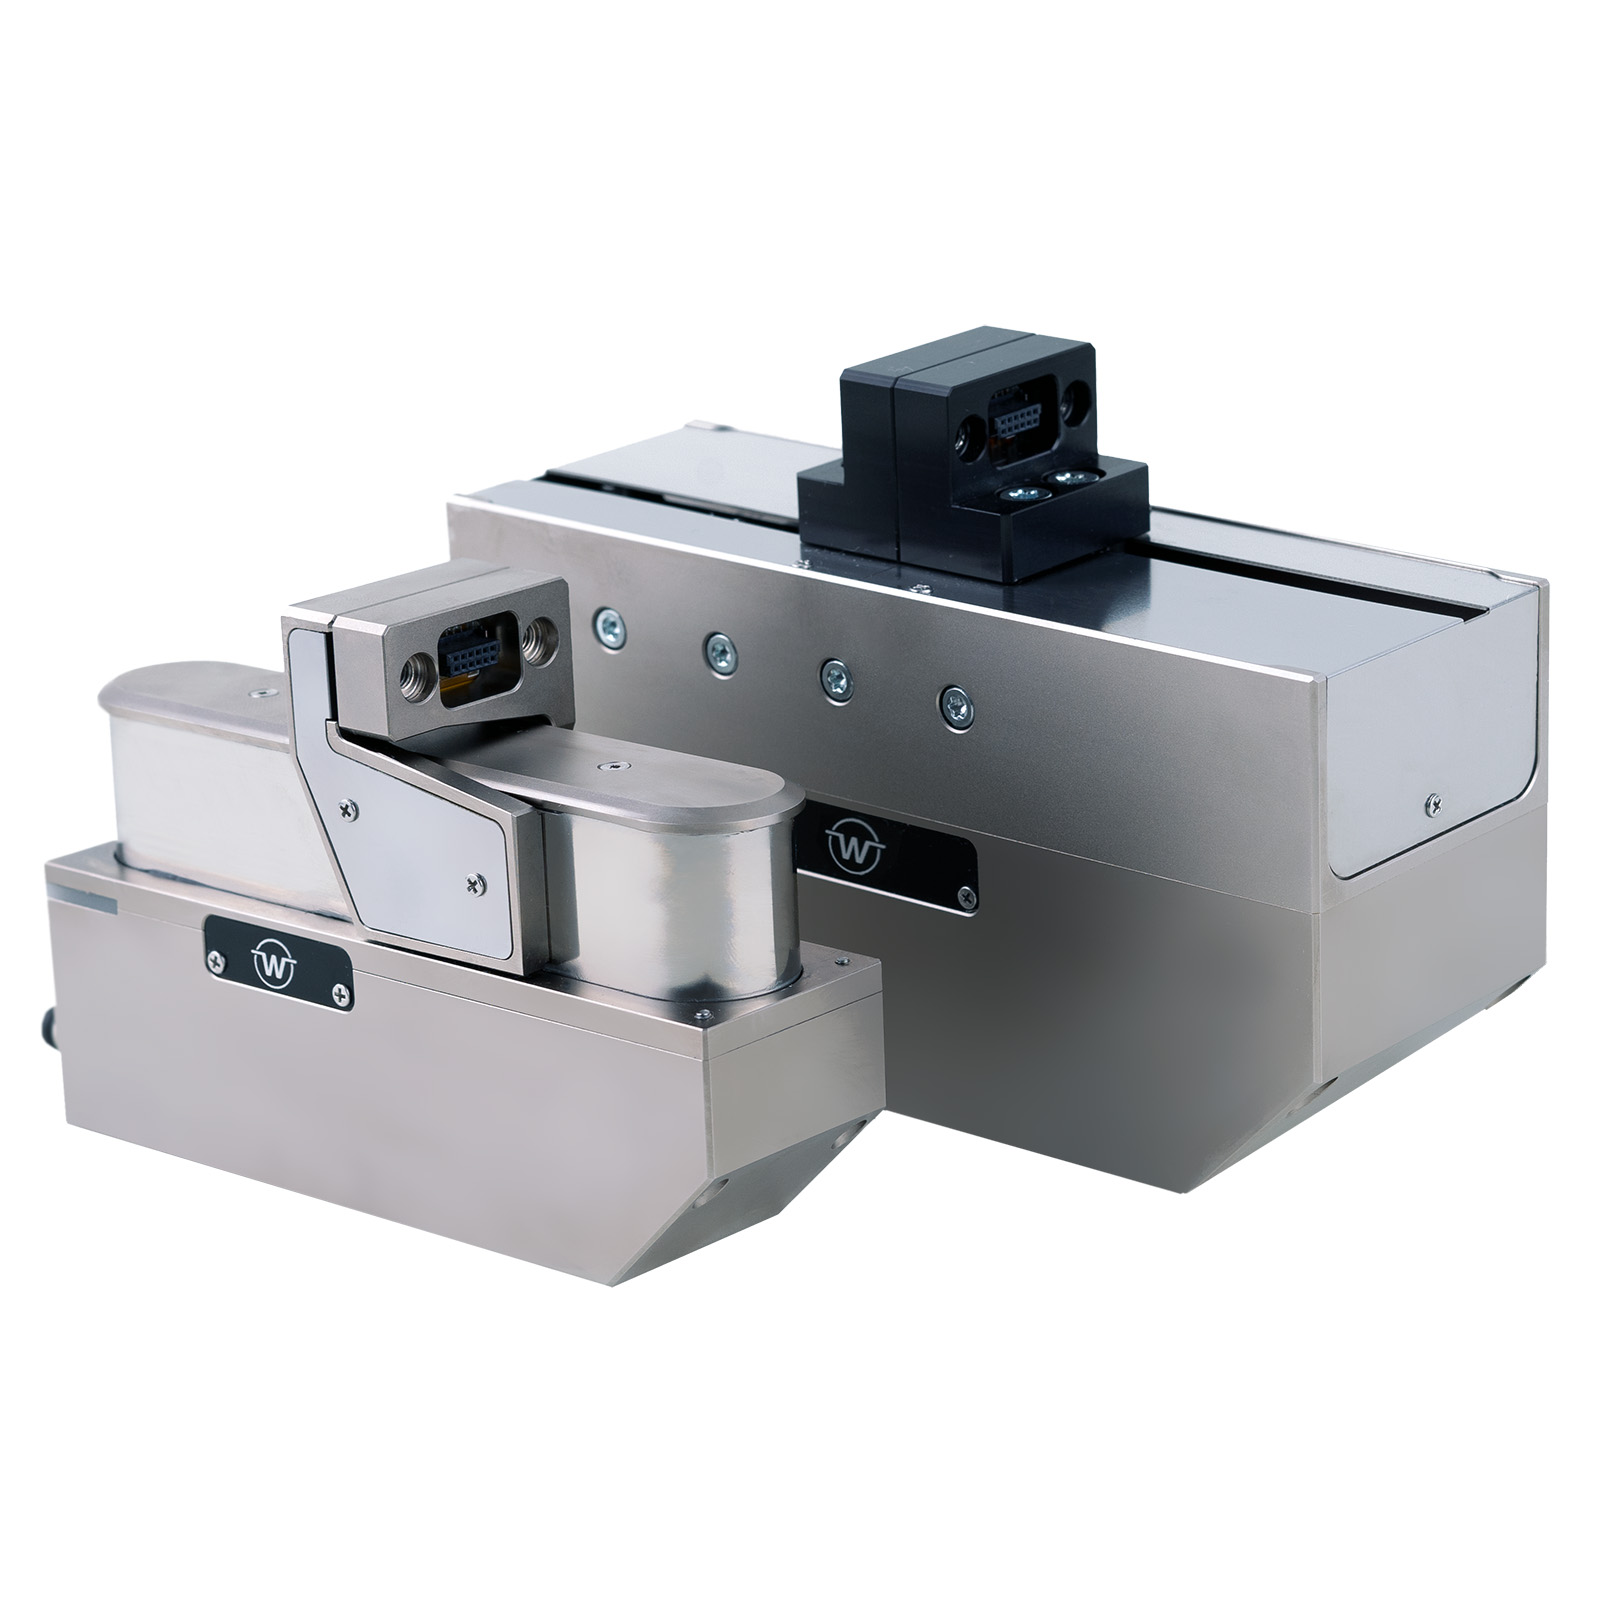
| ストローク | 280 mm |
|---|---|
| 把持力 | 150~1200 N |
| サイクルタイム(ストローク4 mm時) | 0.5 s |
| 通信 | Ethernet/MODBUS |
| IP保護等級 | IP 40、IP 54(要相談) |
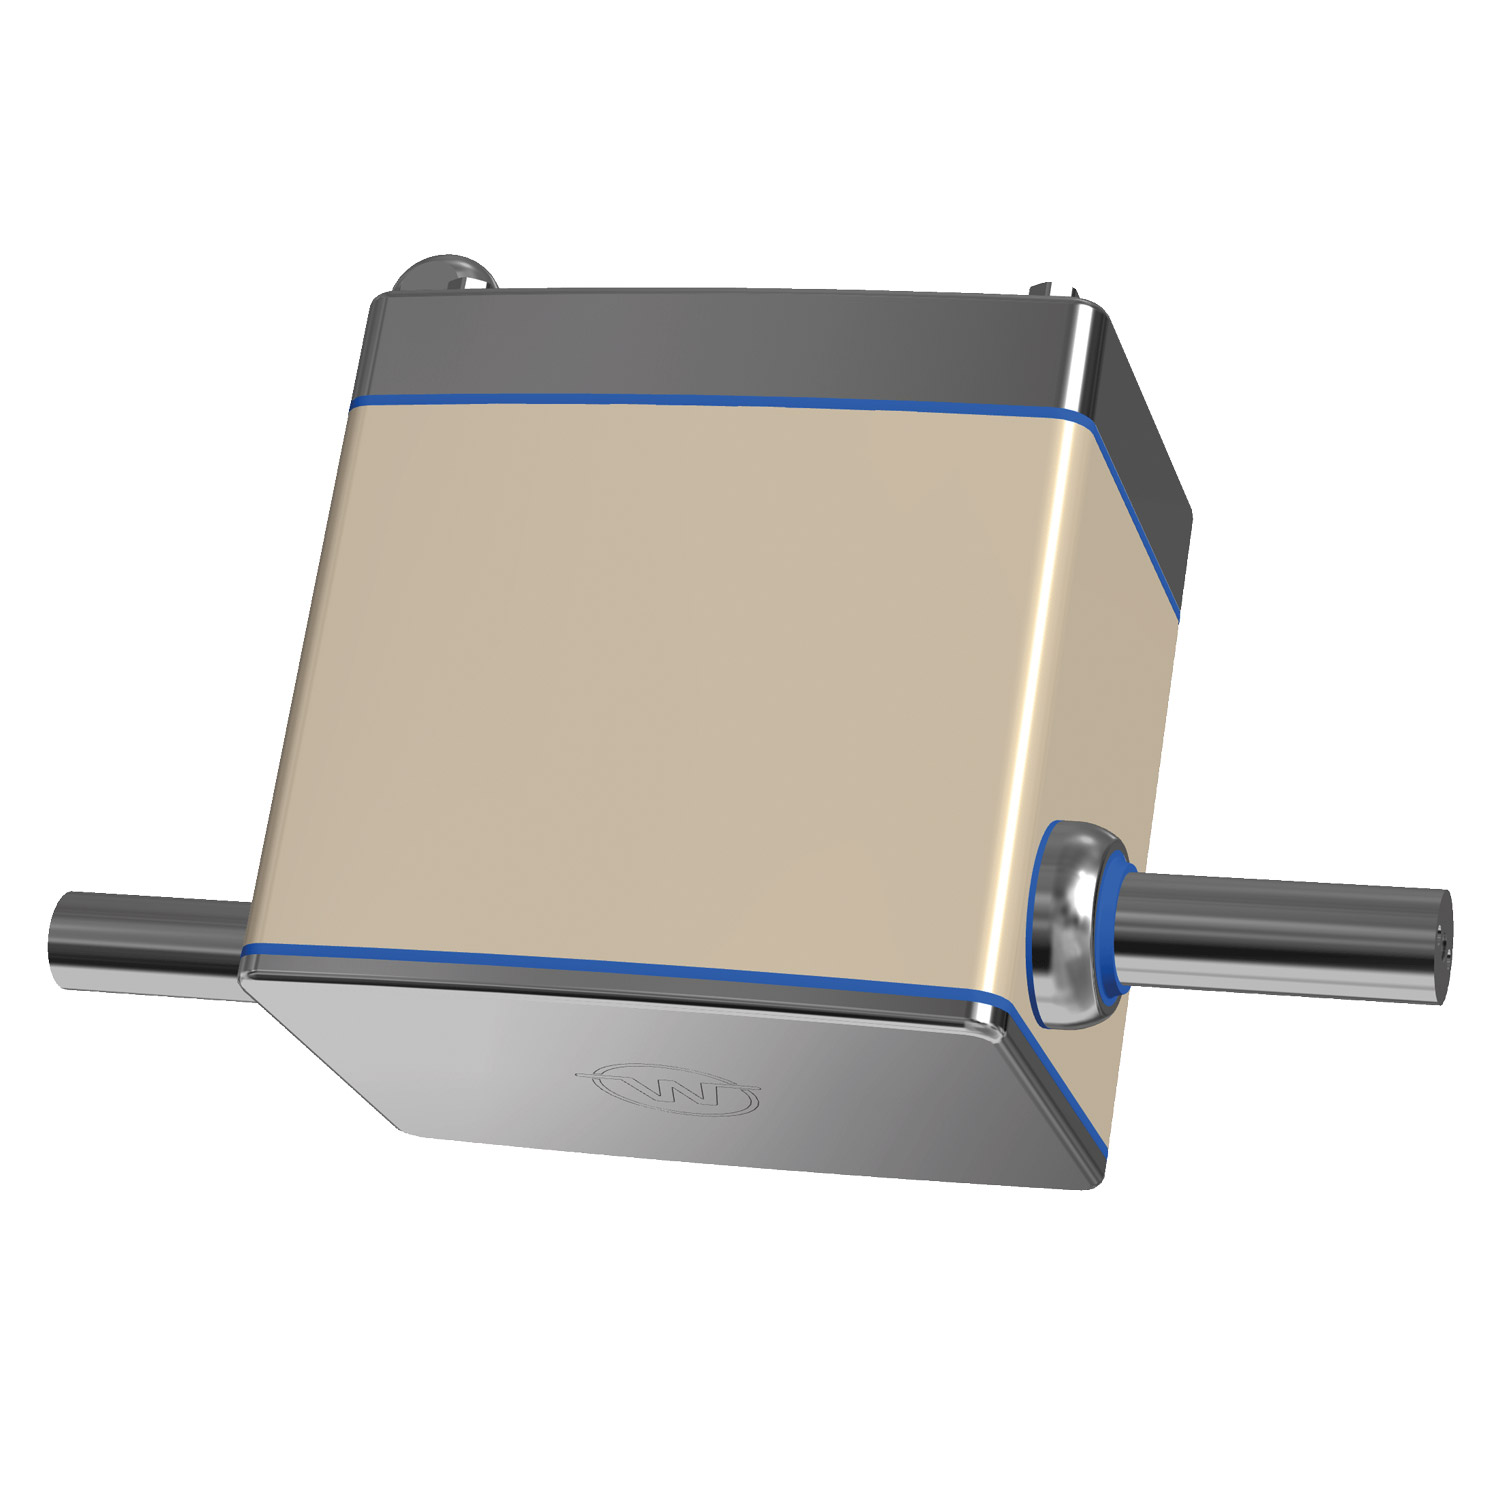
STERIGRIPシリーズ
製薬およびバイオテクノロジー用途向けのスマートなISOクラス3電動サーボグリッパー。Hygienic Designを採用し、素材はすべて製薬業界およびFDAの基準に準拠。CIP/SIPおよびH2O2に対応し、GMP Class A認証を取得。
| ストローク | 24~85 mm |
|---|---|
| 把持力 | 15~200 N |
| サイクルタイム(ストローク4 mmの場合) | 0.34 s |
| 通信 | IO-Link |
| 清浄度クラス(ISO 14644-1) | ISO 3 |
標準装備の把持部品認識および把持部品監視機能により、部品の取り扱い作業が大幅に容易になりました。取り扱いプロセス全体を通じて把持された部品を常時監視することで、取り扱いが困難なワークピースであっても、確実な取り扱いが極めて容易になります。
Weiss Roboticsのサーボ電動把持モジュールは、ベースジョーの位置を柔軟に調整できるため、把持対象部品に合わせて把持範囲を最適に調整することが可能です。この際、把持幅はIO-Linkを介して簡単かつ柔軟に設定できます。これにより、部品を常に確実に把持することができます。
Weiss Roboticsのサーボ電動把持モジュールには、ハイブリッド力制御機能を備えた把持制御システムが内蔵されています。 把持力を精密に制御することで、取り扱いが困難な部品であっても最適なハンドリングを実現します。これにより、脆い部品や壊れやすい部品、あるいは弾力性のある部品も難なく把持でき、常に再現性のある把持結果を確保できます。
形状が類似したさまざまな部品を確実かつ安全に扱うための賢明な選択肢として、Weiss Roboticsのサーボ電動グリッパーが挙げられます。 把持モジュールには、さまざまなレシピを登録することが可能です。これにより、時間やコストのかかる段取り替えを行うことなく、異なる部品のハンドリングを極めて簡単に実現できます。