rápido, preciso, condutor
Os requisitos no fabrico de eletrónica são variados. Desde a preensão precisa em ambientes limpos até ao manuseamento de conjuntos rígido-flexíveis e substratos cerâmicos, o fabrico moderno de eletrónica impõe os mais elevados requisitos à tecnologia de preensão. A WEISS ROBOTICS fornece há mais de 15 anos ao setor soluções de preensão comprovadas, desde o manuseamento de substratos, passando pela montagem THT, até ao manuseamento durante o teste End-of-Line de conjuntos eletrónicos/mecatrónicos.
Soluções da WEISS ROBOTICS
Manuseamento preciso
Preensão sensível com controlo de força, para evitar danos nos componentes.
Mecânica de precisão
Elevada precisão na recolha e colocação de componentes, com robustez face a erros de colocação.
Dissipação de ESD
Os módulos de preensão na versão dissipadora evitam danos causados por descargas eletrostáticas.
Configurável de forma universal
Graças à configuração baseada em predefinições, os módulos de preensão podem ser parametrizados dinamicamente, permitindo assim abranger uma grande variedade de peças.
Fiabilidade do processo
O sistema integrado de deteção de peças identifica erros de alimentação e colocação no processo Pick & Place, garantindo assim uma elevada qualidade de montagem.
Limpo
A lubrificação com quantidades mínimas e as guias vedadas impedem a fuga de fluidos de funcionamento, protegendo assim o conjunto (eletrónico/mecatrónico).
Exemplos de aplicação
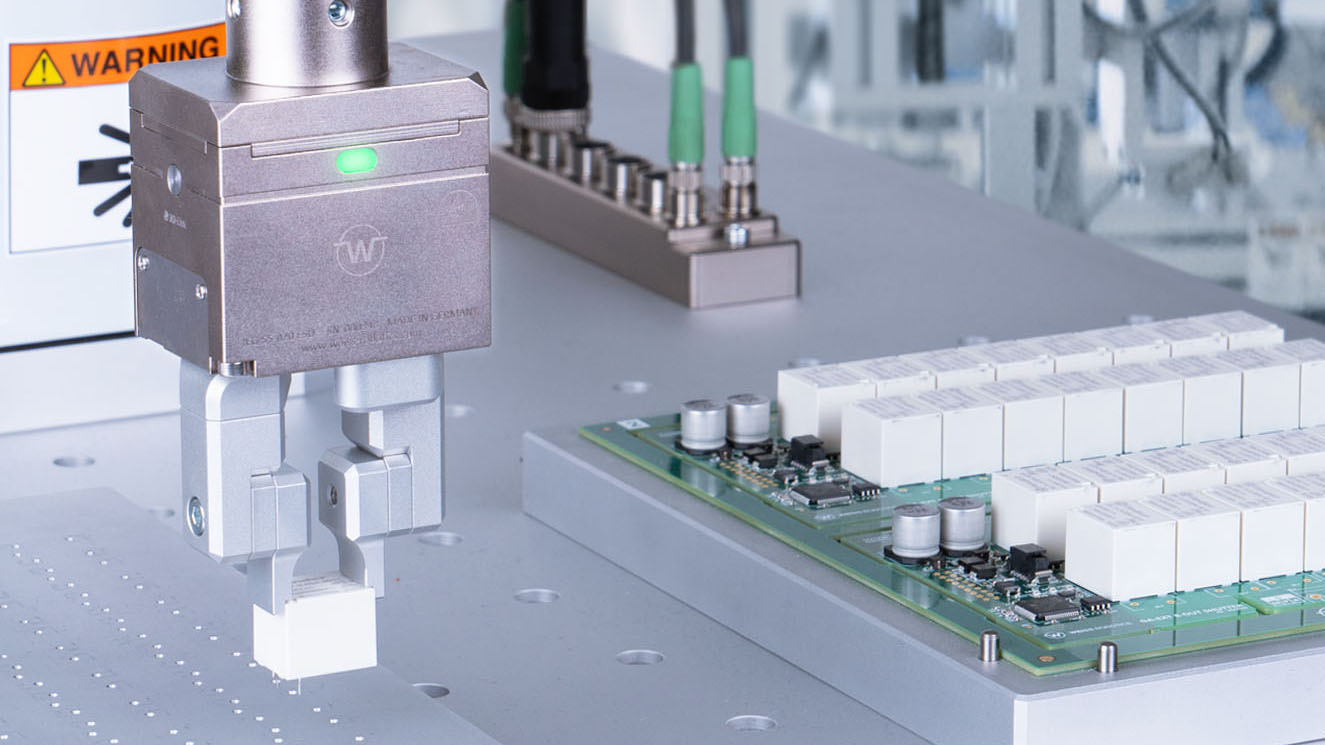
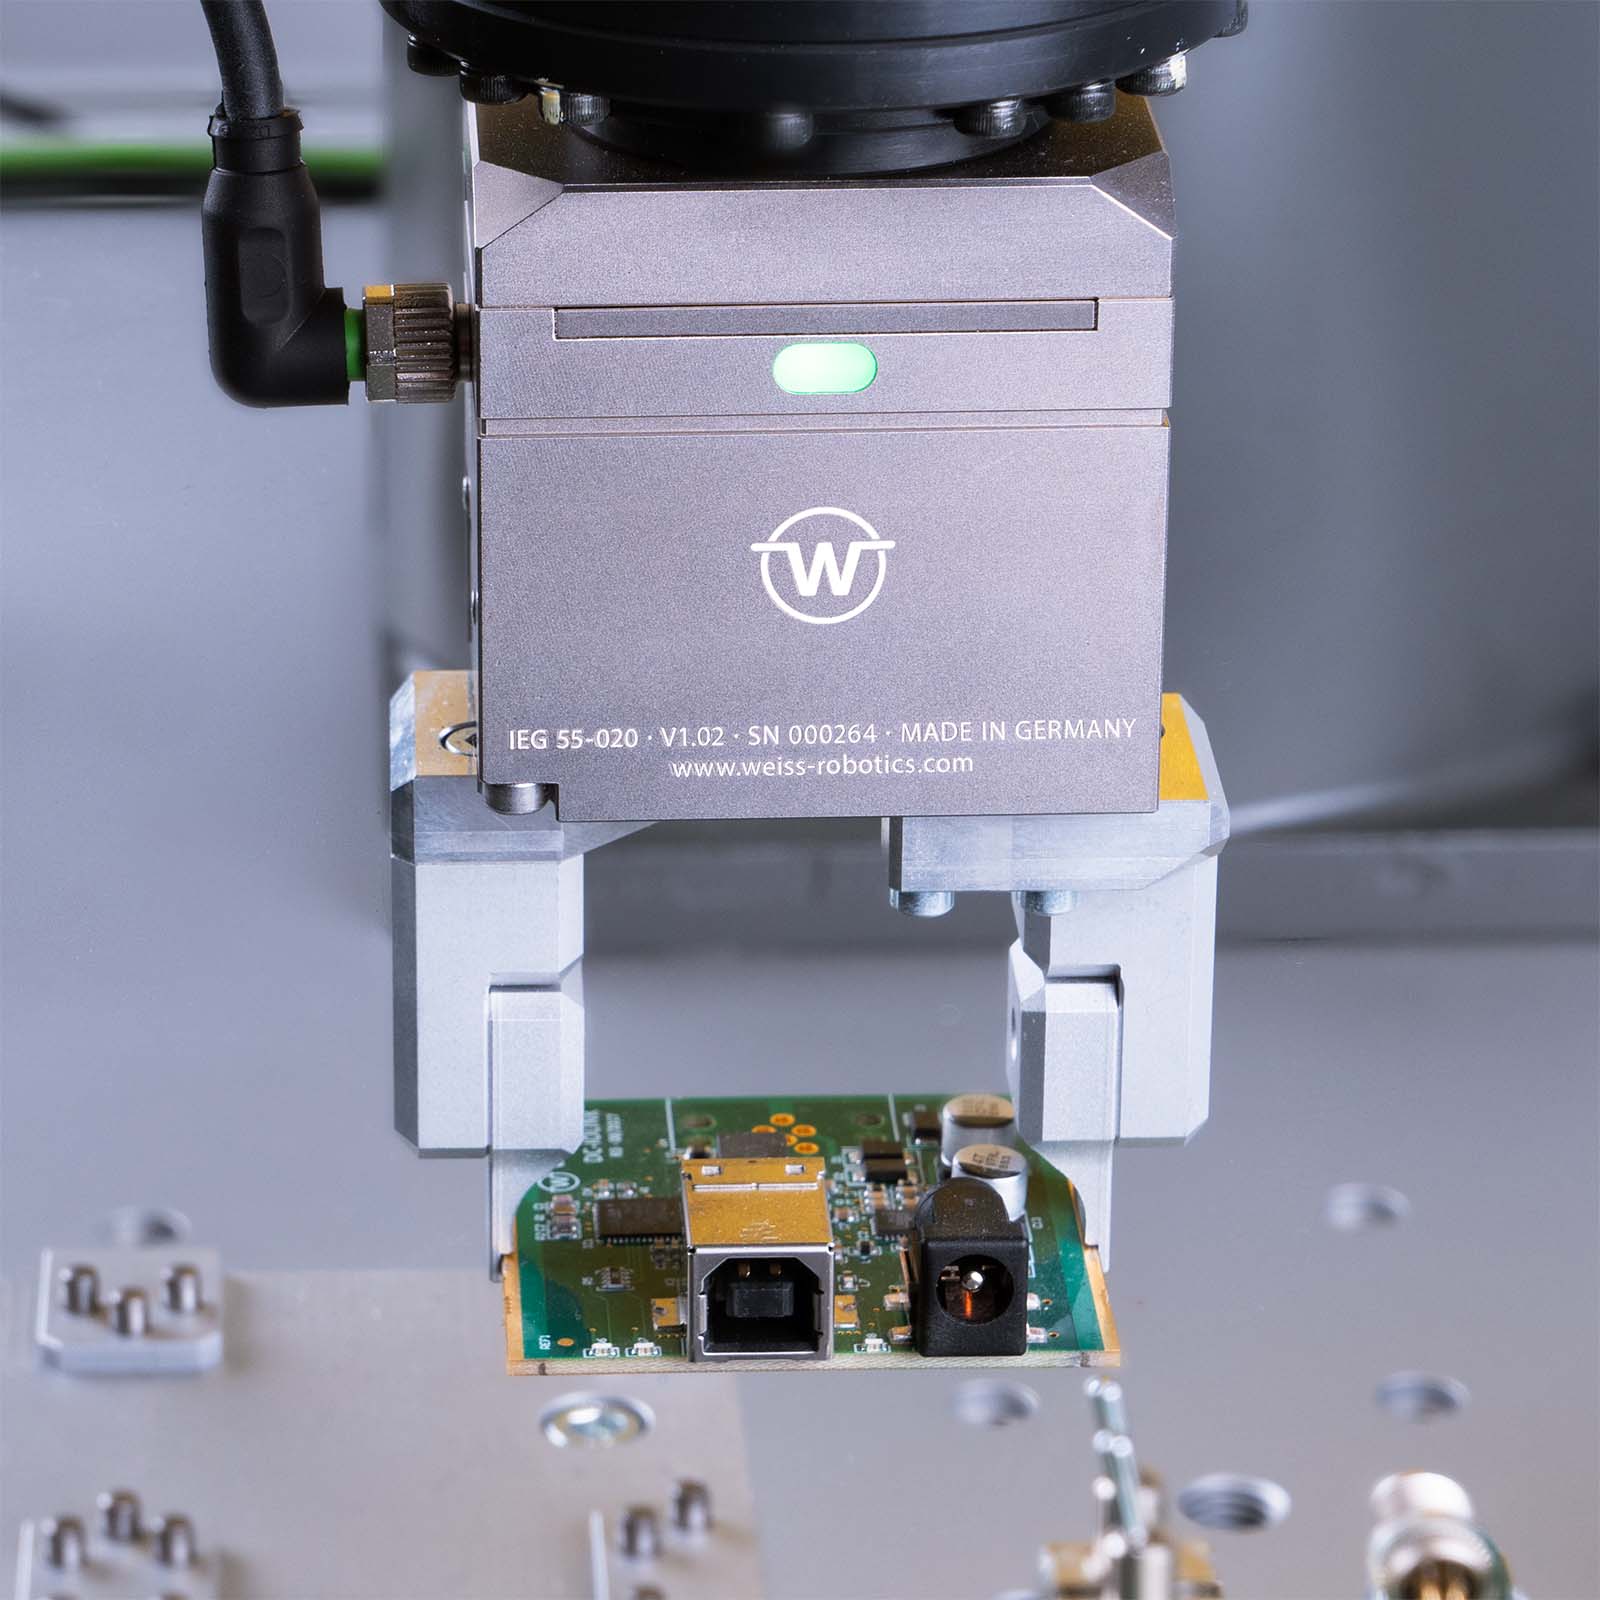
A montagem de componentes em placa de circuito impresso, também designada por montagem THT, representa um grande desafio na produção de conjuntos. Apesar do elevado nível de automatização na montagem de placas de circuito impresso, atualmente os componentes são, na sua maioria, montados manualmente, à maneira tradicional. Para fazer face à crescente escassez de mão de obra qualificada, estes trabalhos estão a ser automatizados gradualmente. A Weiss Robotics disponibiliza pinças servoelétricas inteligentes para a montagem THT, com as quais os componentes podem ser pegados e colocados com precisão.
Produtos adequados
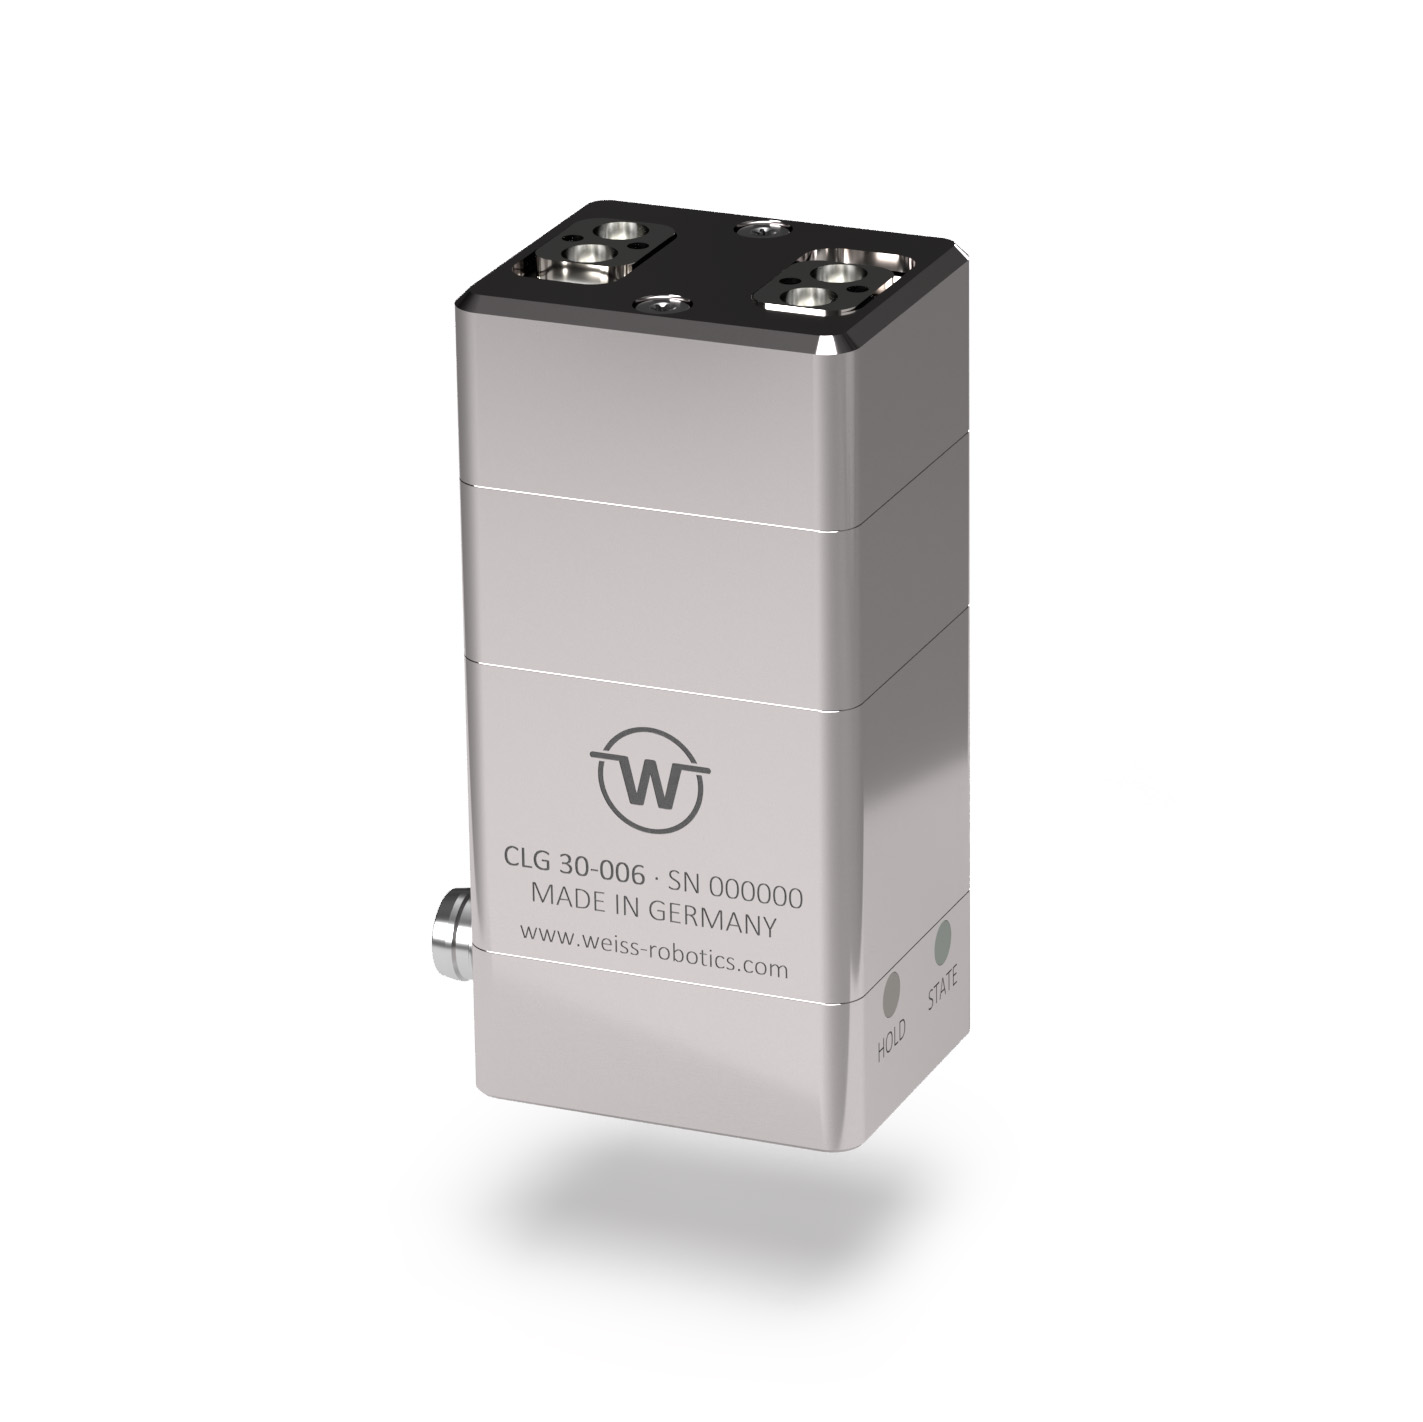
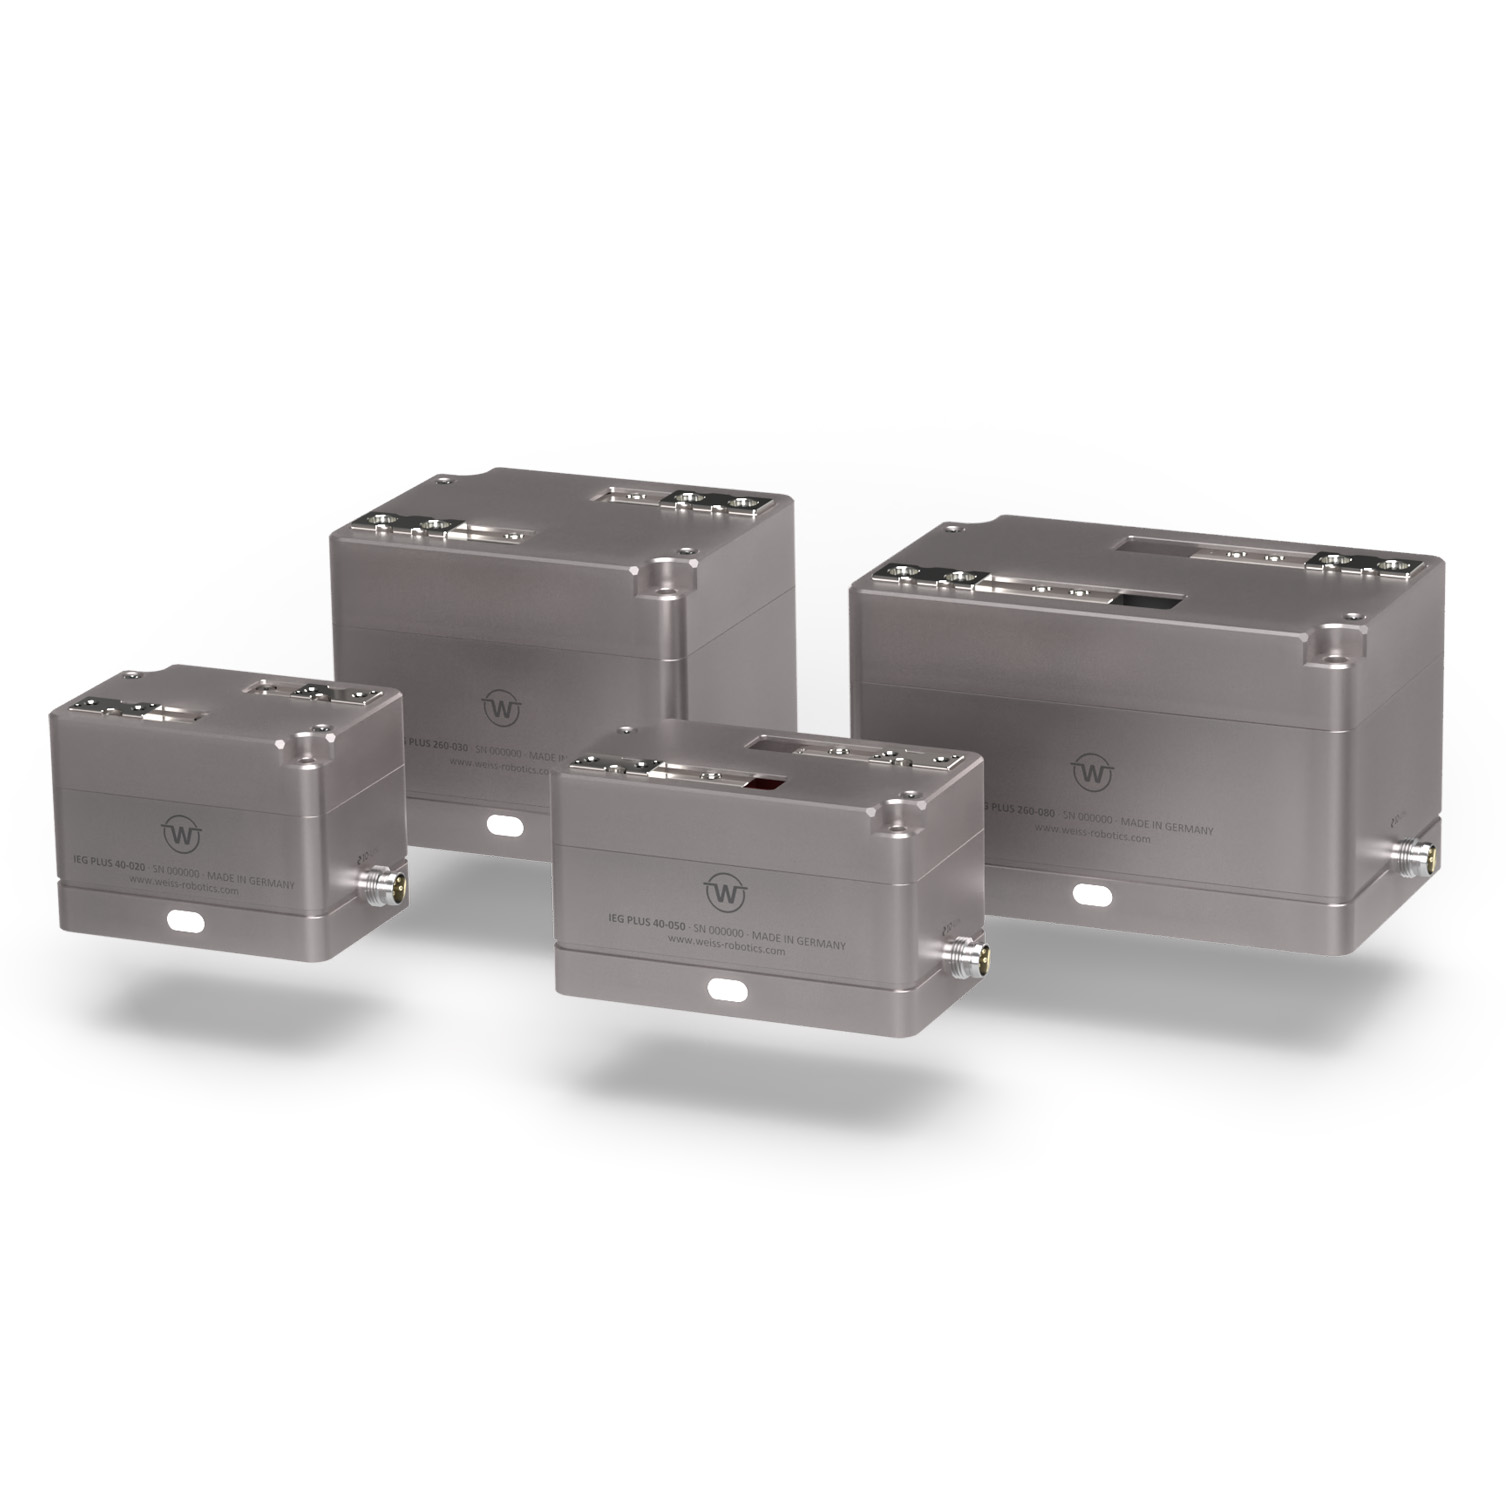

No teste de fim de linha (End-of-Line Testing), os conjuntos previamente montados são submetidos a testes elétricos e, se necessário, é realizada a respetiva programação. Para tal, dependendo da aplicação, os conjuntos são inseridos em adaptadores de teste simples ou submetidos a testes exaustivos num forno, no âmbito de um teste de burn-in. A preensão dos conjuntos é especialmente indicada em situações em que, por exemplo, uma elevada densidade de embalagem dificulta a sucção, bem como em testadores de «nail bed», nos quais é necessária uma elevada precisão de posicionamento.
Especialmente na área de «High Mix Low Volume», um tempo de preparação curto representa uma vantagem decisiva. A WEISS ROBOTICS oferece, para o teste de End-of-Line assistido por robô, pinças servoelétricas inteligentes com grande curso, com as quais também é possível manusear conjuntos sensíveis de forma segura e com controlo de força. Com o Fingerkit, a Weiss Robotics oferece ainda a possibilidade de adaptar os dedos da pinça de forma rápida e simples a diferentes tamanhos de placas de circuito impresso.
Particularmente importante na automação com robôs: utilize a tecnologia GRIPLINK para a integração inteligente do módulo de preensão no controlador do robô. Através desta tecnologia, integre também sensores adicionais no seu processo e torne-o mais flexível, por exemplo, com sensores laser para a medição de posição e distância.
Produtos adequados
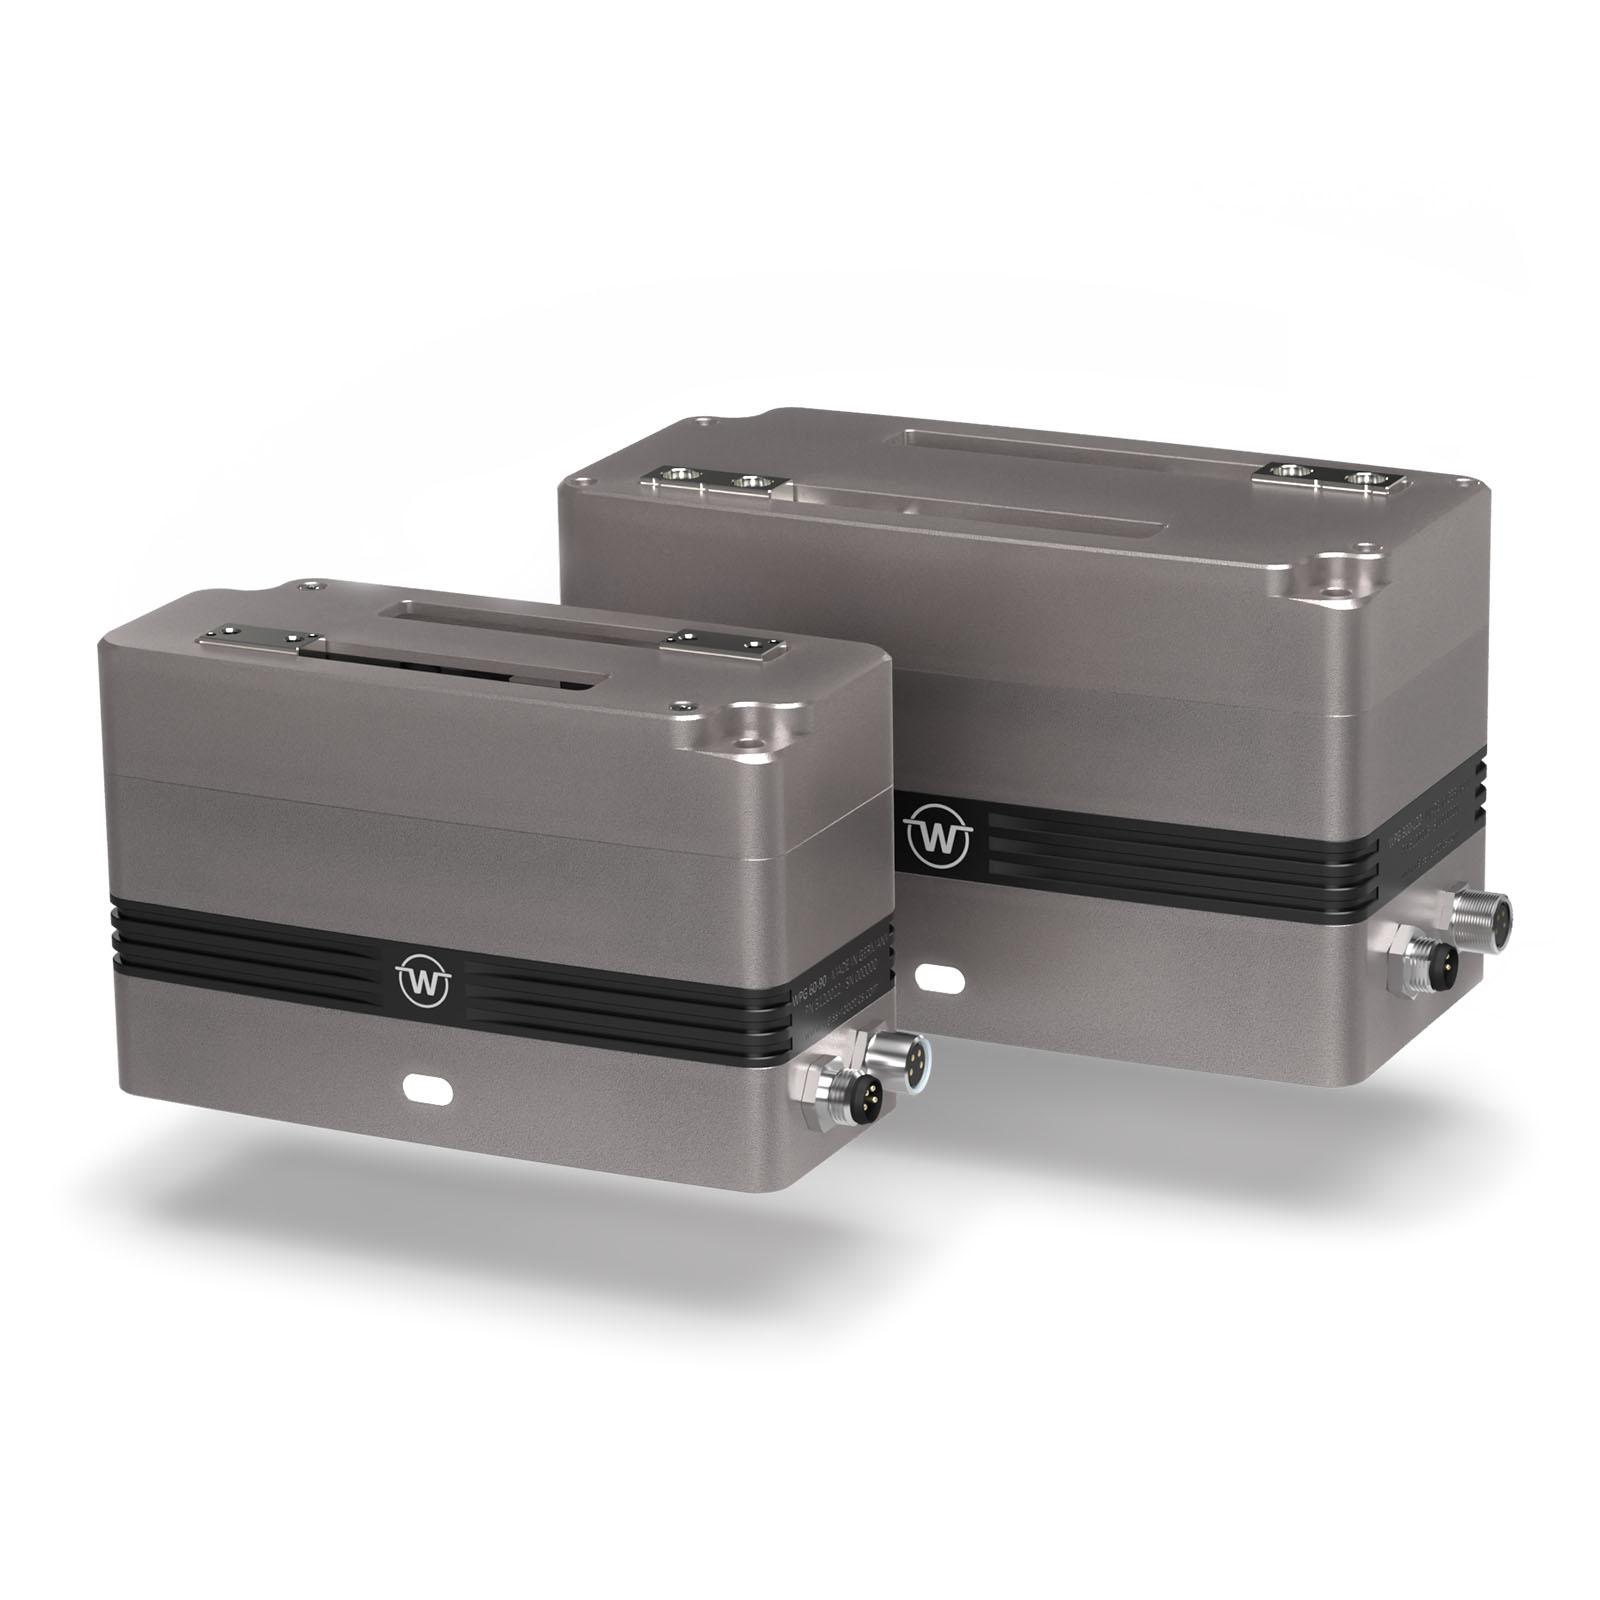
Atualmente, utilizam-se suportes de armazenamento para o armazenamento de conjuntos eletrónicos (ou mecatrónicos) de forma a poupar espaço. Para inserir ou retirar placas de circuito impresso (PCB) com robôs, são necessários movimentos coordenados do sistema de preensão. Com o projeto «GRIPPERPILLAR», a Weiss Robotics demonstrou que, com pinças servoelétricas dispostas uma sobre a outra, é possível realizar um movimento de transporte para uma placa de circuito impresso agarrada pela borda. A vantagem: não é necessário prever uma área livre na placa de circuito impresso (PCB) para a sucção ou o agarramento. O controlo do padrão de movimento é efetuado através da tecnologia GRIPLINK, diretamente a partir do controlador do robô.