Weiss Robotics 推出 INTRAPAL
为内部物流提供强劲且灵活的搬运解决方案
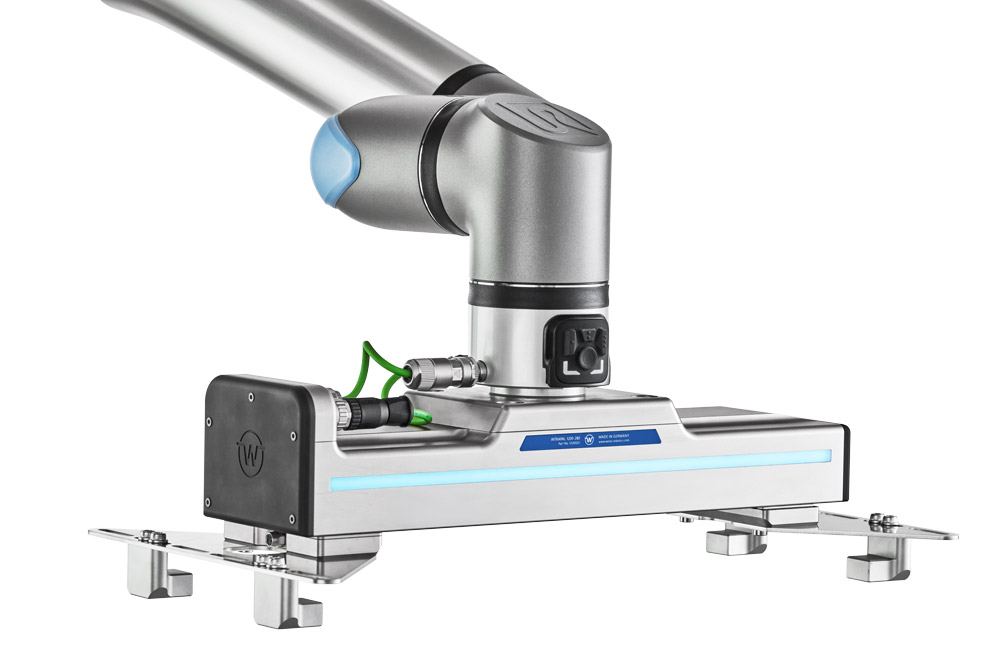
伺服电动码垛夹具兼具灵活的规格适应性,夹持力高达 1,200 N,行程达 280 mm
Ludwigsburg,2026年11月9日。WEISS ROBOTICS推出了INTRAPAL 1200-280,这是一款用于自动化搬运各种载荷载体的伺服电动夹爪。该夹爪将高有效负载与精确的夹持力控制以及多样的连接选项相结合。 通过软件控制,可自由预定位的活动指和可调节的夹持力,使其能够适应不断变化的产品和容器规格。
适用于多种规格的标准解决方案
INTRAPAL 适用于食品和饮料行业、零售和批发、电子商务以及工业生产和物流服务提供商等领域的应用。 典型任务涵盖饮料箱、小型装载容器和纸箱的码垛与转包,以及向装配线供应物料。 其单侧平行机构提供 280 mm 的总行程;夹持力可在 150 至 1,200 N 之间调节。
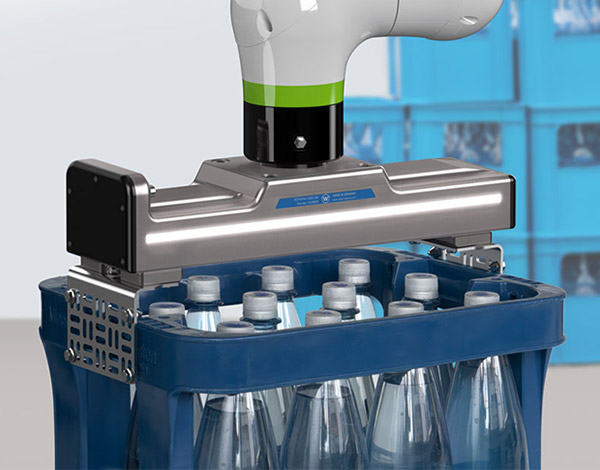
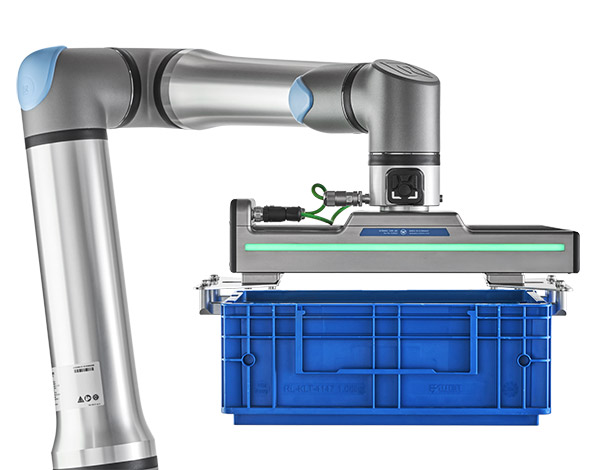
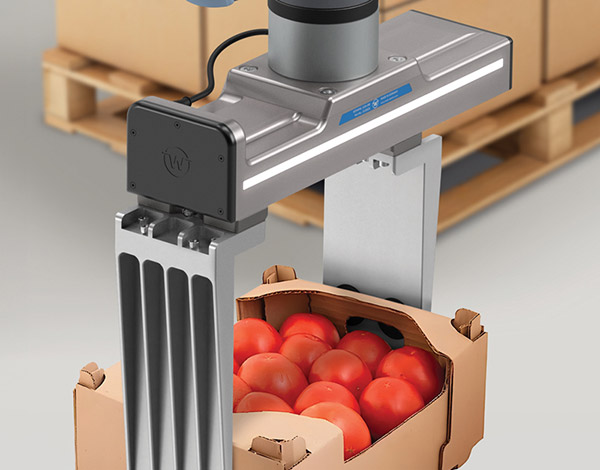
集成的夹持力控制功能和可自由预定位的活动指,使夹持过程能够适应不同尺寸的容器和工件。与针对特定应用定制的单件夹爪相比,这提供了更大的灵活性: 在工作范围内,通过选用合适的夹持手指,同一套解决方案即可搬运不同物体和规格。这既可减少开发额外夹爪的工作量,又可在产品更换时避免更换整个工装。
伺服电动驱动无需压缩空气。因此,无需为夹爪提供气动供气——这对在纯电动机器人单元中的安装和使用而言是一大优势。
从拾取至放置的全程可控夹持
INTRAPAL 设计用于形状配合夹持时最大工件重量为 60 kg,摩擦夹持时最大工件重量为 30 kg。它可应用于工业机器人和协作机器人;允许的有效载荷取决于机器人和工具的整体配置。
用户可通过无传感器夹持力控制功能,根据具体被夹持工件调整夹持力。 集成的工件检测功能和持续的夹持状态监测,可从抓取开始到放置结束提供全程反馈。机器人应用可利用这些信息检查夹持状态,并对工艺中的偏差作出响应。
智能连接与简易集成
INTRAPAL标配GRIPLINK兼容的Ethernet-TCP/IPPIP接口。 WEISS ROBOTICS公司的GRIPLINK技术以及针对受支持机器人系统的认证插件,简化了集成、编程和调试投运流程——其中包括最新的URCapX集成,可直接在PolyScope X中进行操作。用户可直接在机器人应用程序中控制夹爪,并根据具体工艺调整其参数。
对于配备合适Ethernet连接且在工具法兰处设有电源供应的机器人,可通过短连接电缆将夹爪连接至该处。此外,对于兼容的协作机器人,还可选配通过工具I/O接口上的Modbus RTU进行操作。 根据机器人系统的不同,这可以避免沿机器人手臂铺设外部线缆。
通过集成的IO-Link指端接口,可将额外的第三方传感器和执行器直接连接到夹爪上。这样,就可以针对性地扩展标准解决方案以满足特定应用功能,而无需为每个额外需求设计全新的夹爪。
直接访问配置和诊断
集成的Web服务器支持通过Web浏览器进行操作、配置和诊断。用户可以调整系统参数、调取诊断数据并执行固件更新。直接访问这些功能有助于调试投运,并简化运行过程中的故障排查。
更多产品信息:
weiss-robotics.com/de/servo-electric/intrapal系列/
关于WEISS ROBOTICS
WEISS ROBOTICS致力于为高要求的自动化任务设计和生产智能机电一体化夹持解决方案。这家成立于2008年、由所有者管理的家族企业总部位于Ludwigsburg,为全球客户和合作伙伴提供服务。 这些解决方案广泛应用于电子制造、装配自动化、制药与生命科学自动化以及内部物流等领域。
媒体联系人
Celine Weiß | 合作伙伴与活动
市场经理 Weiss Robotics GmbH & Co. KG
Karl-Heinrich-Käferle-Str. 8 | 71640 Ludwigsburg
电话:+49 7141 94702-29
电子邮件:c.weiss@weiss-robotics.com
www.weiss-robotics.com