| PRODUCT | GRIPPING FORCE | STROKE | WORKPIECE WEIGHT | COMMUNICATION |
|---|---|---|---|---|
| GRIPKIT EASY | 30-200 N | 30 mm | 4.3 kg |
Tool-I/O (数字I/O / RS4854)) |
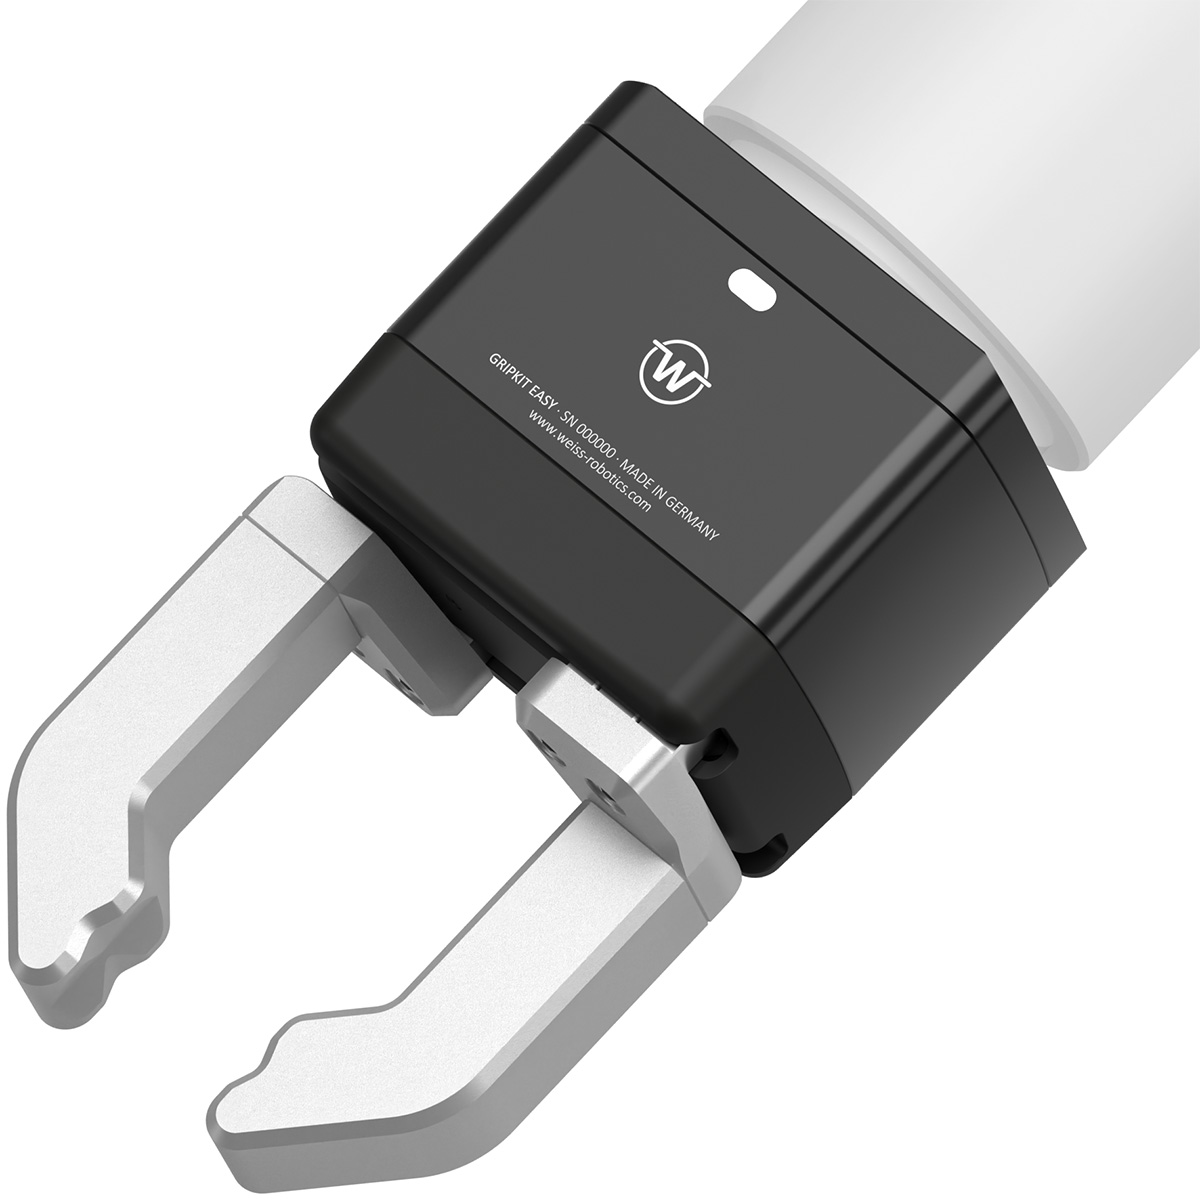
GRIPKIT EASY
GRIPKIT EASY 是一款适用于多种场景的智能协作机器人夹持解决方案,能显著简化协作搬运技术的入门过程。
GRIPKIT EASY 提供基础版本,可通过数字 I/O 进行控制;也可配备 FLEXGRIP 接口,用于与特定协作机器人品牌进行周期性数据交换,并提供相应的专用插件。
优势一览
- 工业级坚固型伺服电动夹爪,在广泛的应用范围内提供毫不妥协的性能
- 直接连接至机器人的 TOOL-I/O 端口,可减少干扰轮廓并确保可靠运行
- 通过机器人制造商认证的插件(仅限 FLEXGRIP),实现简便的编程和调试投运
Range of applications
- 协作机器人技术
- 实验室样品处理
- 电子制造
- 装配自动化
- Bin-Picking
- 包装自动化
GRIPKIT EASY
GRIPKIT EASY BASIC

Item-No. 5100012
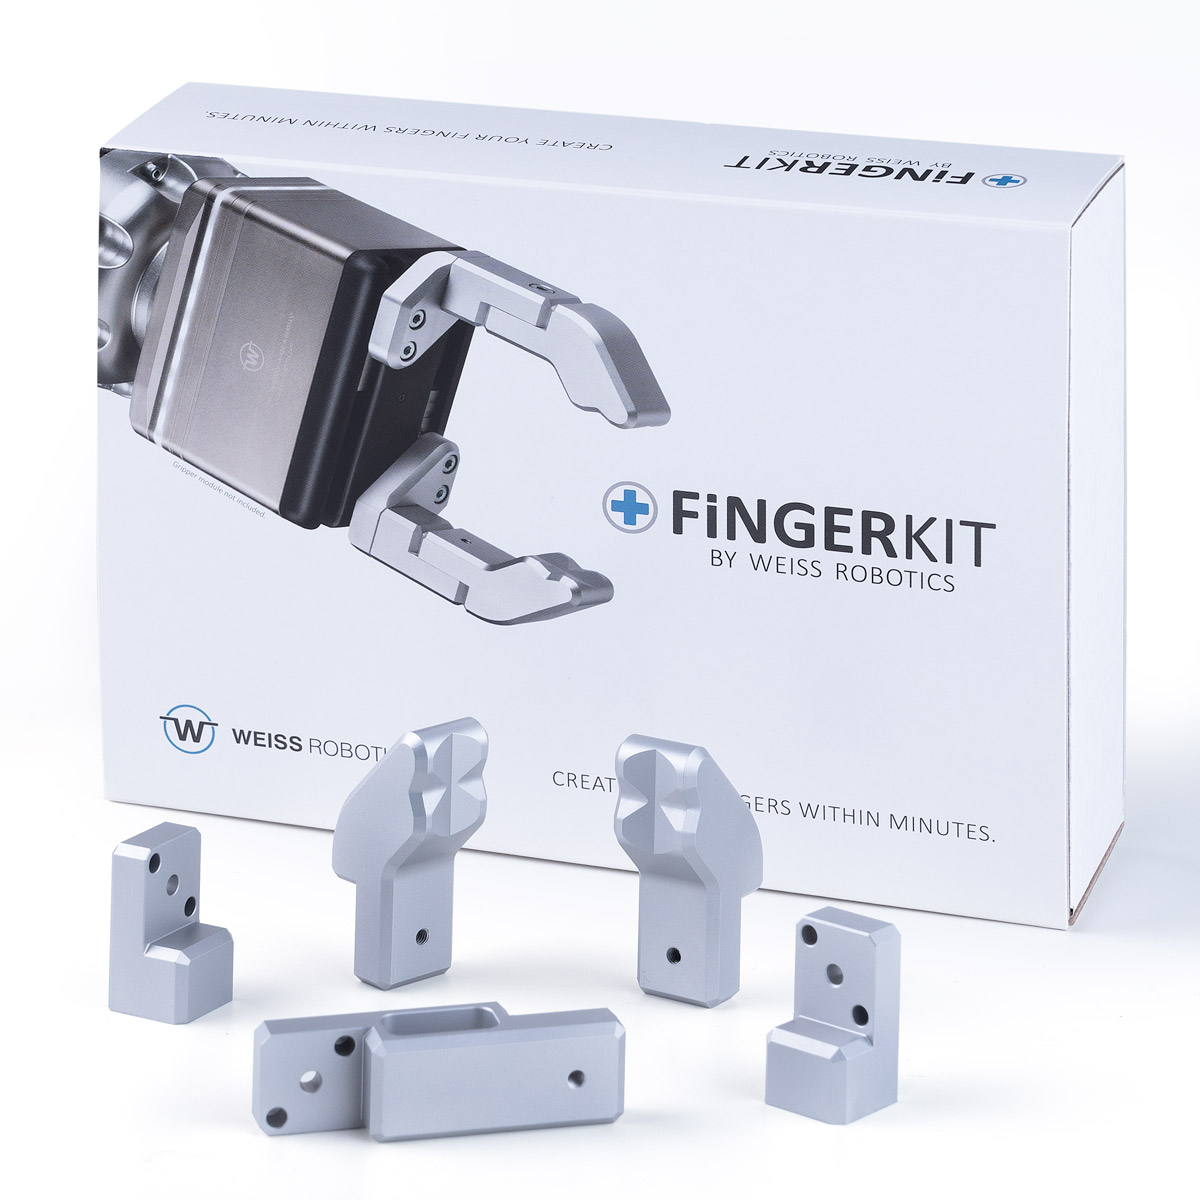
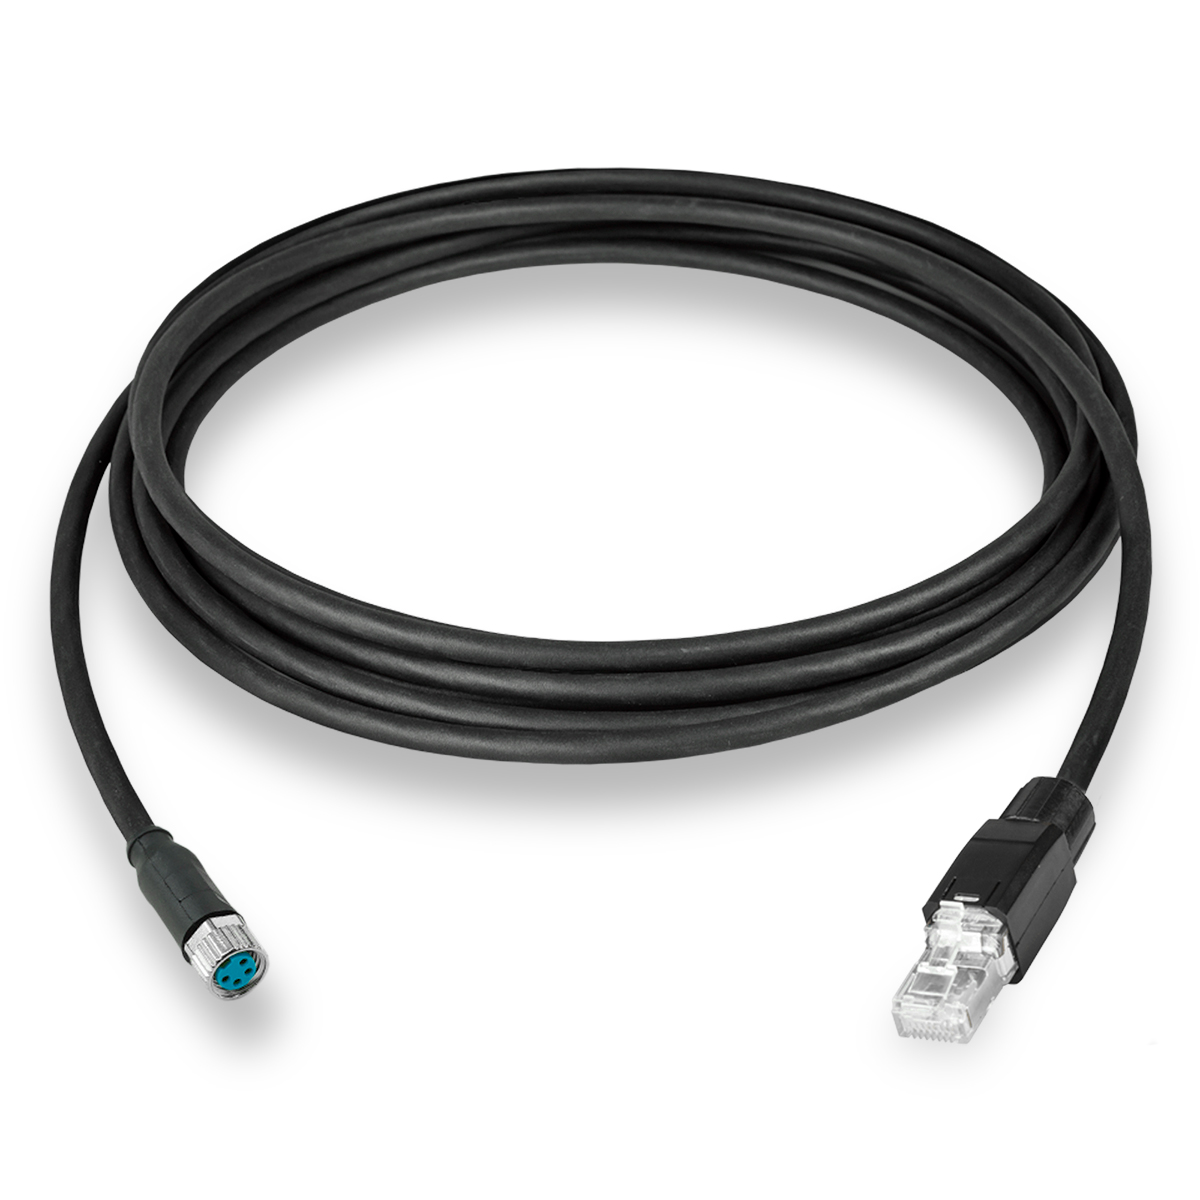
适用于协作机器人的伺服电动夹持解决方案,夹持力 30 至 200 N,行程 30 mm。可通过数字 I/O 轻松控制。FLEXGRIP 预配置(许可证需单独购买)。供货范围:夹持模块、安装板、夹持手指、A 型连接电缆、USB 电缆、配置软件。
[nbsp]
GRIPKIT EASY FLEXGRIP

Item-No. 5100024
适用于协作机器人的伺服电动夹持解决方案,夹持力 30 至 200 N,行程 30 mm。配备 FLEXGRIP 接口,含许可证。供货范围:夹持模块、安装板、夹持手指、A 型连接电缆、USB 电缆。
| 产品 | GRIPKIT EASY BASIC / FLEXGRIP |
|---|---|
| 产品编号 | 5100012 / 5100024 |
| 驱动原理 | 伺服电动 |
| 总行程 | 30 mm |
| 夹持力 | 30 - 200 N |
| 循环时间 1) | 0.41 s |
| 重复定位精度 | ± 0.03 mm |
| 工件重量(形状配合 | 摩擦夹持) | 4.3 kg | 1 kg |
| 最大夹持手指速度 | 180 mm/s |
| 允许的指长 | 100 mm |
| 每根手指的允许质量 | 0.3 kg |
| 防护等级 | IP 40 |
| 工作温度 | 5 - 50 °C |
| 静电耗散(ESD) | – |
| 通信 | 工具 I/O(数字 I/O、RS485 4)) |
| 电流消耗 2) | 20 - 28 VDC,300 mA |
| 自重 3) | 835 g |
| 尺寸(长 × 宽 × 高)3) | 84 x 62 x 73 mm |
- 1) 行程为 4 mm 时
- 2) 电流消耗:以额定夹持力保持工件时
- 3) 不含夹持手指
- 4) 可选
开箱即用
从开箱到投入运行仅需 20 分钟!GRIPKIT EASY 以无与伦比的价格提供完整的 Weiss Robotics 品质。凭借集成式工件检测功能和最高可达 200 N 的可调夹持力,即使是要求严苛的搬运任务也变得 EASY。
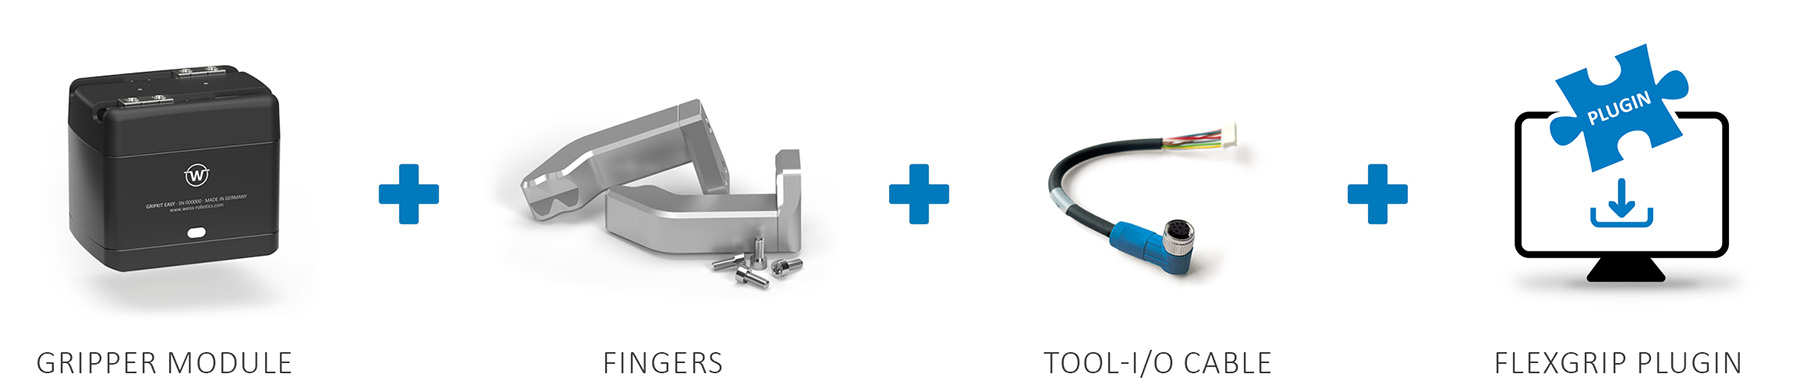
100% 专为您的协作机器人量身定制
GRIPKIT EASY 可直接安装在协作机器人中广泛使用的 ISO-50 安装法兰上。 电源供应和控制通过协作机器人腕部的 TOOL-I/O 接口实现。其优势在于:安装简便,且机器人手臂上无需布线,从而提高了机器的安全性和可靠性。
FLEXGRIP 选项
GRIPKIT EASY 提供带或不带 FLEXGRIP 选配的版本。请选择最适合您协作机器人应用的型号。
不确定哪种版本适合您的应用?没问题,因为您可以随时将 FLEXGRIP 作为选配进行加装。
基础版
在 GRIPKIT EASY 的基础版本中,夹持状态的控制和反馈通过 TOOL-I/O 端口的数字 I/O 信号实现。要夹持或释放工件,您只需在机器人程序中设置 TOOL-I/O 端口的输出即可。夹持状态将通过该端口的输入进行反馈。
夹持参数可通过免费的参数设置工具“GRIPKIT Configurator”,利用夹持模块集成的 USB 接口在离线状态下进行设置。
FLEXGRIP
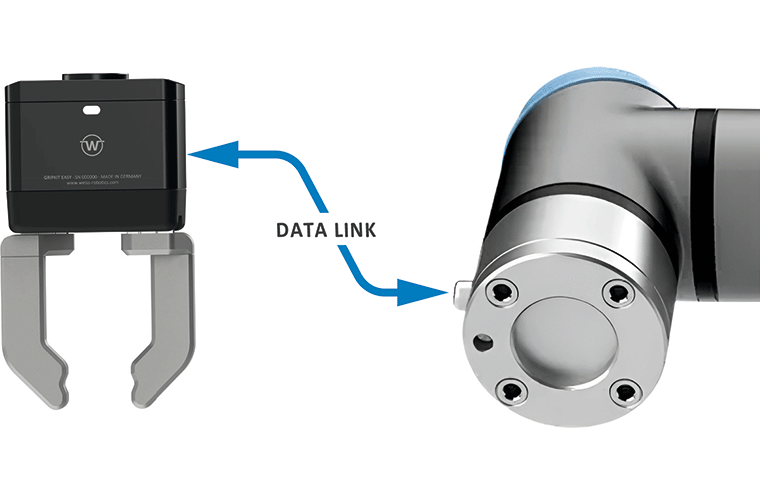
WEISS Robotics 为部分协作机器人型号提供 FLEXGRIP 插件,通过该插件,夹持过程可无缝集成到机器人控制器中。为此,夹持模块通过 TOOL-I/O 端口的集成数据接口与协作机器人的控制器进行通信。因此,夹持参数可通过机器人控制器灵活设定,并能根据夹持情况进行动态调整。
通过在机器人程序中直接分析夹持手指位置和夹持状态等当前过程数据,并据此规划协作机器人的下一个动作,为您的生产开发智能流程。
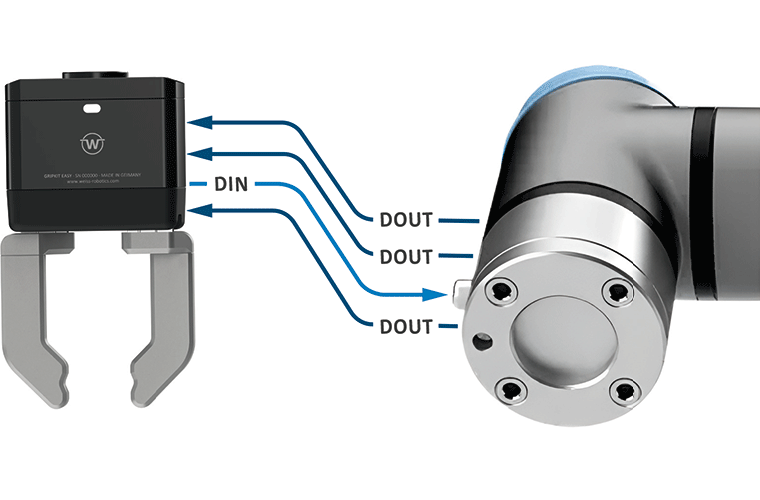

BASIC 与以下协作机器人品牌兼容
FLEXGRIP 与以下协作机器人品牌兼容
FLEXGRIP 插件
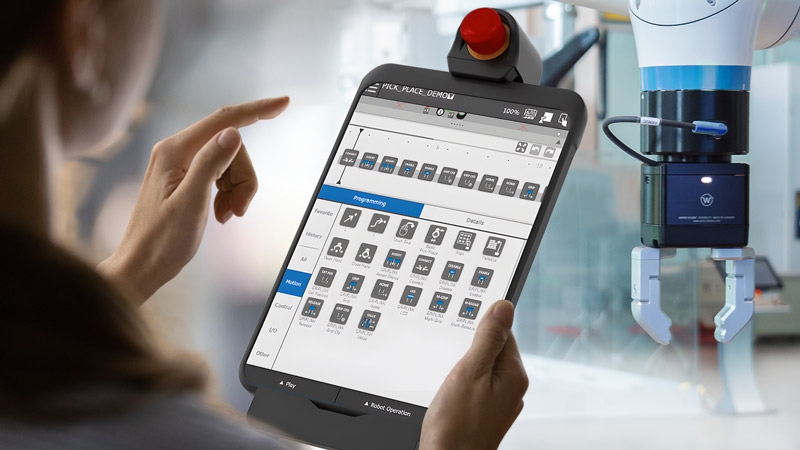
借助 FLEXGRIP,您可以直接从机器人程序中访问过程数据,并能通过机器人控制器直接编程整个夹持过程。我们的 FLEXGRIP 插件是在严格的质量准则下,与协作机器人制造商共同开发和测试的。这确保您始终能获得可靠且适用于生产的解决方案。节省宝贵的时间和成本,专注于实现您的应用。
多夹爪抓取头
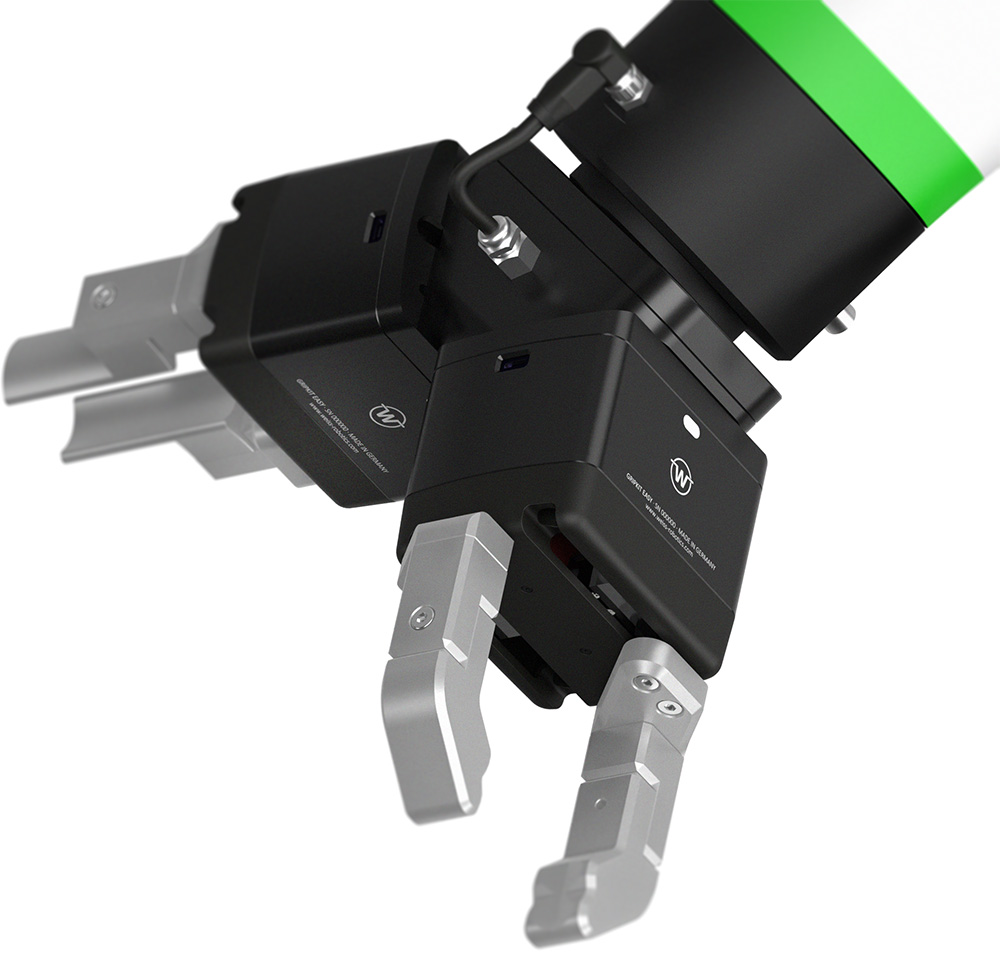
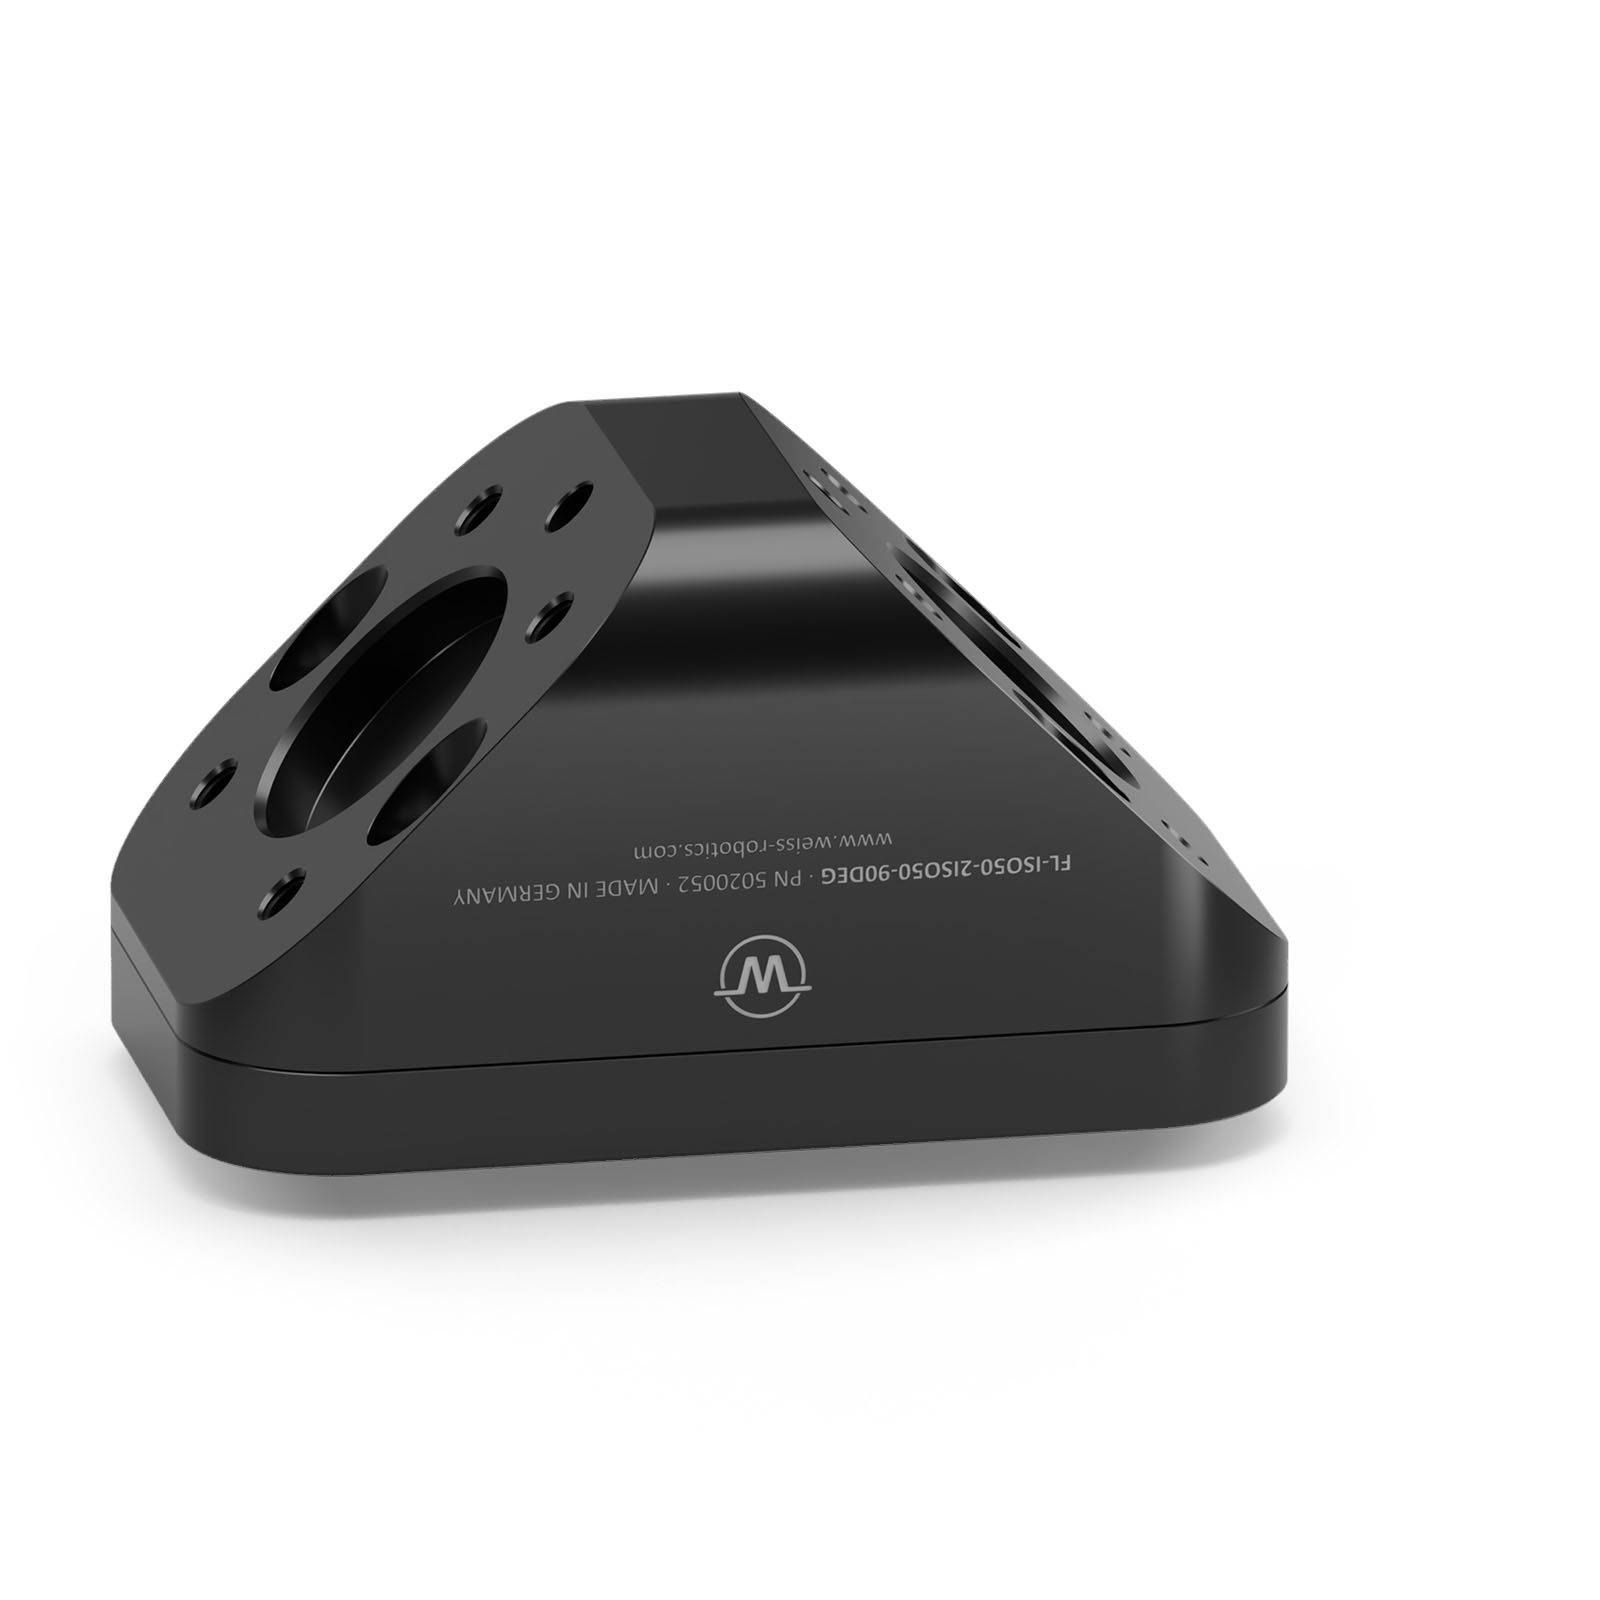
借助 FLEXGRIP,您可在协作机器人上驱动多达 4 个伺服电动夹爪——这是进行机床上下料或搬运大型、易弯曲部件的理想解决方案。为了帮助您快速上手,我们提供一款带集成线缆导向的 Delta 法兰作为开箱即用的解决方案,让您即刻投入使用,且无需具备专门的编程知识,即可直接通过机器人程序进行便捷控制。
Delta 运行模式
您可在此处找到适用于 GRIPKIT EASY 的配套 Delta 安装适配器,该适配器配备 M8 TOOL-I/O 接口和集成布线。
常规

技术制图
软件

FLEXGRIP 插件
FLEXGRIP 为您提供经过制造商验证的集成方案。这可确保抓取模块快速、顺畅地集成到您的协作机器人应用中,且所需集成工作量仅为通常情况的一小部分。FLEXGRIP 插件适用于以下协作机器人。
注意:请确保您的协作机器人控制器满足相应 FLEXGRIP 插件文档中列出的最低系统要求。
Documentation
um_griplink_plugin_ur_de.pdf
um_griplink_plugin_ur_en.pdf
um_griplink_plugin_ur_psx_de.pdf
um_griplink_plugin_ur_psx_en.pdf
Software
griplink_plugin_universalrobots_3.0.0.zip
griplink_plugin_universalrobots_psx_1.0.0.zip
Remark
This plugin supports both the GRIPLINK and FLEXGRIP protocols.