| PRODUCT | GRIPPING FORCE | STROKE | WORKPIECE WEIGHT | COMMUNICATION |
|---|---|---|---|---|
| INTRAPAL 1200-280 | 150-1200 N | 280 mm | 60 kg |
Ethernet TCP/IP Modbus RTU2) |
新一代内部物流
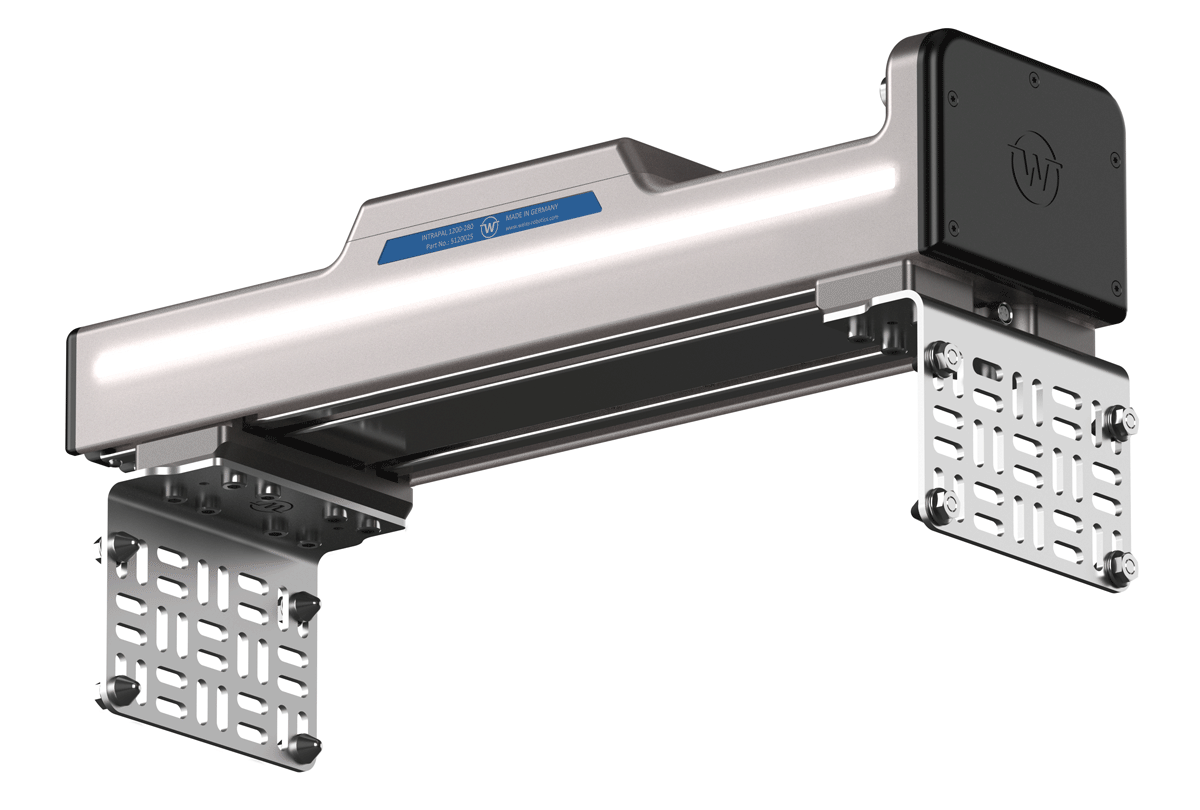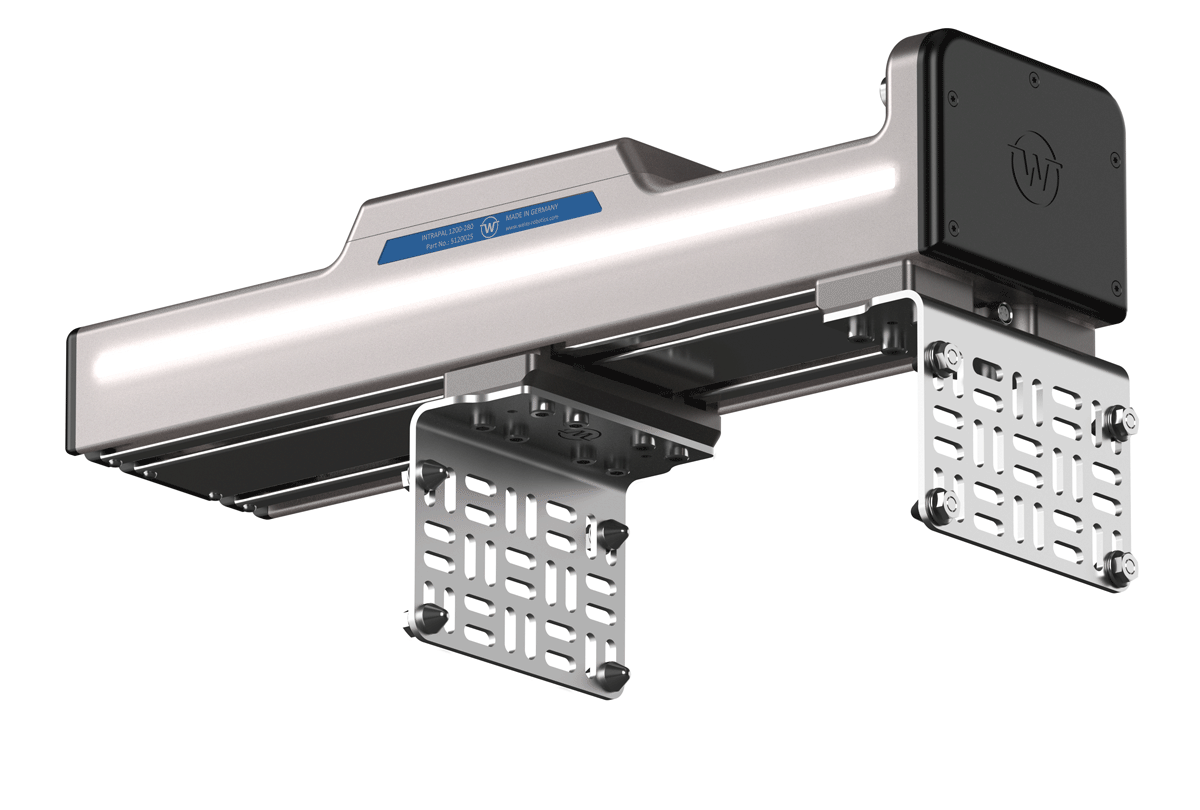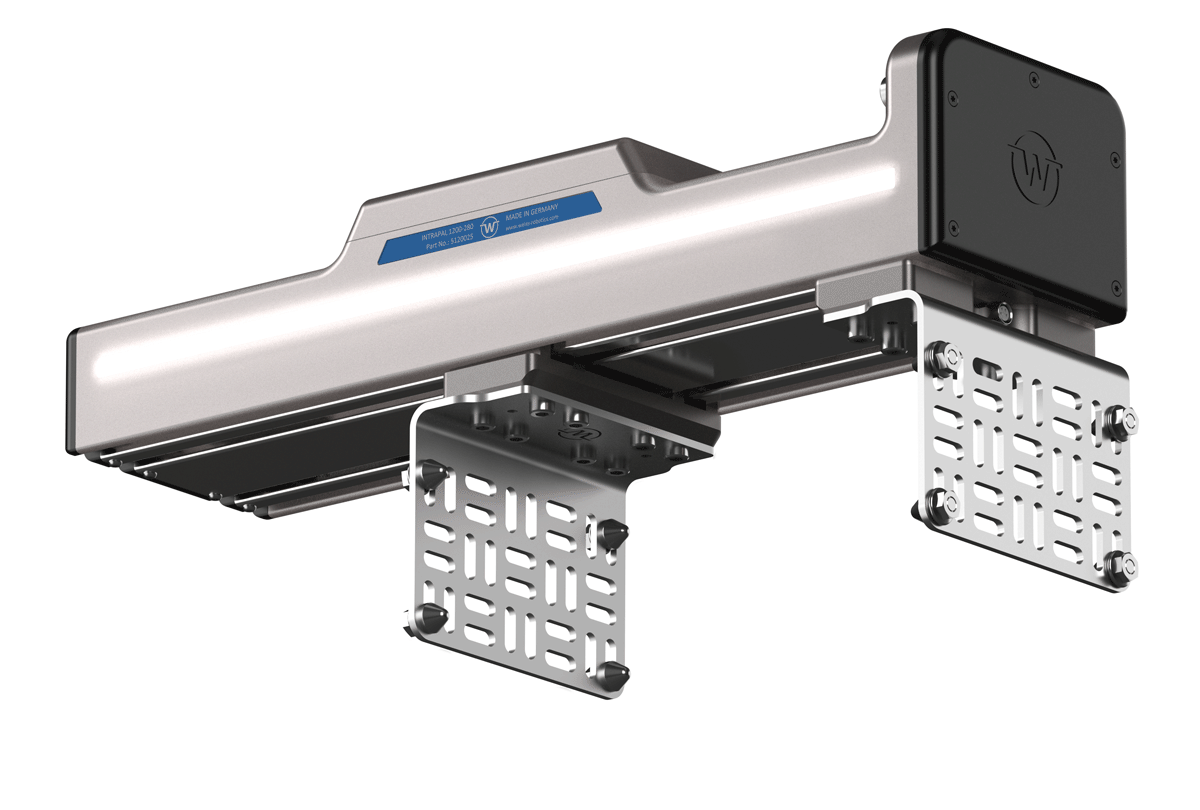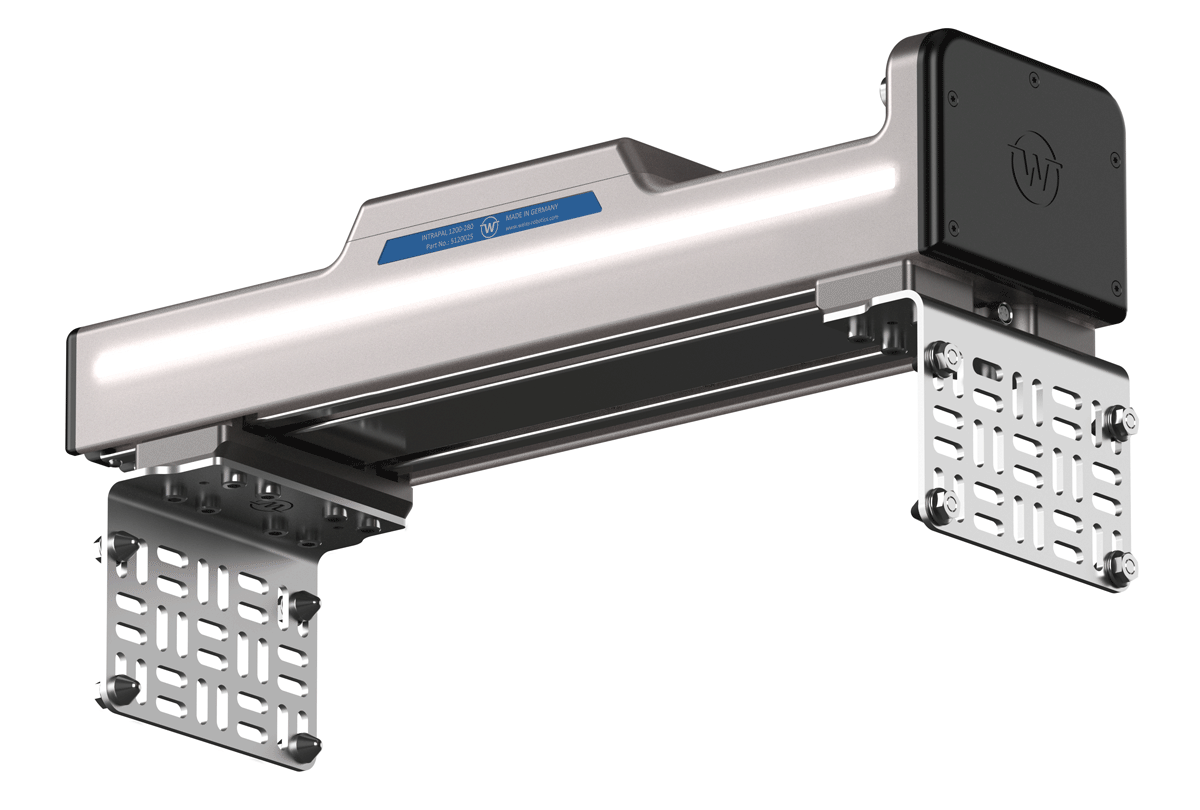
INTRAPAL 伺服电动夹爪为内部物流中的搬运树立了新标杆。凭借其单侧平行运动学,这款强劲的夹爪非常适合用于码垛。
您的优势一览
- 结构轻巧紧凑,兼具高有效负载和卓越的动态性能
- 适用于工业机器人和协作机器人的智能夹持解决方案
- 通过针对主流机器人品牌的认证插件,实现简便的编程和调试投运
- 无需在协作机器人上进行外部布线,因为可连接至工具 I/O(可选)
Range of applications
- 货物的码垛与重新包装
- 纸箱和 KLT 的搬运
- 装配线上的物料供应
- 空载具和容器的搬运
INTRAPAL 系列
INTRAPAL 1200-280

Item-No. 5120025
用于内部物流的伺服电动夹持模块,单侧平行运动学,无传感器夹持力控制,集成工件检测与监控功能,夹持手指可自由预定位,夹持力可在 150 - 1200 N 范围内调节,行程 0 - 280 mm,Ethernet 接口(兼容 GRIPLINK),MODBUS RTU(可选),Web 服务器,静电耗散(ESD)设计。
| 产品 | INTRAPAL 1200-280 |
|---|---|
| 产品编号 | 5120025 |
| 驱动原理 | 伺服电动 |
| 总行程 | 280 毫米 |
| 夹持力 | 150-1200 N |
| 1) 循环时间 | 0.5 s |
| 重复定位精度 | ± 0.02 毫米 |
| 工件重量(形状配合 | 力配合) | 60 公斤 | 30 公斤 |
| 夹持手指最大速度 | 190 毫米/秒 |
| 允许的指长 | 300 毫米 |
| 每根手指的允许尺寸 | 5.5 kg |
| IP防护等级 | IP 40 | IP 54(需另行咨询) |
| 工作温度 | 0 - 50 °C |
| 静电耗散(ESD) | 是 |
| 通讯 | Ethernet TCP/IP / MODBUS RTU 2) |
| 电流消耗(峰值电流) | 24 VDC,1 A(4.6 A) |
| 自重(不含安装板) | 5.7 kg |
| 尺寸(长×宽×高) | 430 x 120 x 105 毫米 |
- 1) 行程
- 为 4 mm 时 2) 可选
借助 IO-Link 实现智能互联
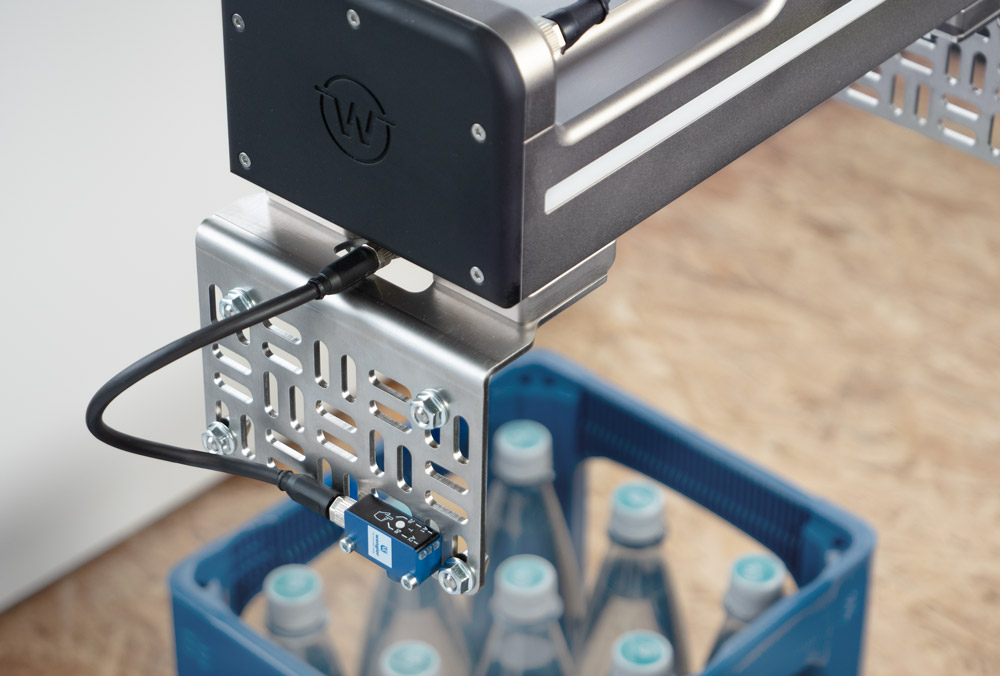
配备 IO-Link 的集成夹持手指接口使 INTRAPAL 成为连接外部传感器和执行器的多功能接口。通过该标准化接口,可轻松连接并直接控制各种组件——这对于现代机器人技术中的自适应应用而言是理想之选。
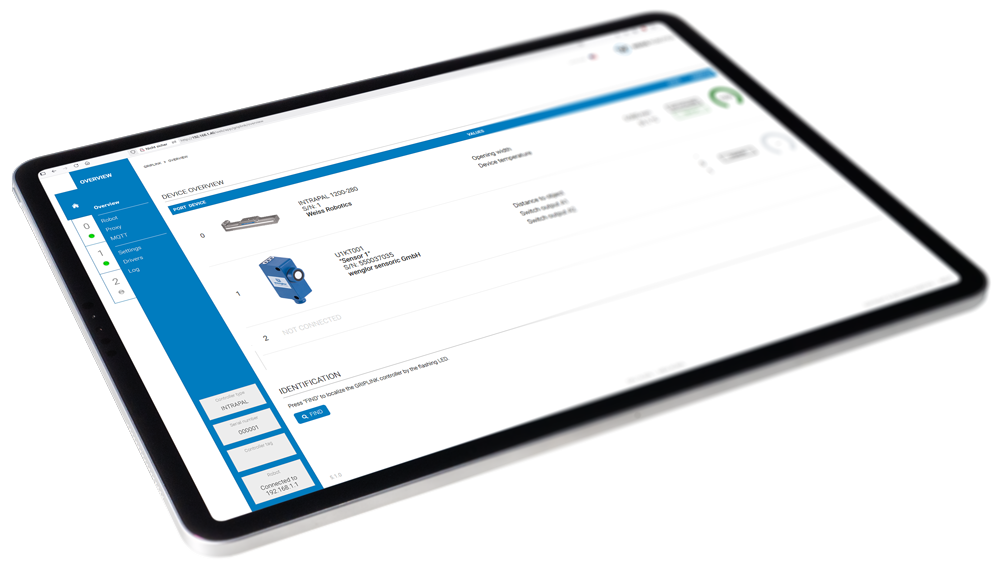
通过Web服务器实现智能控制
内置的 Web 服务器支持通过任何常见的网页界面直观地操作和配置夹爪。这样,便可以远程便捷地调整系统参数、调取诊断数据或执行固件更新——简单、快速且安全。
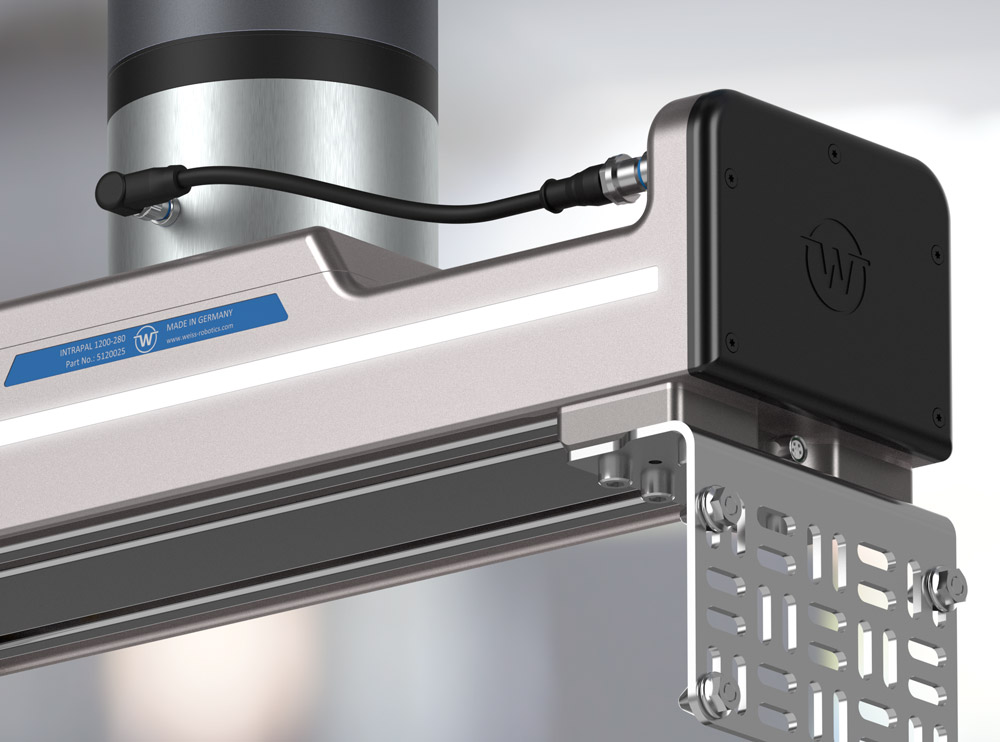
Plug & Grip——直接连接至 TOOL-I/O 端口
Weiss Robotics 的 INTRAPAL 夹爪可直接连接至协作机器人的 TOOL-I/O 端口运行——完全无需额外的控制组件。与机器人的直接连接使集成过程格外简单,并确保调试投运达到最高效率。无需外部布线。只需连接、配置,即可开始夹持!
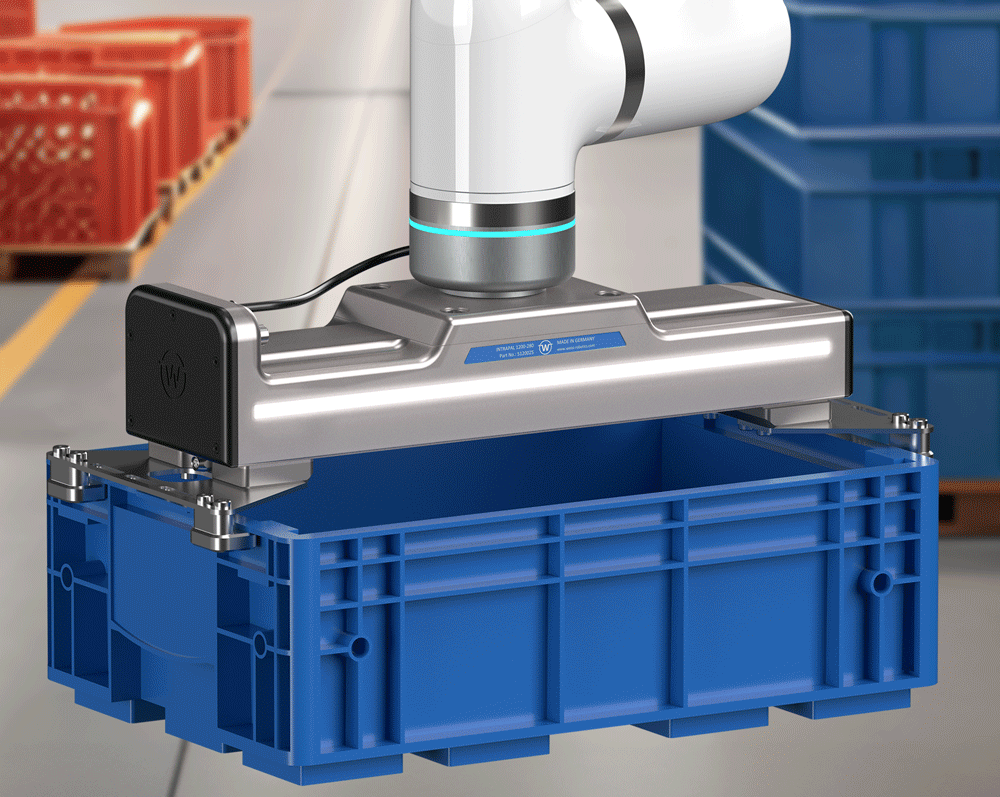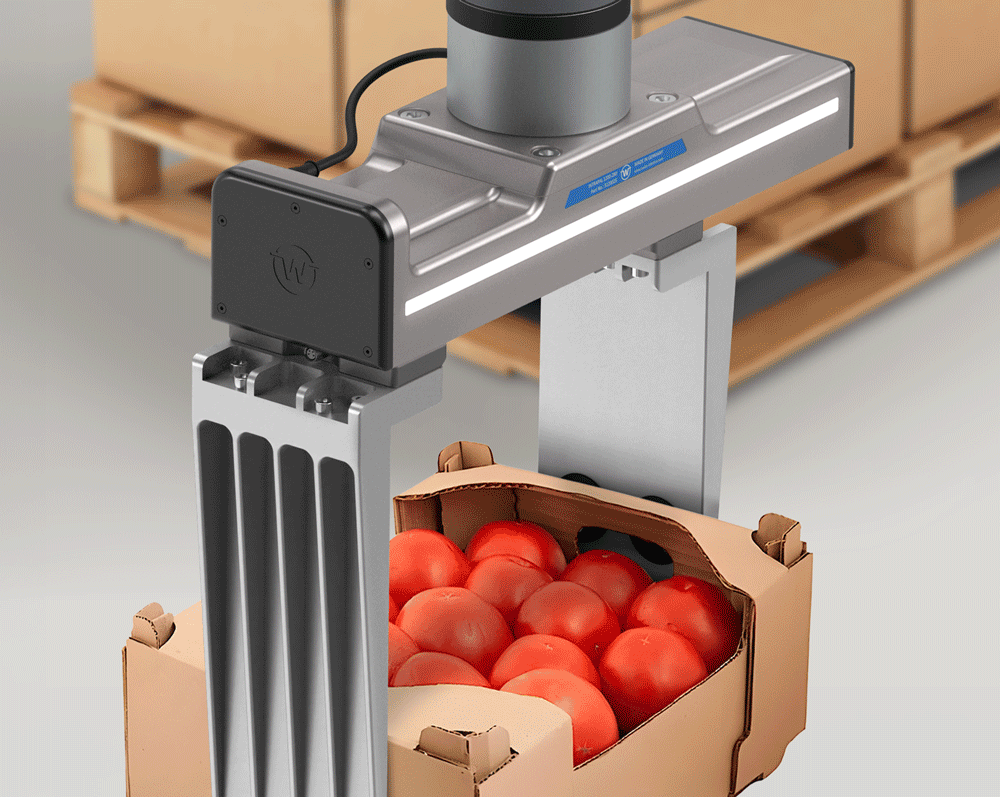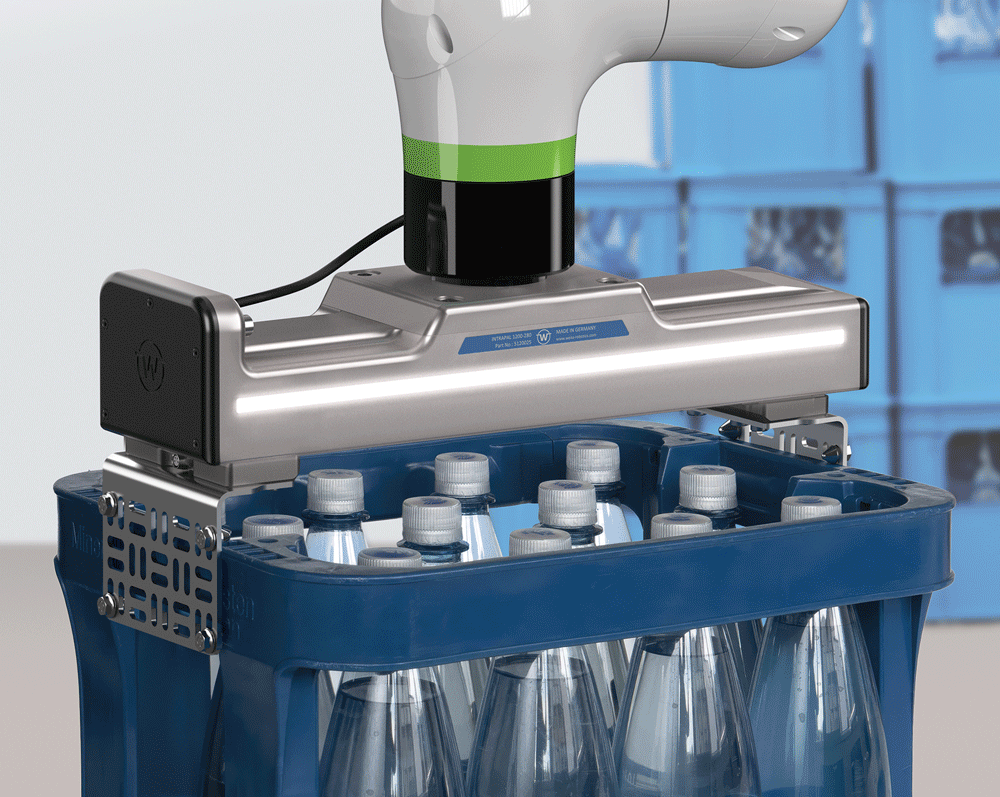
灵活 - 强劲 - 坚固
凭借高达 60 kg 的有效负载,INTRAPAL 能够充分发挥您内部物流应用的全部潜力。无论是饮料箱、KLT 箱还是纸箱——该夹爪既适用于协作机器人,也适用于工业机器人。它能够快速、精准且安全地搬运各种不同的载体。
无论是标准款还是定制款——我们都很乐意为您提供适合您应用场景的夹持手指。欢迎随时联系我们,我们将为您提供个性化咨询。