| PRODUCT | GRIPPING FORCE | STROKE | WORKPIECE WEIGHT | COMMUNICATION |
|---|---|---|---|---|
| CRG 30-050 | 15-30 N | 50 mm | 2.7 kg | IO-Link |
| CRG 200-085 | 75-200 N | 85 mm | 4.3 kg |
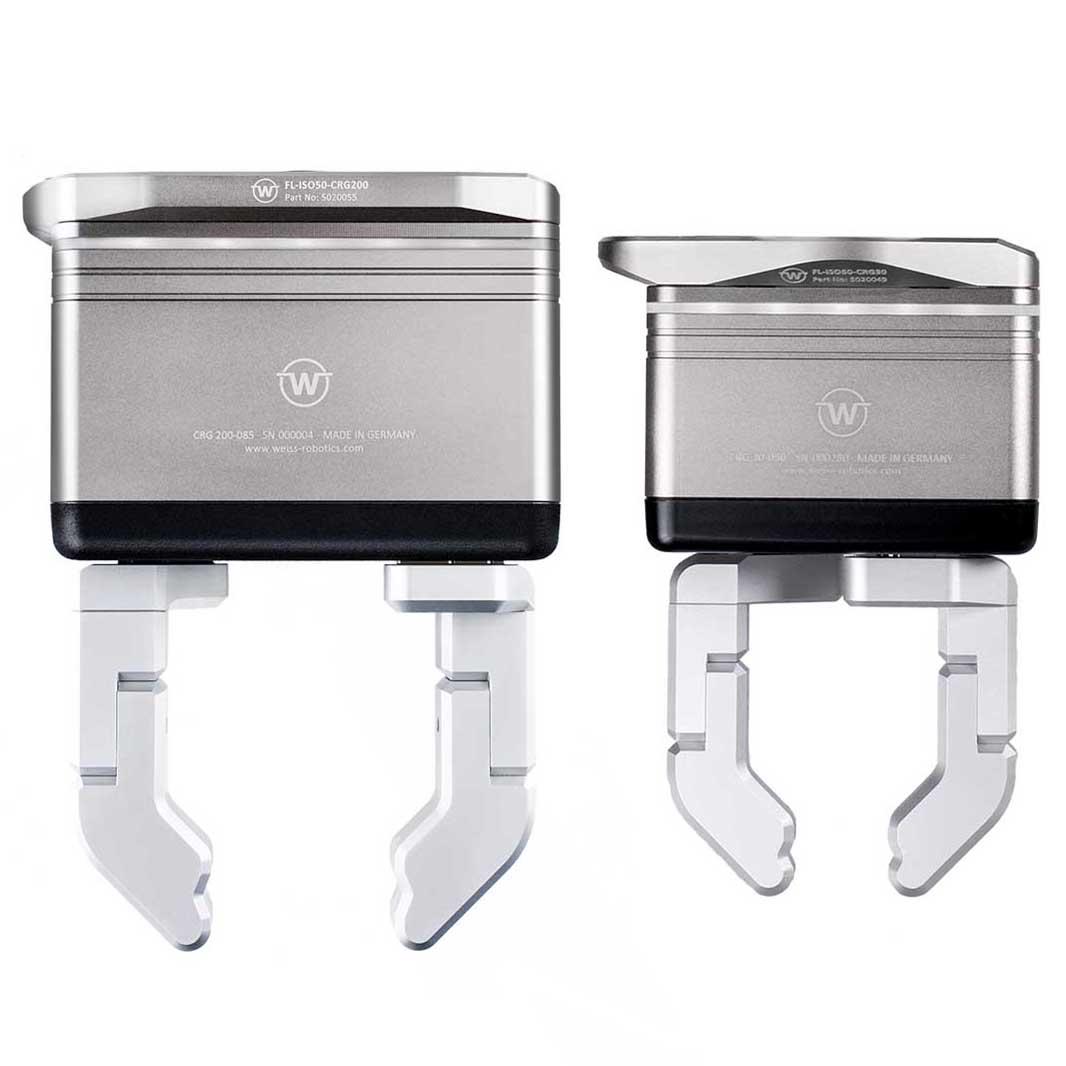
协同工作
CRG 系列伺服电动夹爪专为人机协作而开发。其圆角设计和安全限制的夹持力使其在标准配置下即可满足 DGUV 对协作机器人系统的建议,从而显著简化整个系统的风险评估。
您的优势一览
- 优化设计,可安全用于协作应用
- PERMAGRIP® 夹持力保持,可防止供电中断时工件丢失
- 集成式绝对位置测量,无需再次执行回零运动即可继续运行
- 简便配置和通过 IO-Link 进行的过程反馈
Range of applications
- 协作式部件搬运
- 电子制造
- 装配自动化
- Bin-Picking
- 包装自动化
- 实验室样品搬运
CRG系列
CRG 30-050

Item-No. 5120012
适用于人机协作应用的伺服电动夹持模块,夹持力 30 N,行程 50 mm,无传感器夹持力控制,集成工件检测与监控功能,夹持力保持,LED 环形状态指示灯,IO-Link 接口。
CRG 200-085

Item-No. 5120013
适用于人机协作应用的伺服电动夹持模块,夹持力 200 N,行程 85 mm,无传感器夹持力控制,集成工件检测与监控功能,夹持力保持,LED 环形状态指示灯,IO-Link 接口。
| 产品 | CRG 30-050 | CRG 200-085 |
|---|---|---|
| 产品编号 | 5120012 | 5120013 |
| 驱动原理 | 伺服电动 | |
| 总行程 | 50 mm | 85 mm |
| 夹持力 | 15 - 30 N | 75 - 200 N |
| 循环时间 1) | 0.27 s | 0.34 s |
| 重复定位精度 | ± 0.005 mm | |
| 工件重量(形状配合 | 摩擦夹持) | 2.7 kg | 0.15 kg | 4.3 kg | 1.0 kg |
| 最大夹持手指速度 | 180 mm/s | 120 mm/s |
| 允许的夹持手指长度 | 70 mm | 100 mm |
| 每个夹持手指允许的质量 | 0.13 kg | 0.3 kg |
| IP防护等级 | IP 40 | |
| 工作温度 | 5 - 50 °C | |
| 静电耗散(ESD) | 是 | |
| 通信 | IO-Link V1.1, COM2 (38.4 Kbit/s) | |
| 电流消耗(峰值电流) | 24 VDC, 240 mA (600 mA) | 24 VDC, 430 mA (700 mA) |
| 自重 | 460 g | 1.2 kg |
| 尺寸(长 x 宽 x 高) | 80 x 44 x 55 mm | 105 x 60 x 70 mm |
- 1) 行程为 4 mm 时
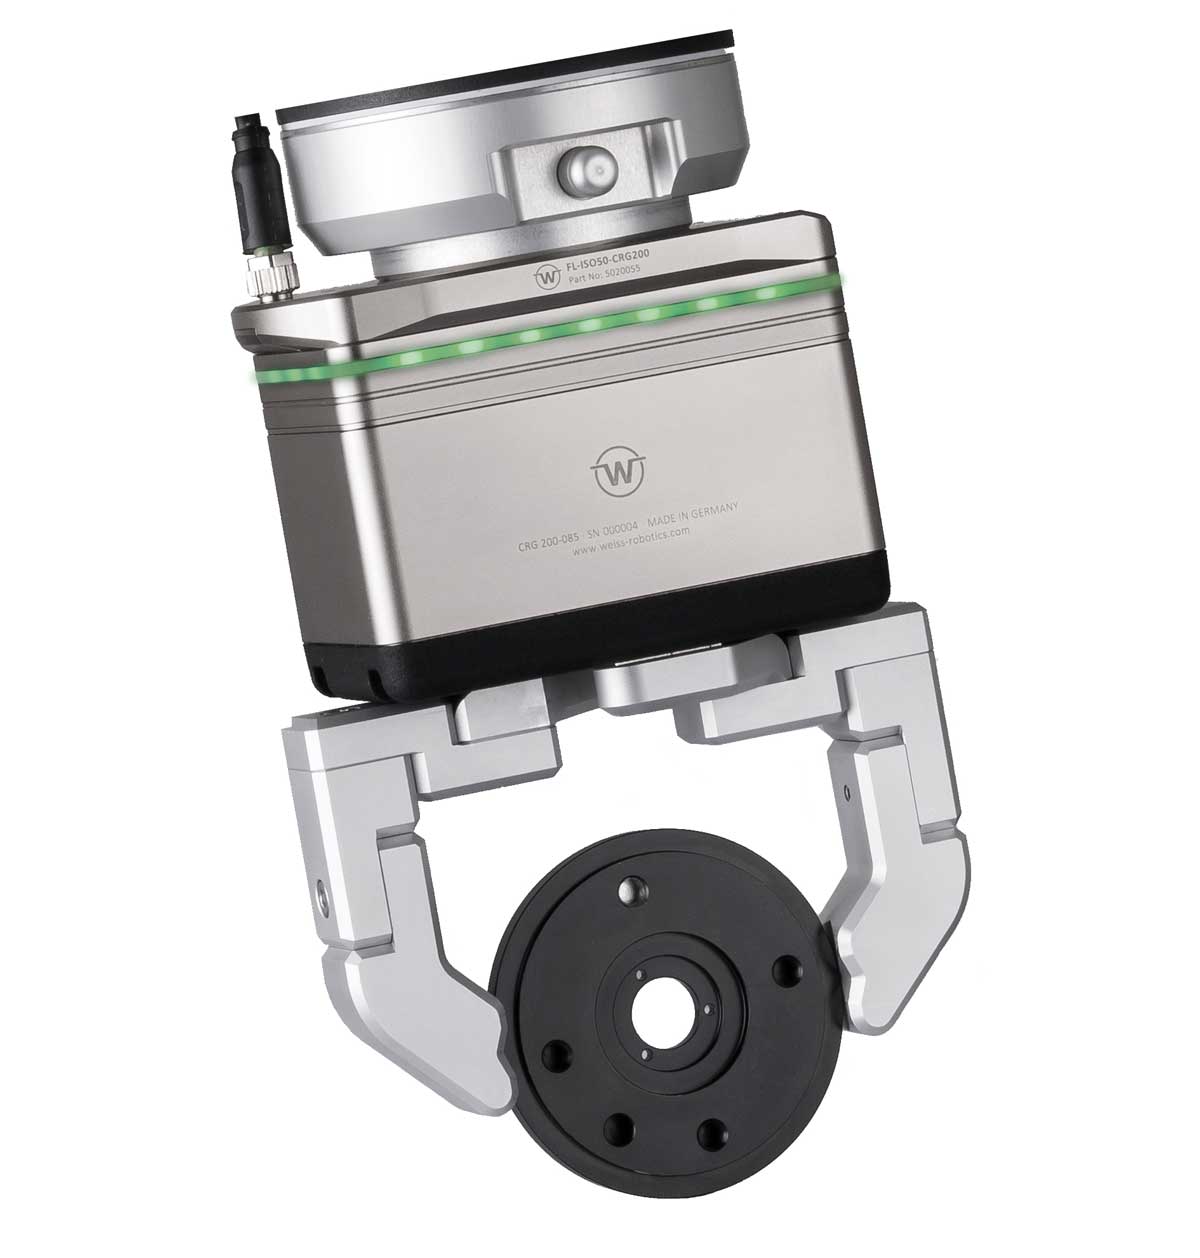
PERMAGRIP® 夹持力保持
WEISS ROBOTICS 开发的 PERMAGRIP® 技术即使在夹爪供电意外中断时,也能在工件上保持高达 100% 的设定夹持力。
PERMAGRIP® 将操作人员的安全置于首位。这项专利技术可确保在手动取出工件时夹持手指不会夹紧。因此,PERMAGRIP® 是首个可在与人直接协作时安全使用的全协作式夹持力保持技术。这对您的设备意味着:始终实现安全搬运,避免工件丢失。
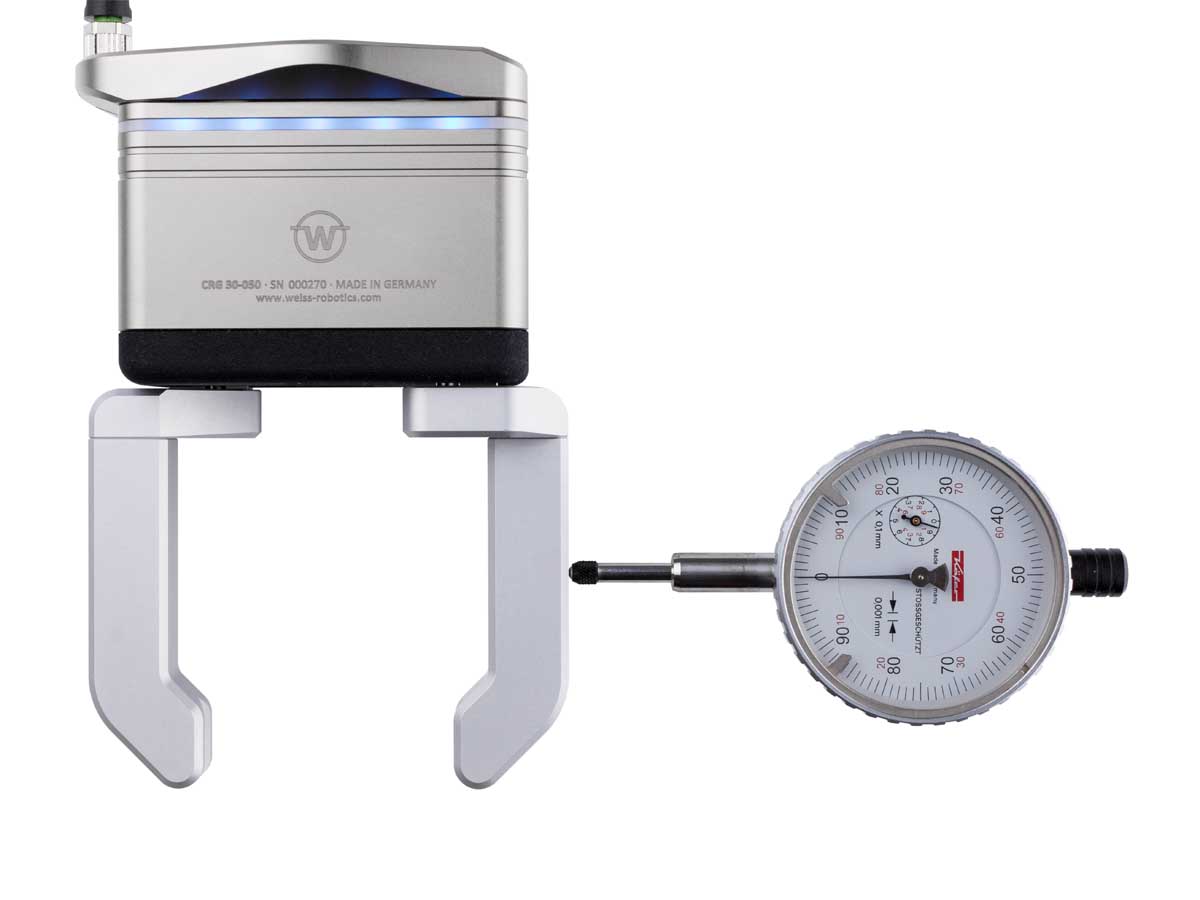
绝对位置测量
为确保设备重新启动后生产能够无缝继续,CRG 系列夹持模块配备集成式绝对位置测量,无需像通常那样在启动时执行回零运动。因此,即使此前因紧急停止或设备程序重新启动而导致供电中断,也可轻松继续夹持过程。
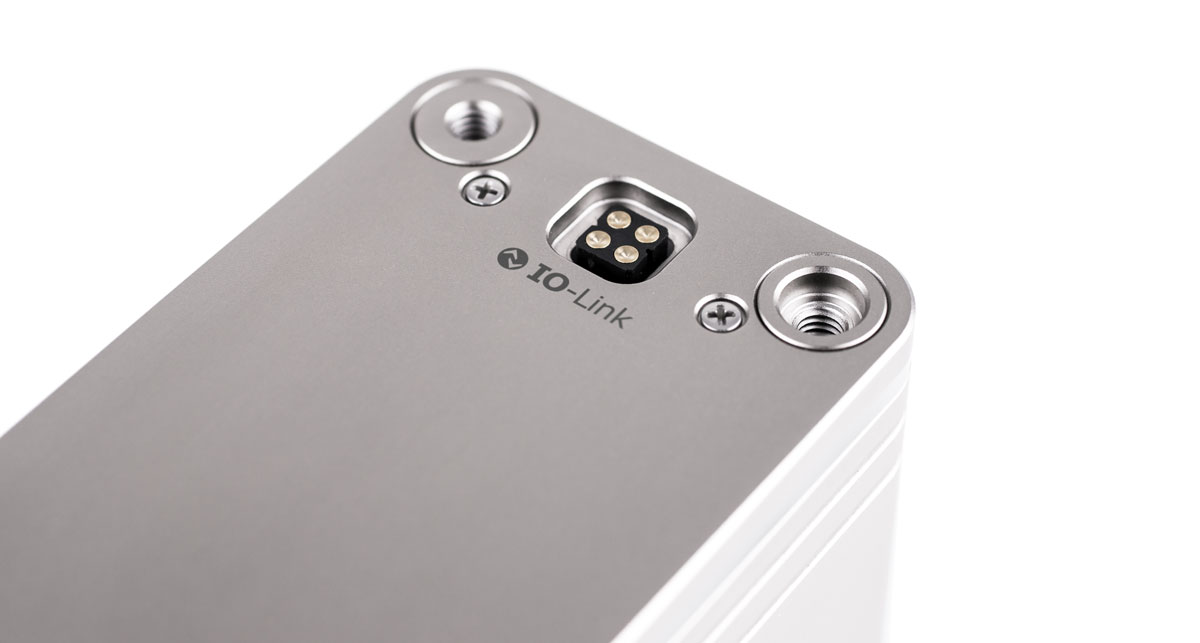
通过 IO-Link 实现智能连接
WEISS ROBOTICS 在控制 CRG 夹持模块时采用工业标准 IO-Link。通过基于预设的配置,只需三个参数即可定义工件,并可在运行期间通过过程数据方便地调用。通过夹持状态和当前夹持宽度的周期性反馈,您可始终牢牢掌控您的过程。
可靠且安全地夹持
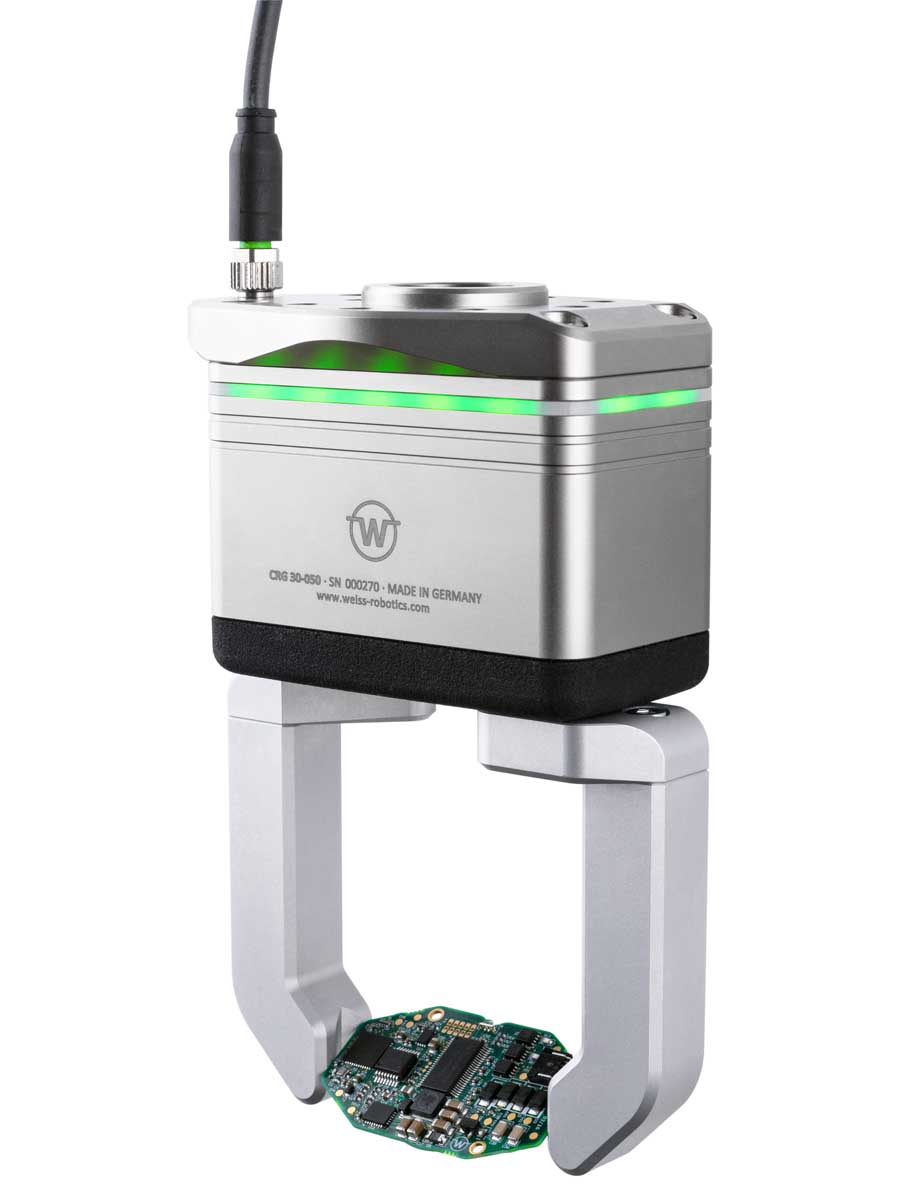
为实现工件的可靠且可重复搬运,CRG 系列夹持模块配备基于模型的无传感器夹持力控制,可精确调节夹持力且不受外部影响。因此,即使是通常难以夹持的脆性或柔顺材料工件,也能实现过程可靠的搬运。为适用于协作应用,这些夹持模块配备集成式安全电路,可防止不允许的力作用。
状态显示
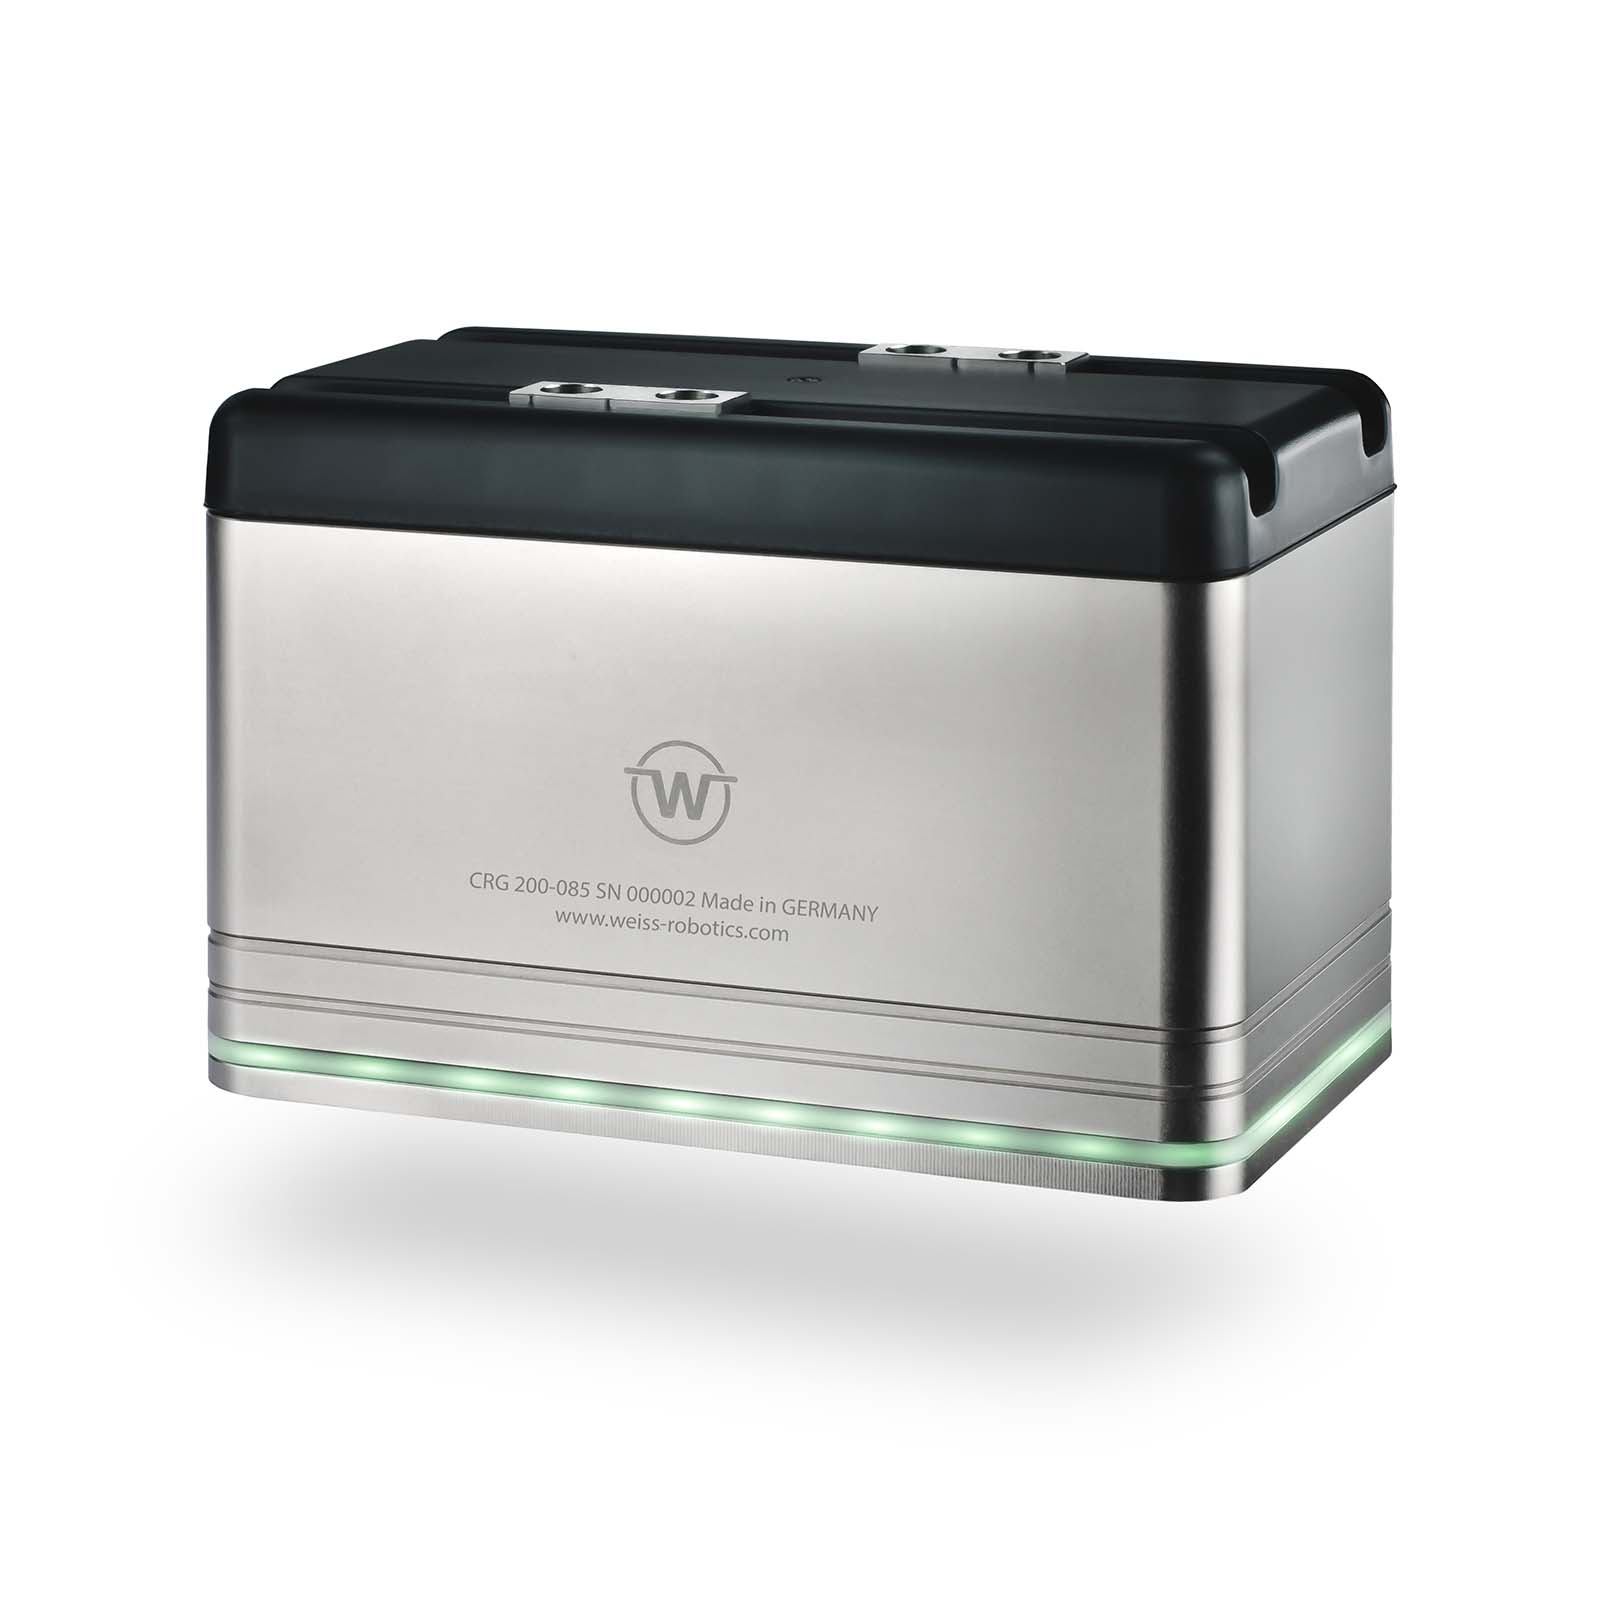
该可自由编程且从各个角度均可看到的发光环,通过不同的发光模式和颜色,直观地向操作人员显示设备的当前状态。这有助于对机器状态进行评估,从而使人机协作能够特别顺畅且安全地进行。
借助 GRIPLINK® 实现机器人辅助搬运
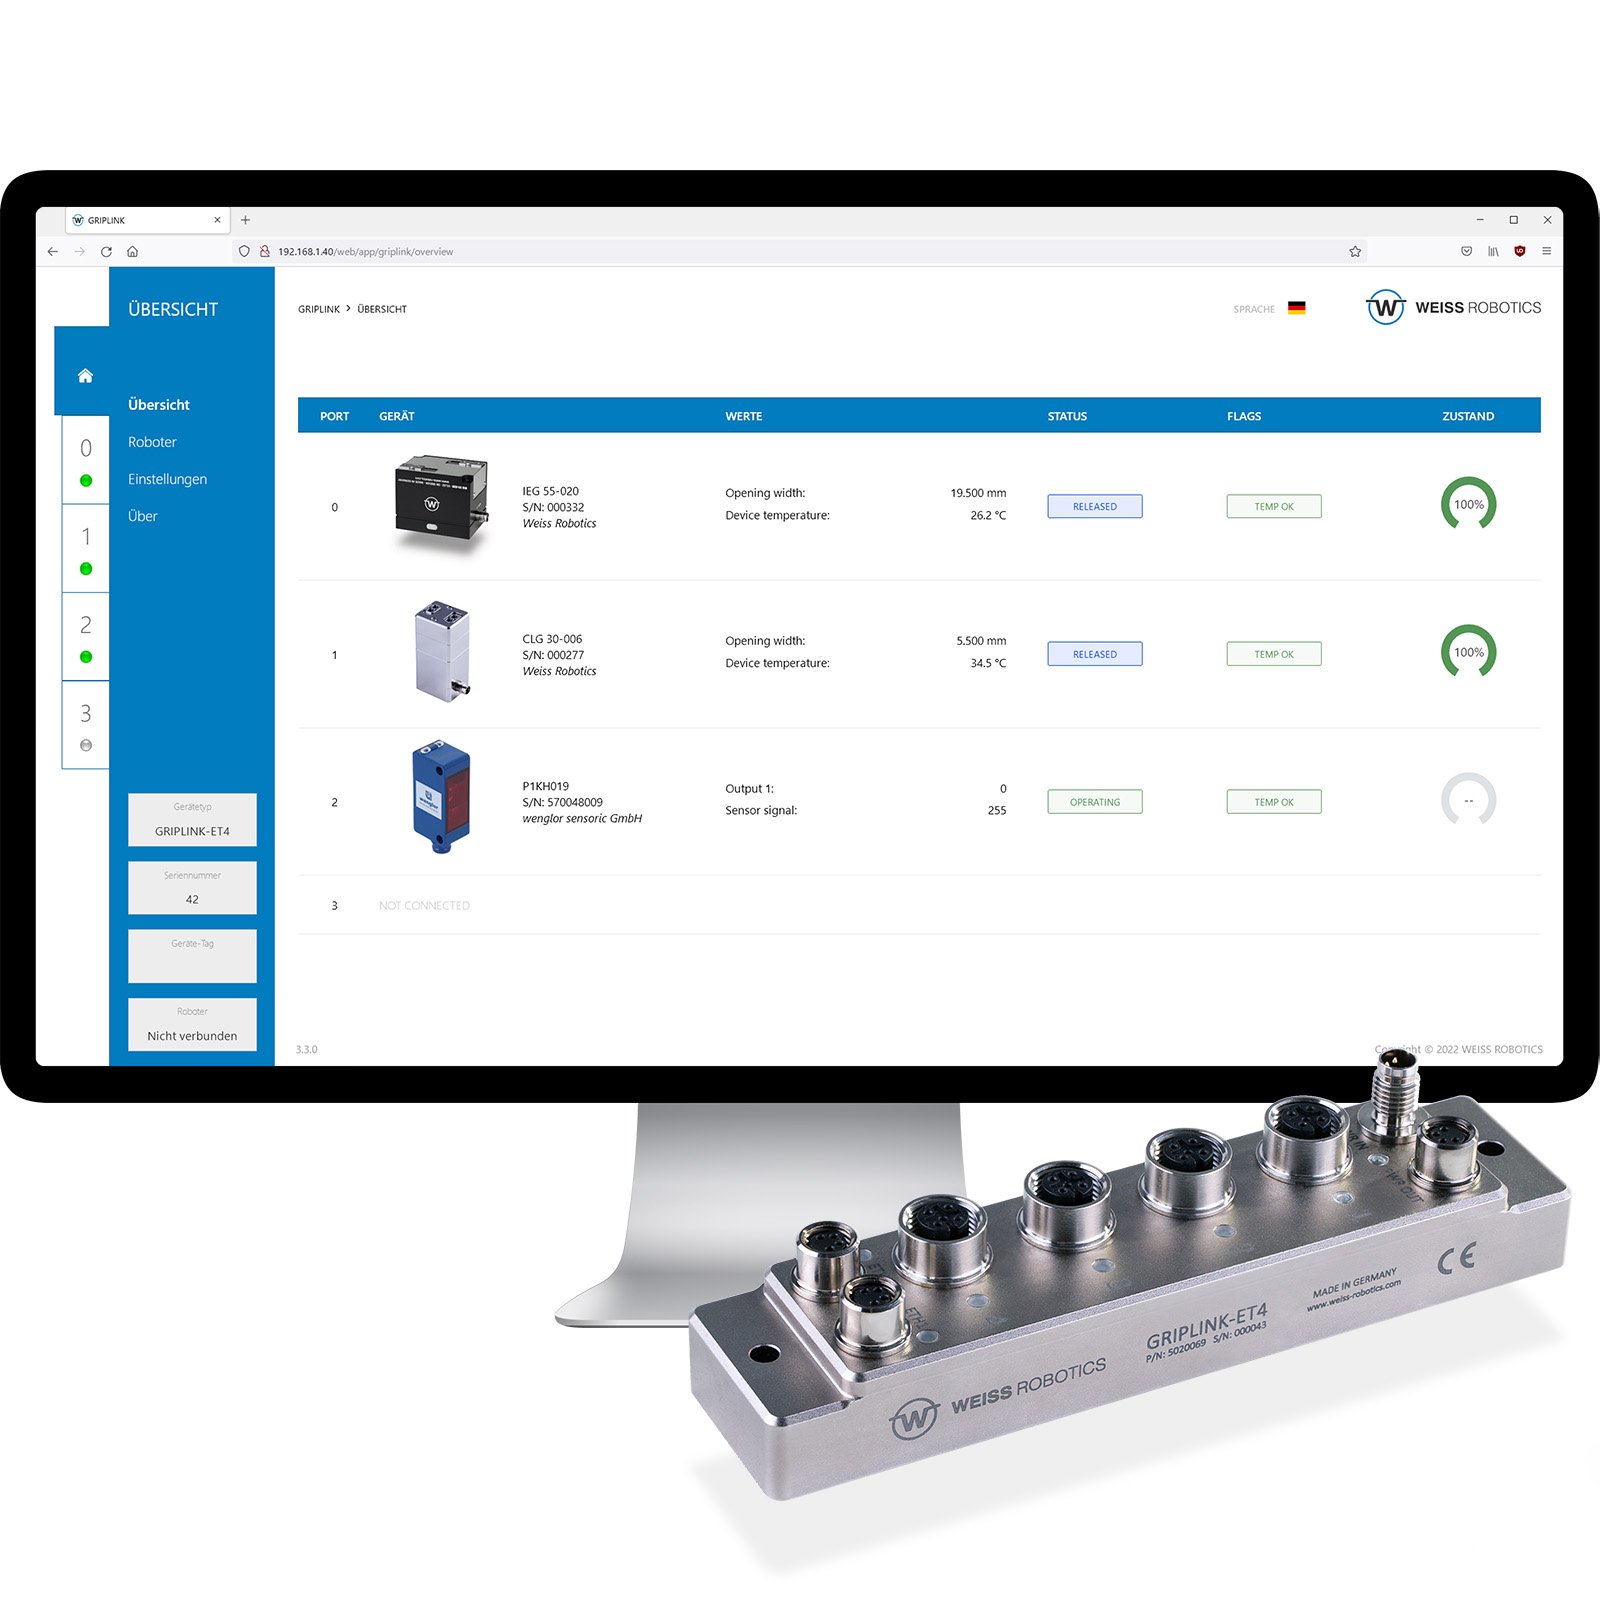
借助 GRIPLINK® 技术,您可以轻而易举地将夹持模块直接集成到您的机器人应用中。通过预制的插件,GRIPLINK® 可将夹持模块的功能直接集成到机器人程序中——无需传统的现场总线接口,也无需额外的 PLC,即可实现 End-of-Arm Tool 的机器人集成。您可以完全专注于您的应用——GRIPLINK® 将为您处理机器人上的底层集成工作。了解更多...

操作手册

技术制图
设备描述文件
