| PRODUCT | GRIPPING FORCE | STROKE | WORKPIECE WEIGHT | COMMUNICATION |
|---|---|---|---|---|
| CRG 30-050 | 15-30 N | 50 mm | 2,7 kg | IO-Link |
| CRG 200-085 | 75-200 N | 85 mm | 4,3 kg |
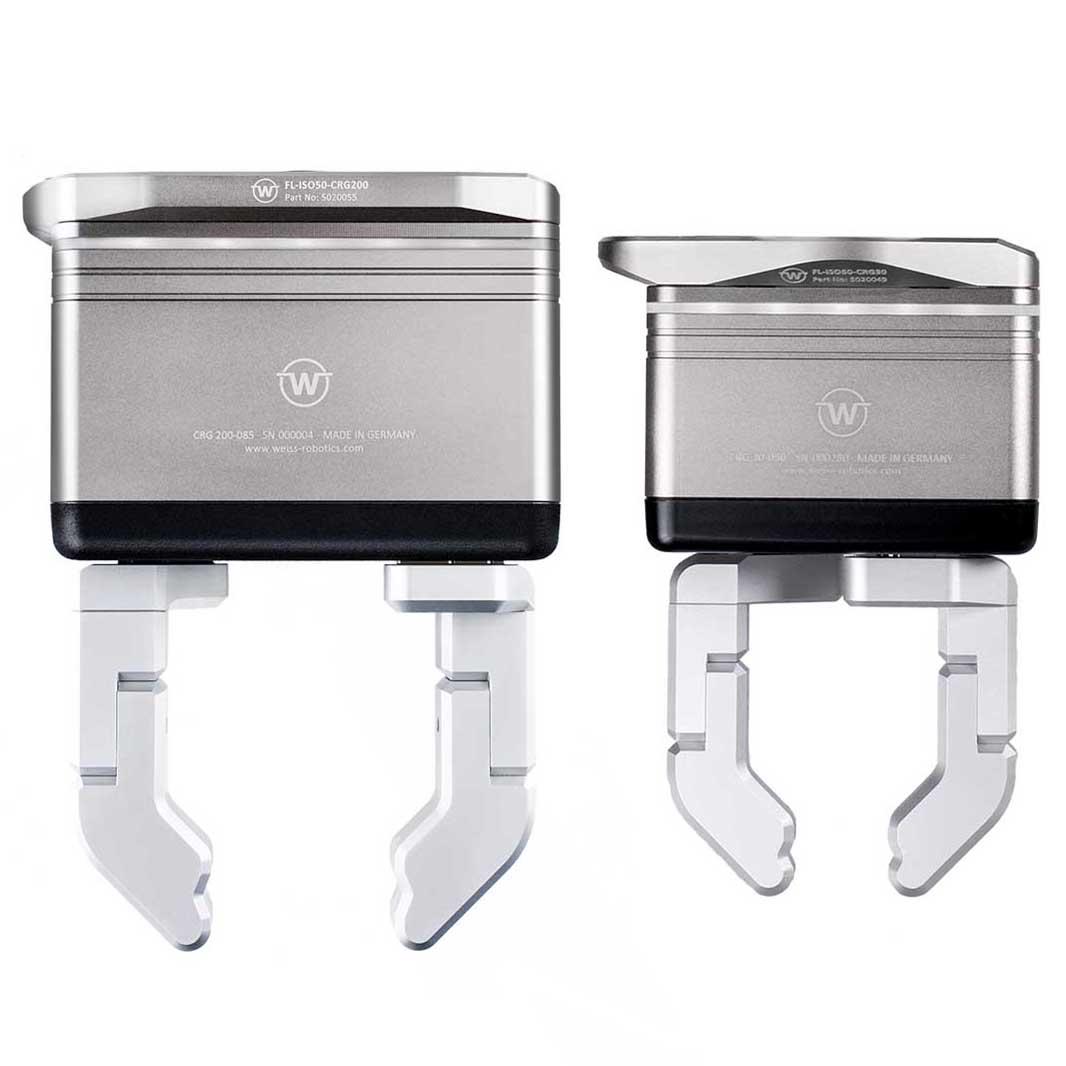
Trabajar juntos
Las pinzas servoaccionadas de la serie CRG se han desarrollado específicamente para la interacción entre personas y robots. Con sus bordes redondeados y una fuerza de sujeción limitada de forma segura, cumplen de serie las recomendaciones de la DGUV para sistemas robóticos colaborativos, lo que simplifica considerablemente la evaluación de riesgos del sistema en su conjunto.
Sus ventajas de un vistazo
- Diseño optimizado para un uso seguro en aplicaciones colaborativas
- El sistema de seguridad de fuerza de sujeción PERMAGRIP® evita la pérdida de la pieza de trabajo en caso de interrupción del suministro eléctrico
- La medición de posición absoluta integrada permite continuar el funcionamiento sin necesidad de realizar una nueva referencia
- Fácil configuración y retroalimentación del proceso a través de IO-Link
Range of applications
- Manipulación colaborativa de componentes
- fabricación electrónica
- automatización del ensamblaje
- Bin-Picking
- Automatización del embalaje
- Manipulación de muestras de laboratorio
Serie CRG
CRG 30-050

Item-No. 5120012
Módulo de sujeción servoeléctrico para aplicaciones MRK, fuerza de sujeción de 30 N, carrera de 50 mm, control de la fuerza de sujeción sin sensores, detección y supervisión integradas de la pieza sujetada, protección contra sobreesfuerzo, anillo LED de indicación de estado, interfaz IO-Link.
CRG 200-085

Item-No. 5120013
Módulo de agarre servoeléctrico para aplicaciones MRK, fuerza de agarre de 200 N, carrera de 85 mm, control de la fuerza de agarre sin sensores, detección y supervisión integradas del objeto agarrado, protección contra la fuerza de agarre excesiva, anillo LED de indicación de estado, interfaz IO-Link.
| Producto | CRG 30-050 | CRG 200-085 |
|---|---|---|
| N.º de artículo | 5120012 | 5120013 |
| Principio de funcionamiento | servoeléctrico | |
| Recorrido (total) | 50 mm | 85 mm |
| Fuerza de sujeción | 15 - 30 N | 75 - 200 N |
| Tiempo por compás 1) | 0,27 s | 0,34 s |
| Precisión de repetición | ± 0,005 mm | |
| Peso de la pieza (adherencia por forma | adherencia por fuerza) | 2,7 kg | 0,15 kg | 4,3 kg | 1,0 kg |
| Velocidad máxima de los dedos | 180 mm/s | 120 mm/s |
| Longitud admisible del dedo | 70 mm | 100 mm |
| Peso máximo permitido por dedo | 0,13 kg | 0,3 kg |
| Índice de protección | IP 40 | |
| Temperatura de funcionamiento | 5 - 50 °C | |
| Con capacidad de disipación ESD | sí | |
| Comunicación | IO-Link V1.1, COM2 (38,4 Kbit/s) | |
| Consumo de corriente (corriente máxima) | 24 VCC, 240 mA (600 mA) | 24 VCC, 430 mA (700 mA) |
| Peso propio | 460 g | 1,2 kg |
| Dimensiones (largo x ancho x alto) | 80 x 44 x 55 mm | 105 x 60 x 70 mm |
- 1) con una carrera de 4 mm
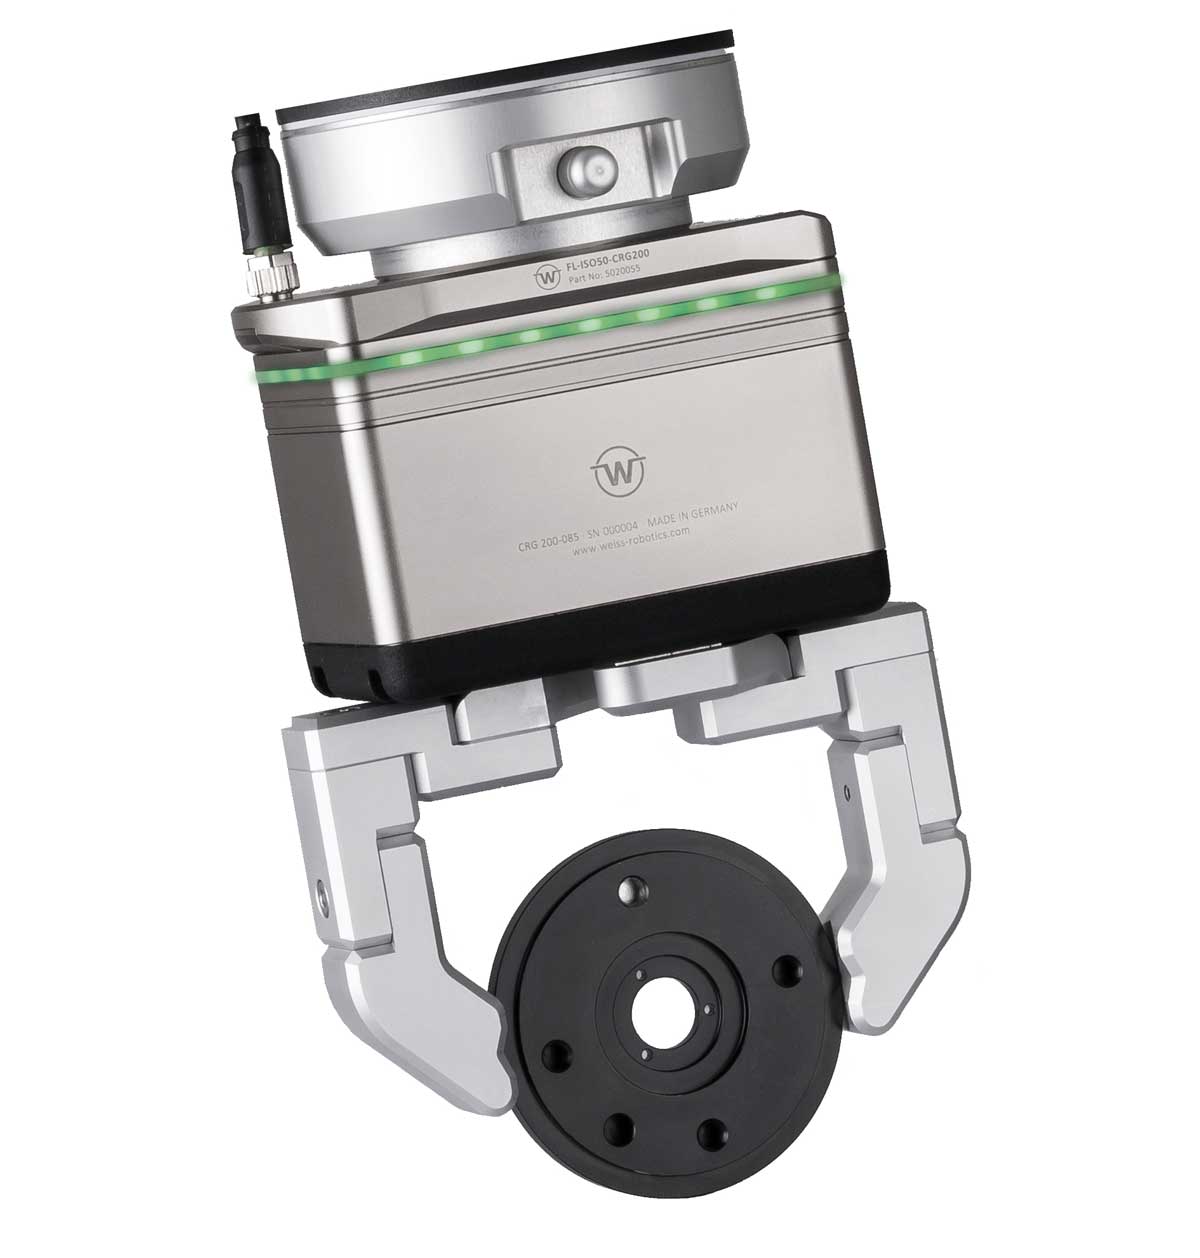
Sistema de seguridad de la fuerza de sujeción PERMAGRIP®
La tecnología PERMAGRIP®, desarrollada por WEISS ROBOTICS, mantiene hasta el 100 % de la fuerza de sujeción ajustada sobre la pieza de trabajo, incluso si se interrumpe inesperadamente el suministro eléctrico a la pinza.
Con PERMAGRIP®, la seguridad del operario es lo primero. Esta tecnología patentada garantiza que los dedos de la pinza no se cierren bruscamente al retirar manualmente la pieza de trabajo. De este modo, PERMAGRIP® es el primer sistema de mantenimiento de la fuerza de sujeción totalmente colaborativo que puede utilizarse de forma segura en interacción directa con las personas. Para su instalación, esto se traduce en una manipulación segura en todo momento sin pérdida de piezas de trabajo.
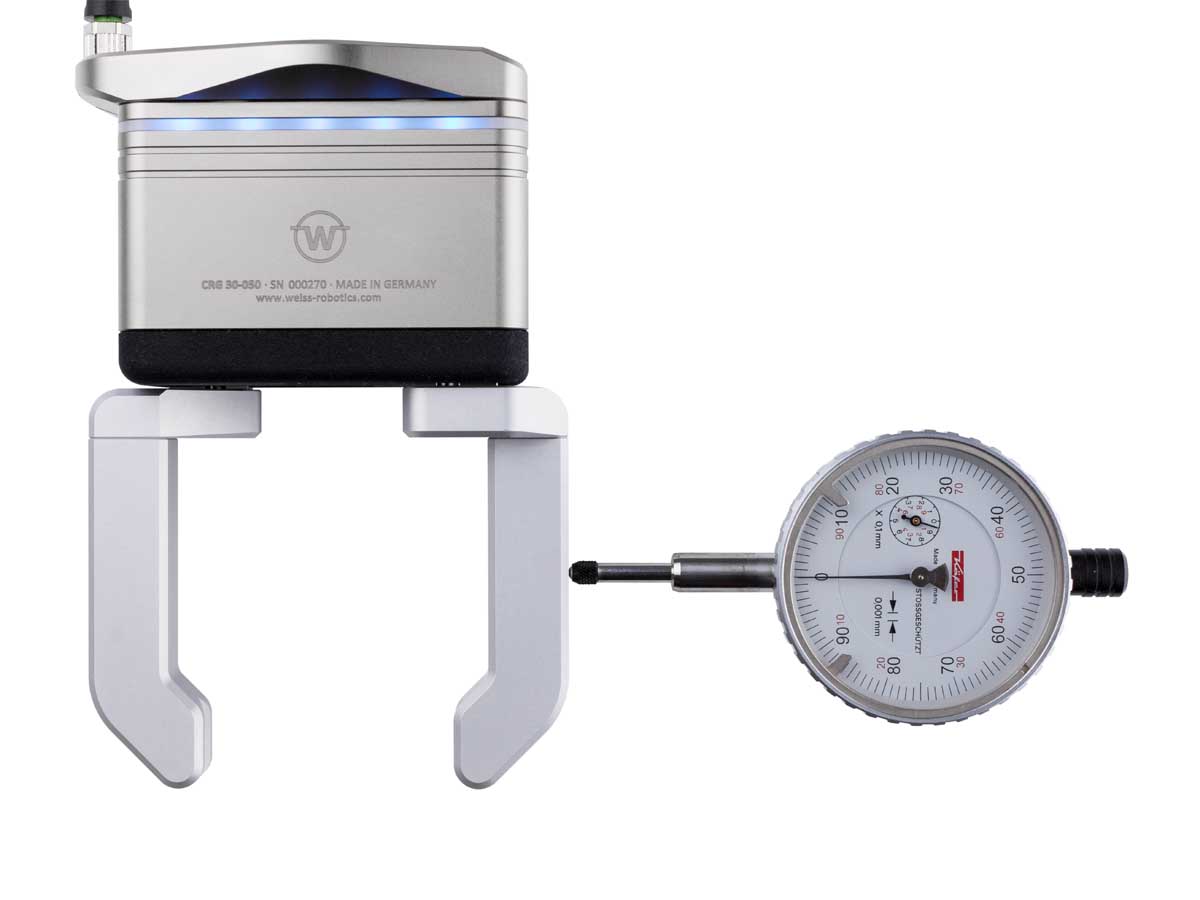
Medición de posición absoluta
Para que la producción pueda continuar sin interrupciones al reiniciarse la instalación, los módulos de agarre de la serie CRG cuentan con un sistema integrado de medición de posición absoluta, que prescinde del recorrido de referencia habitual al arrancar. De este modo, el proceso de agarre puede reanudarse fácilmente incluso si el suministro eléctrico se ha interrumpido previamente debido a una parada de emergencia o a un reinicio del programa de la instalación.
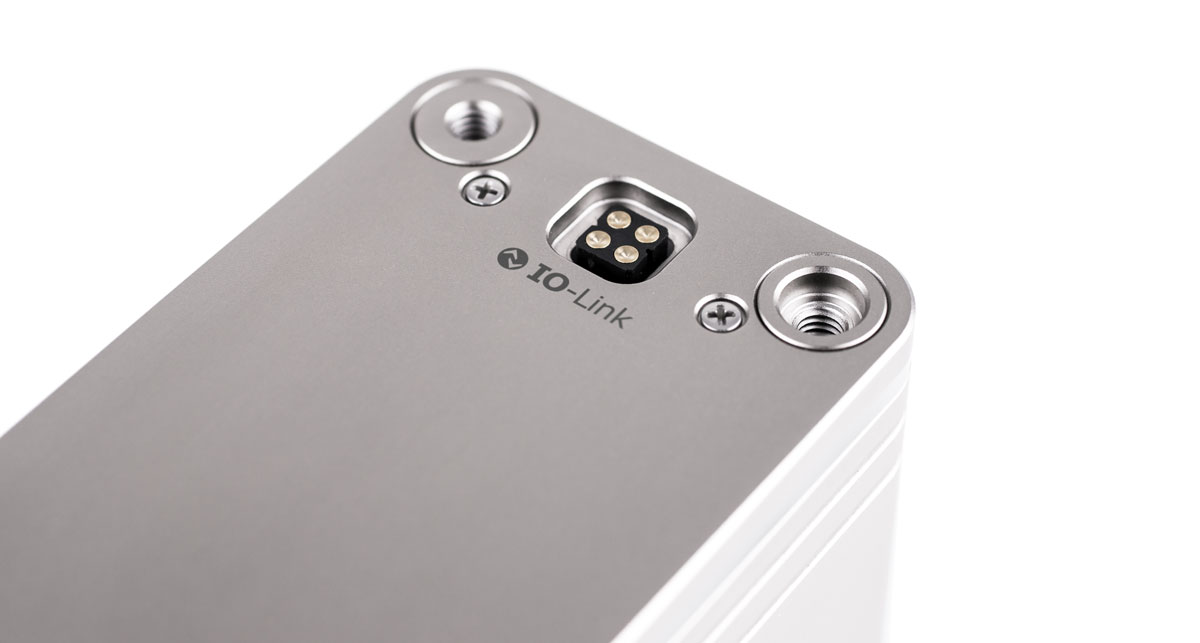
Conexión inteligente con IO-Link
Para el control de los módulos de agarre CRG, WEISS ROBOTICS apuesta por el estándar industrial IO-Link. Mediante la configuración basada en presets, las piezas de trabajo se pueden definir con solo tres parámetros y, durante el funcionamiento, se puede acceder a ellas cómodamente a través de los datos de proceso. Gracias a la retroalimentación cíclica del estado de agarre y de la distancia de agarre actual, tendrá su proceso siempre bajo control.
Sujeción fiable y segura
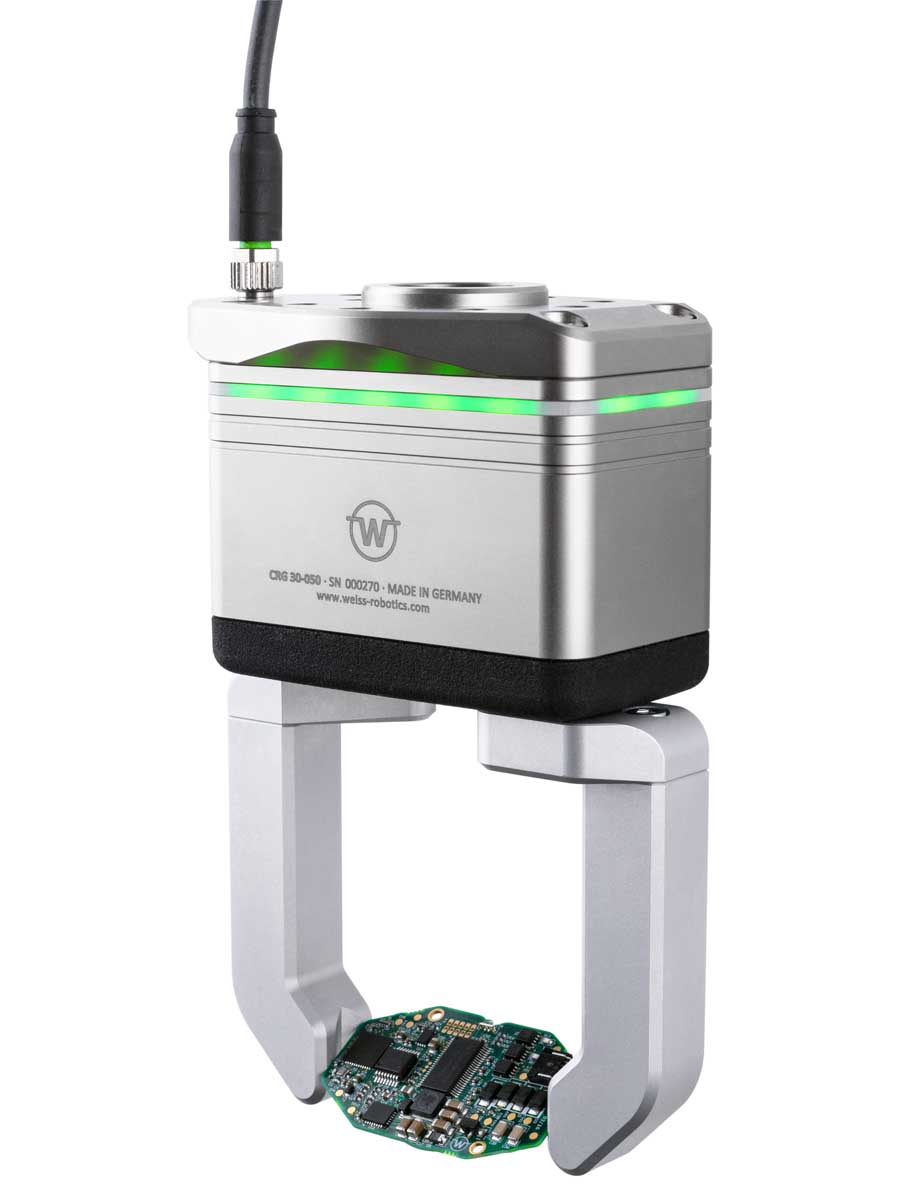
Para garantizar una manipulación fiable y reproducible de las piezas, los módulos de agarre de la serie CRG cuentan con un sistema de control de la fuerza de agarre sin sensores y basado en modelos, que regula la fuerza de agarre con gran precisión e independientemente de influencias externas. De este modo, es posible manipular con fiabilidad incluso piezas que, por lo general, son difíciles de sujetar, fabricadas con materiales frágiles o elásticos. Para su uso colaborativo, los módulos de sujeción cuentan con un circuito de seguridad integrado que impide la aplicación de fuerzas no permitidas.
Indicador de estado
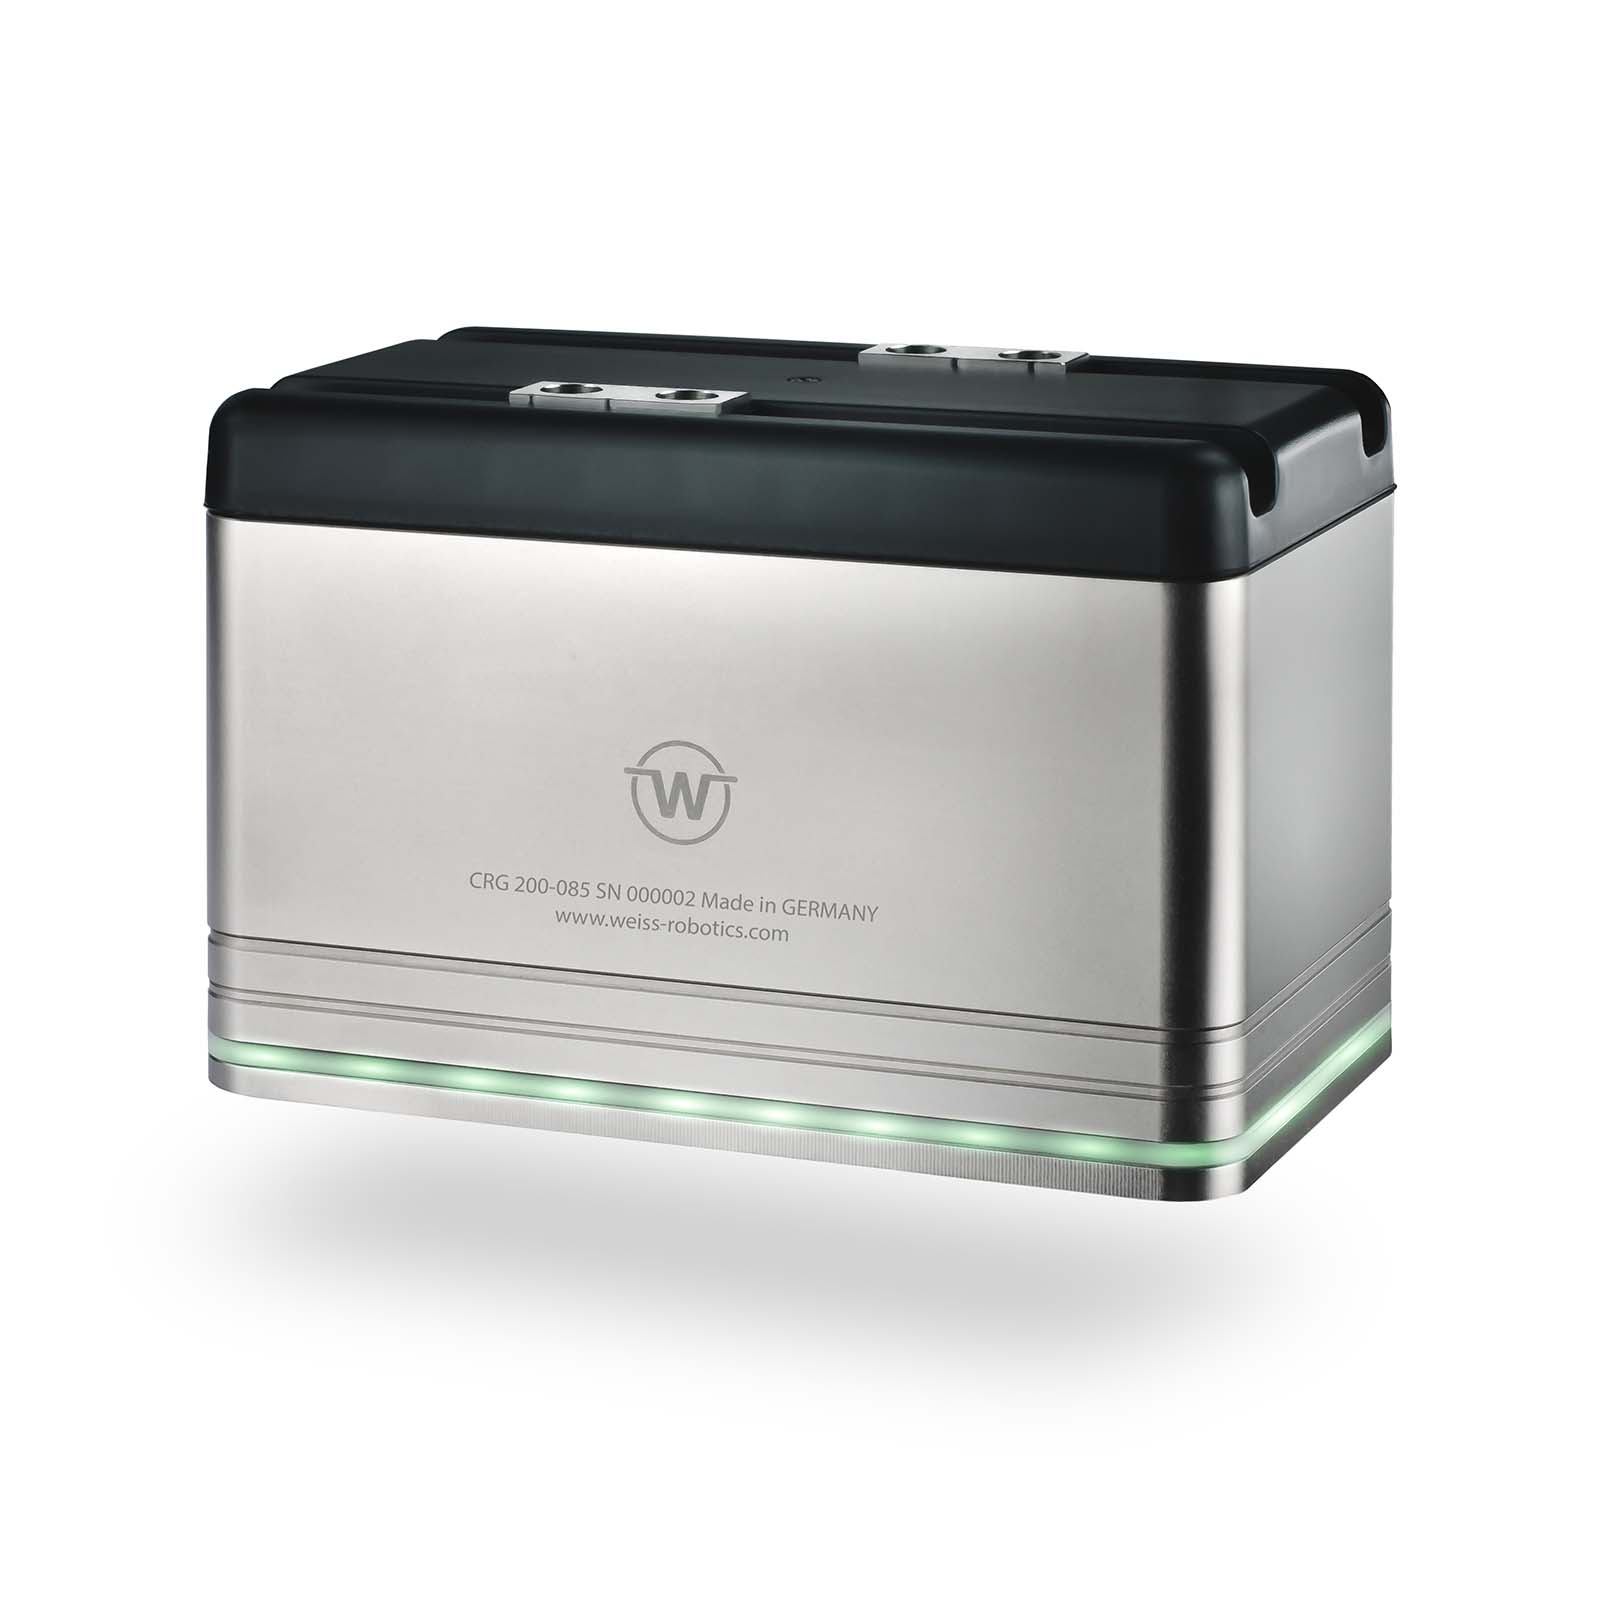
El anillo luminoso, libremente programable y visible desde todos los ángulos, informa al operario de forma intuitiva sobre el estado actual de la instalación mediante distintos patrones de iluminación y colores. Esto facilita la evaluación de la máquina, lo que permite que la colaboración entre personas y robots se desarrolle de forma especialmente fluida y sin riesgos.
Manipulación asistida por robot con GRIPLINK®
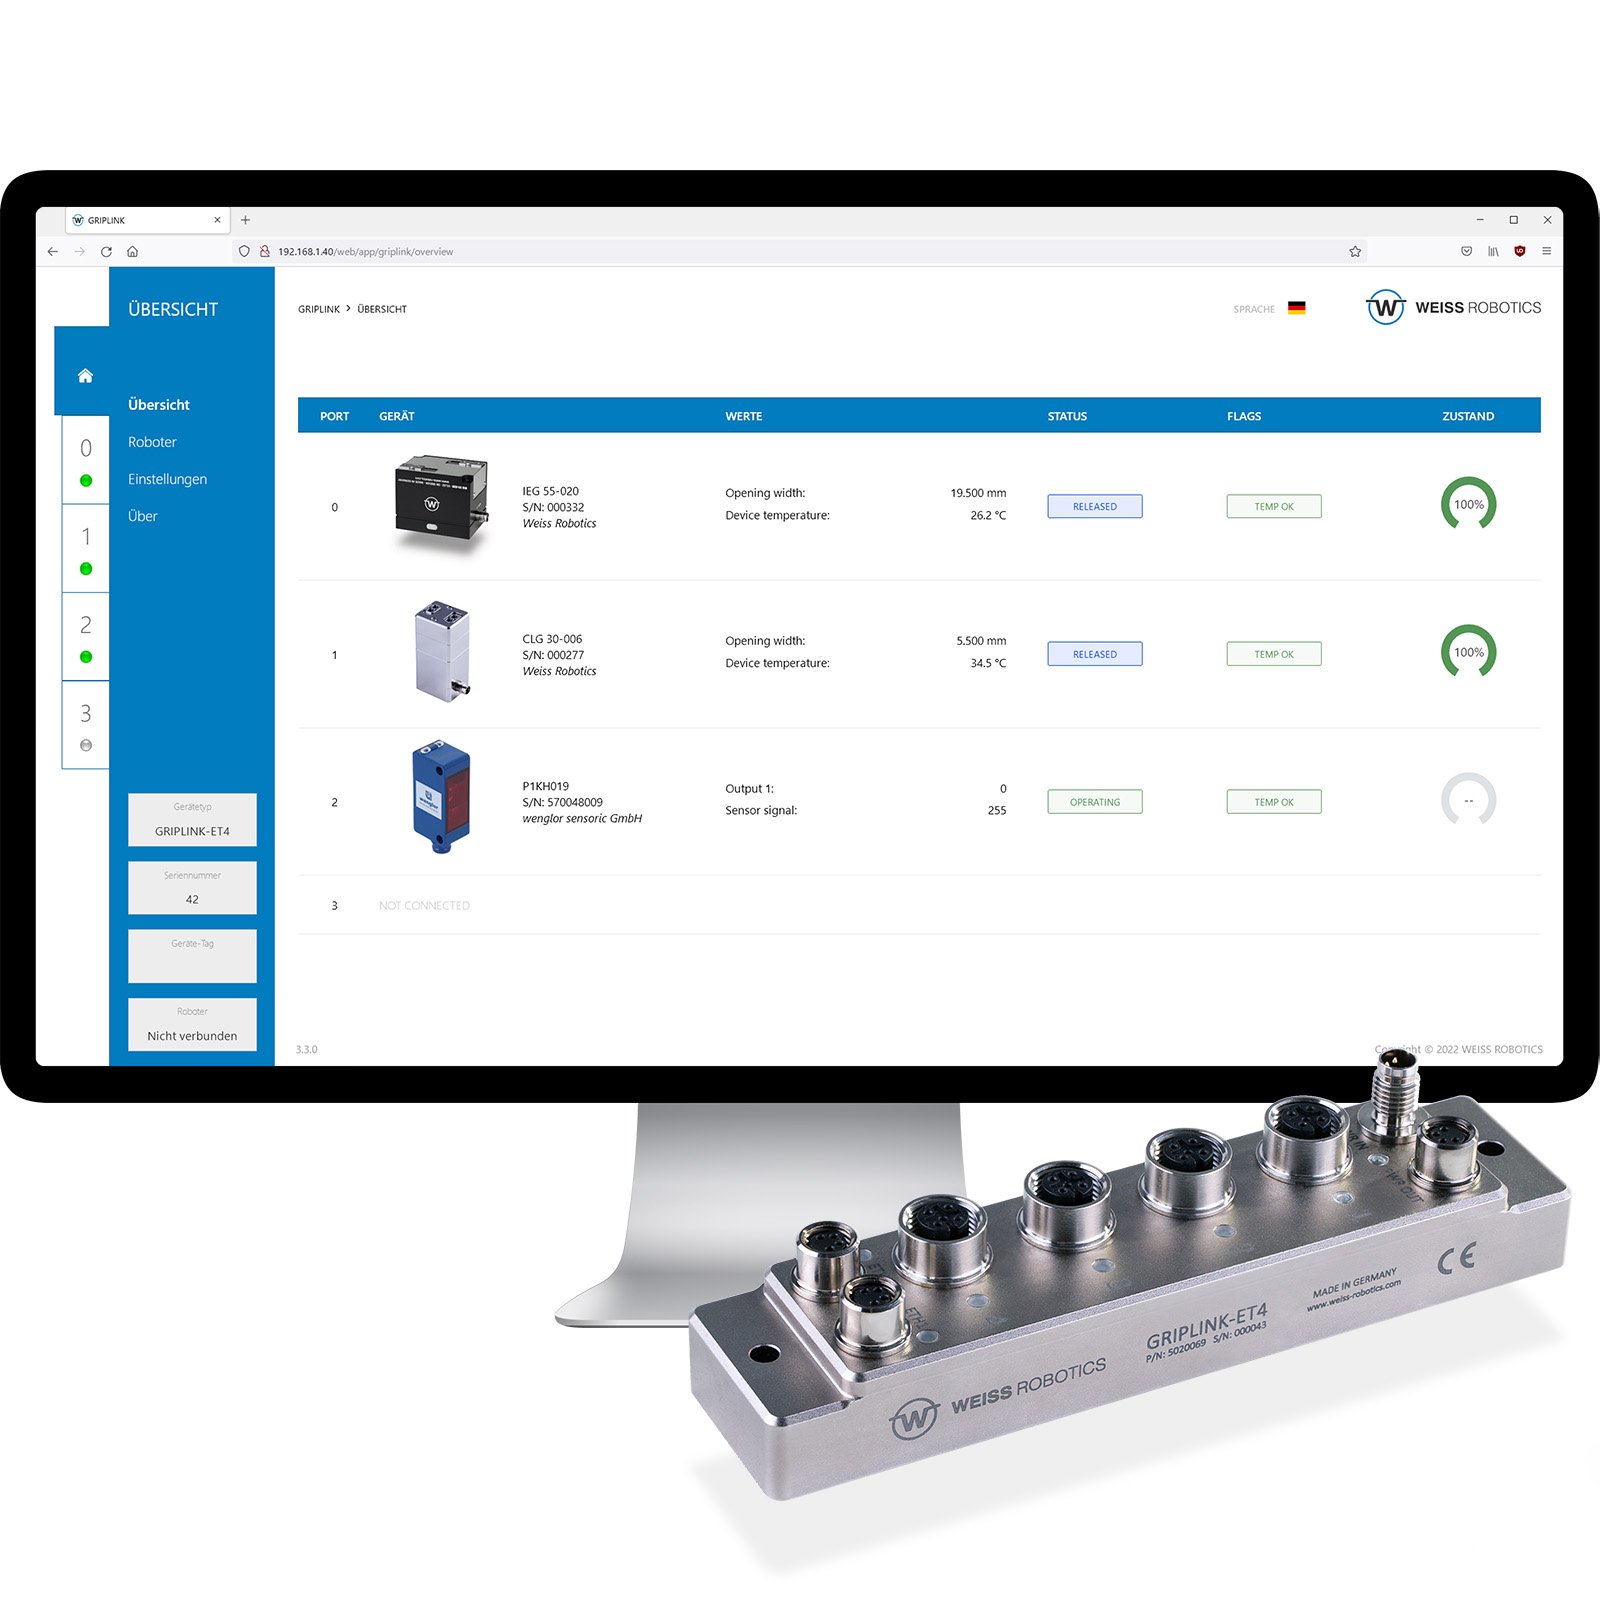
Con la tecnología GRIPLINK®, podrá integrar su módulo de agarre directamente en su aplicación robótica en un abrir y cerrar de ojos. A través de plug-ins preconfigurados, GRIPLINK® pone a su disposición las funciones del módulo de agarre directamente en el programa del robot; no se necesitan ni interfaces de bus de campo convencionales ni un PLC adicional para la conexión del robot al End-of-Arm-Tool. Céntrese por completo en su aplicación: GRIPLINK® se encarga por usted de la integración de bajo nivel en el robot. Más información...

Manual de instrucciones

Dibujo técnico
Archivo de descripción del dispositivo
