| PRODUCT | GRIPPING FORCE | STROKE | WORKPIECE WEIGHT | COMMUNICATION |
|---|---|---|---|---|
| CRG 30-050 | 15~30 N | 50 mm | 2.7kg | IO-Link |
| CRG 200-085 | 75-200 N | 85 mm | 4.3 kg |
협업
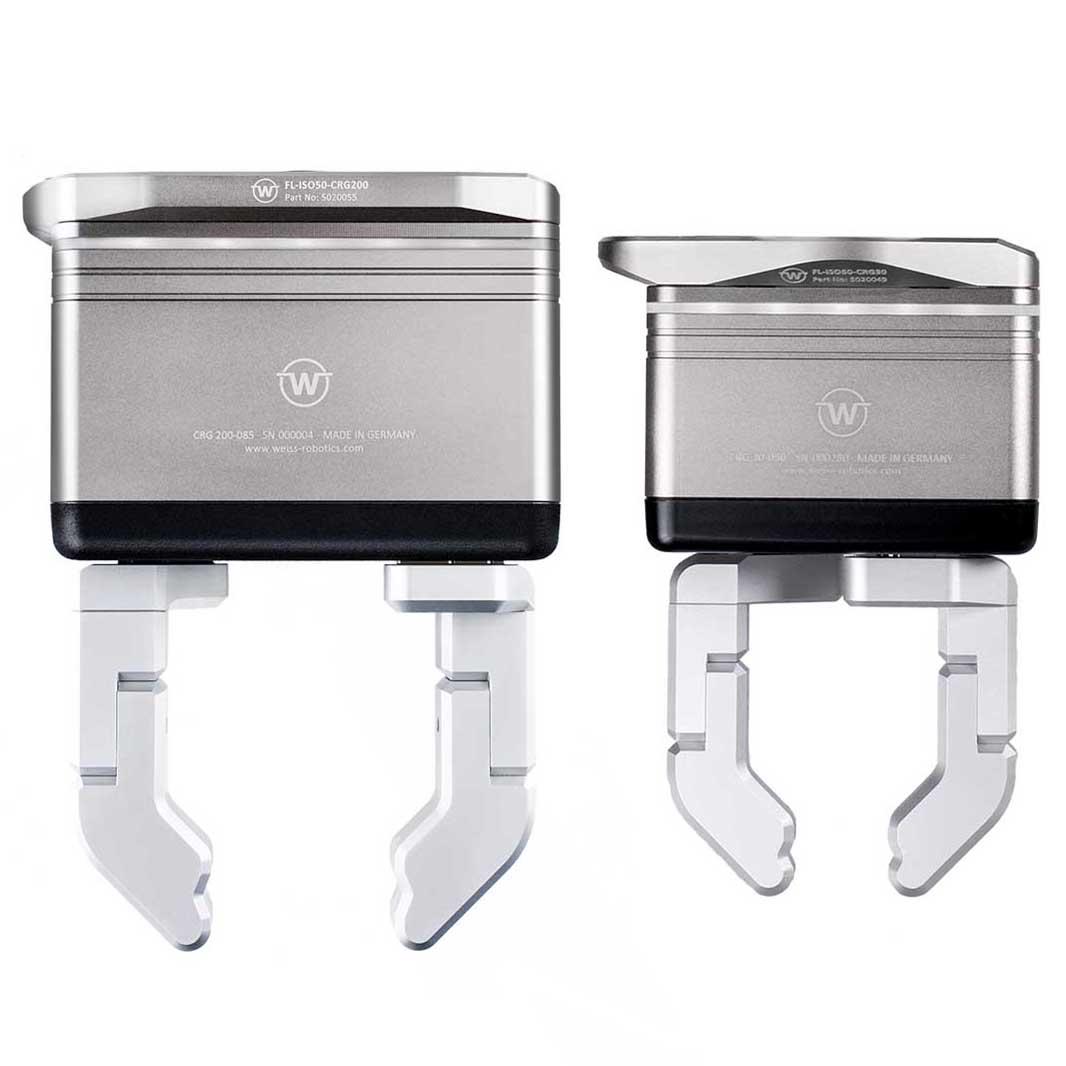
CRG 시리즈 서보 그리퍼는 인간과 로봇 간의 상호 작용을 위해 특별히 개발되었습니다. 둥근 모서리와 안전하게 제한된 그립력을 갖춘 이 제품은 기본적으로 협업 로봇 시스템에 대한 DGUV 권장 사항을 충족하므로, 전체 시스템의 위험 평가를 상당히 간소화합니다.
주요 장점 한눈에 보기
- 협동 작업 환경에서 안전한 사용을 위한 최적화된 설계
- PERMAGRIP® 그립력 안전 장치는 전원 공급이 중단될 경우 공작물 손실을 방지합니다
- 통합된 절대 위치 측정 기능으로 재참조 주행 없이도 계속 가동 가능
- IO-Link를 통한 간편한 구성 및 공정 피드백
Range of applications
- 협업형 부품 취급
- 전자제품 제조
- 조립 자동화
- Bin-Picking
- 포장 자동화
- 실험실 시료 취급
CRG 시리즈
CRG 30-050

Item-No. 5120012
MRK 용도로 사용되는 서보-전기식 그립 모듈, 그립력 30 N, 스트로크 50 mm, 센서리스 그립력 제어, 통합형 그립물체 감지 및 모니터링, 그립력 안전 장치, LED 링 상태 표시등, IO-Link 인터페이스.
CRG 200-085

Item-No. 5120013
MRK 용도로 사용되는 서보-전기식 그립 모듈, 그립력 200 N, 스트로크 85 mm, 센서리스 그립력 제어, 통합 그립 분리기 인식 및 모니터링, 그립력 안전 장치, LED 링 상태 표시기, IO-Link 인터페이스.
| 제품 | CRG 30-050 | CRG 200-085 |
|---|---|---|
| 품목 번호 | 5120012 | 5120013 |
| 구동 원리 | 서보전기식 | |
| 스트로크 (전체) | 50 mm | 85 mm |
| 그립력 | 15~30 N | 75 - 200 N |
| 사이클 시간 1) | 0.27초 | 0.34초 |
| 반복 정밀도 | ± 0.005 mm | |
| 공작물 중량 (형상 결합 | 힘 결합) | 2.7 kg | 0.15 kg | 4.3 kg | 1.0 kg |
| 최대 손가락 속도 | 180 mm/s | 120 mm/s |
| 허용되는 손가락 길이 | 70 mm | 100 mm |
| 손가락당 허용 중량 | 0.13 kg | 0.3 kg |
| 방호 등급 | IP 40 | |
| 작동 온도 | 5 ~ 50 °C | |
| ESD 전도성 | 네 | |
| 의사소통 | IO-Link V1.1, COM2 (38.4 Kbit/s) | |
| 전류 소비량 (피크 전류) | 24 VDC, 240 mA (600 mA) | 24 VDC, 430 mA (700 mA) |
| 자중 | 460 g | 1.2 kg |
| 치수 (길이 x 너비 x 높이) | 80 × 44 × 55 mm | 105 × 60 × 70 mm |
- 1) 4 mm 스트로크 시
PERMAGRIP® 그립력 유지 기능
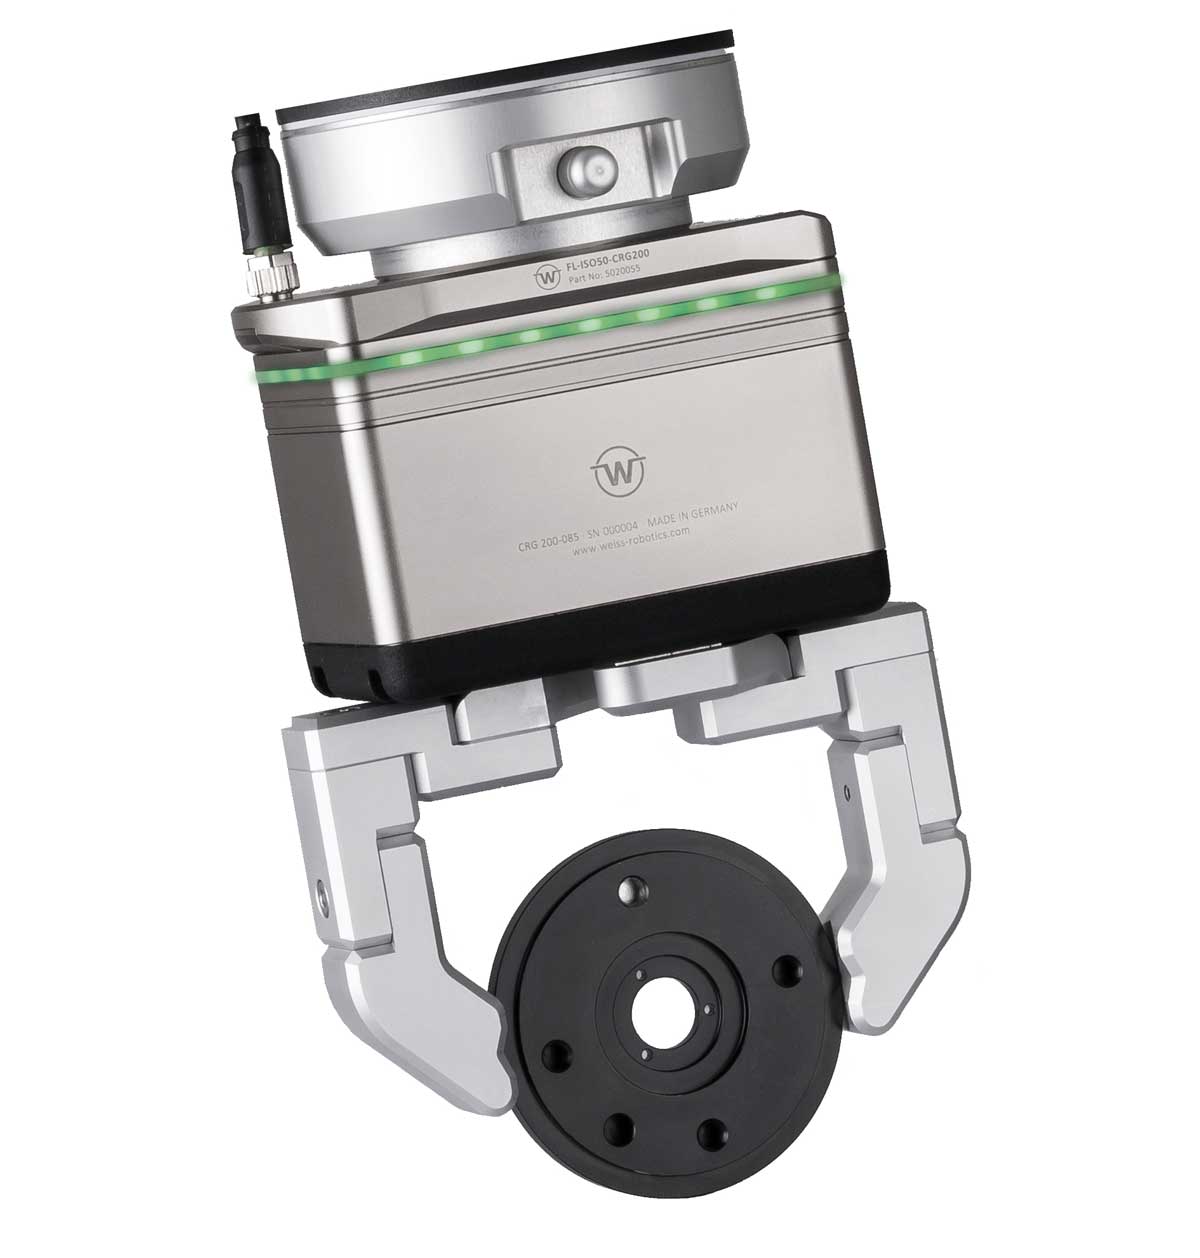
WEISS ROBOTICS가 개발한 PERMAGRIP® 기술은 그리퍼로의 전원 공급이 예기치 않게 중단되더라도 공작물에 설정된 그립력의 최대 100%를 유지합니다.
PERMAGRIP®은 작업자의 안전을 최우선으로 합니다. 이 특허 기술은 작업자가 수동으로 공작물을 제거할 때 그립핑 핑거가 갑자기 닫히는 것을 방지합니다. 따라서 PERMAGRIP®은 사람과 직접 상호작용하며 안전하게 사용할 수 있는 최초의 완전 협업형 그립력 유지 기술입니다. 이는 귀사의 설비에 있어 공작물 손실 없이 언제든지 안전한 취급이 가능함을 의미합니다.
절대 위치 측정
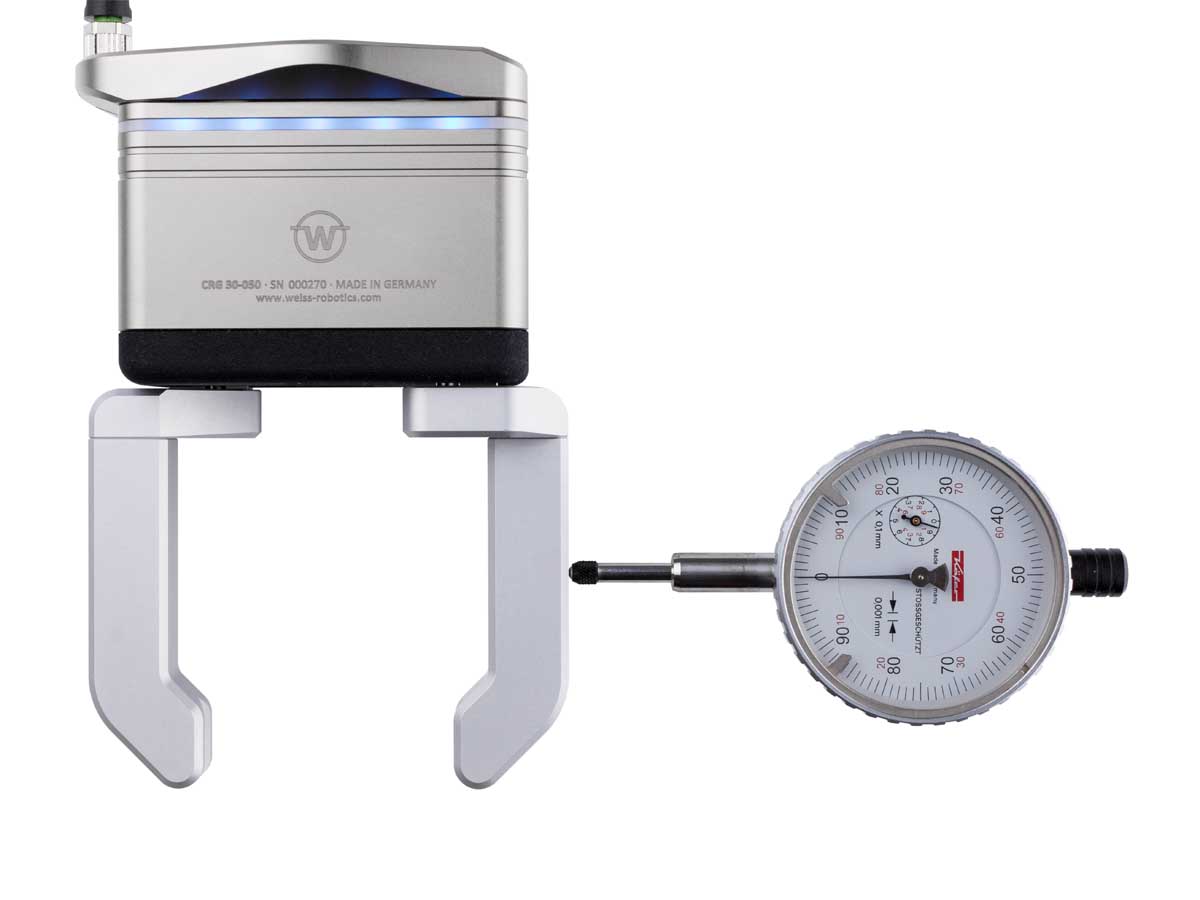
설비 재가동 시 생산이 끊김 없이 이어질 수 있도록, CRG 시리즈의 그리퍼 모듈에는 통합형 절대 위치 측정 기능이 탑재되어 있어, 일반적으로 시작 시 필요한 기준 이동 과정이 필요하지 않습니다. 이를 통해 비상 정지나 설비 프로그램 재시작으로 인해 전원이 일시적으로 중단된 경우에도 그리핑 공정을 간편하게 재개할 수 있습니다.
IO-Link를 통한 스마트 연결
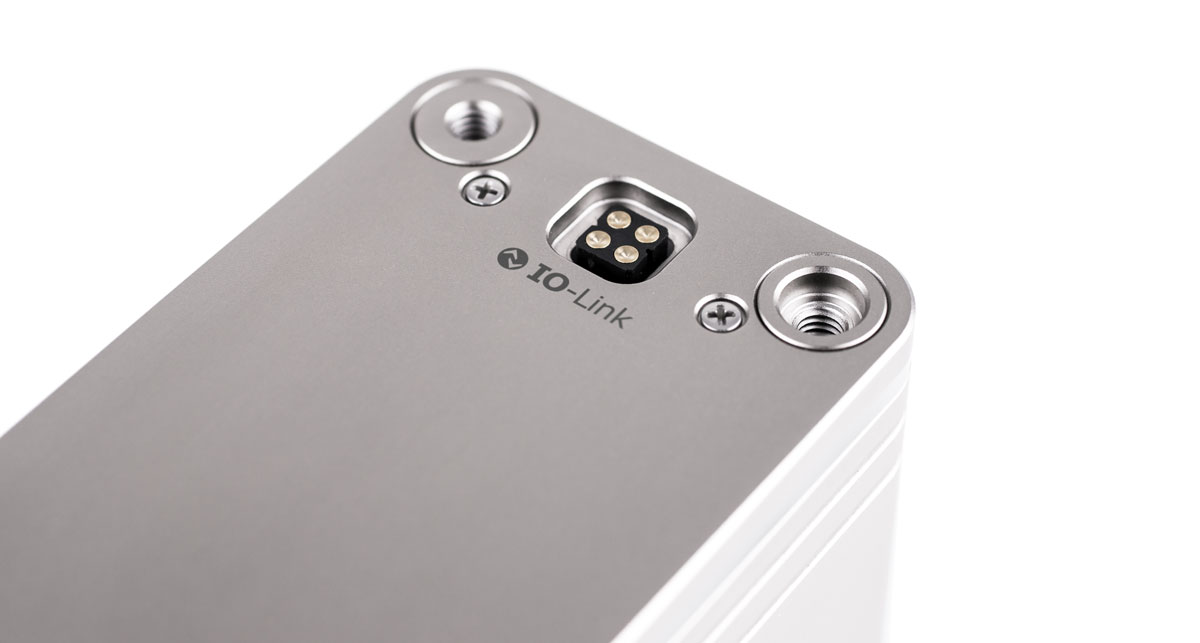
WEISS ROBOTICS는 CRG 그리핑 모듈을 제어할 때 산업 표준인 IO-Link를 채택하고 있습니다. 프리셋 기반 구성을 통해 단 세 가지 매개변수만으로 공작물을 정의할 수 있으며, 가동 중에는 공정 데이터를 통해 편리하게 제어할 수 있습니다. 그립 상태와 현재 그립 폭에 대한 주기적인 피드백을 통해 공정을 항상 확실하게 제어할 수 있습니다.
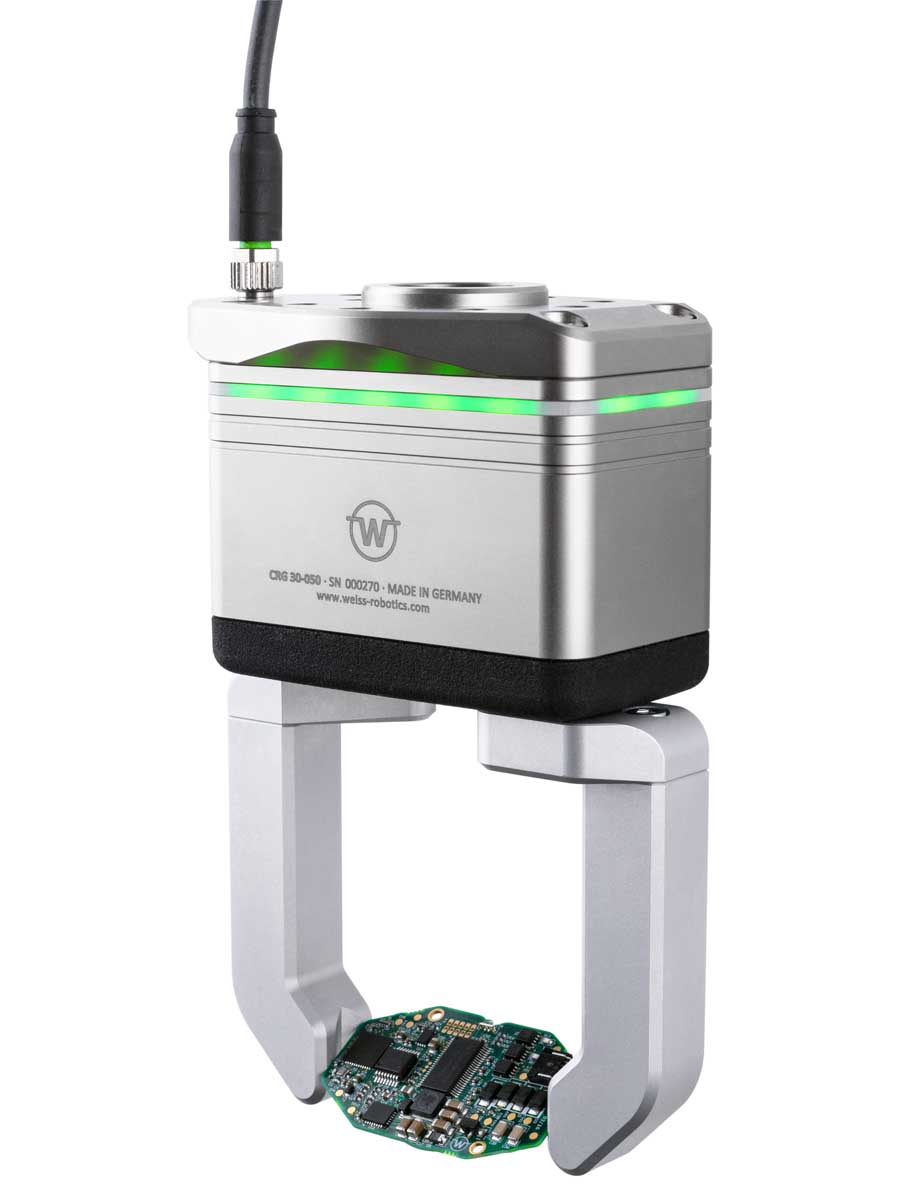
신뢰성 높고 안전한 그립핑
공작물을 신뢰성 있고 재현성 있게 취급하기 위해 CRG 시리즈의 그립 모듈은 모델 기반의 센서리스 그립력 제어 기능을 갖추고 있어, 외부 영향과 무관하게 그립력을 매우 정밀하게 제어합니다. 이를 통해 일반적으로 잡기 어려운 취성 또는 유연한 소재의 공작물도 공정 안정성을 유지하며 취급할 수 있습니다. 협업 작업을 위해 이 그립 모듈에는 허용되지 않는 힘의 작용을 방지하는 통합 안전 회로가 장착되어 있습니다.
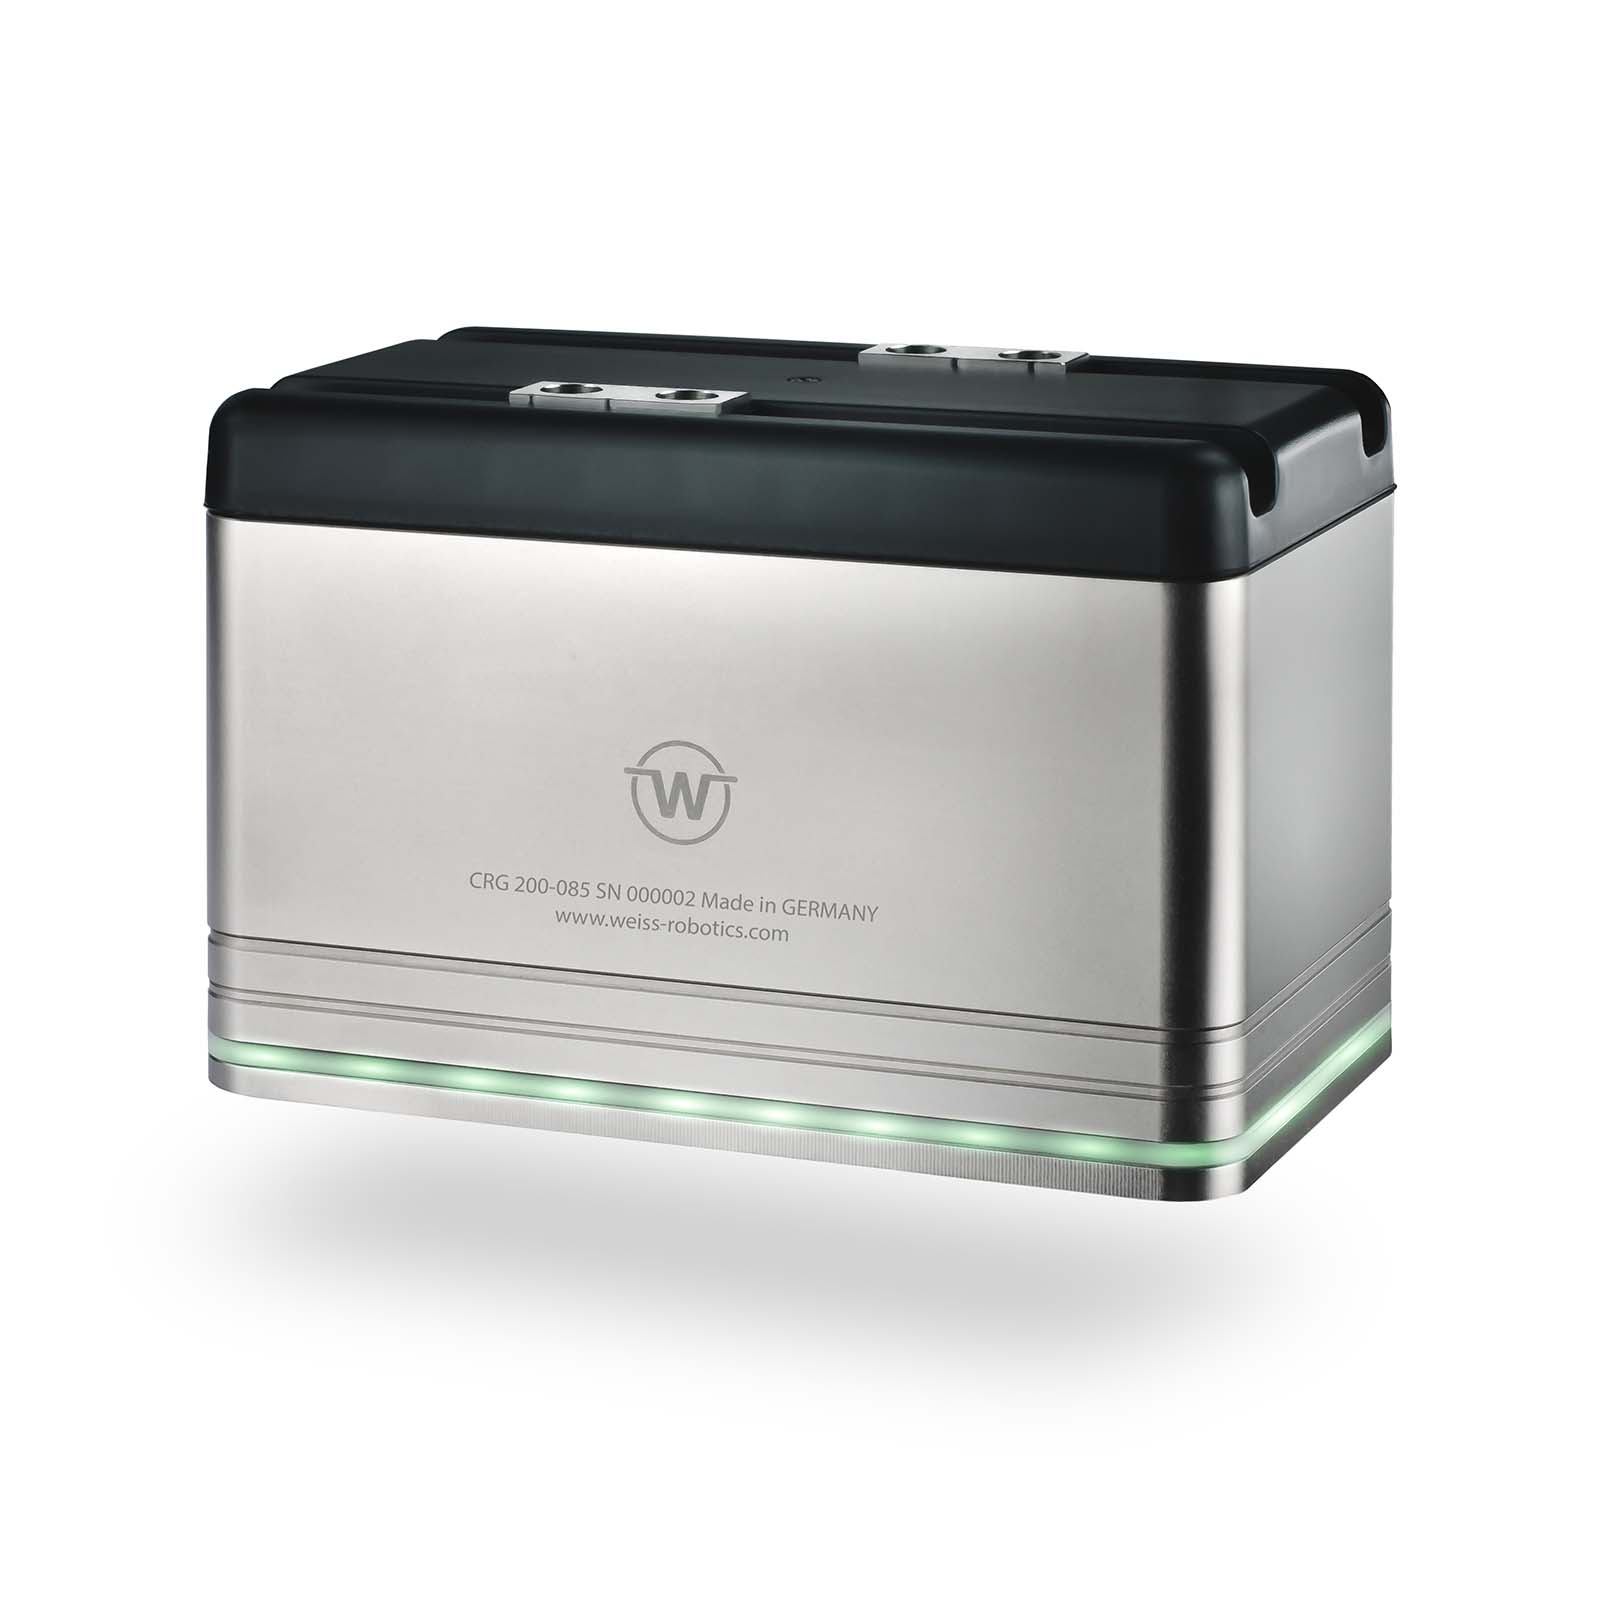
상태 표시
자유롭게 프로그래밍이 가능하며 모든 방향에서 볼 수 있는 발광 링은 다양한 발광 패턴과 색상을 통해 작업자에게 현재 설비 상태를 직관적으로 알려줍니다. 이를 통해 기계 상태를 쉽게 파악할 수 있어, 인간과 로봇 간의 협업이 특히 원활하고 안전하게 이루어질 수 있습니다.
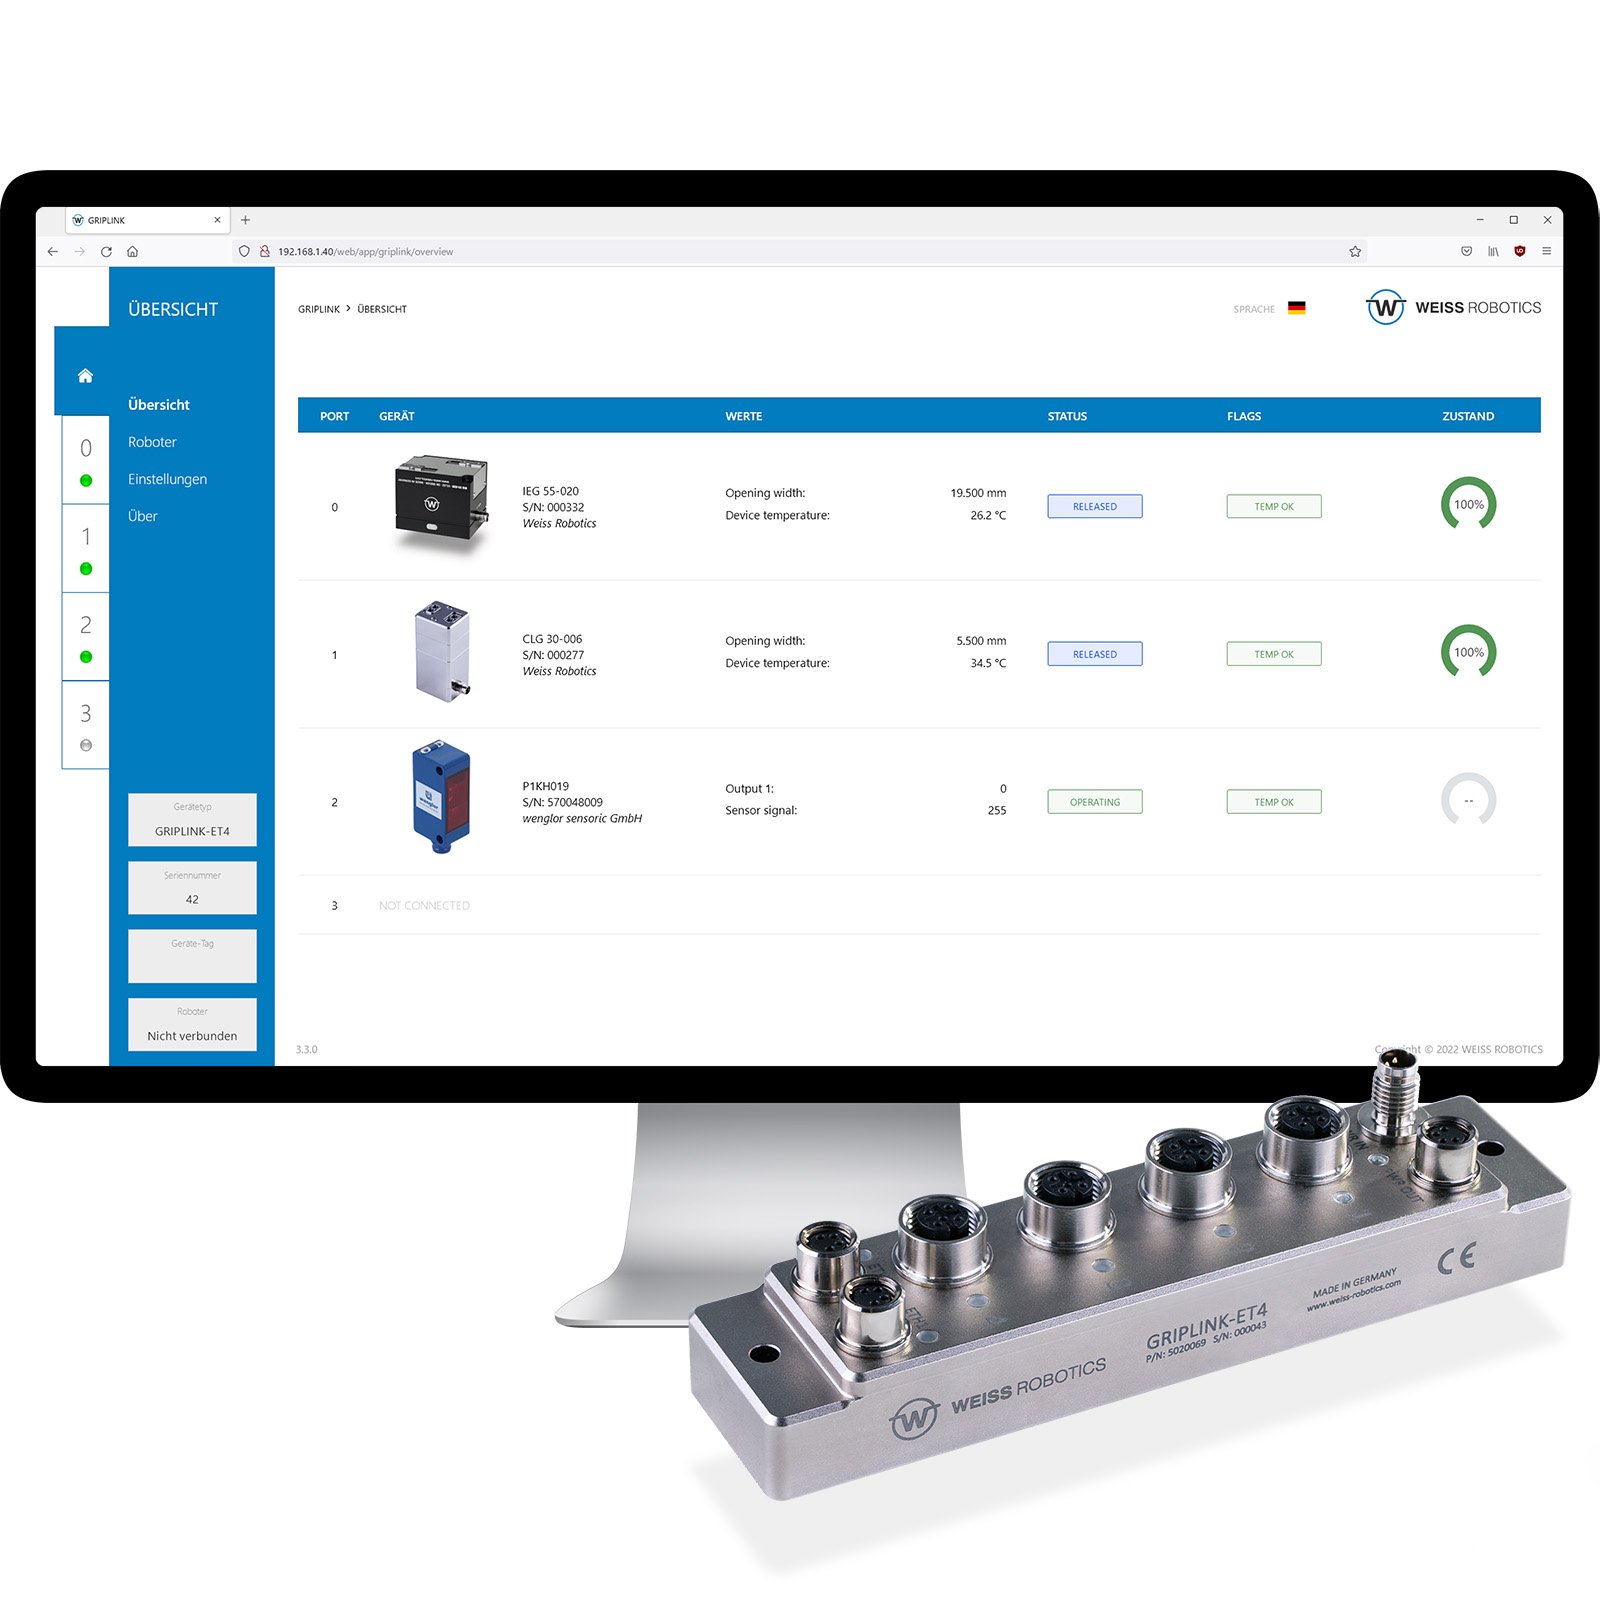
GRIPLINK®를 활용한 로봇 기반 핸들링
GRIPLINK®기술을 사용하면 파지 모듈을 순식간에 로봇 애플리케이션에 직접 통합할 수 있습니다. GRIPLINK®는 미리 제작된 플러그인을 통해 로봇 프로그램 내에서 직접 파지 모듈의 기능을 제공합니다. End-of-Arm Tool을 로봇에 연결하기 위해 기존의 필드버스 인터페이스나 추가적인 PLC가 필요하지 않습니다. 응용 프로그램에 전적으로 집중하십시오. GRIPLINK®가 로봇에서의 저수준 통합을 대신 처리해 드립니다. 자세히 알아보기...

사용 설명서

기술 도면
장치 설명 파일
