| PRODUCT | GRIPPING FORCE | STROKE | WORKPIECE WEIGHT | COMMUNICATION |
|---|---|---|---|---|
| CLG 30-006 | 10-30 N | 6 mm | 0,2 kg | IO-Link |
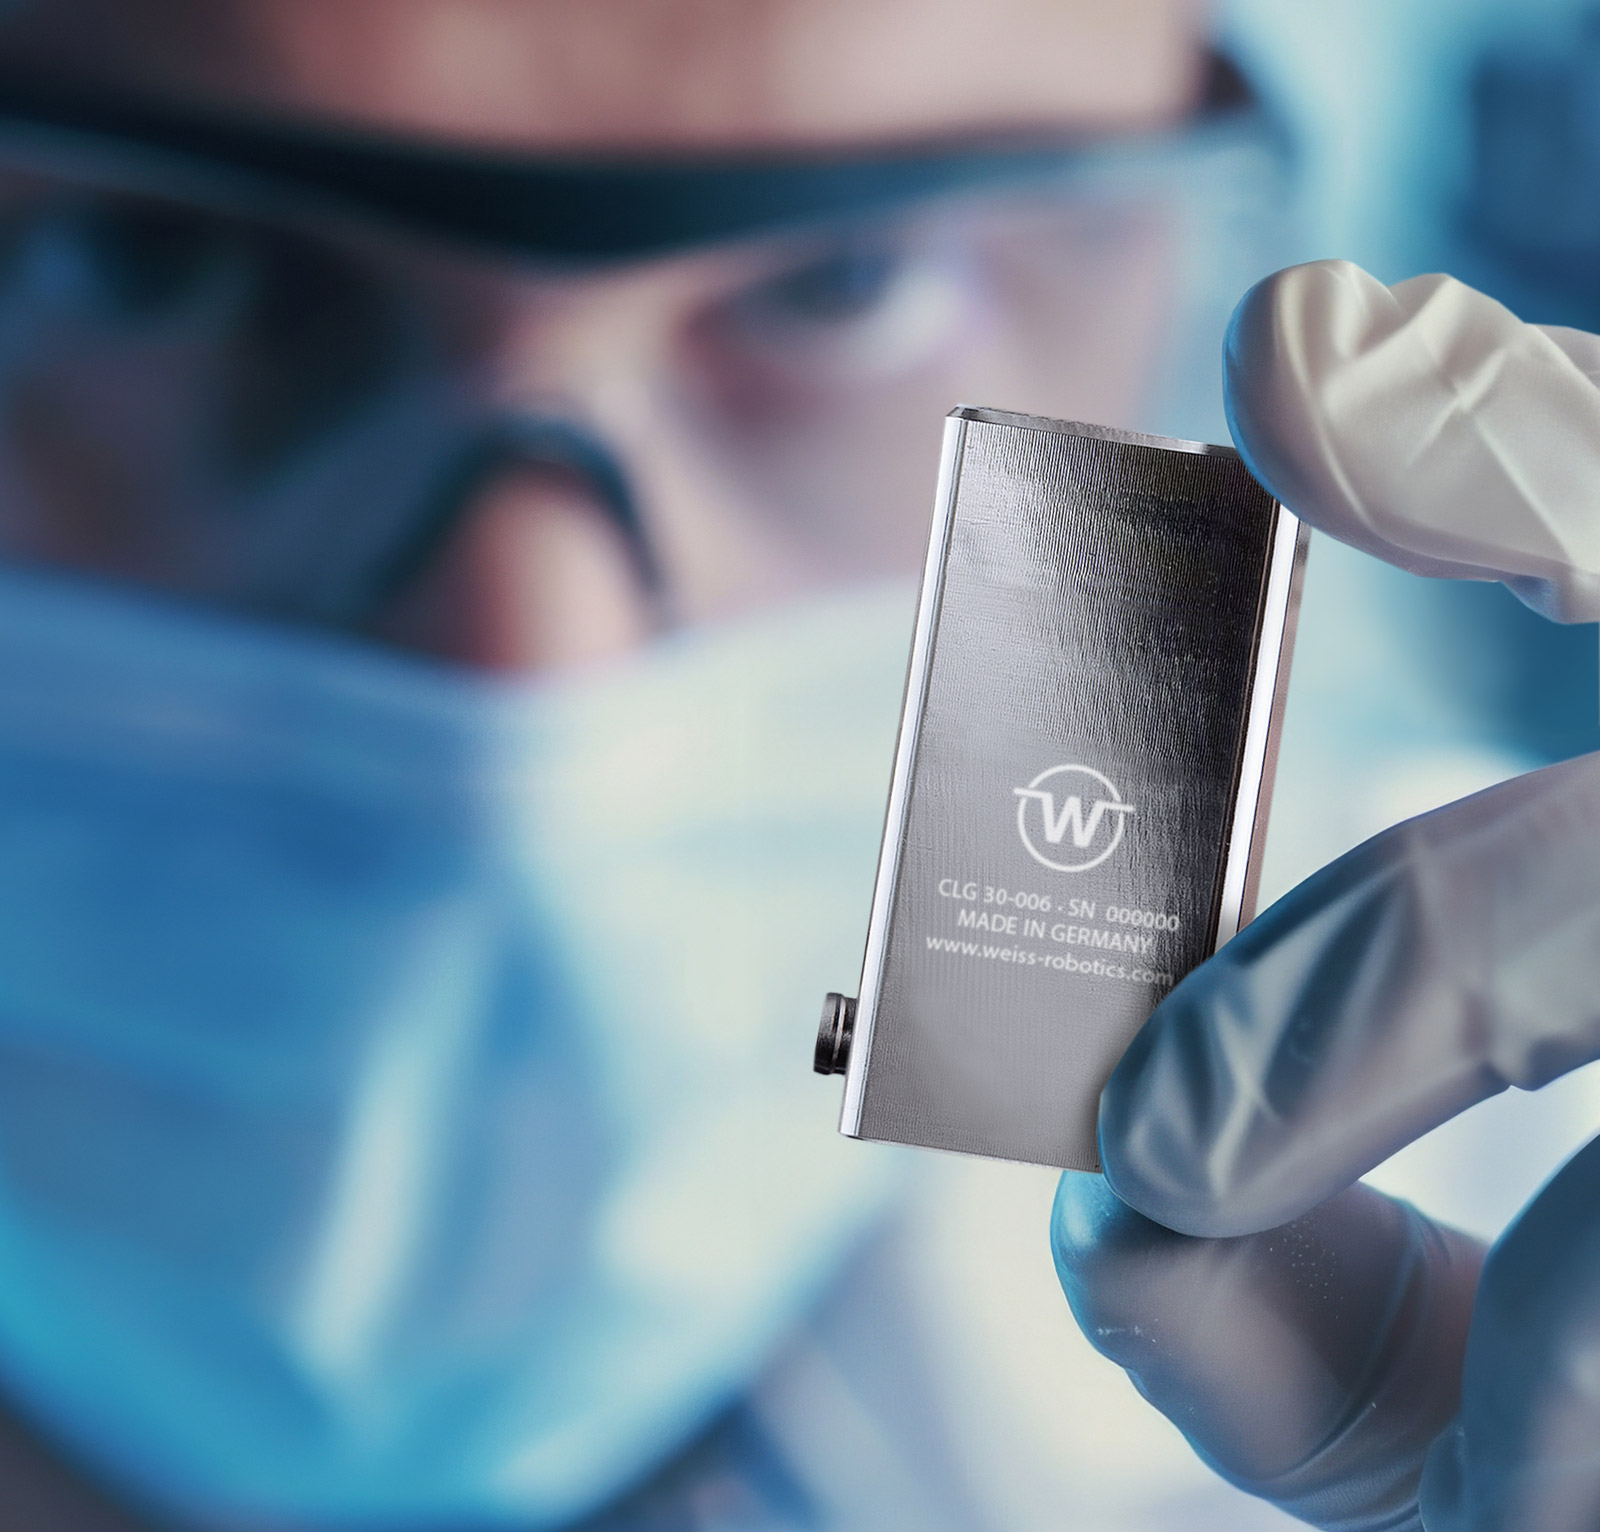
Máxima precisão no menor espaço de instalação
A CLG é a pinça servoelétrica totalmente integrada mais pequena do mundo. Em apenas 45 cm³, reúne todo o know-how da Weiss Robotics. O seu design higiénico, com folgas mínimas, e o seu controlo preciso da força de preensão sem sensores permitem o manuseamento fiável de componentes sensíveis, cumprindo os mais elevados requisitos de pureza.
As suas vantagens num relance
- Manuseamento preciso de componentes sensíveis através do controlo da força de preensão sem sensores
- Adequado para aplicações em salas limpas até à classe ISO 5, bem como para áreas sensíveis a ESD
- Elevada fiabilidade do processo graças à detecção de peça integrada e à monitorização da preensão
- Fácil integração, parametrização e diagnóstico através da interface IO-Link padronizada
Range of applications
- ciências da vida
- fabrico de eletrónica
- Micromontagem
- Pick-and-Place
Série CLG
CLG 30-006

Item-No. 5120014
Módulo de preensão servoelétrico para manuseamento de peças pequenas, força de preensão de 10-30 N, curso de 6 mm, controlo da força de preensão sem sensores, deteção de peça e monitorização integradas da peça a preender, indicador de estado por LED, interface IO-Link
| Produto | CLG 30-006 |
|---|---|
| N.º do artigo | 5120014 |
| princípio de acionamento | servoelétrico |
| curso total | 6 mm |
| força de preensão | 10 - 30 N |
| Tempo de ciclo1) | 0,1 s |
| repetibilidade | ± 0,005 mm |
| Peso da peça (aderência por forma | aderência por força) | 0,2 kg | 0,1 kg |
| Velocidade máxima dos dedos | 100 mm/s |
| Comprimento admissível dos dedos | 30 mm |
| Dimensões permitidas por dedo | 0,05 kg |
| grau de proteção IP | IP 40 |
| Classe de sala limpa (segundo a norma ISO 14644-1) | ISO 5 |
| Temperatura de funcionamento | 5 - 50 °C |
| dissipativo eletrostático (ESD) | sim |
| Comunicação | IO-Link V1.1, COM2 (38,4 Kbit/s) |
| Consumo de corrente (corrente de pico) | 24 VCC, 60 mA (800 mA) |
| peso próprio | 120 g |
| Dimensões (C x L x A) | 25 x 30 x 60 mm |
- 1) com curso de 4 mm
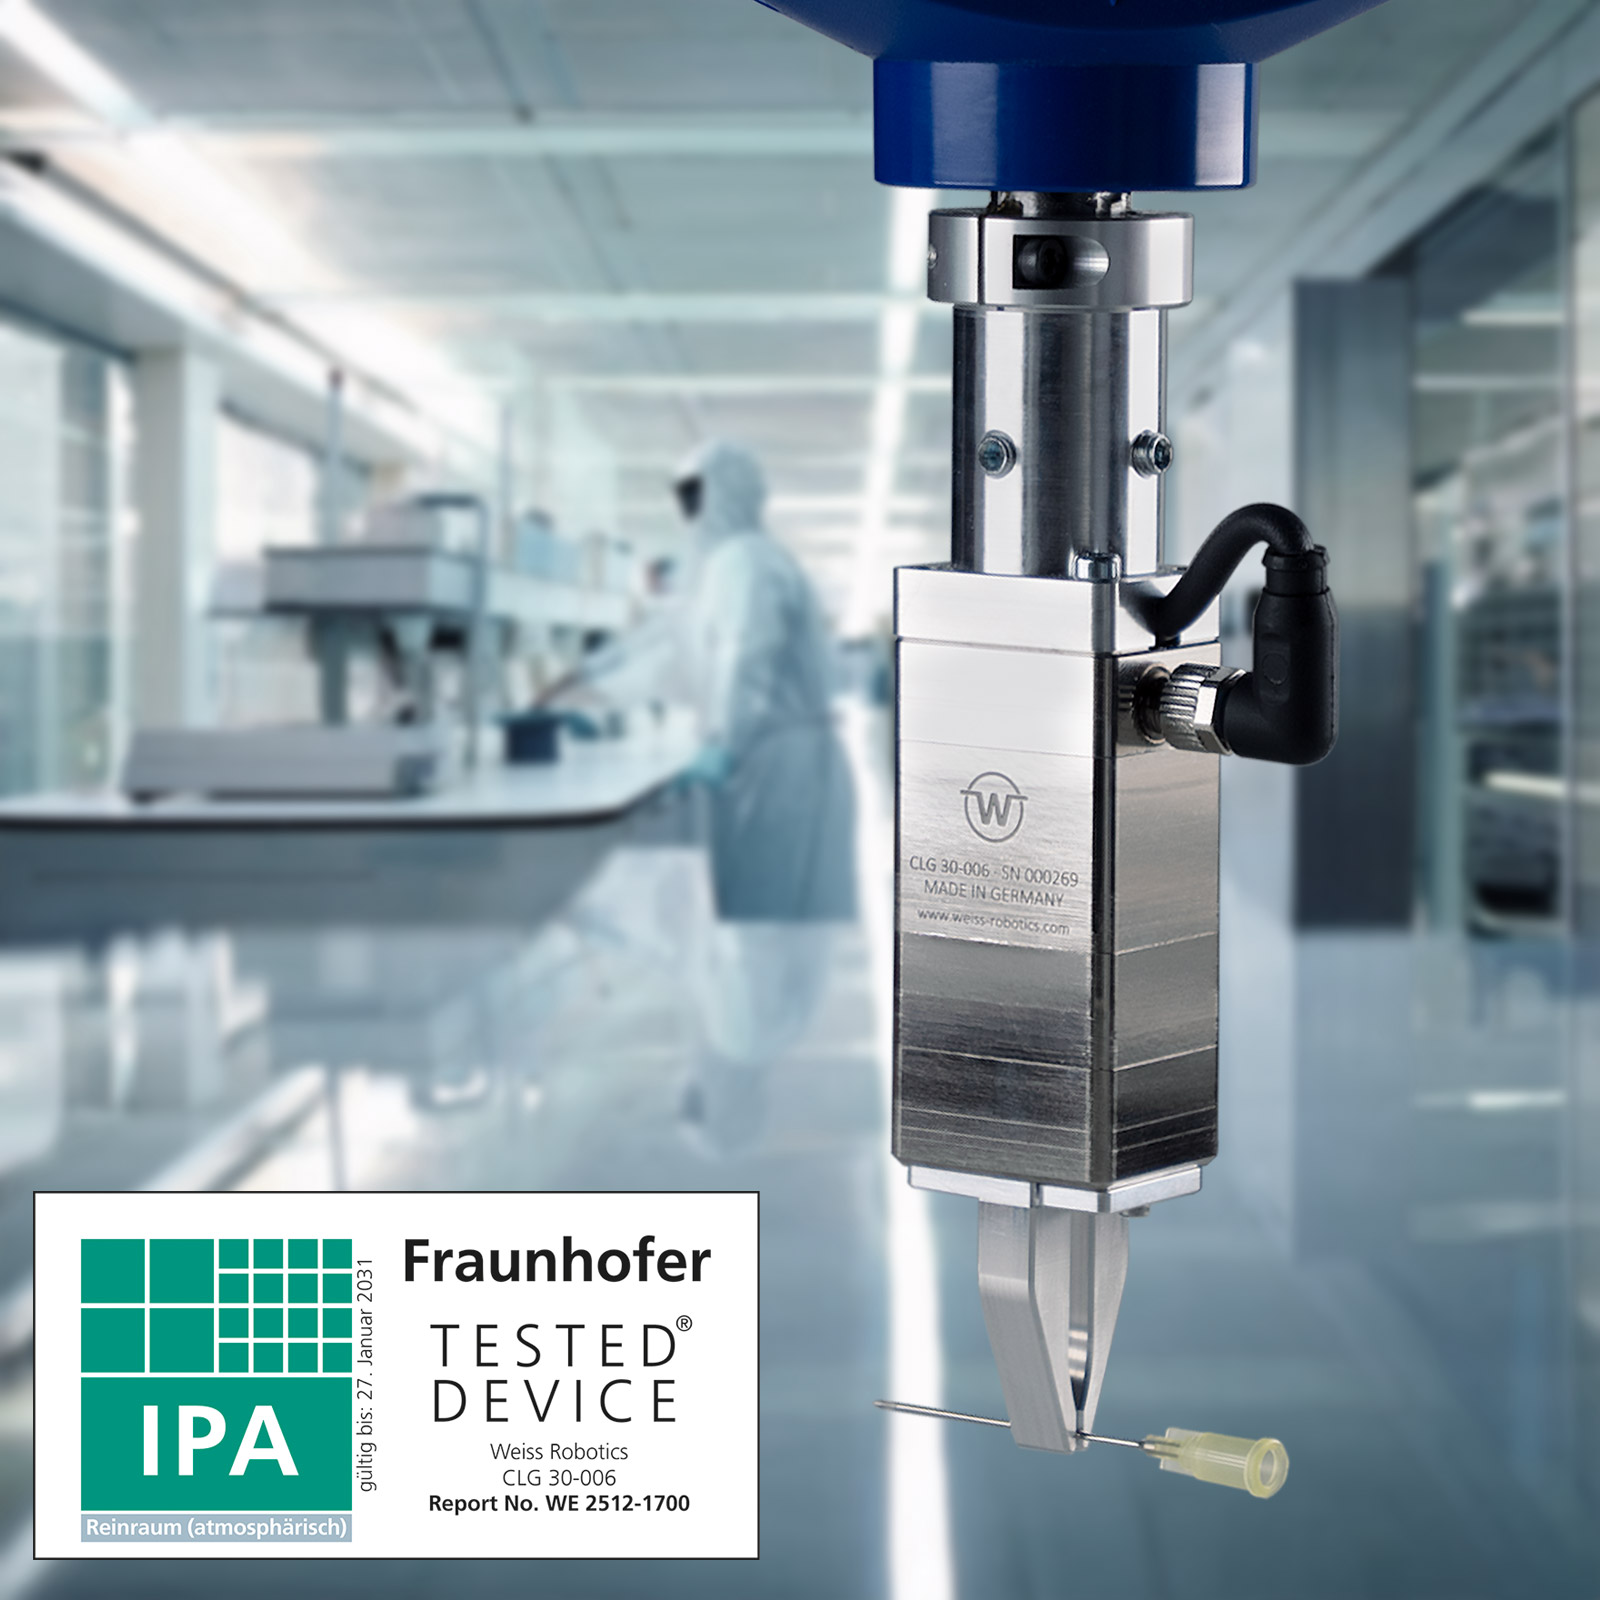
Certificado para aplicações em salas limpas
O Instituto Fraunhofer de Tecnologia de Produção e Automatização (IPA) testou a pinça servoelétrica CLG e certificou-a para utilização em salas limpas até à classe ISO 5, de acordo com a norma ISO 14644-1. Assim, a pinça CLG é ideal para aplicações sensíveis em que se exige a máxima limpeza e a fiabilidade do processo – por exemplo, na produção médica, farmacêutica ou no fabrico de eletrónica.
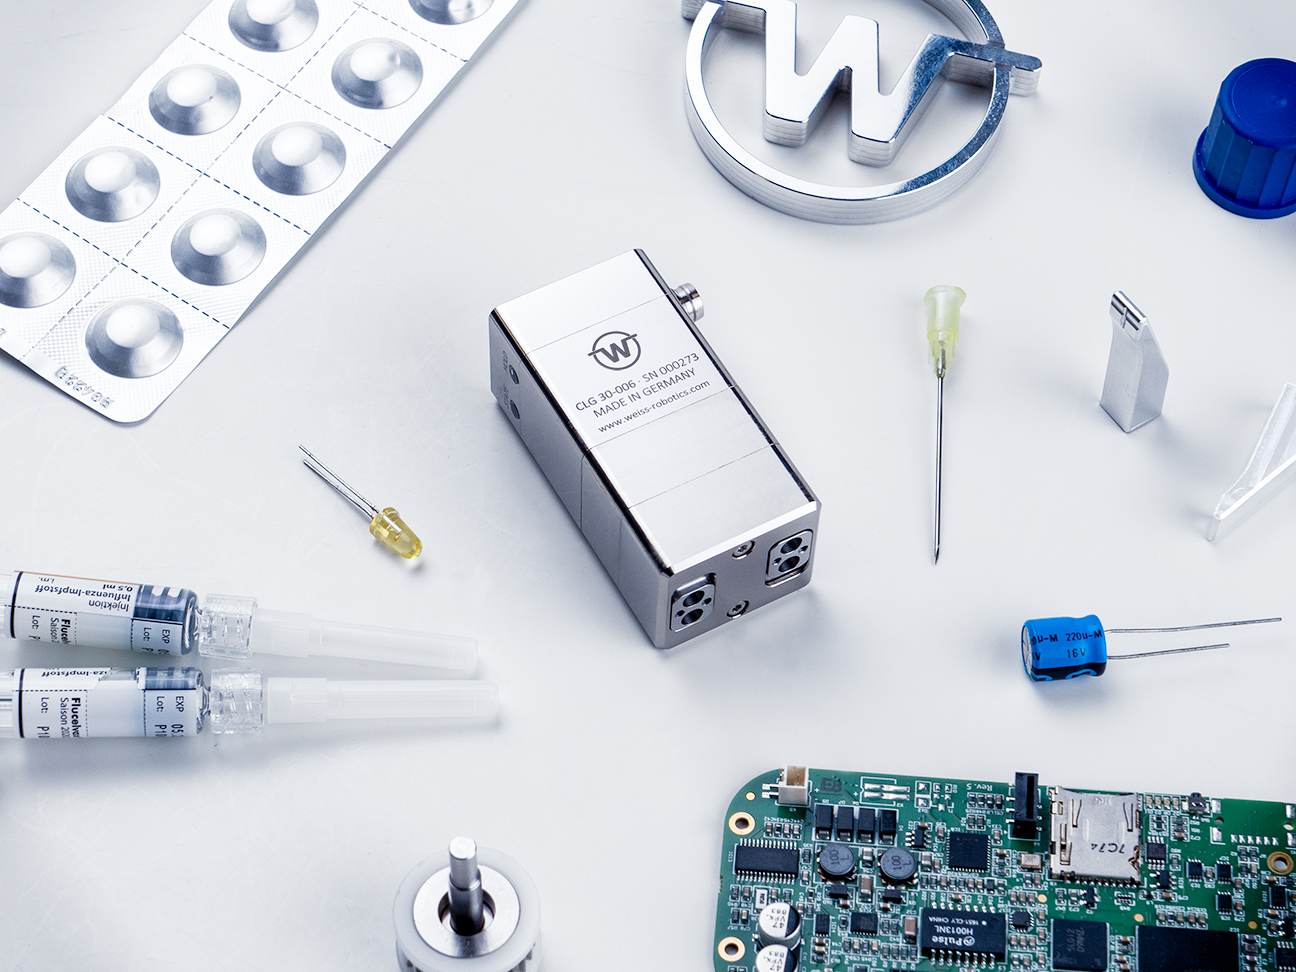
Deteção de peça integrada
O CLG dispõe de um controlador de preensão integrado com detecção de peças e monitorização da preensão. Isto garante um manuseamento seguro, mesmo no caso de peças exigentes. Graças ao seu acionamento servoelétrico preciso, os dedos da pinça podem ser pré-posicionados de forma flexível, permitindo assim o agarramento de peças diferentes sem necessidade de reajustes. Os sensores de proximidade externos, normalmente utilizados, tornam-se desnecessários, o que minimiza o contorno de interferência da pinça e aumenta significativamente a fiabilidade do processo.
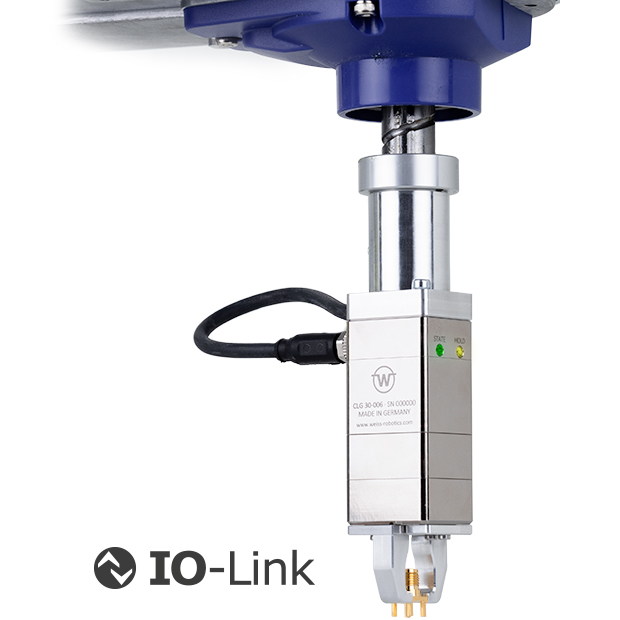
Mantenha-se ligado – IO-Link
A interface IO-Link integrada proporciona flexibilidade. Não só simplifica a ligação ao controlo do processo através de um protocolo padronizado, como também facilita a parametrização e o diagnóstico na instalação. Desta forma, mantém sempre o seu processo sob controlo. Com definições de preensão baseadas em predefinições, todos os sistemas de preensão compatíveis com IO-Link da WEISS ROBOTICS demonstram como é fácil concretizar até mesmo aplicações de preensão mais complexas.
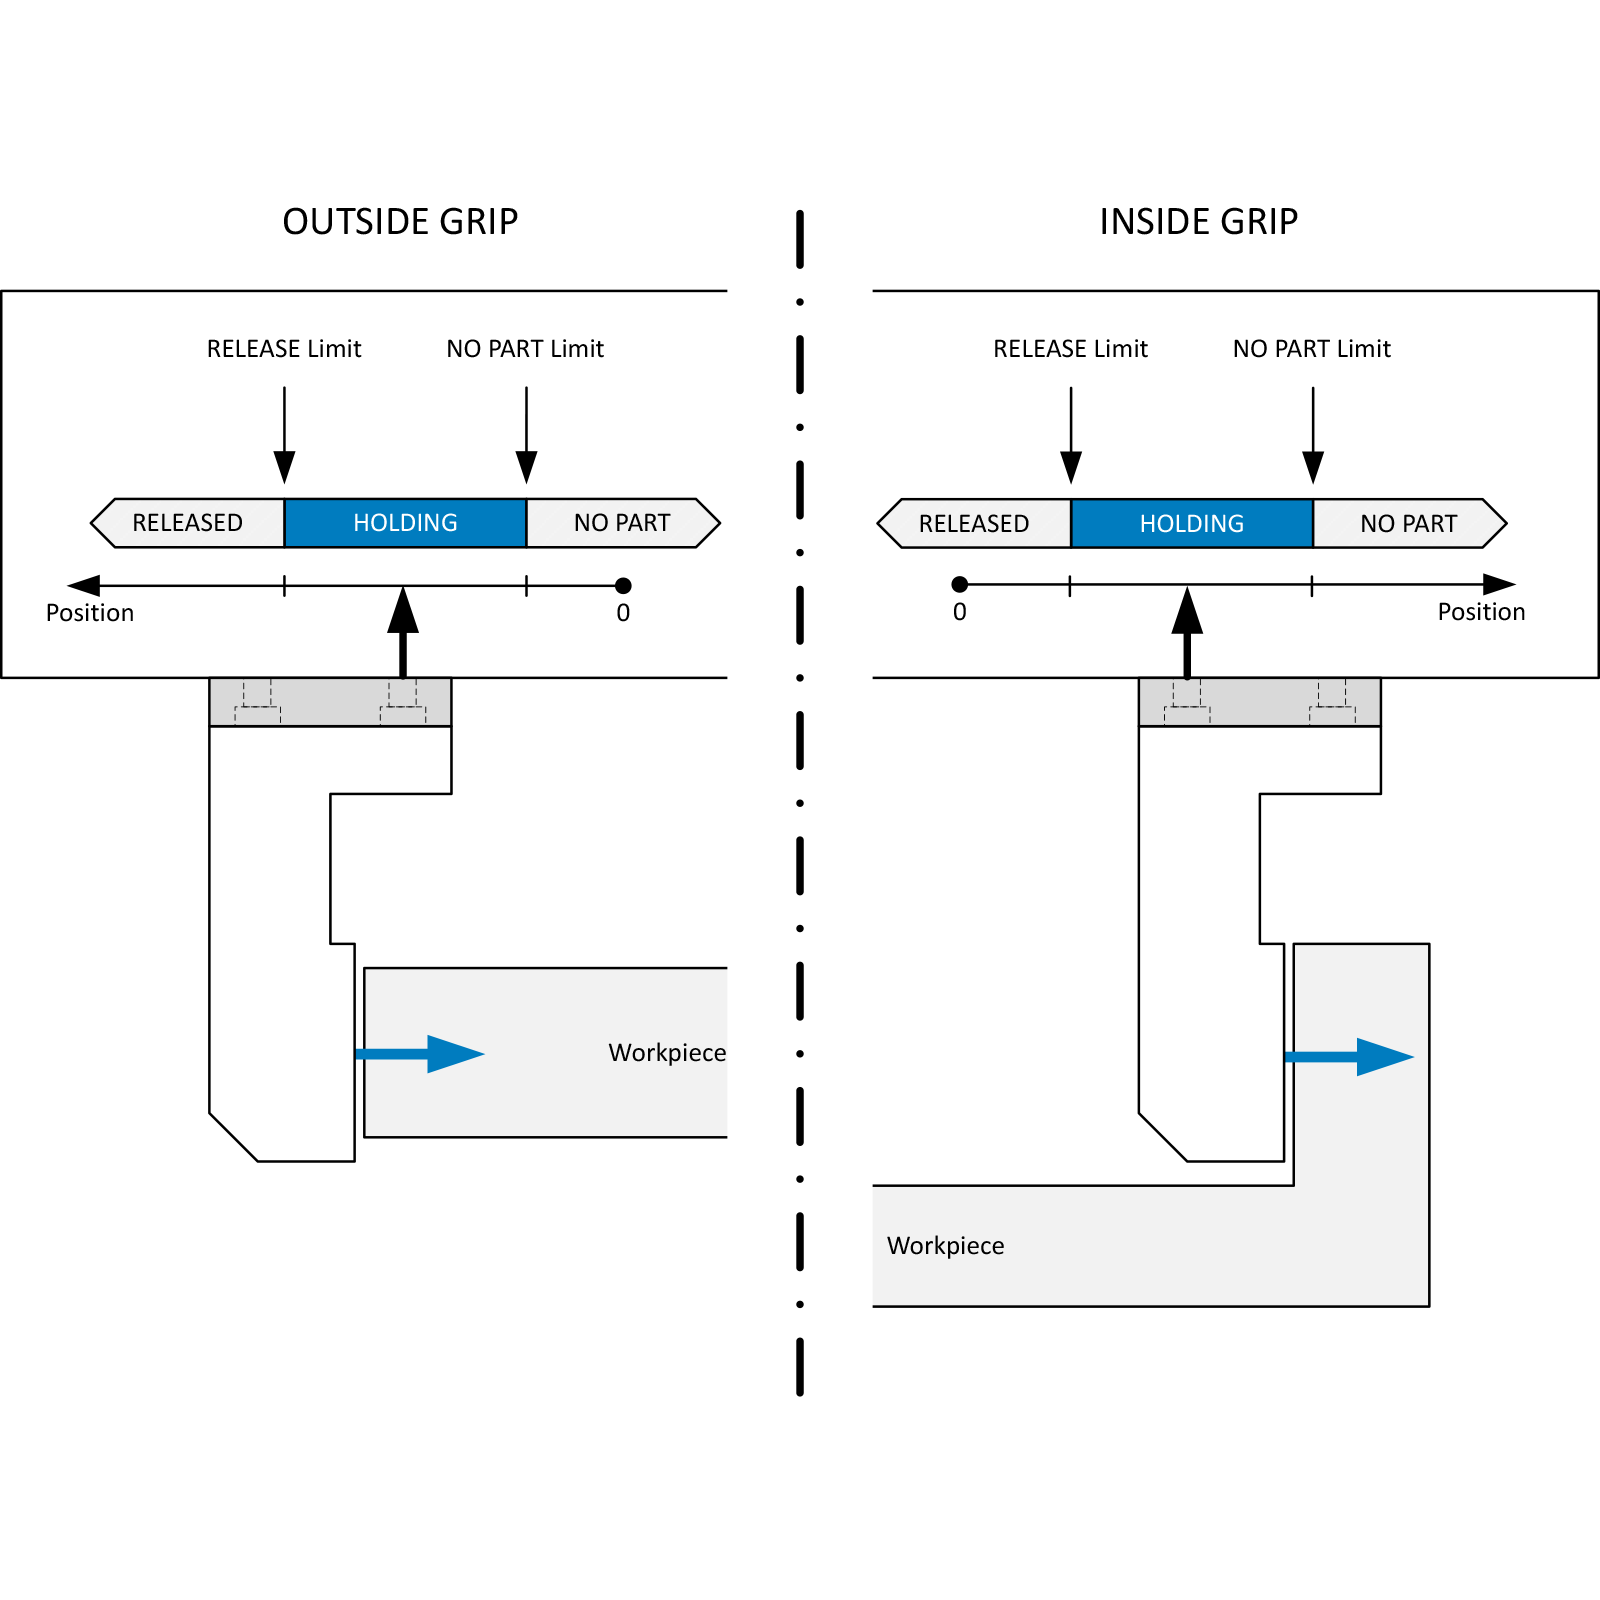
Configuração através de predefinições
Com o CLG, as peças podem ser facilmente programadas através de predefinições. Na predefinição estão armazenados o limite de libertação (RELEASE), o limite de ausência de peça (NO-PART) e a força de preensão. Os parâmetros para até duas classes de peças podem ser armazenados diretamente no módulo de preensão. Durante o funcionamento, as predefinições previamente definidas são selecionadas através dos dados de processo — o que simplifica consideravelmente o controlo. Para implementar aplicações adaptativas, as predefinições também podem ser ajustadas a novos requisitos durante o funcionamento.
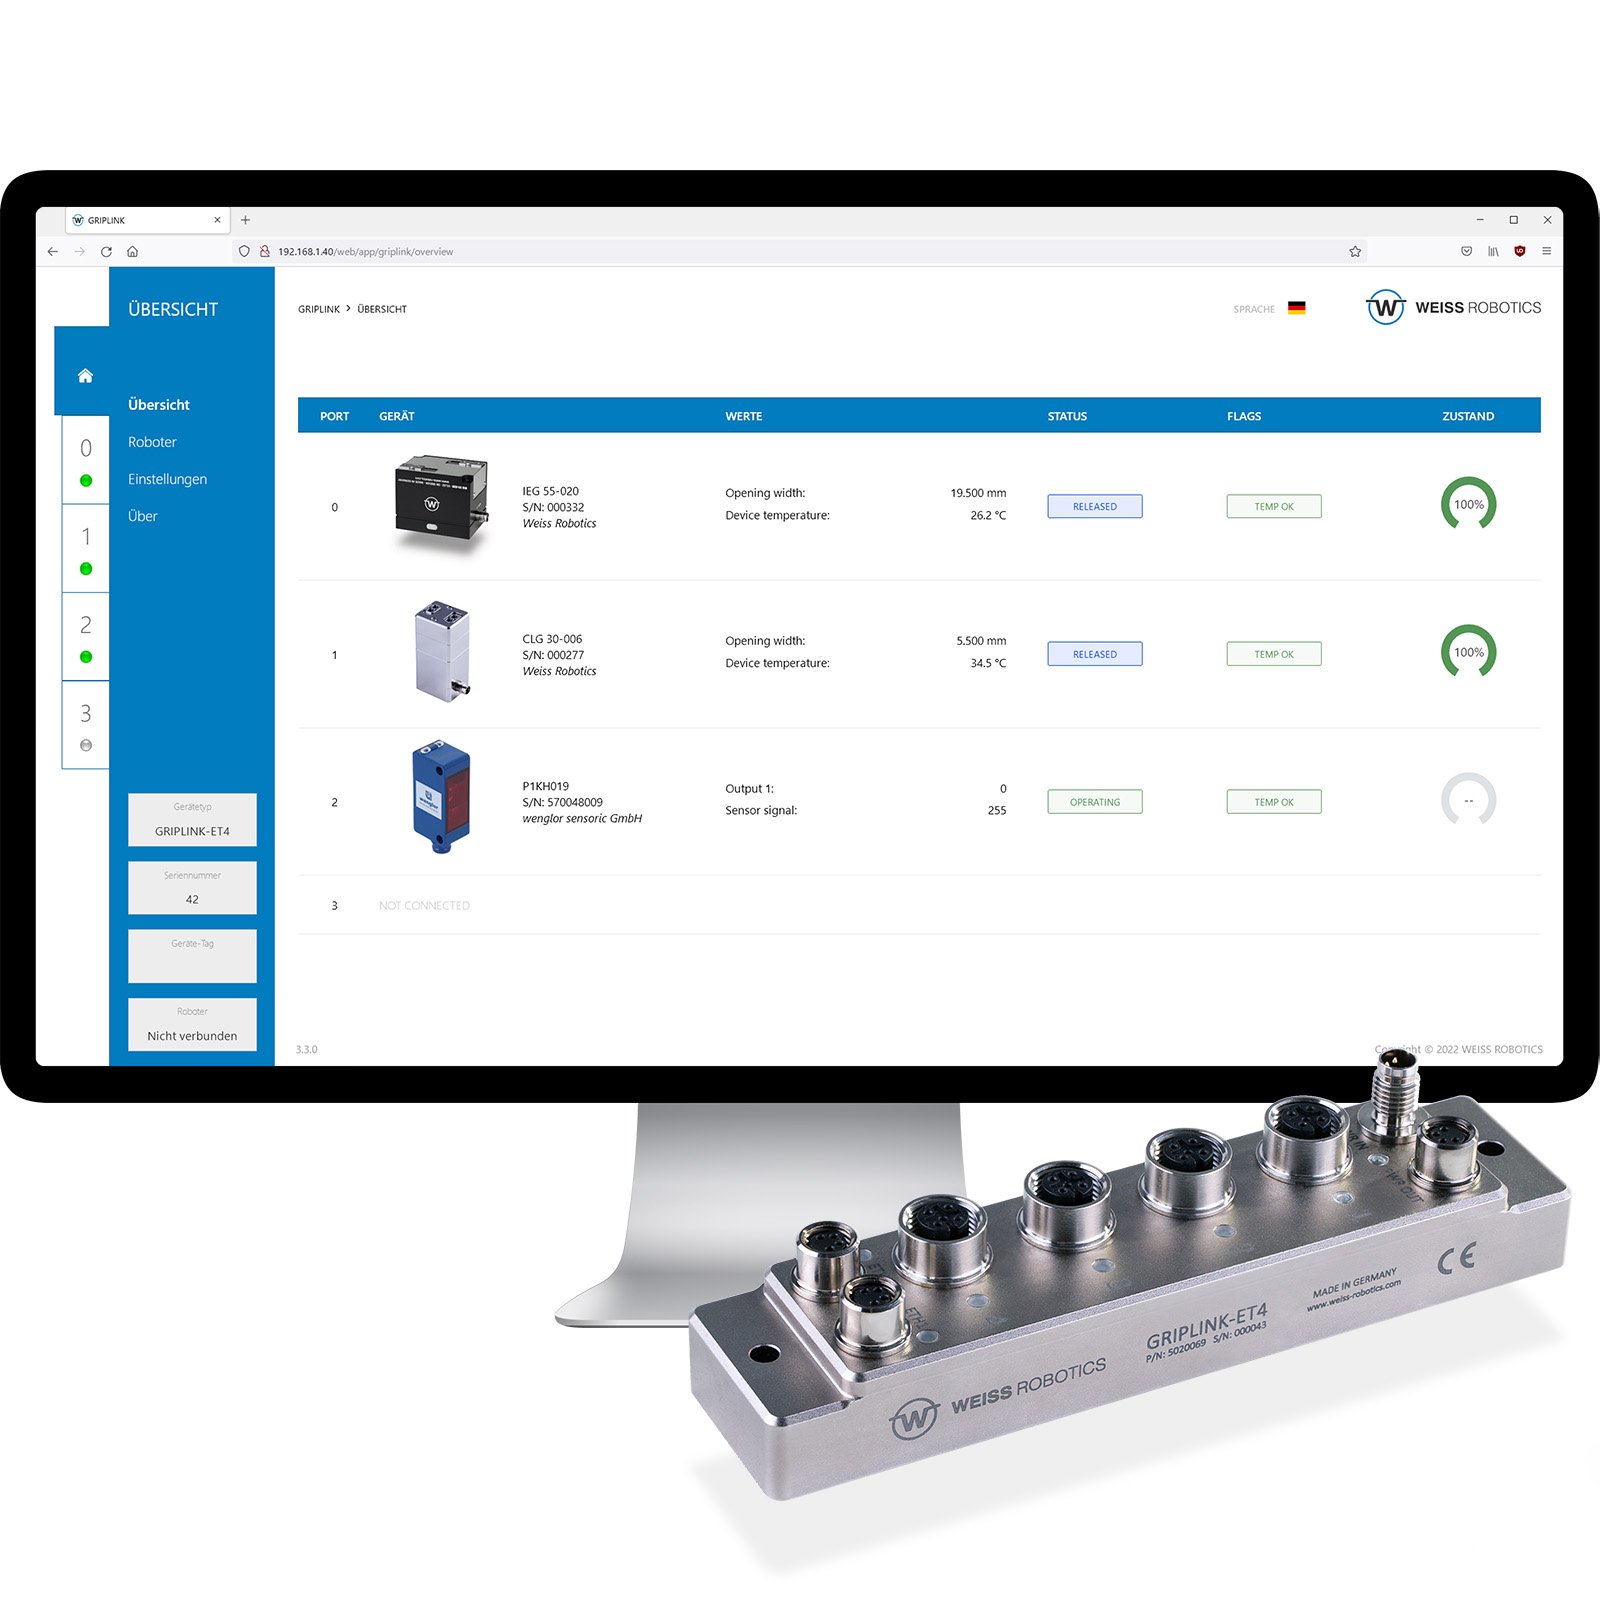
Manuseamento assistido por robôs com GRIPLINK®
Com a tecnologia GRIPLINK®, pode integrar o seu módulo de preensão diretamente na sua aplicação robótica num instante. Através de plug-ins pré-configurados, o GRIPLINK® disponibiliza as funções do módulo de preensão diretamente no programa do robô — não são necessárias nem interfaces de bus de campo convencionais nem um PLC adicional para a ligação do robô à End-of-Arm Tool. Concentre-se totalmente na sua aplicação — o GRIPLINK® trata da integração de baixo nível no robô por si. Saiba mais...

manual de instruções

Desenho técnico
ficheiro de descrição do dispositivo

Outros documentos