| PRODUCT | GRIPPING FORCE | STROKE | WORKPIECE WEIGHT | COMMUNICATION |
|---|---|---|---|---|
| CLG 30-006 | 10~30 N | 6 mm | 0.2 kg | IO-Link |
가장 작은 설치 공간에서 최고의 정밀도
CLG는 세계에서 가장 작은 완전 통합형 서보 그리퍼입니다. 단 45 cm³의 공간에 Weiss Robotics의 모든 노하우가 집약되어 있습니다. 최소 간극을 자랑하는 위생적인 설계와 정밀한 센서리스 그립력 제어 기능을 통해, 가장 엄격한 청정도 요구 사항 하에서도 민감한 부품을 안정적으로 취급할 수 있습니다.
주요 장점 한눈에 보기
- 센서 없는 그립력 제어를 통한 민감한 부품의 정밀한 취급
- ISO 클래스 5까지의 클린룸 응용 분야 및 ESD 민감 영역에 적합
- 통합된 그립 분할 감지 및 그립 모니터링을 통한 높은 공정 안정성
- 표준화된 IO-Link 인터페이스를 통한 간편한 통합, 매개변수 설정 및 진단
Range of applications
- 생명과학
- 전자제품 제조
- 미세 조립
- Pick-and-Place
CLG 시리즈
CLG 30-006

Item-No. 5120014
소형 부품 취급용 서보 전기식 그립 모듈, 그립력 10~30 N, 스트로크 6 mm, 센서리스 그립력 제어, 통합 그립 대상 감지 및 모니터링, LED 상태 표시, IO-Link 인터페이스
| 제품 | CLG 30-006 |
|---|---|
| 품목 번호 | 5120014 |
| 구동 원리 | 서보전기식 |
| 스트로크 (전체) | 6 mm |
| 그립력 | 10~30 N |
| 사이클 시간 1) | 0.1초 |
| 반복 정밀도 | ± 0.005 mm |
| 공작물 중량 (형상 결합 | 힘 결합) | 0.2 kg | 0.1 kg |
| 최대 손가락 속도 | 100 mm/s |
| 허용되는 손가락 길이 | 30 mm |
| 손가락당 허용 중량 | 0.05 kg |
| 방호 등급 | IP 40 |
| 클린룸 등급 (ISO 14644-1 기준) | ISO 5 |
| 작동 온도 | 5 ~ 50 °C |
| ESD 방전 기능 | 네 |
| 의사소통 | IO-Link V1.1, COM2 (38.4 Kbit/s) |
| 전류 소비량 (피크 전류) | 24 VDC, 60 mA (800 mA) |
| 자중 | 120g |
| 치수 (길이 x 너비 x 높이) | 25 × 30 × 60 mm |
- 1) 4 mm 스트로크 시
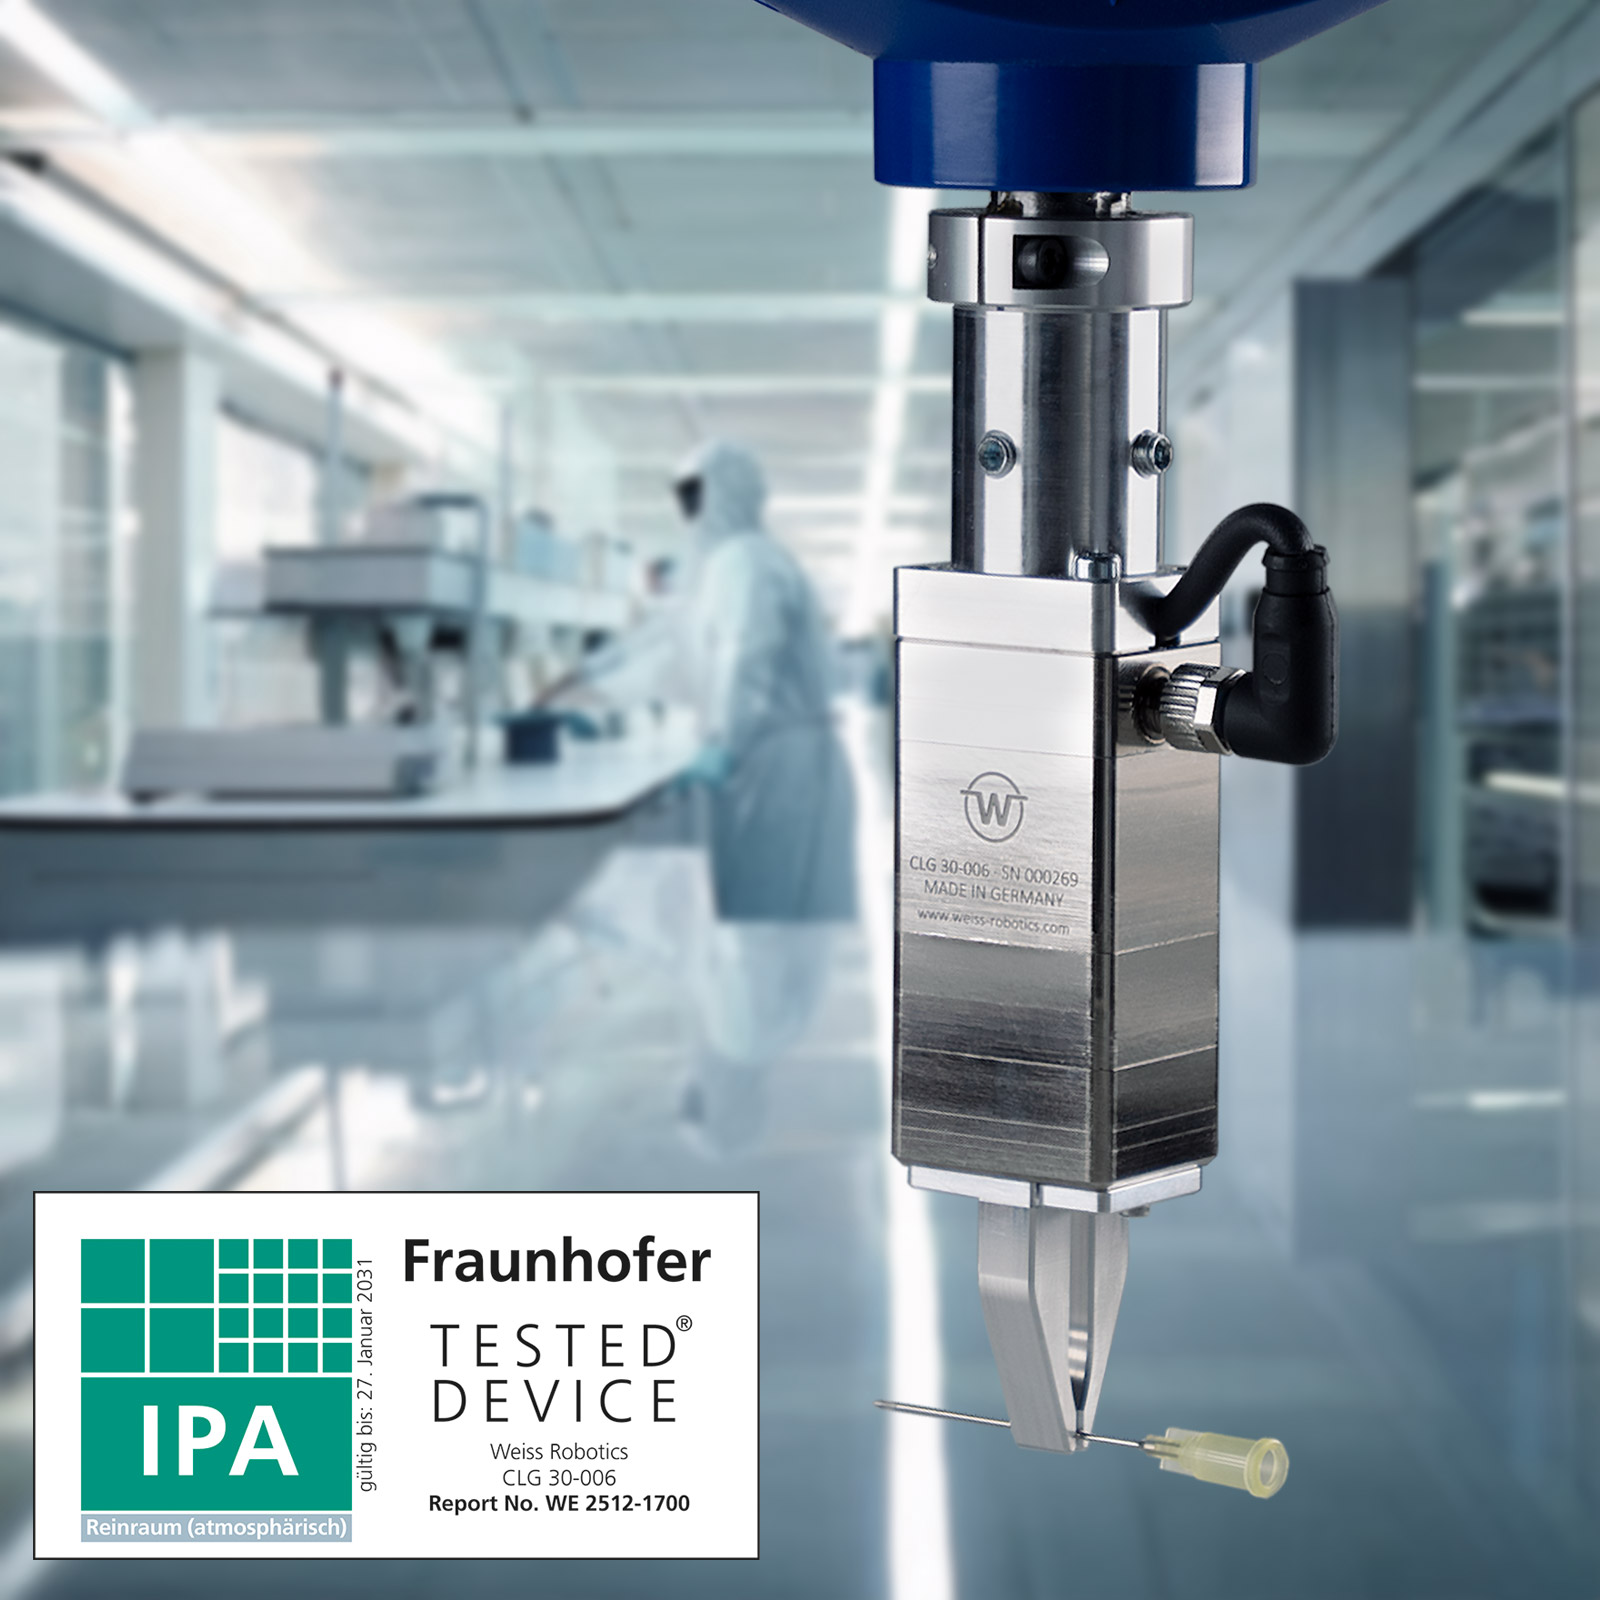
클린룸 용도로 인증됨
프라운호퍼 생산기술 및 자동화 연구소(IPA)는 서보전기식 CLG 그리퍼를 테스트한 후, ISO 14644-1에 따라 ISO 클래스 5까지의 클린룸에서 사용할 수 있도록 인증했습니다. 따라서 CLG는 의료, 제약 또는 전자 제품 제조와 같이 최고 수준의 청정도와 공정 안전성이 요구되는 민감한 응용 분야에 이상적입니다.
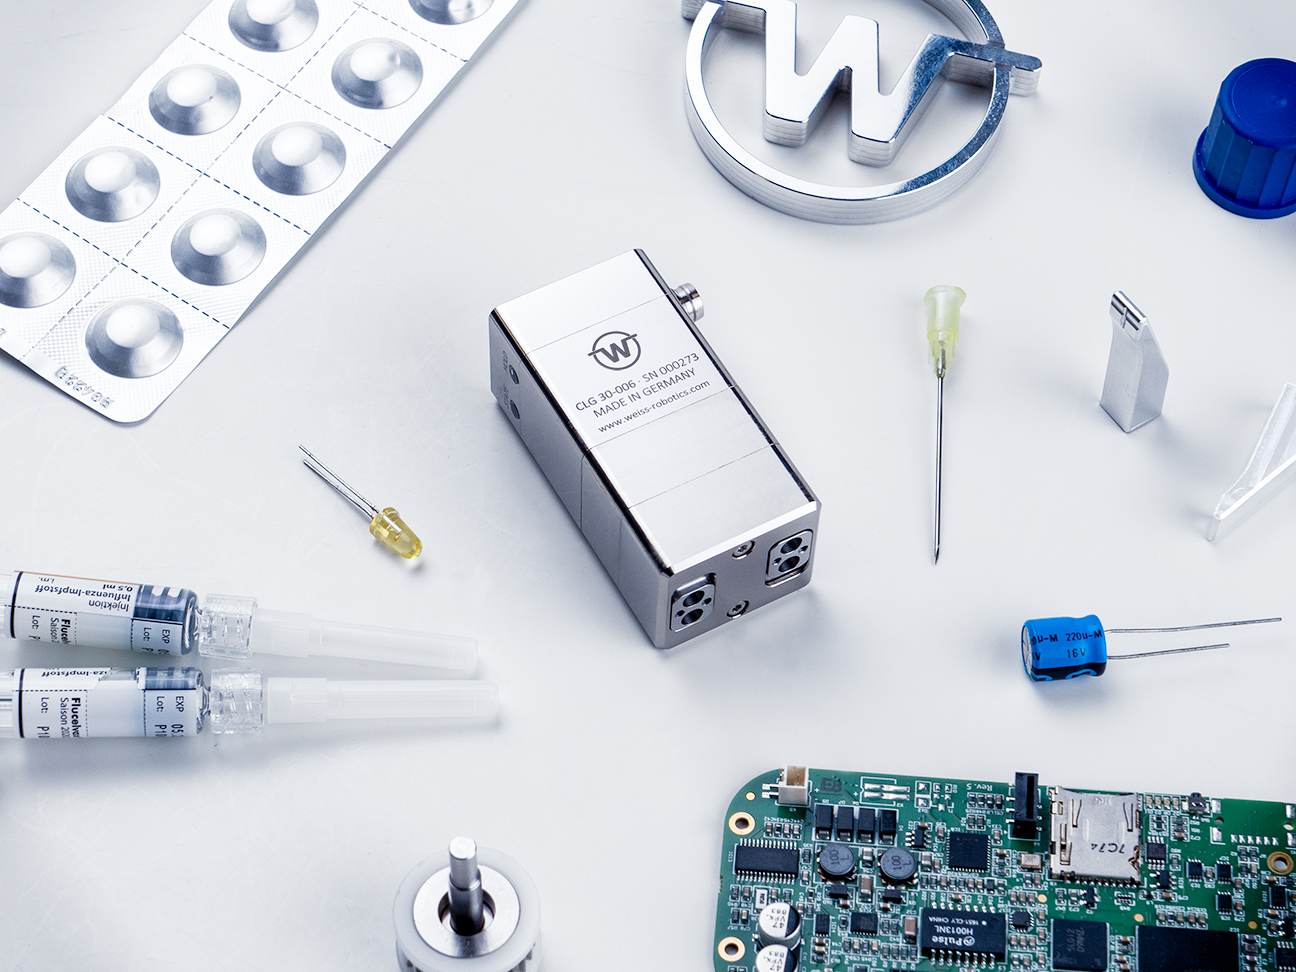
그립 유형 감지 기능 내장
CLG는 그리퍼 분할 인식 및 그리퍼 모니터링 기능을 갖춘 내장형 그리퍼 제어 장치를 갖추고 있습니다. 이를 통해 까다로운 공작물이라도 안전한 취급이 보장됩니다. 정밀한 서보 전기 구동 장치를 통해 그립핑 핀을 유연하게 사전 위치 설정할 수 있으므로, 설비 변경 없이도 다양한 공작물을 그립핑할 수 있습니다. 일반적으로 사용되는 외부 근접 스위치가 필요하지 않아 그립퍼의 간섭 윤곽을 최소화하고 공정 안정성을 크게 향상시킵니다.
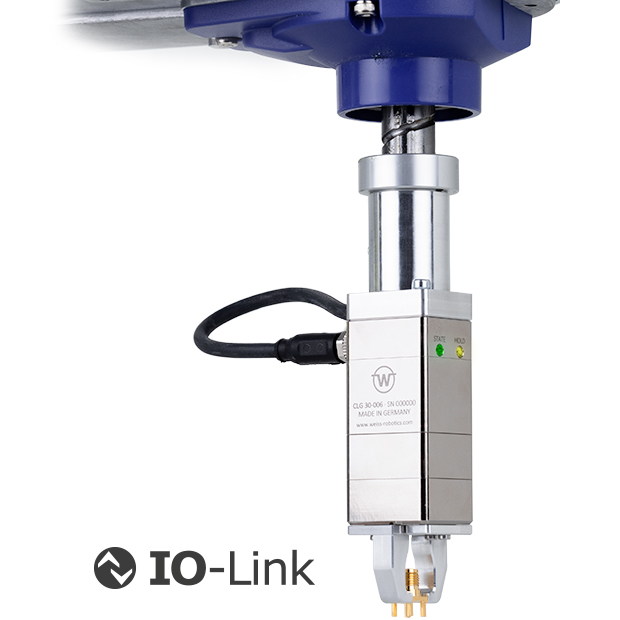
연결 상태 유지 - IO-Link
통합된 IO-Link 인터페이스는 유연성을 제공합니다. 이 인터페이스는 표준화된 프로토콜을 통해 공정 제어 시스템과의 연동을 단순화할 뿐만 아니라, 설비 내 매개변수 설정 및 진단 작업도 용이하게 합니다. 이를 통해 공정을 항상 확실하게 제어할 수 있습니다. 사전 설정 기반의 그리핑 설정을 통해 WEISS ROBOTICS의 모든 IO-Link 지원 그리핑 시스템은 복잡한 그리핑 애플리케이션도 얼마나 쉽게 구현할 수 있는지 보여줍니다.
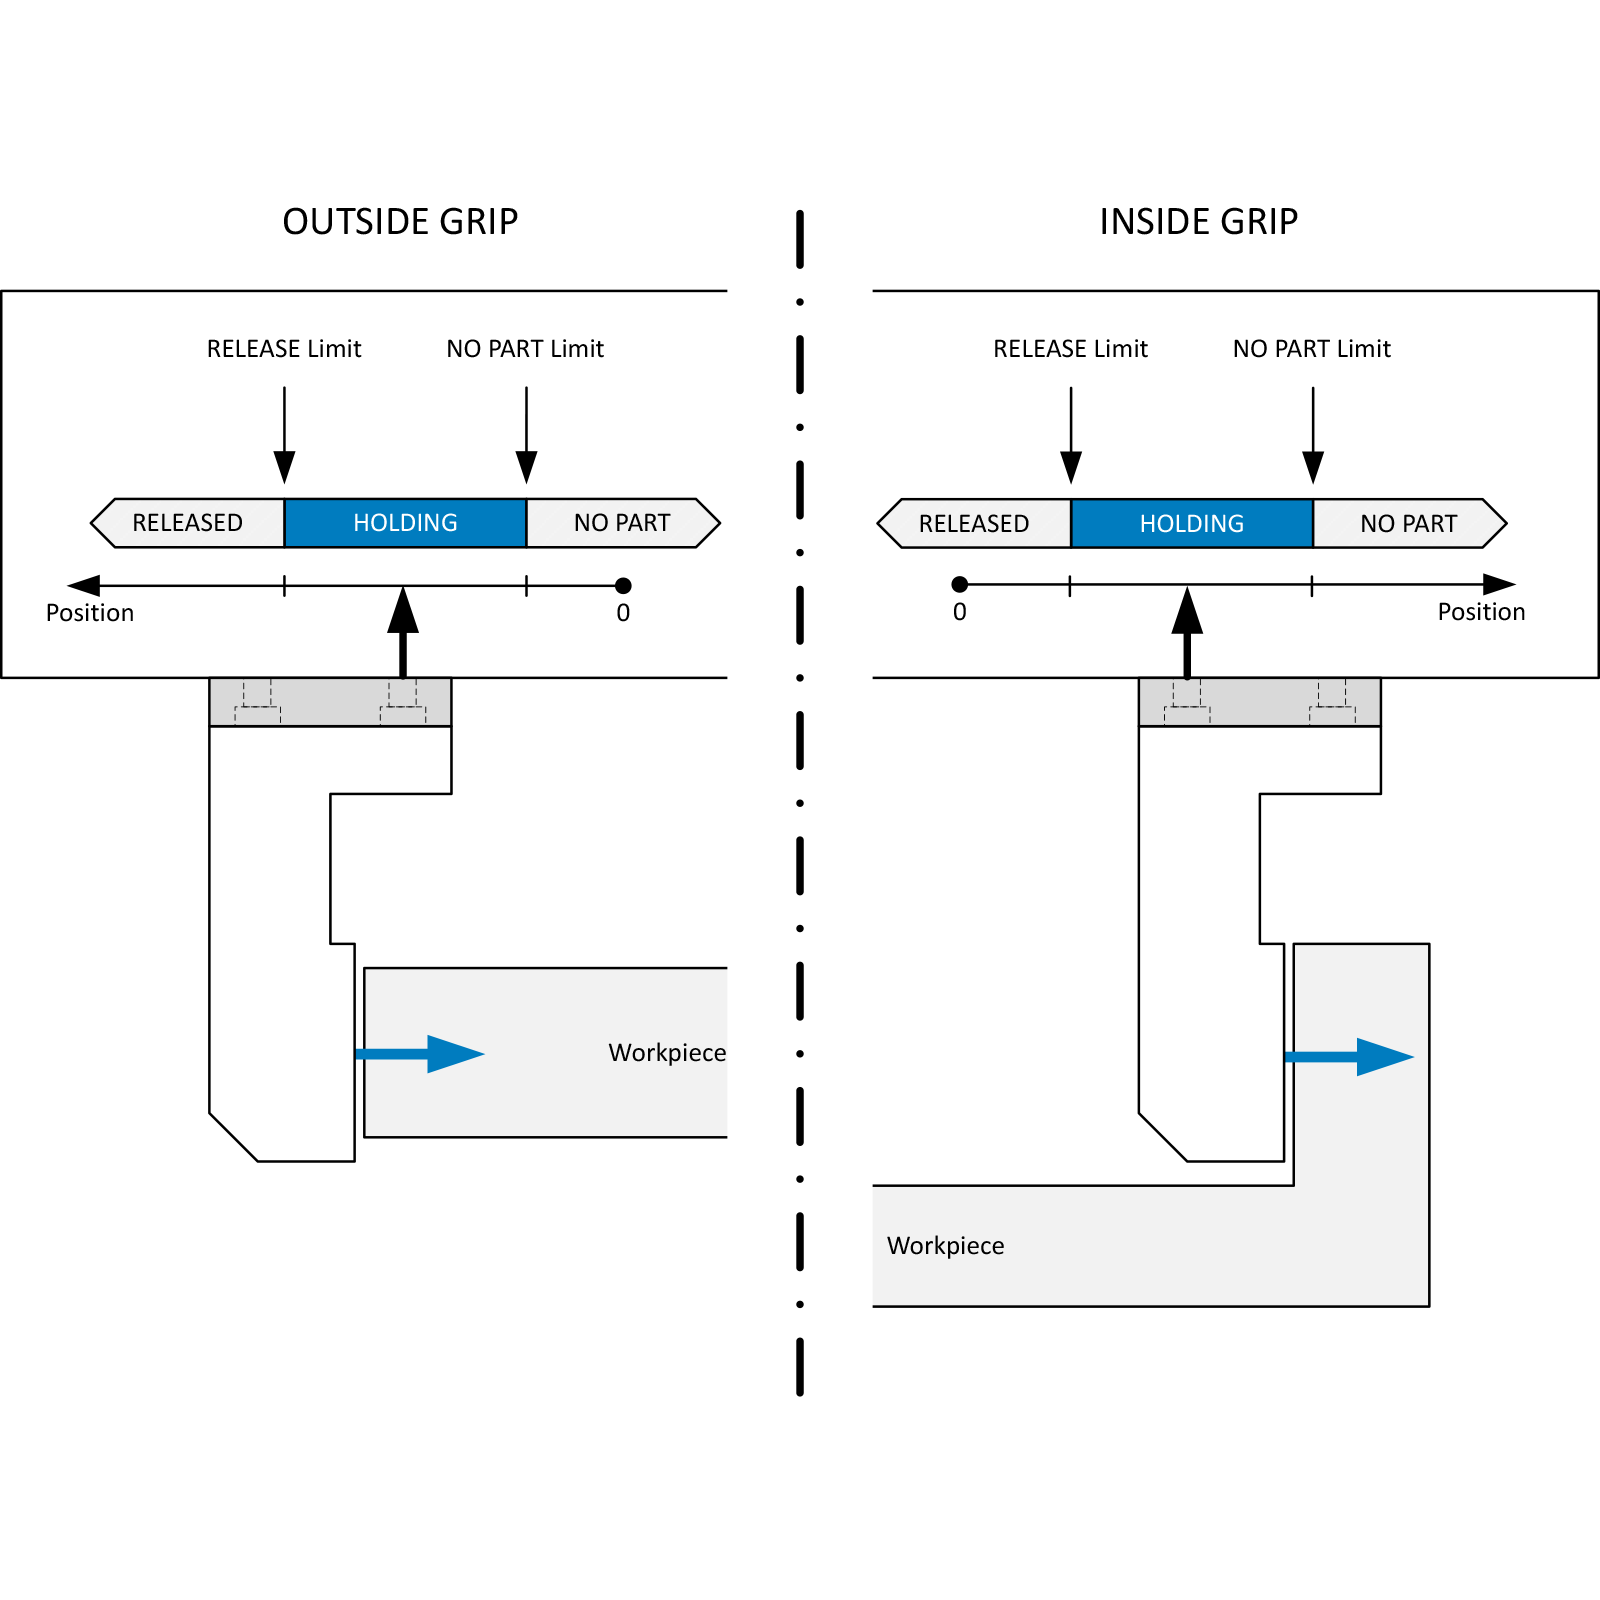
프리셋을 통한 설정
CLG에서는 프리셋을 통해 공작물을 매우 간편하게 학습시킬 수 있습니다. 프리셋에는 RELEASE 한계치, NO-PART 한계치 및 그립력이 저장되어 있습니다. 최대 두 가지 공작물 클래스에 대한 매개변수를 그립 모듈에 직접 저장할 수 있습니다. 가동 중에는 프로세스 데이터를 통해 미리 설정된 프리셋을 선택하게 되며, 이를 통해 제어 과정이 상당히 간소화됩니다. 적응형 애플리케이션을 구현하기 위해 가동 중에도 새로운 요구 사항에 맞춰 프리셋을 조정할 수 있습니다.
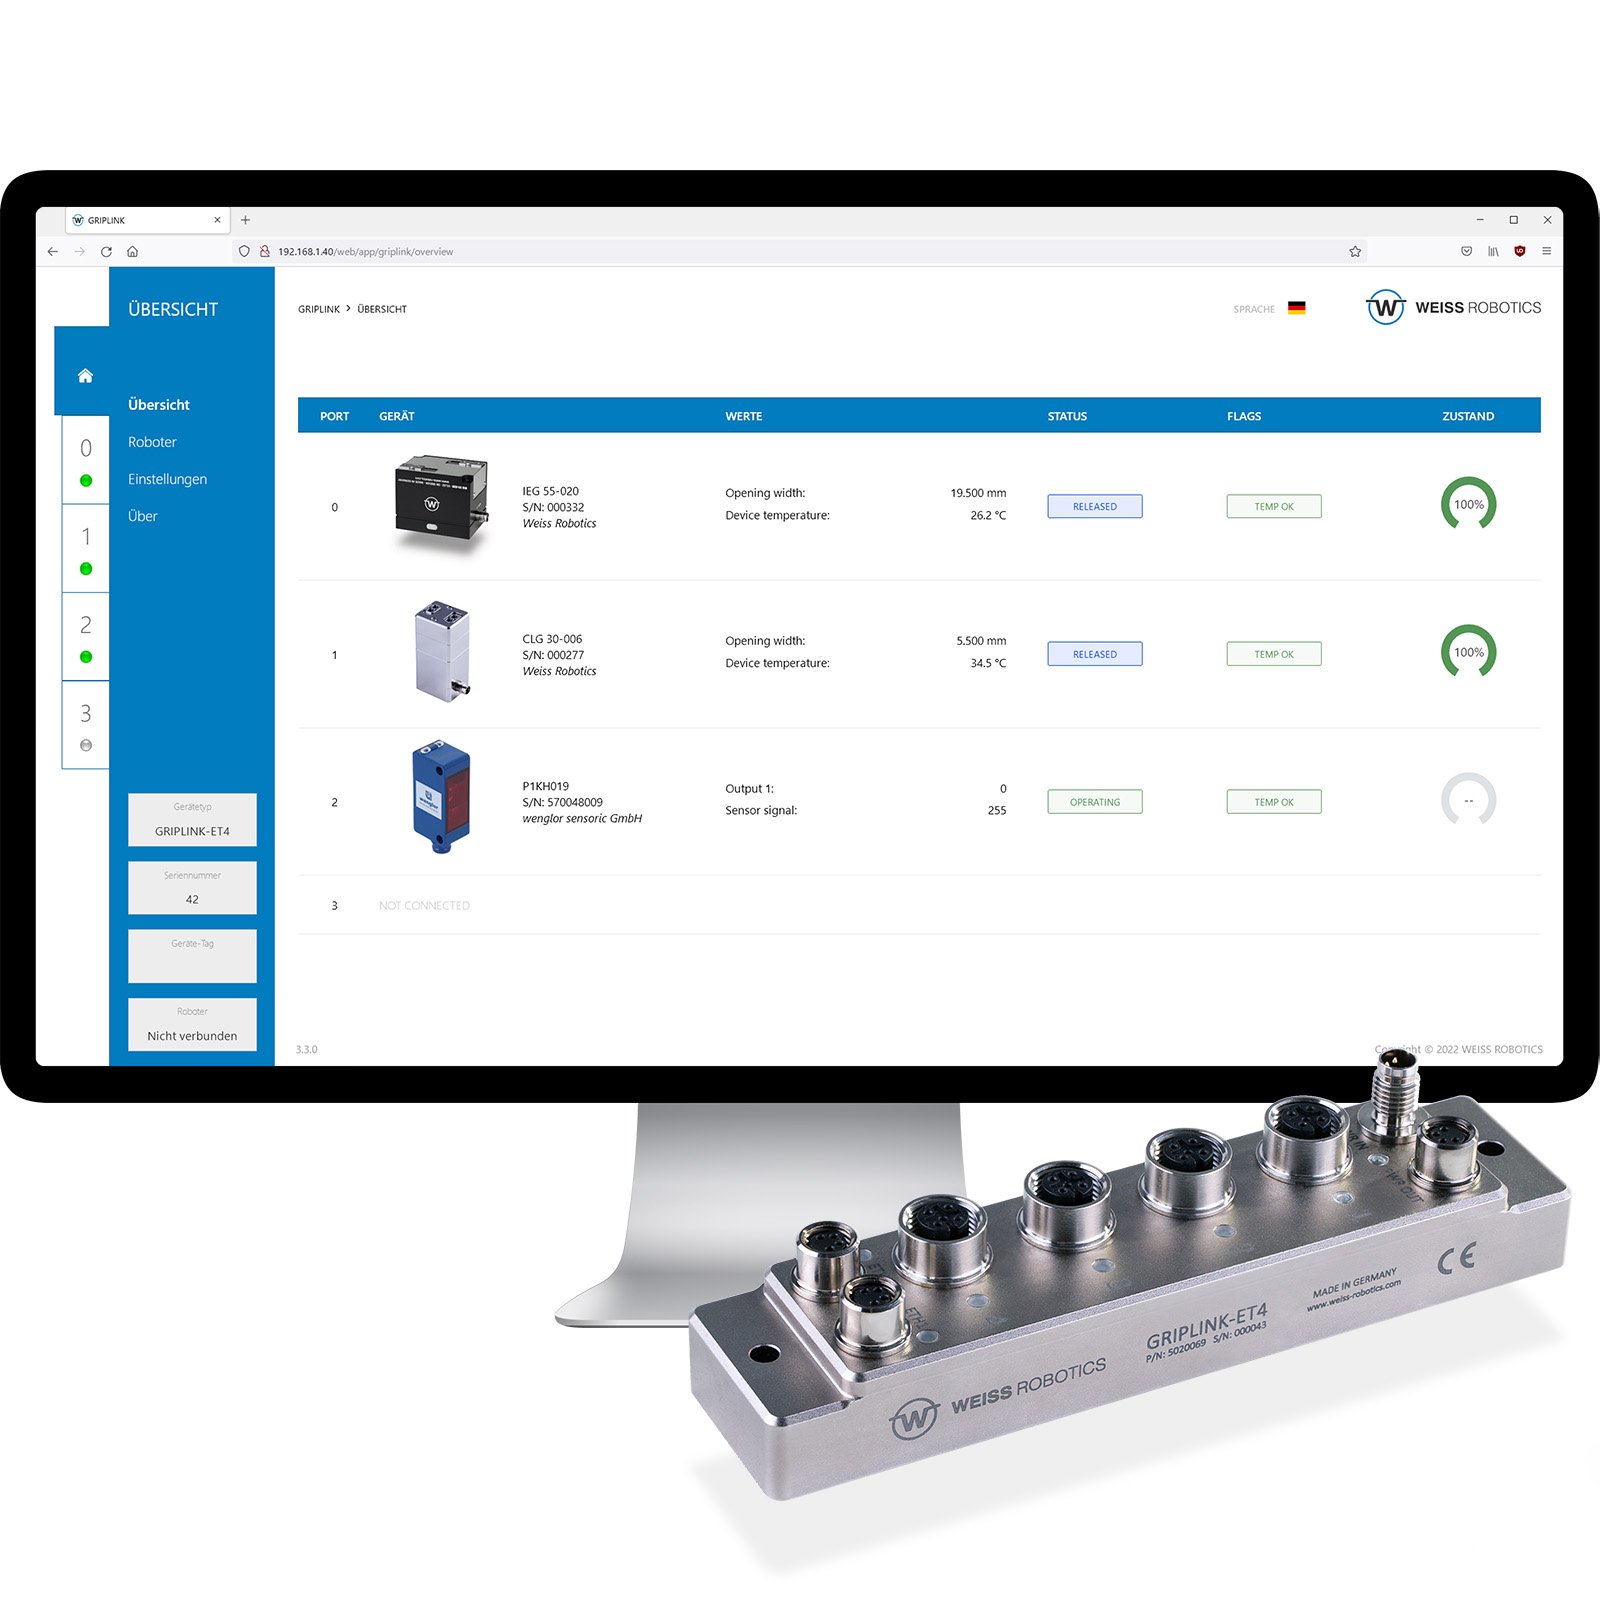
GRIPLINK®를 활용한 로봇 기반 핸들링
GRIPLINK®기술을 사용하면 파지 모듈을 순식간에 로봇 애플리케이션에 직접 통합할 수 있습니다. GRIPLINK®는 미리 제작된 플러그인을 통해 로봇 프로그램 내에서 직접 파지 모듈의 기능을 제공합니다. End-of-Arm Tool을 로봇에 연결하기 위해 기존의 필드버스 인터페이스나 추가적인 PLC가 필요하지 않습니다. 응용 프로그램에 전적으로 집중하십시오. GRIPLINK®가 로봇에서의 저수준 통합을 대신 처리해 드립니다. 자세히 알아보기...

사용 설명서

기술 도면
장치 설명 파일

기타 문서