| PRODUCT | GRIPPING FORCE | STROKE | WORKPIECE WEIGHT | COMMUNICATION |
|---|---|---|---|---|
| CLG 30-006 | 10–30 N | 6 mm | 0,2 kg | IO-Link |
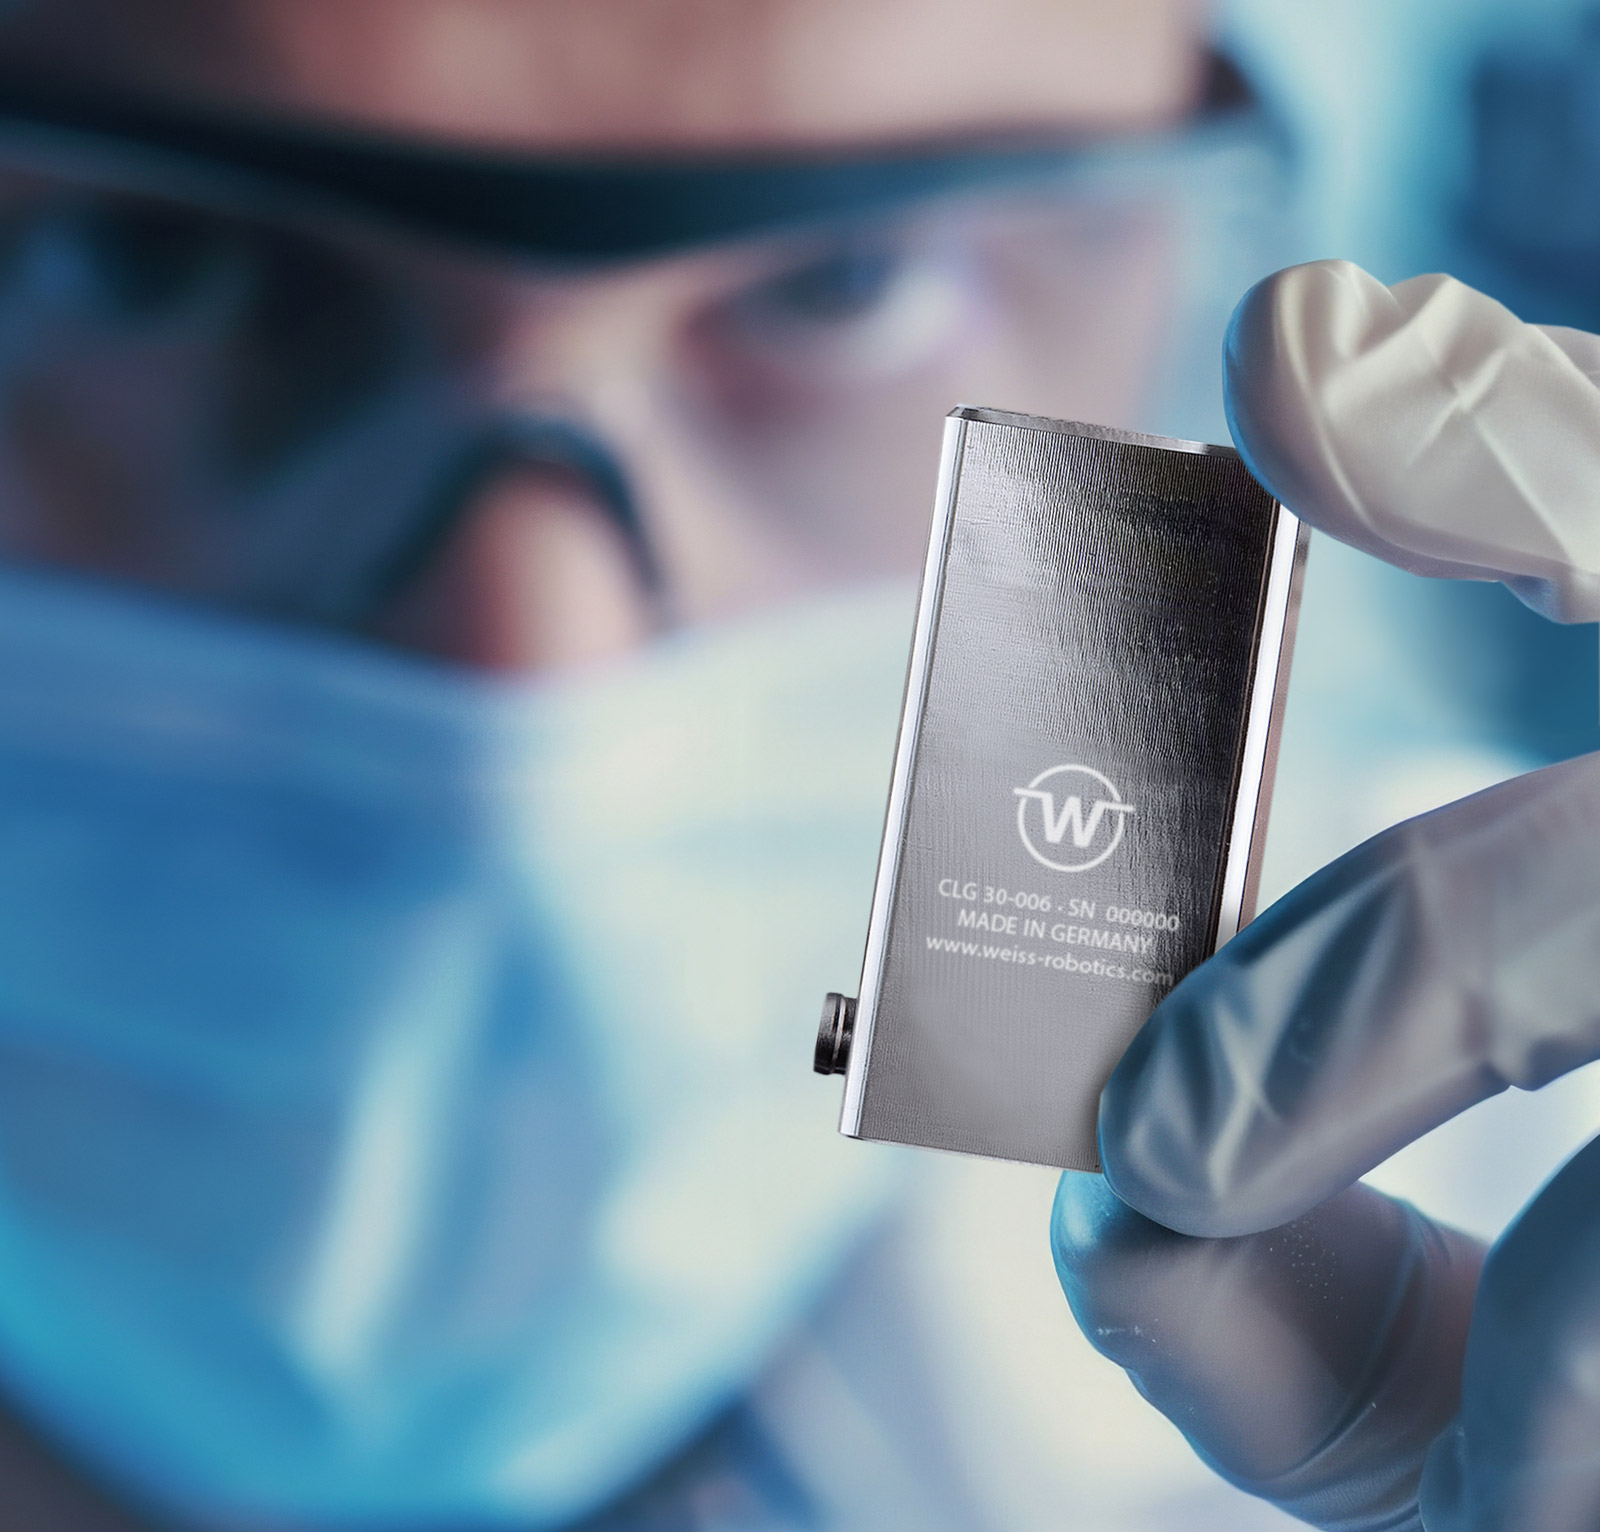
Najwyższa precyzja przy minimalnej przestrzeni montażowej
CLG to najmniejszy w pełni zintegrowany chwytak serwoelektryczny na świecie. W objętości zaledwie 45 cm³ skupia całe know-how firmy Weiss Robotics. Jego higieniczna konstrukcja z minimalnymi szczelinami oraz precyzyjna, bezczujnikowa regulacja siły chwytu umożliwiają niezawodną manipulację wrażliwymi komponentami przy zachowaniu najwyższych wymagań dotyczących czystości.
Twoje korzyści w skrócie
- Precyzyjna manipulacja wrażliwych komponentów dzięki bezczujnikowej regulacji siły chwytu
- Nadaje się do zastosowań w pomieszczeniach czystych do klasy ISO 5, a także w obszarach wrażliwych na wyładowania elektrostatyczne (ESD)
- Wysoka niezawodność procesu dzięki zintegrowanemu wykrywaniu detalu i monitorowaniu chwytu
- Łatwa integracja, parametryzacja i diagnostyka za pośrednictwem standardowego interfejsu IO-Link
Range of applications
- life science
- produkcja elektroniki
- Mikromontaż
- Pick-and-Place
Seria CLG
CLG 30-006

Item-No. 5120014
Serwoelektryczny moduł chwytający do manipulacji drobnymi elementami, siła chwytu 10–30 N, skok 6 mm, bezczujnikowa regulacja siły chwytu, zintegrowane wykrywanie detalu i monitorowanie elementów chwytanych, diodowy wskaźnik stanu, interfejs IO-Link
| Produkt | CLG 30-006 |
|---|---|
| Nr artykułu | 5120014 |
| zasada napędu | serwoelektryczny |
| skok całkowity | 6 mm |
| siła chwytu | 10–30 N |
| Czas cyklu 1) | 0,1 s |
| powtarzalność | ± 0,005 mm |
| Masa detalu (połączenie kształtowe | siłowe) | 0,2 kg | 0,1 kg |
| Maksymalna prędkość palców | 100 mm/s |
| Dopuszczalna długość palców | 30 mm |
| Dopuszczalne wymiary na palec | 0,05 kg |
| stopień ochrony IP | IP 40 |
| Klasa czystości pomieszczenia (zgodnie z normą ISO 14644-1) | ISO 5 |
| Temperatura robocza | 5–50 °C |
| rozpraszający ładunki elektrostatyczne (ESD) | tak |
| Komunikacja | IO-Link V1.1, COM2 (38,4 Kbit/s) |
| Pobór prądu (prąd szczytowy) | 24 VDC, 60 mA (800 mA) |
| masa własna | 120 g |
| Wymiary (dł. x szer. x wys.) | 25 x 30 x 60 mm |
- 1) przy skoku 4 mm
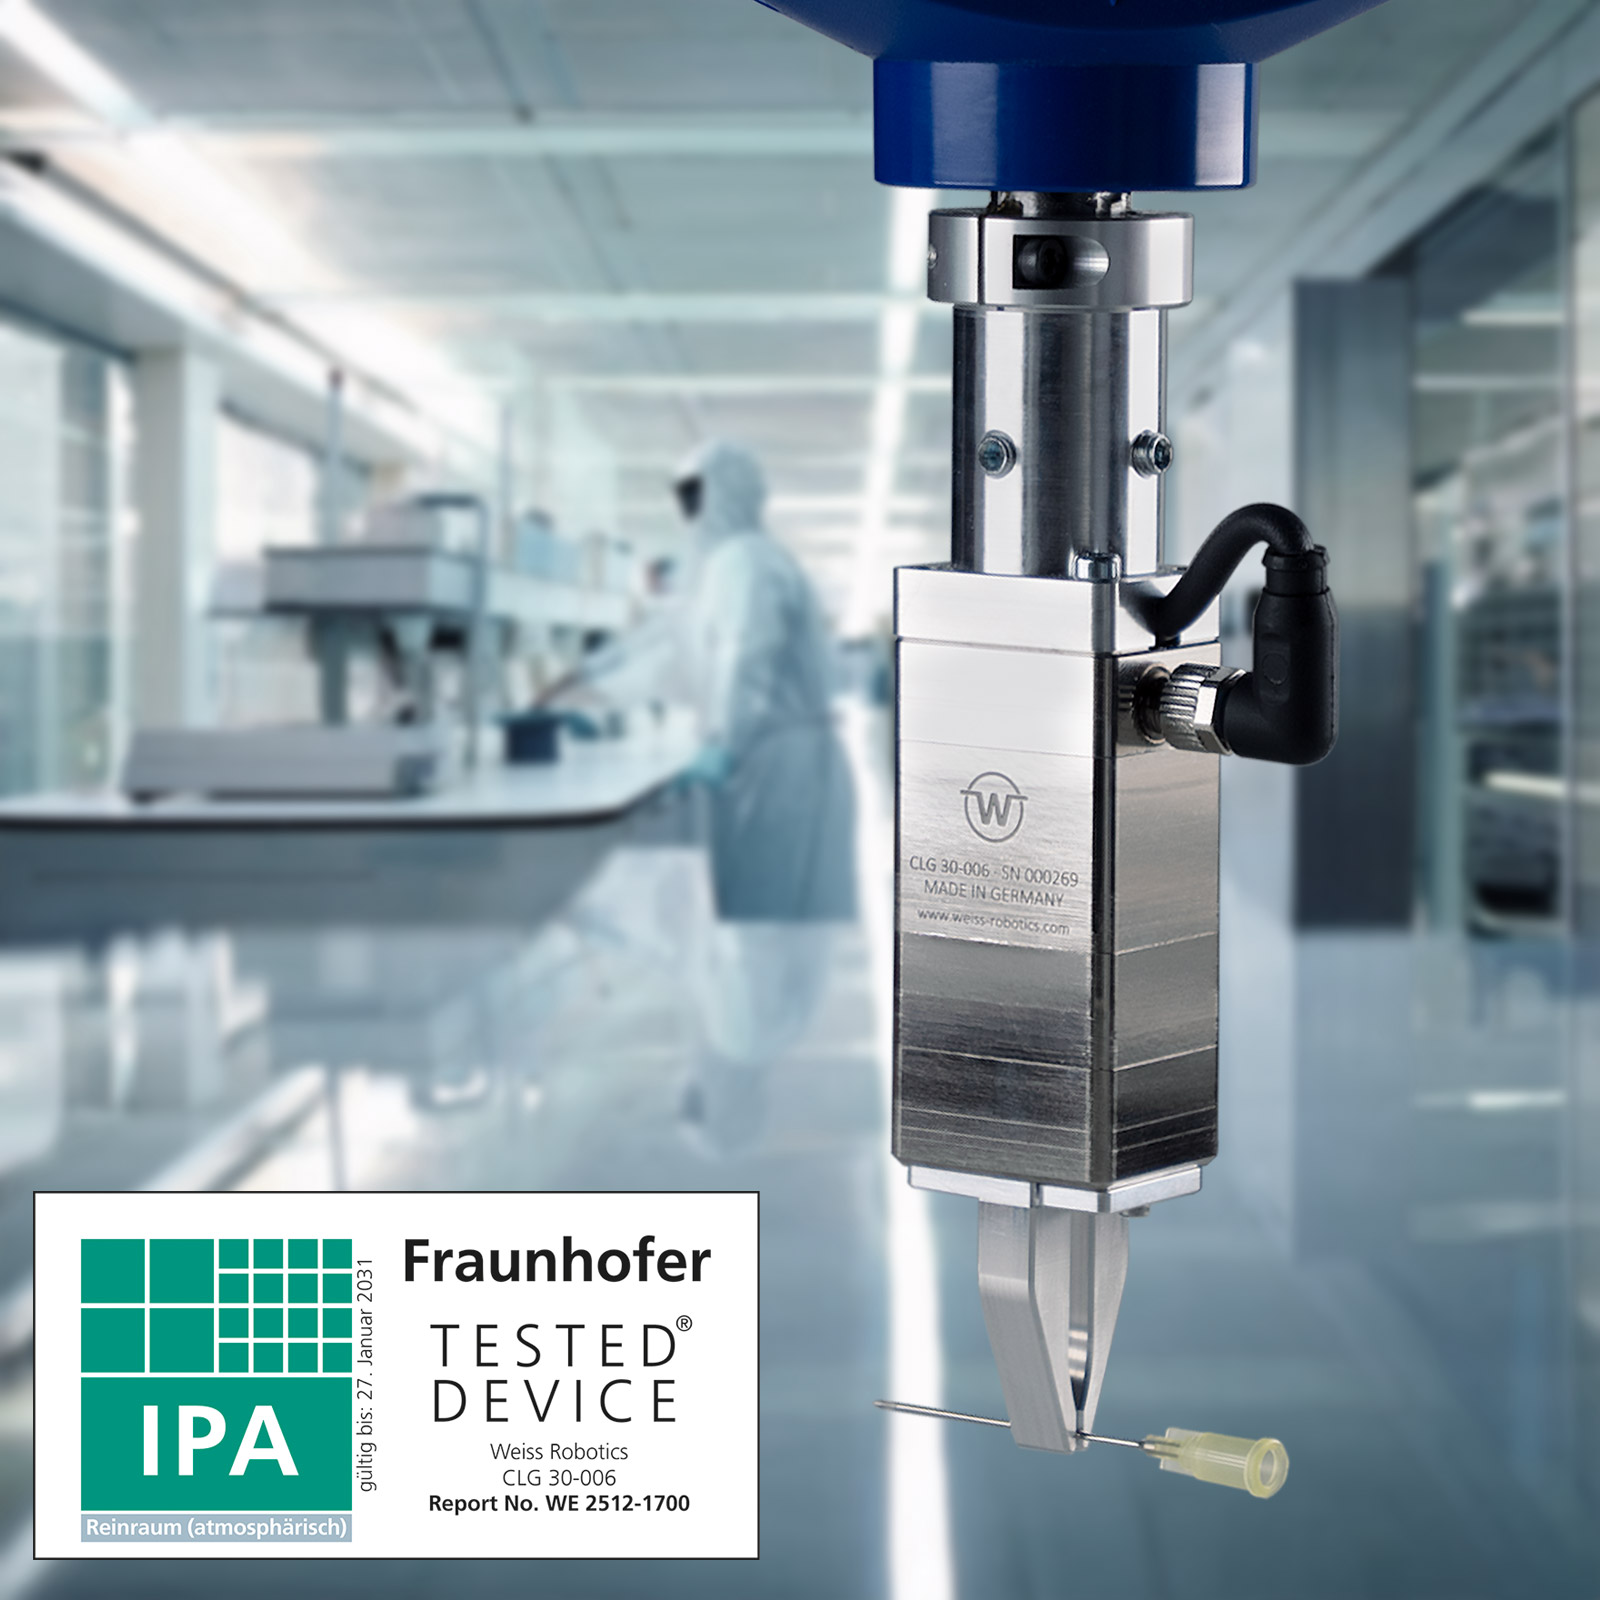
Certyfikowane do zastosowań w pomieszczeniach czystych
Instytut Fraunhofera ds. Techniki Produkcji i Automatyzacji (IPA) przetestował chwytak serwoelektryczny CLG i certyfikował go do stosowania w pomieszczeniach czystych do klasy ISO 5 zgodnie z normą ISO 14644-1. Dzięki temu chwytak CLG idealnie nadaje się do wrażliwych zastosowań, w których wymagana jest najwyższa czystość i niezawodność procesu – na przykład w produkcji medycznej, farmaceutycznej lub w produkcji elektroniki.
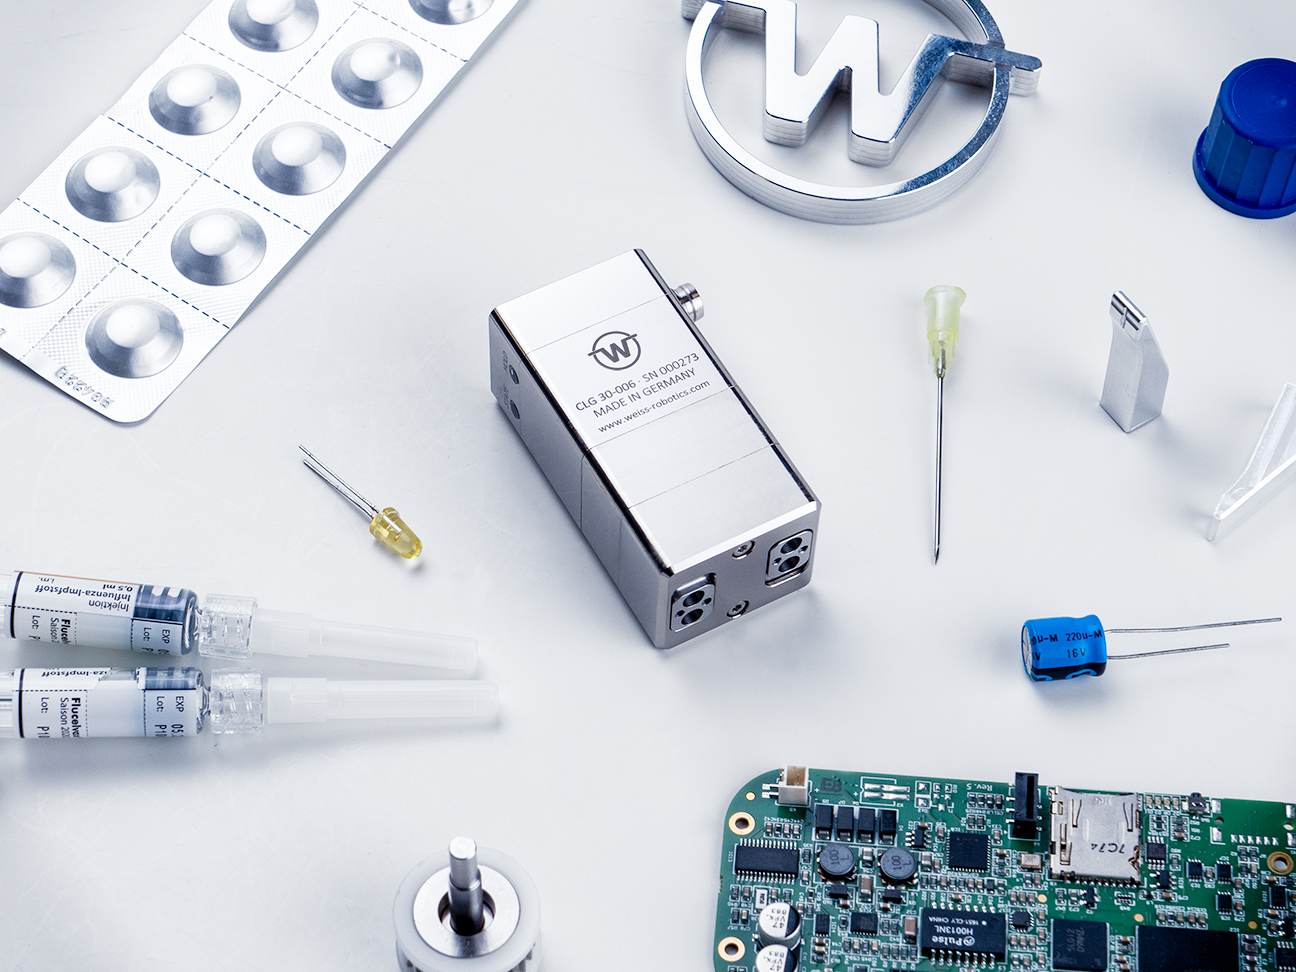
Zintegrowane wykrywanie detalu
Model CLG posiada wbudowany sterownik chwytaka z funkcją wykrywania detalu oraz monitorowania chwytu. Gwarantuje to bezpieczną manipulację nawet w przypadku wymagających detali. Dzięki precyzyjnemu serwoelektrycznemu napędowi palce chwytaka można elastycznie wstępnie ustawić, co pozwala na chwytywanie różnych detali bez konieczności przezbrajania. Nie są potrzebne typowe zewnętrzne czujniki zbliżeniowe, co minimalizuje kontur zakłócający chwytaka i znacznie zwiększa niezawodność procesu.
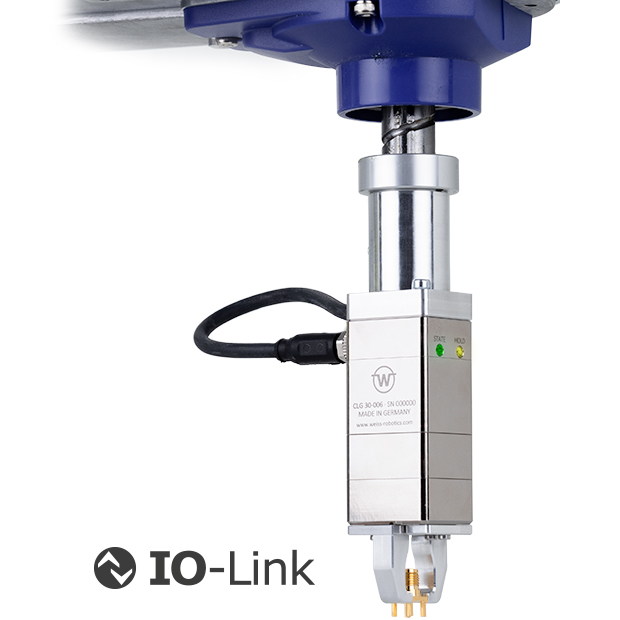
Pozostań w kontakcie – IO-Link
Zintegrowany interfejs IO-Link zapewnia elastyczność. Nie tylko ułatwia on podłączenie do sterowania procesem za pomocą standardowego protokołu, ale także upraszcza parametryzację i diagnostykę w instalacji. Dzięki temu zawsze masz pełną kontrolę nad procesem. Dzięki ustawieniom chwytu opartym na presetach wszystkie systemy chwytania firmy WEISS ROBOTICS obsługujące IO-Link pokazują, jak łatwo można realizować nawet bardziej złożone zastosowania chwytania.
Konfiguracja za pomocą ustawień wstępnych
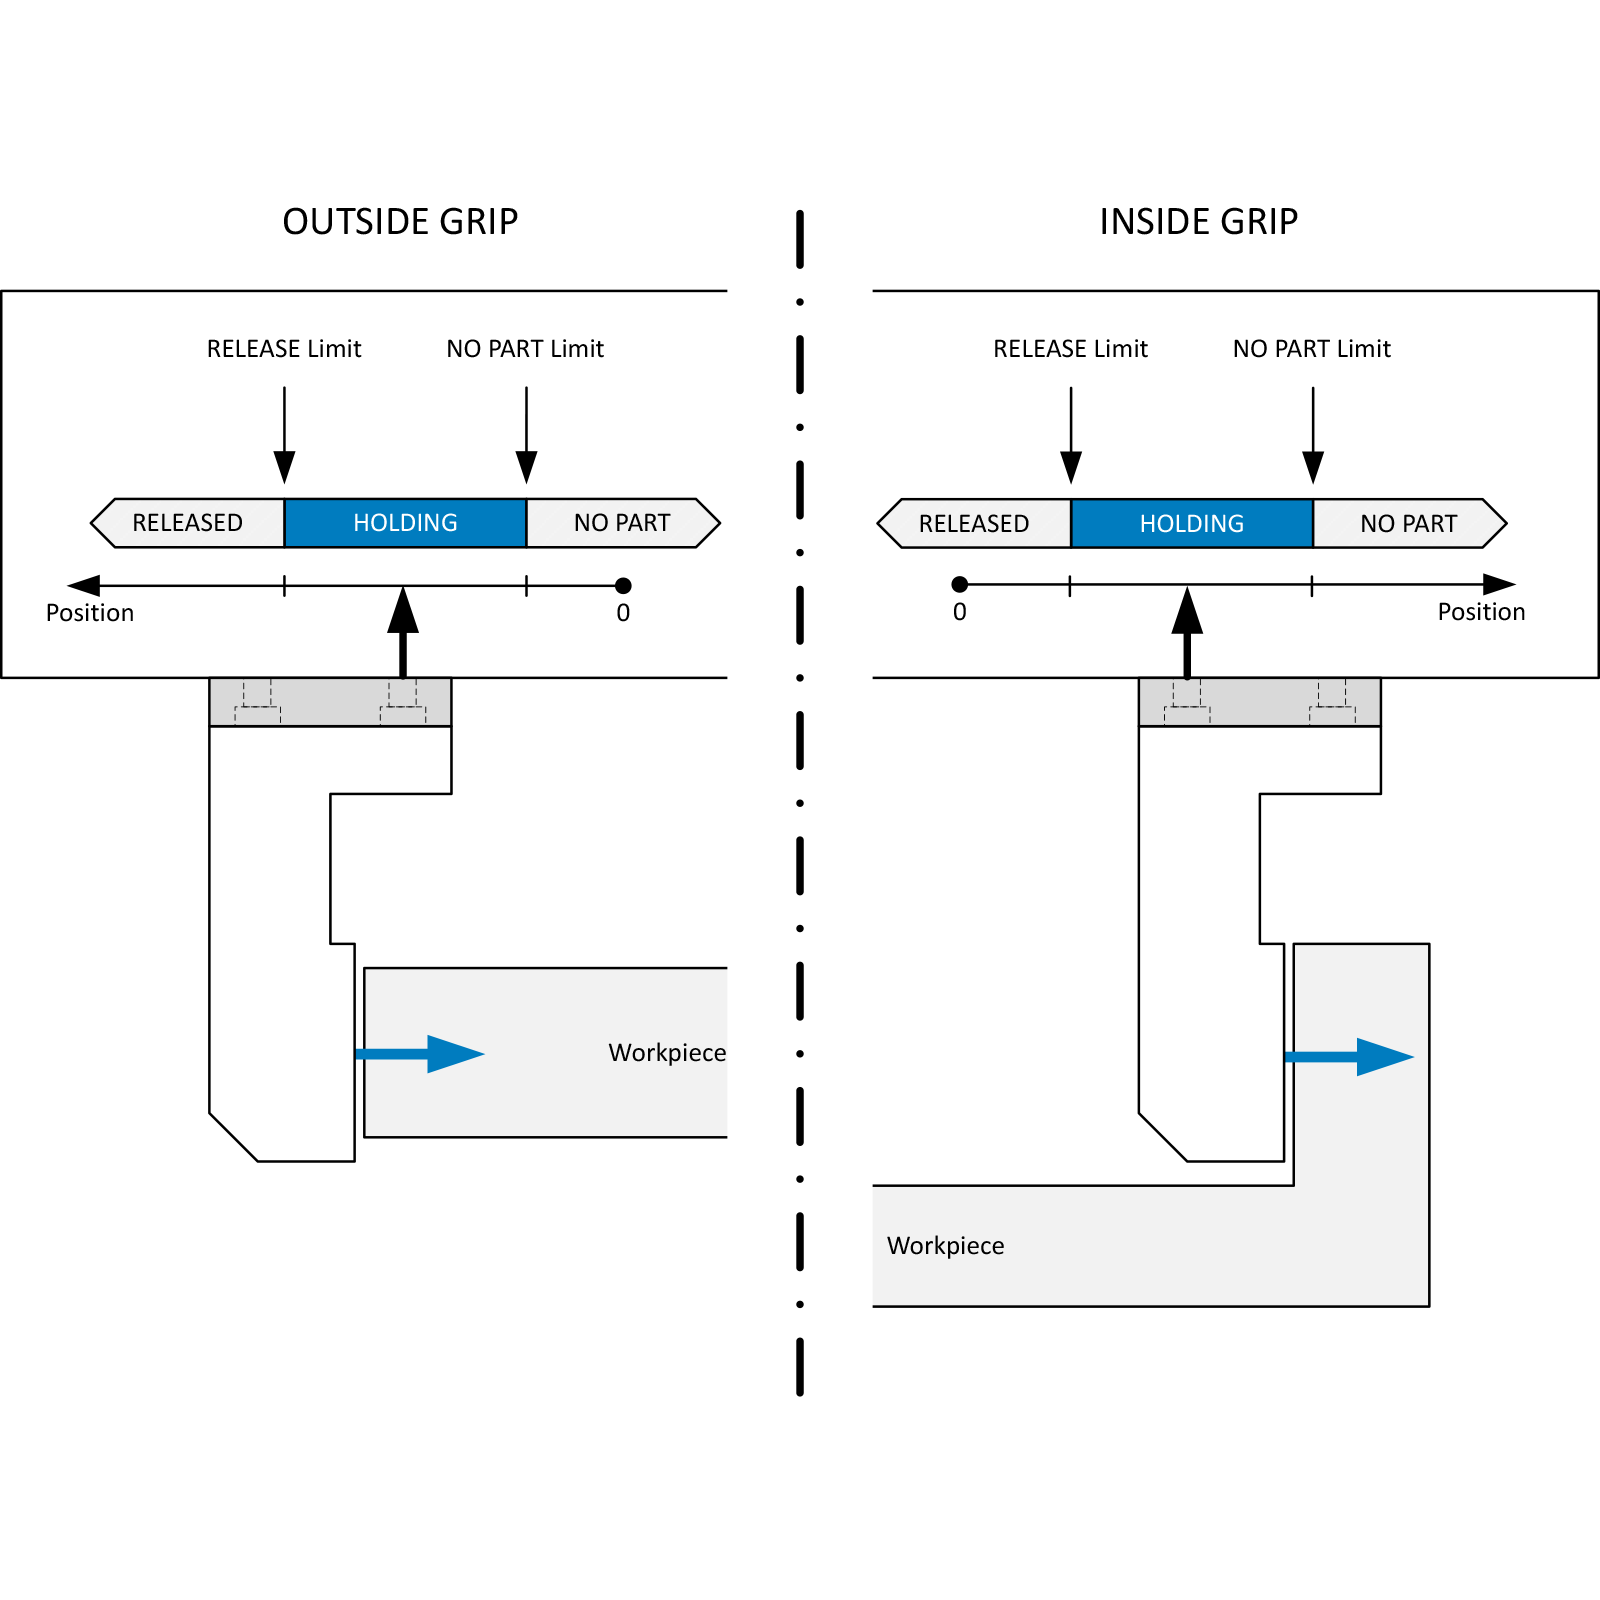
W przypadku serii CLG detale można bardzo łatwo zaprogramować za pomocą ustawień wstępnych. W ustawieniu wstępnym zapisane są limit zwolnienia (RELEASE), limit braku elementu (NO-PART) oraz siła chwytu. Parametry dla maksymalnie dwóch klas detali można zapisać bezpośrednio w module chwytającym. Podczas pracy wcześniej zdefiniowane ustawienia wstępne są wybierane za pomocą danych procesowych – znacznie upraszcza to sterowanie. Aby realizować zastosowania adaptacyjne, ustawienia wstępne można dostosowywać do nowych wymagań również w trakcie pracy.
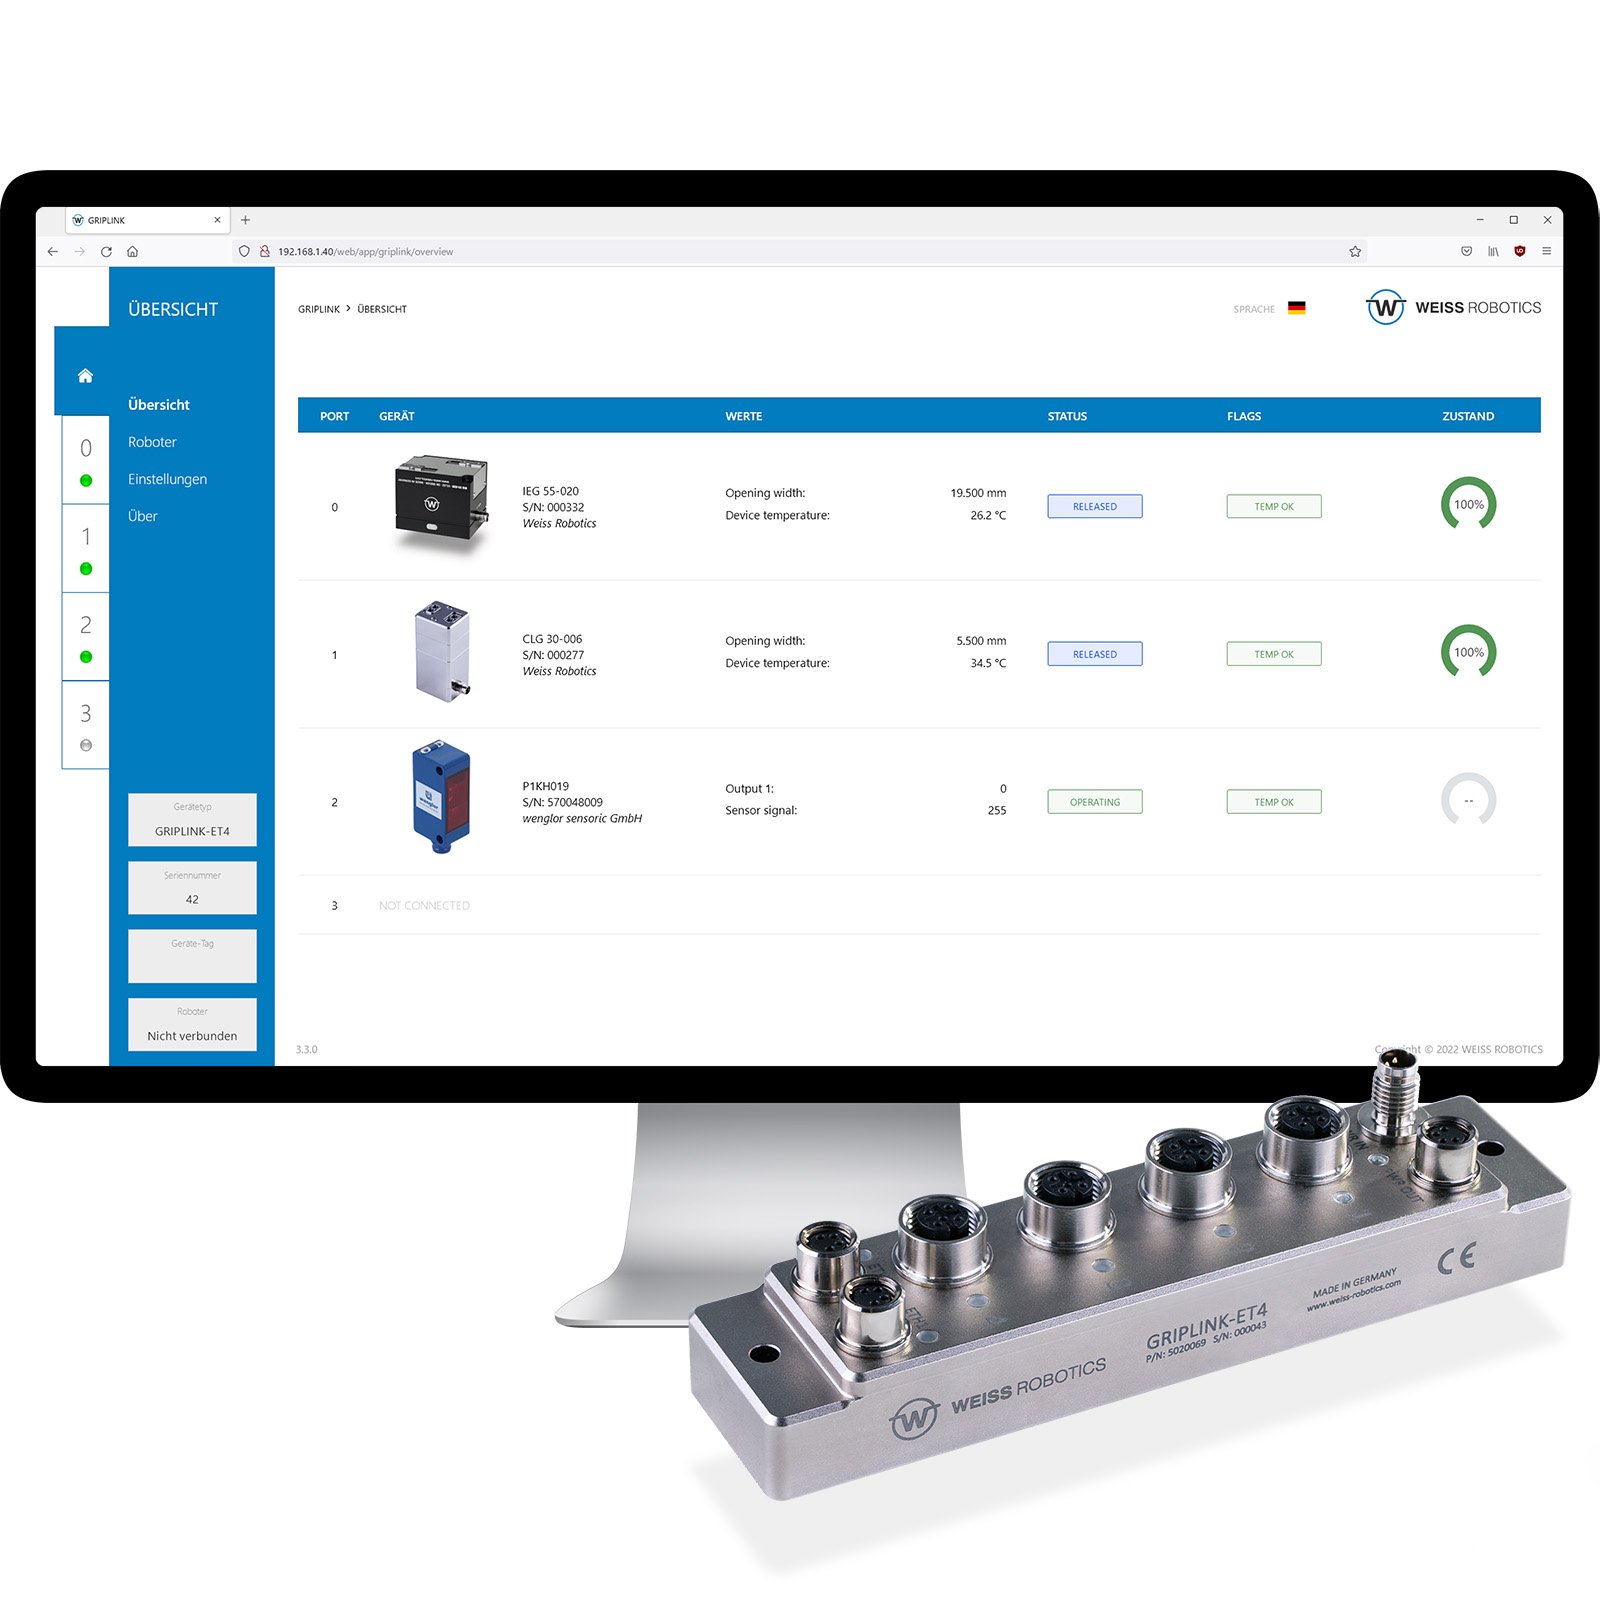
Manipulacja z wykorzystaniem robotów dzięki GRIPLINK®
Dzięki technologii GRIPLINK®można w mgnieniu oka zintegrować moduł chwytający bezpośrednio z aplikacją robotyczną. Dzięki gotowym wtyczkom GRIPLINK® udostępnia funkcje modułu chwytającego bezpośrednio w programie robota – do podłączenia End-of-Arm Tool nie są potrzebne ani konwencjonalne interfejsy magistrali polowej, ani dodatkowy sterownik PLC. Skup się całkowicie na swojej aplikacji – GRIPLINK® zajmie się za Ciebie integracją niskopoziomową z robotem. Dowiedz się więcej...

instrukcja obsługi

Rysunek techniczny
plik opisu urządzenia

Inne dokumenty