Motion Stream Interface para Physical AI
La Motion Stream Interface, o MSI, permite controlar en tiempo real determinadas pinzas servoeléctricas de Weiss Robotics. Los controladores externos, los sistemas de IA o las soluciones de teleoperación pueden transmitir valores de referencia de posición y fuerza como un flujo de movimiento continuo (Motion Stream) y evaluar directamente los datos de retroalimentación procedentes de la pinza. De este modo, la pinza se convierte en un componente activo de las modernas arquitecturas de Physical AI, para estrategias de agarre adaptativas, Bin Picking avanzado, servocontrol visual y teleoperación.
MSI es la interfaz para sistemas reactivos que no solo ejecutan operaciones de agarre, sino que, durante el movimiento, toman decisiones, realizan correcciones y aprenden.
Ámbitos de aplicación
MSI está diseñado para aplicaciones en las que la pinza no solo ejecuta un comando, sino que reacciona de forma dinámica a datos externos. Los modelos de IA, los sistemas de visión o las soluciones de teleoperación pueden influir en el movimiento de los dedos en tiempo real e incorporar el estado de la pinza en su estrategia de control.
Physical AI y
Bin Picking avanzado de objetos en contenedores
Para estrategias de agarre controladas por IA, en las que la pinza reacciona durante el movimiento a los datos de sensores, la posición del objeto y las decisiones del modelo. MSI permite movimientos adaptativos de los dedos para situaciones con piezas desordenadas, complejas y difíciles de predecir.
Teleoperación y manipulación
remota
MSI permite transmitir los movimientos de la pinza como un flujo de movimiento (Motion Stream) y combinarlos con los datos de retroalimentación procedentes de la pinza. De este modo, se pueden implementar configuraciones maestro-esclavo, la manipulación a distancia y conceptos de manejo intuitivos con un seguimiento preciso del movimiento de los dedos.
Control externo de pinzas e
investigación
Para equipos que desarrollan sus propias estrategias de control, prototipos o algoritmos experimentales de manipulación. MSI ofrece acceso directo al control de movimiento de la pinza, por ejemplo, para el servocontrol visual, el control adaptativo de fuerza, los conceptos de impedancia o los enfoques de control adaptativo.
Diseñado para la robótica basada en la inteligencia artificial
La Physical AI está transformando los requisitos de la tecnología de agarre. La pinza ya no tiene que limitarse a ejecutar movimientos predefinidos, sino que debe ser capaz de reaccionar ante la posición del objeto, el estado del proceso, los datos de sensores y las decisiones del modelo.
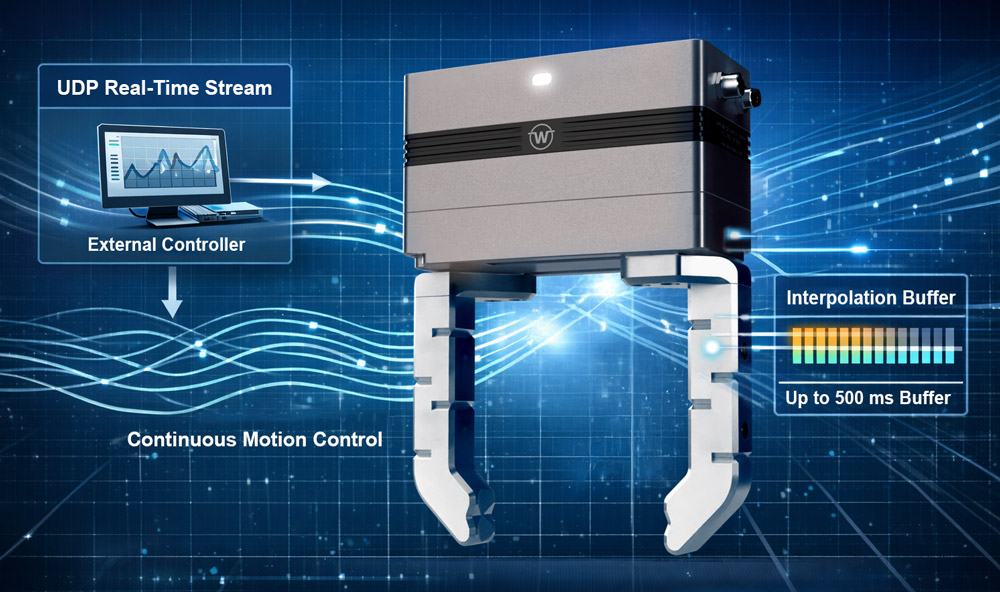
Para ello, MSI proporciona el acceso directo al movimiento. Los perfiles de movimiento y fuerza se generan en el sistema externo —por ejemplo, en un proceso de IA, un controlador de visión o un entorno de teleoperación— y se transmiten a la pinza como un flujo continuo. La pinza interpola internamente los puntos de referencia recibidos en su malla temporal de 1 ms y proporciona, de forma paralela, información sobre la posición, la velocidad, la fuerza, el estado y el estado del búfer.
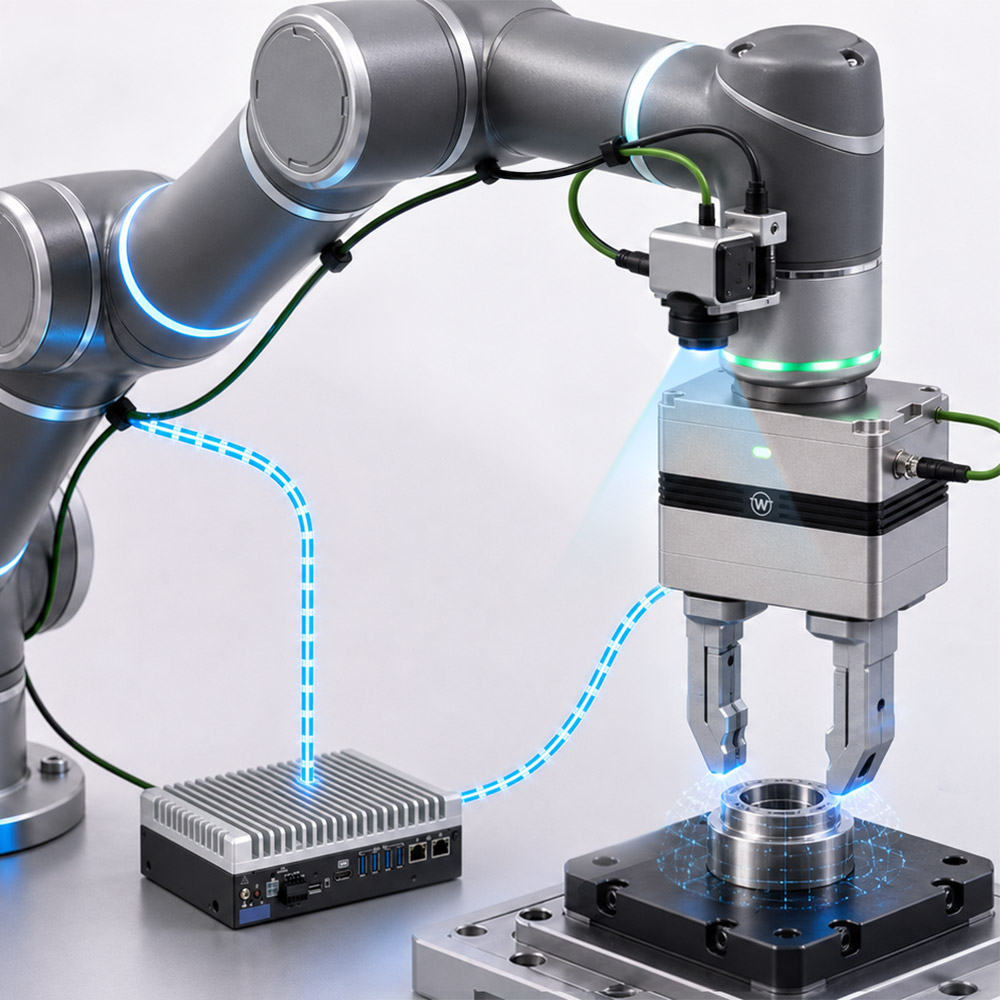
La pinza como efector final en tiempo real para Physical AI
Para las aplicaciones de IA física, la pinza es más que una simple herramienta acoplada al robot. Es el punto de contacto activo entre la decisión del modelo y el mundo físico.
Con MSI, los sistemas basados en IA pueden generar, evaluar y ajustar los movimientos de agarre en tiempo real. En lugar de desplazarse hacia una posición objetivo fija, el controlador externo puede modificar continuamente el movimiento de los dedos, en función de la información de la cámara, la evolución de la fuerza, el comportamiento del objeto o la salida de la política de control. De este modo, se pueden implementar estrategias de agarre que aprenden, en las que la pinza está integrada directamente en el circuito de decisión y control.
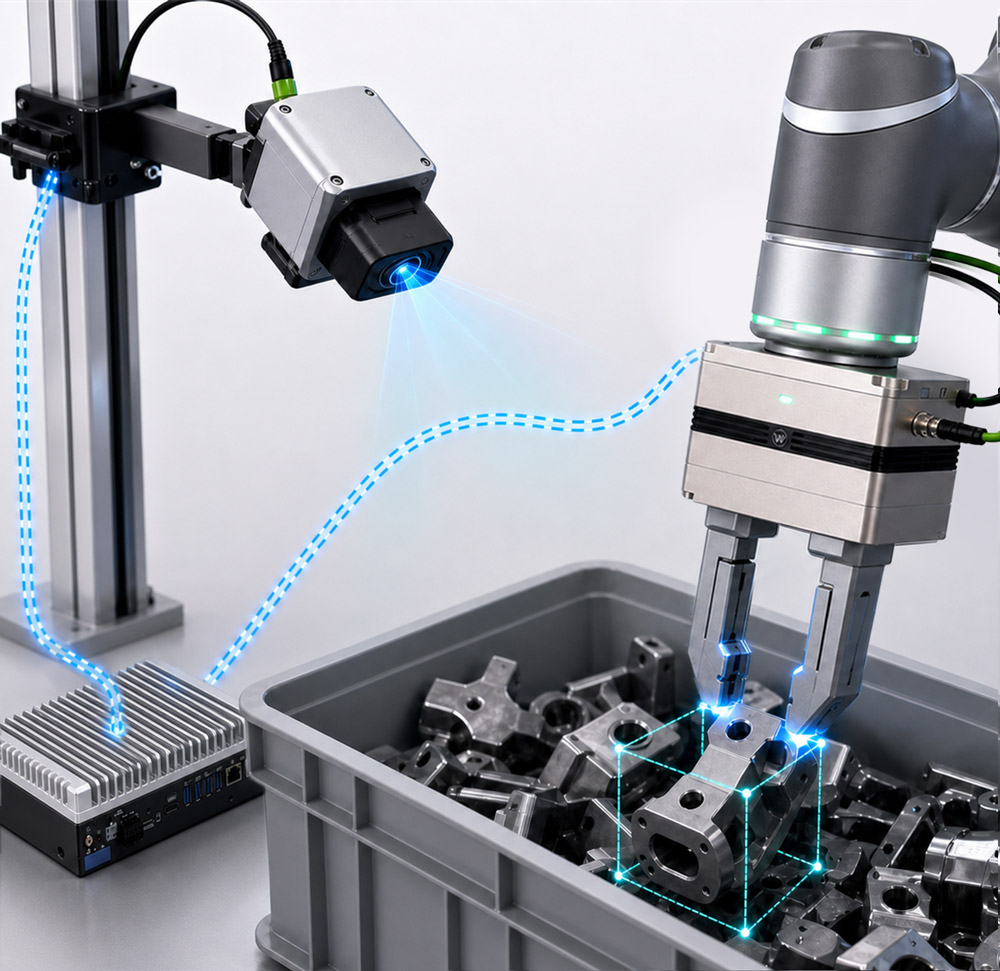
Corrección en tiempo real para el exigente Bin Picking
En la selección avanzada de objetos (Advanced Bin Picking), las condiciones cambian con frecuencia durante el proceso de agarre: los objetos se inclinan, se deslizan, quedan ocultos o reaccionan de forma diferente a lo previsto por el sistema de visión. Las órdenes de agarre clásicas alcanzan rápidamente sus límites en estos casos.
Con MSI, un sistema externo puede ajustar los valores de referencia de posición y fuerza durante la ejecución, por ejemplo, basándose en visión 3D, datos táctiles, estimación de la fuerza de agarre o retroalimentación del proceso. Esto hace que MSI resulte especialmente interesante para aplicaciones de selección de contenedores en las que no solo importa la posición objetivo, sino también el movimiento adaptativo hasta lograr un agarre estable.
Transmisión en tiempo real del movimiento de la pinza
La teleoperación plantea elevadas exigencias en cuanto a capacidad de reacción, sincronización y retroalimentación. MSI puede transmitir los movimientos de la pinza como un flujo de movimiento y, al mismo tiempo, enviar datos de estado desde la pinza. De este modo, es posible implementar escenarios maestro-esclavo, manipulación a distancia o conceptos de manejo intuitivos, en los que una pinza marca los movimientos y otra pinza los reproduce casi en tiempo real. El manual de referencia describe, a modo de ejemplo, un escenario de teleoperación con dos pinzas: una pinza maestra proporciona retroalimentación de posición, mientras que una pinza esclava reproduce el movimiento.
Streaming en lugar de comandos individuales
MSI sigue un modelo orientado a flujos. La pinza no genera la trayectoria por sí misma. En su lugar, el controlador externo envía continuamente puntos base con la posición de destino y el límite de fuerza. Estos puntos base se interpolan en la pinza al ritmo interno del controlador de 1 ms.
De este modo, la lógica de movimiento permanece íntegramente en el sistema externo. Las políticas, los algoritmos de visión, los modelos de control o los sistemas de teleoperación pueden determinar directamente el movimiento de la pinza, sin verse limitados a un modelo de comandos rígido.
Retroalimentación para circuitos de control adaptativos
MSI proporciona continuamente datos de retroalimentación procedentes de la pinza. Entre ellos se incluyen la posición de los dedos, la velocidad, la corriente del motor, la fuerza de sujeción estimada, los indicadores de estado, la marca de tiempo, el estado de funcionamiento y el nivel de llenado del búfer. Estos datos pueden ser utilizados por sistemas externos para supervisar movimientos, clasificar estados de agarre, detectar fases de contacto o ajustar estrategias de control en tiempo real. De este modo, el MSI no solo es adecuado para la ejecución de movimientos, sino también como interfaz de supervisión en tiempo real para aplicaciones robóticas basadas en datos.
Para equipos que quieran encargarse ellos mismos de los Greifen
MSI está dirigido a equipos de desarrolladores que deseen integrar la pinza en profundidad en su propia arquitectura de control, normalmente en ámbitos como Physical AI, Bin Picking, teleoperación, servocontrol visual y control adaptativo de fuerza.
Los modelos de IA pueden generar perfiles de movimiento y fuerza directamente durante el proceso. Los datos de visión o de proceso pueden corregir los movimientos de los dedos durante la ejecución. Los sistemas de teleoperación pueden transmitir los movimientos de la pinza y los datos de retroalimentación entre el operador, el sistema maestro y la pinza remota. Los algoritmos de control propios pueden ajustar continuamente los límites de fuerza y el comportamiento de movimiento.
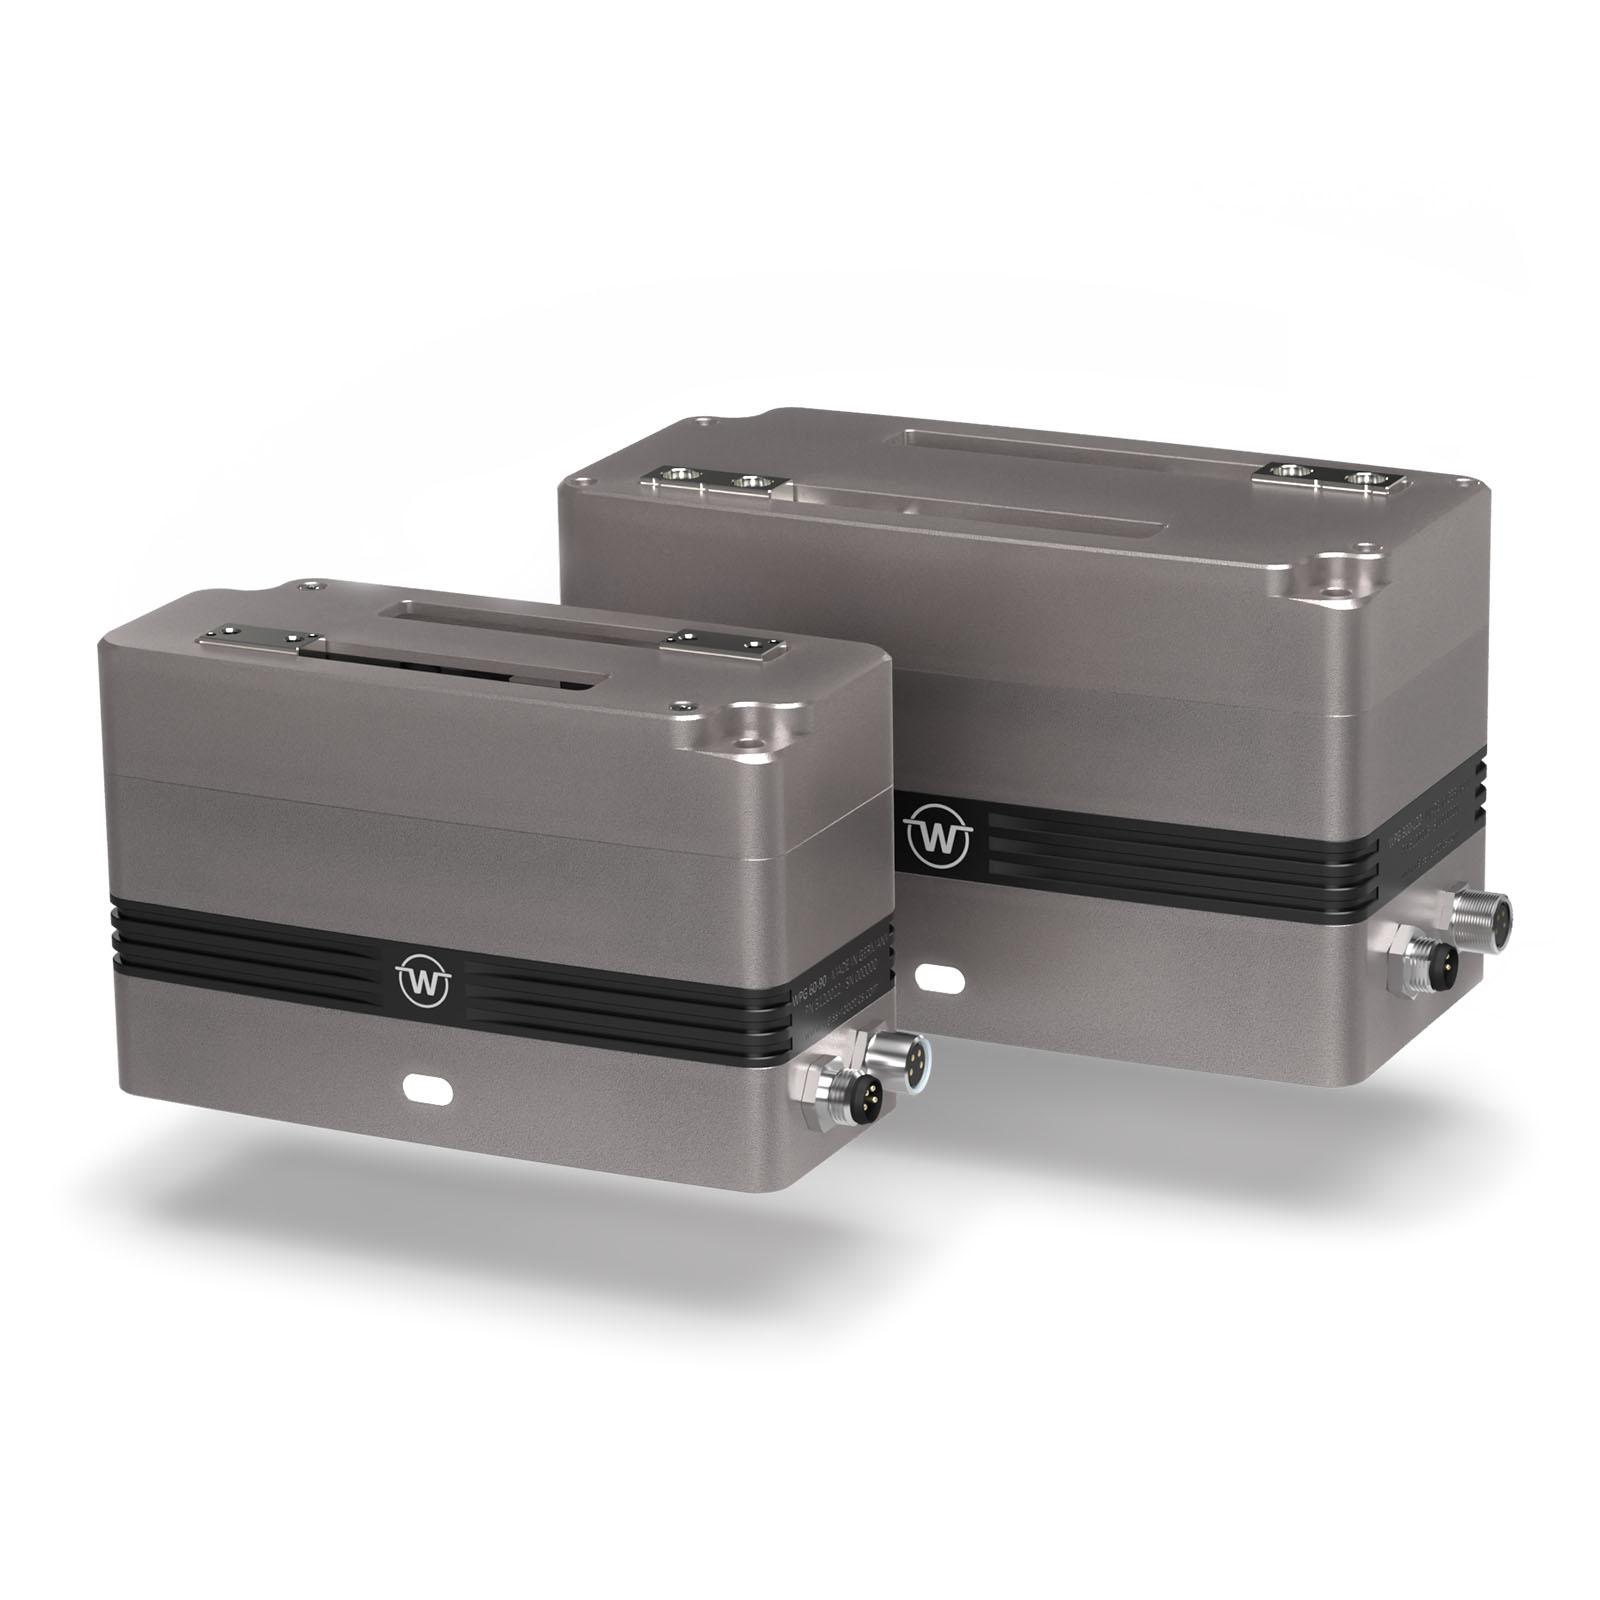
Productos disponibles
¿Desarrollan sistemas de inteligencia artificial física o de teleoperación?
Con la Motion Stream Interface, podrá integrar la pinza directamente en su arquitectura en tiempo real: desde el Bin Picking basado en IA, pasando por estrategias de agarre adaptativas, hasta la teleoperación maestro-esclavo.
Hable con nosotros sobre su aplicación. Le ayudaremos a seleccionar las pinzas servoeléctricas compatibles y a definir los aspectos técnicos de su integración MSI.
Tel.: +49 7141 94 702-10
Correo electrónico: sales@weiss-robotics.com
Documentación

Biblioteca de Python y programas de ejemplo

Dissector de Wireshark para el protocolo MSI
Máximo control: con responsabilidad en el sistema externo
MSI está diseñado para aplicaciones exigentes en tiempo real. El controlador externo se encarga de la planificación de trayectorias, la sincronización, la gestión de búferes y el tratamiento de errores. La pinza se encarga de la ejecución interna, la interpolación y la retroalimentación.
Esta arquitectura ofrece la máxima libertad para desarrollar algoritmos de control propios, pero requiere una validación minuciosa de los perfiles de movimiento. Especialmente en el caso de movimientos altamente dinámicos, cambios rápidos de dirección o fuerzas elevadas de forma continuada, es necesario tener en cuenta la carga mecánica, la temperatura, el ciclo de trabajo y las funciones de seguridad.