| PRODUCT | GRIPPING FORCE | STROKE | WORKPIECE WEIGHT | COMMUNICATION |
|---|---|---|---|---|
| GRIPKIT EASY | 30–200 N | 30 mm | 4,3 kg |
Tool-I/O (cyfrowe wejścia/wyjścia / RS4854)) |
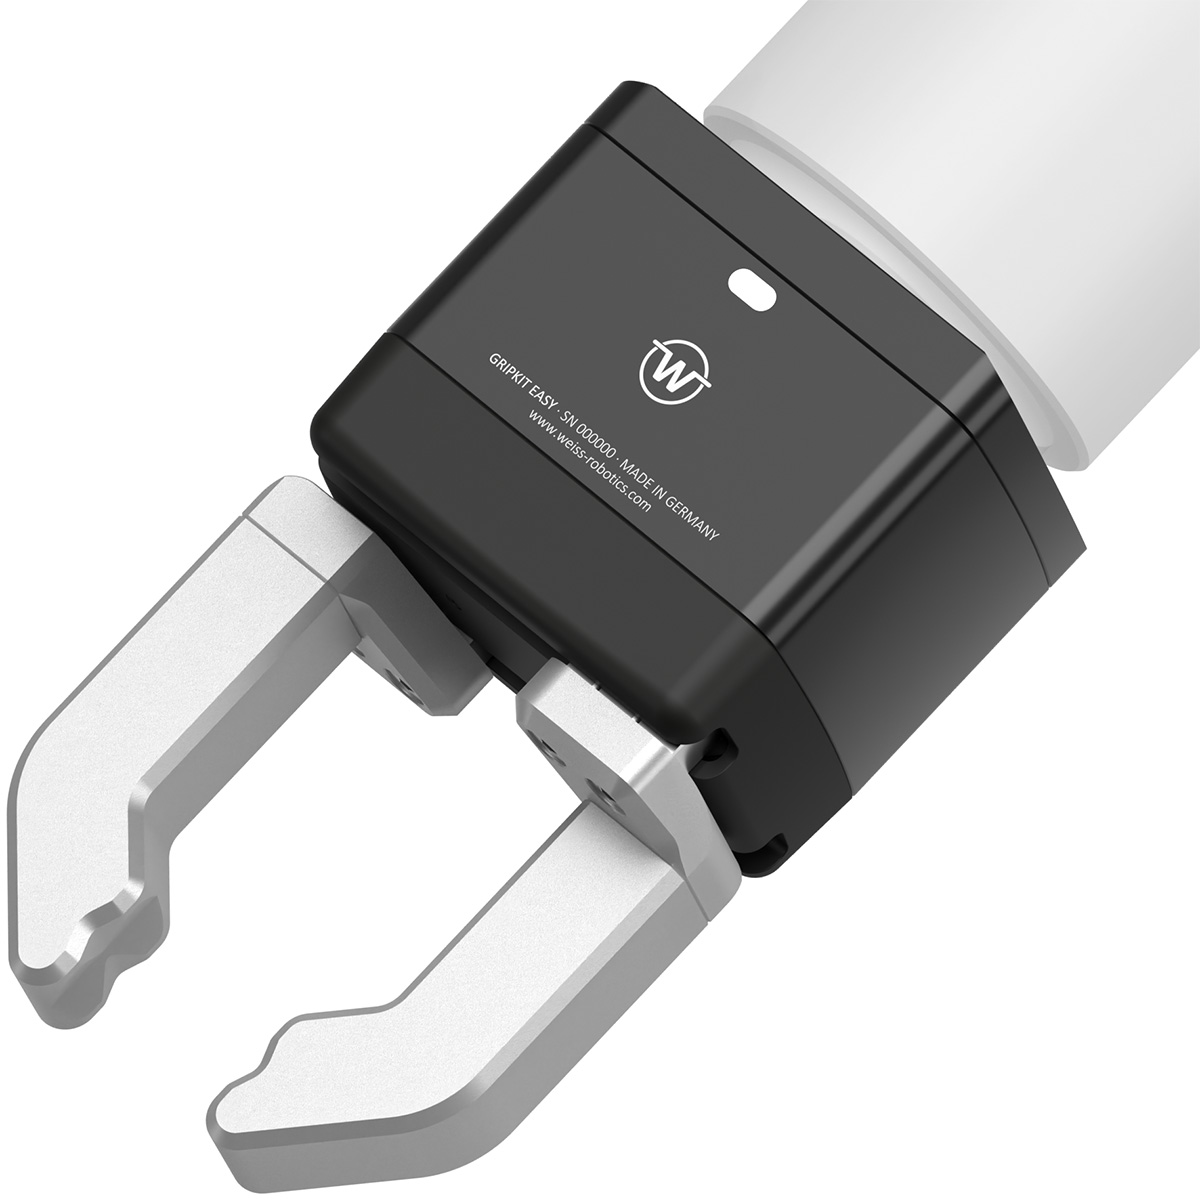
GRIPKIT EASY
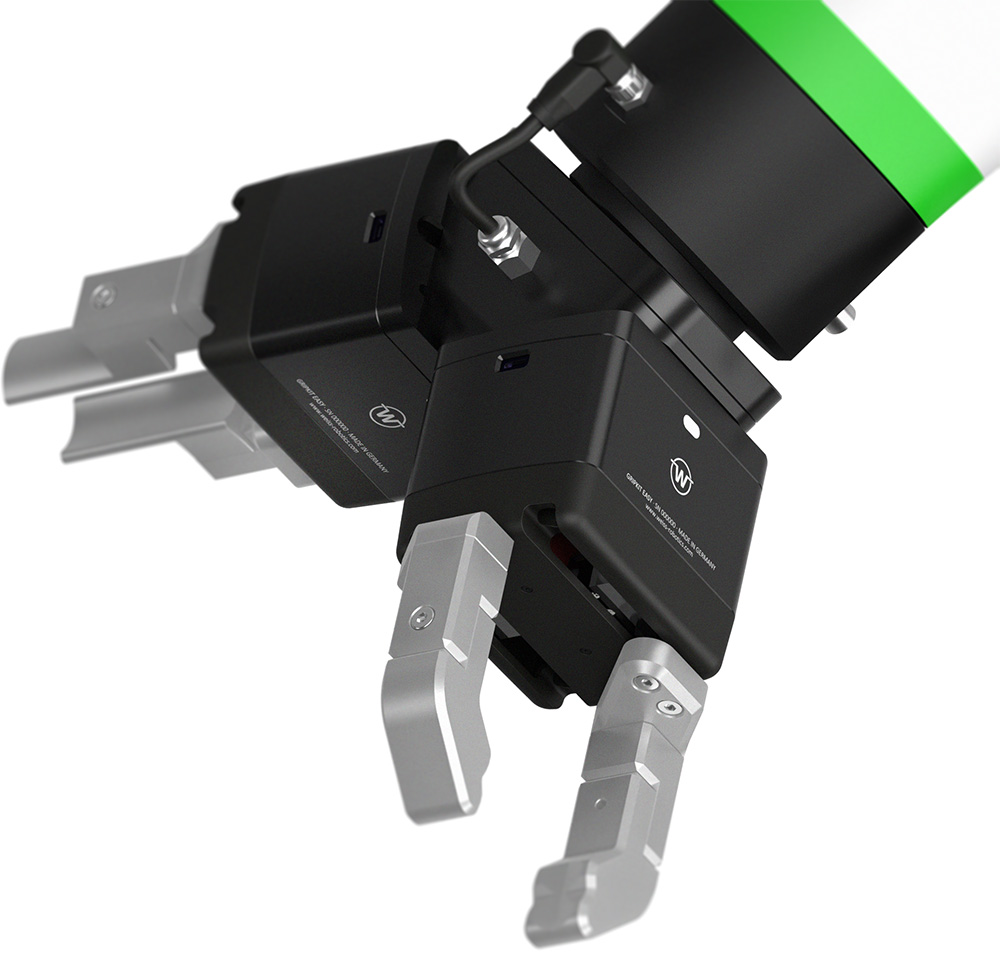
GRIPKIT EASY to inteligentne rozwiązanie chwytające dla cobotów, przeznaczone do wszechstronnego zastosowania, które znacznie ułatwia rozpoczęcie pracy z techniką manipulacji kolaboracyjnej.
GRIPKIT EASY jest dostępny w wersji podstawowej do sterowania za pomocą cyfrowych wejść/wyjść (I/O) lub z interfejsem FLEXGRIP do cyklicznej wymiany danych z dedykowanymi wtyczkami dla wybranych marek cobotów.
Zalety w skrócie
- Wytrzymały chwytak serwoelektryczny w wersji przemysłowej zapewniający bezkompromisową wydajność w szerokim zakresie zastosowań
- Bezpośrednie podłączenie do portu TOOL-I/O robota zmniejsza kontur zakłóceń i zapewnia niezawodną pracę
- Proste programowanie i uruchomienie dzięki wtyczce certyfikowanej przez producenta robota (tylko FLEXGRIP)
Range of applications
- robotyka współpracująca
- Obsługa próbek laboratoryjnych
- produkcja elektroniki
- automatyzacja montażu
- Bin-Picking
- automatyzacja pakowania
GRIPKIT EASY
GRIPKIT EASY BASIC

Item-No. 5100012
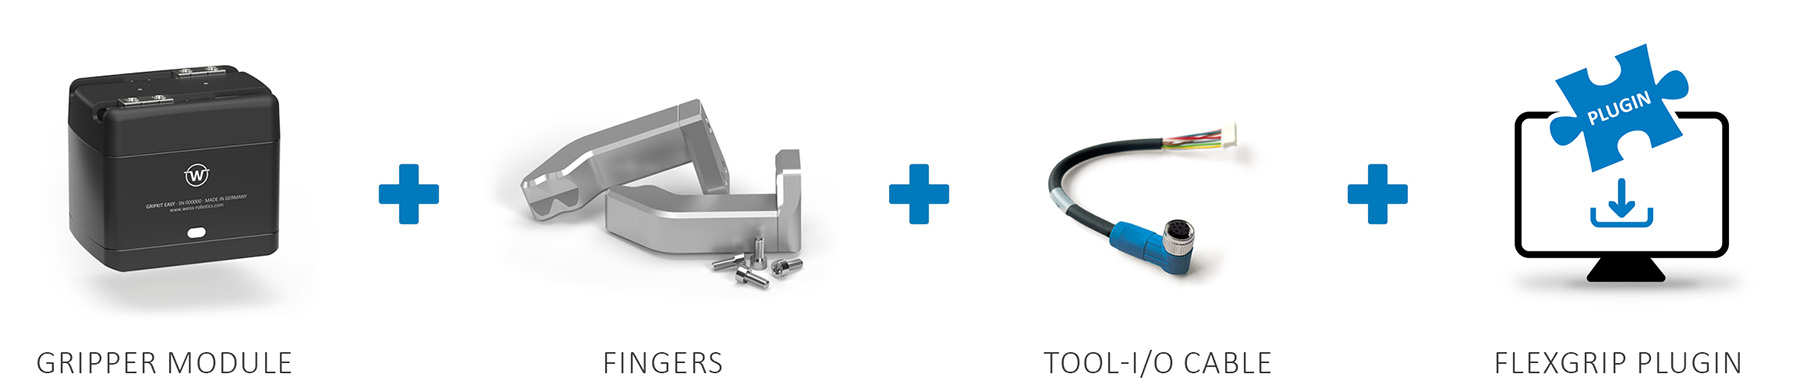
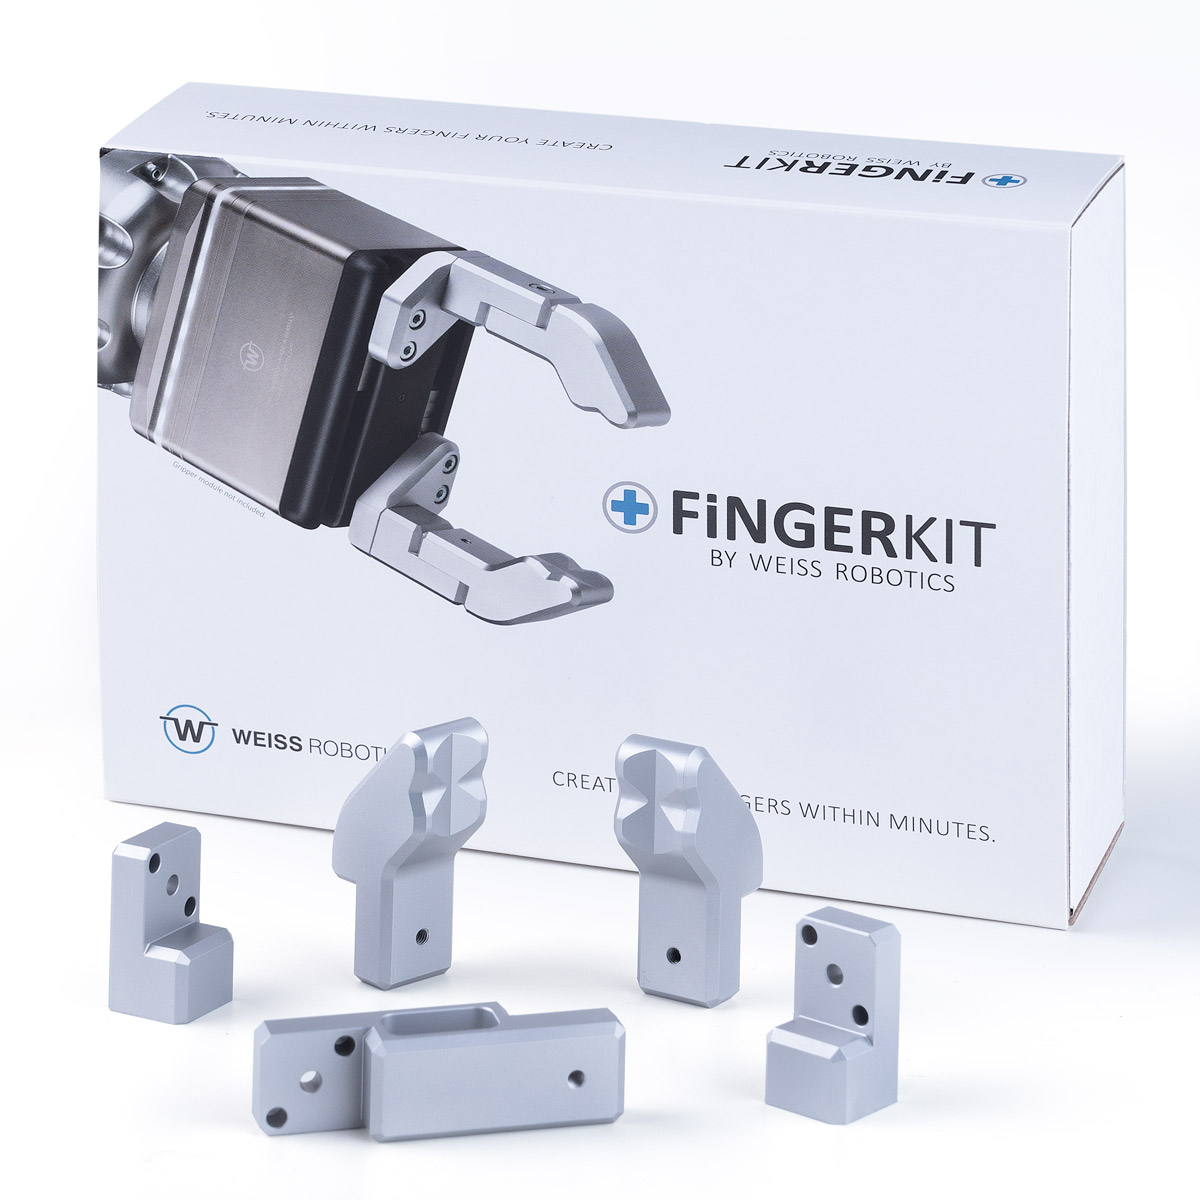
Serwoelektryczne rozwiązanie chwytające dla cobotów, siła chwytu od 30 do 200 N, skok 30 mm. Proste sterowanie za pomocą cyfrowych wejść/wyjść. Przygotowanie do FLEXGRIP (licencja dostępna osobno). Zakres dostawy: moduł chwytający, płyta montażowa, palce, kabel połączeniowy typu A, kabel USB, oprogramowanie konfiguracyjne.
[nbsp]
GRIPKIT EASY FLEXGRIP

Item-No. 5100024
Serwoelektryczne rozwiązanie chwytające dla cobotów, siła chwytu od 30 do 200 N, skok 30 mm. Interfejs FLEXGRIP, licencja w zestawie. Zakres dostawy: moduł chwytający, płyta montażowa, palce, kabel połączeniowy typu A, kabel USB.
| Produkt | GRIPKIT EASY BASIC / FLEXGRIP |
|---|---|
| Nr artykułu | 5100012 / 5100024 |
| zasada napędu | serwoelektryczny |
| skok całkowity | 30 mm |
| siła chwytu | 30–200 N |
| Czas cyklu 1) | 0,41 s |
| powtarzalność | ± 0,03 mm |
| Masa detalu (połączenie kształtowe | siłowe) | 4,3 kg | 1 kg |
| Maksymalna prędkość palców | 180 mm/s |
| Dopuszczalna długość palców | 100 mm |
| Dopuszczalne wymiary na palec | 0,3 kg |
| stopień ochrony IP | IP 40 |
| Temperatura robocza | 5–50 °C |
| rozpraszający ładunki elektrostatyczne (ESD) | – |
| Komunikacja | Tool-I/O (cyfrowe wejścia/wyjścia, RS485 4)) |
| Pobór prądu2) | 20–28 VDC, 300 mA |
| Masa własna 3) | 835 g |
| Wymiary (dł. x szer. x wys.)3) | 84 x 62 x 73 mm |
- 1) przy skoku
- 4 mm 2) Pobór prądu: trzymać przy nominalnej sile
- chwytu 3) bez palców
- 4) opcjonalnie
Gotowe do natychmiastowego użycia
W 20 minut od rozpakowania do uruchomienia! GRIPKIT EASY oferuje pełną jakość firmy Weiss Robotics w bezkonkurencyjnej cenie. Dzięki zintegrowanemu rozpoznawaniu obrabianych elementów i regulowanej sile chwytu do 200 N nawet najbardziej wymagające zadania związane z manipulacją stają się EASY.
W 100% dostosowane do Państwa cobota
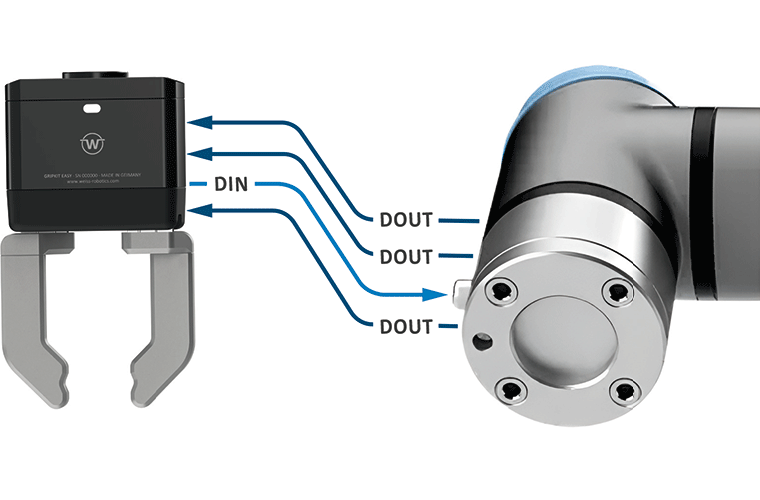
GRIPKIT EASY można zamontować bezpośrednio na kołnierzu montażowym ISO-50, powszechnie stosowanym w przypadku cobotów. Zasilanie i sterowanie odbywają się poprzez interfejs TOOL-I/O umieszczony na nadgarstku cobota. Korzyść dla użytkownika: prosty montaż oraz brak kabli biegnących wzdłuż ramy robota zwiększają bezpieczeństwo i niezawodność maszyny.
Opcja Flexgrip
GRIPKIT EASY jest dostępny z opcją FLEXGRIP lub bez niej. Wybierz wariant, który najlepiej pasuje do Twojego zastosowania z wykorzystaniem cobota. Nie
masz pewności, która wersja jest odpowiednia dla Twojego zastosowania? Nie ma problemu, ponieważ opcję FLEXGRIP można w każdej chwili zamontować jako dodatek.
Wersja podstawowa
W wersji podstawowej GRIPKIT EASY sterowanie i sygnalizacja stanu chwytu odbywają się za pośrednictwem cyfrowych sygnałów wejścia/wyjścia portu TOOL-I/O. Aby chwytać lub zwolnić detal, wystarczy ustawić wyjścia portu TOOL-I/O w programie robota. Stan chwytu jest sygnalizowany zwrotnie poprzez wejście tego portu.
Ustawienie parametrów chwytu odbywa się w trybie offline za pomocą bezpłatnego narzędzia do parametryzacji „GRIPKIT Configurator” poprzez zintegrowany interfejs USB modułu chwytającego.
FLEXGRIP
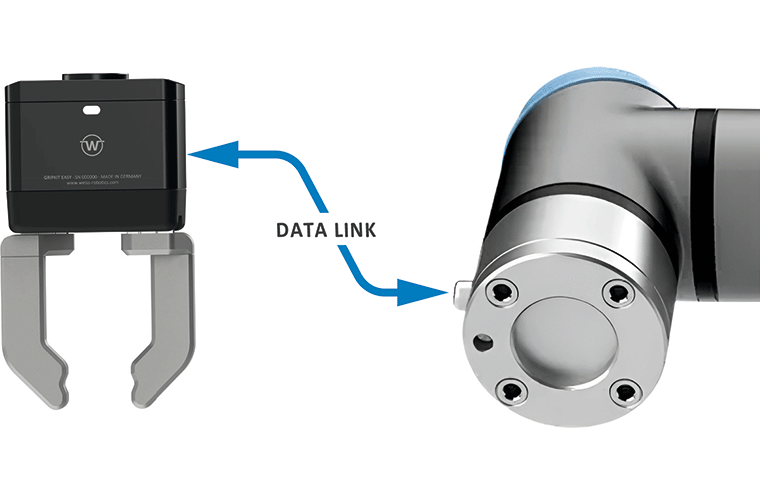
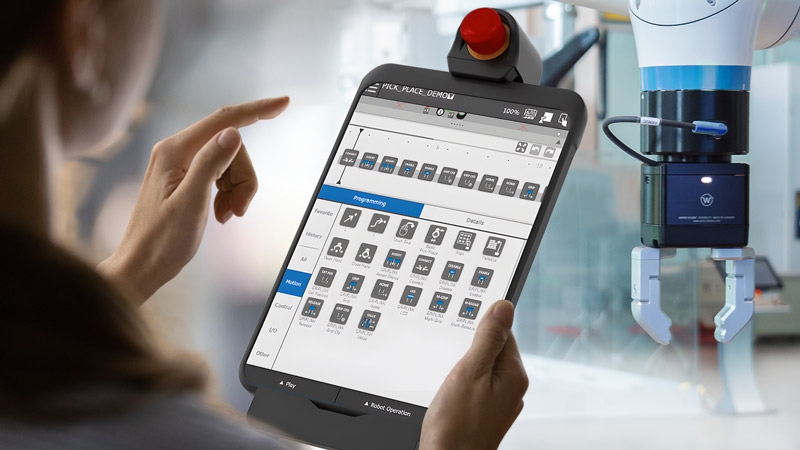
Firma WEISS Robotics oferuje dla wybranych modeli kobotów wtyczki FLEXGRIP, dzięki którym proces chwytania jest płynnie zintegrowany ze sterownikiem robota. W tym celu moduł chwytający komunikuje się ze sterownikiem kobota za pośrednictwem zintegrowanego interfejsu danych portu TOOL-I/O. Parametry chwytu można w ten sposób elastycznie określać za pomocą sterownika robota i dynamicznie dostosowywać w zależności od sytuacji chwytu.
Projektuj inteligentne procesy dla swojej produkcji, analizując aktualne dane procesowe, takie jak pozycja palców i stan chwytu, bezpośrednio w programie robota, a tym samym planując kolejny ruch swojego cobota.

BASIC jest kompatybilny z następującymi markami cobotów
FLEXGRIP jest kompatybilny z następującymi markami cobotów
Wtyczki FLEXGRIP
Dzięki FLEXGRIP uzyskujesz dostęp do danych procesowych bezpośrednio z programu robota i możesz zaprogramować cały proces chwytania bezpośrednio za pośrednictwem sterownika robota. Nasze wtyczki FLEXGRIP są projektowane i testowane zgodnie z rygorystycznymi wytycznymi jakościowymi we współpracy z producentem cobotów. Dzięki temu mają Państwo pewność, że otrzymują zawsze niezawodne i gotowe do zastosowania w produkcji rozwiązanie. Oszczędzajcie cenny czas i koszty oraz skupcie się na wdrożeniu swojej aplikacji.
Chwytaki wielopunktowe
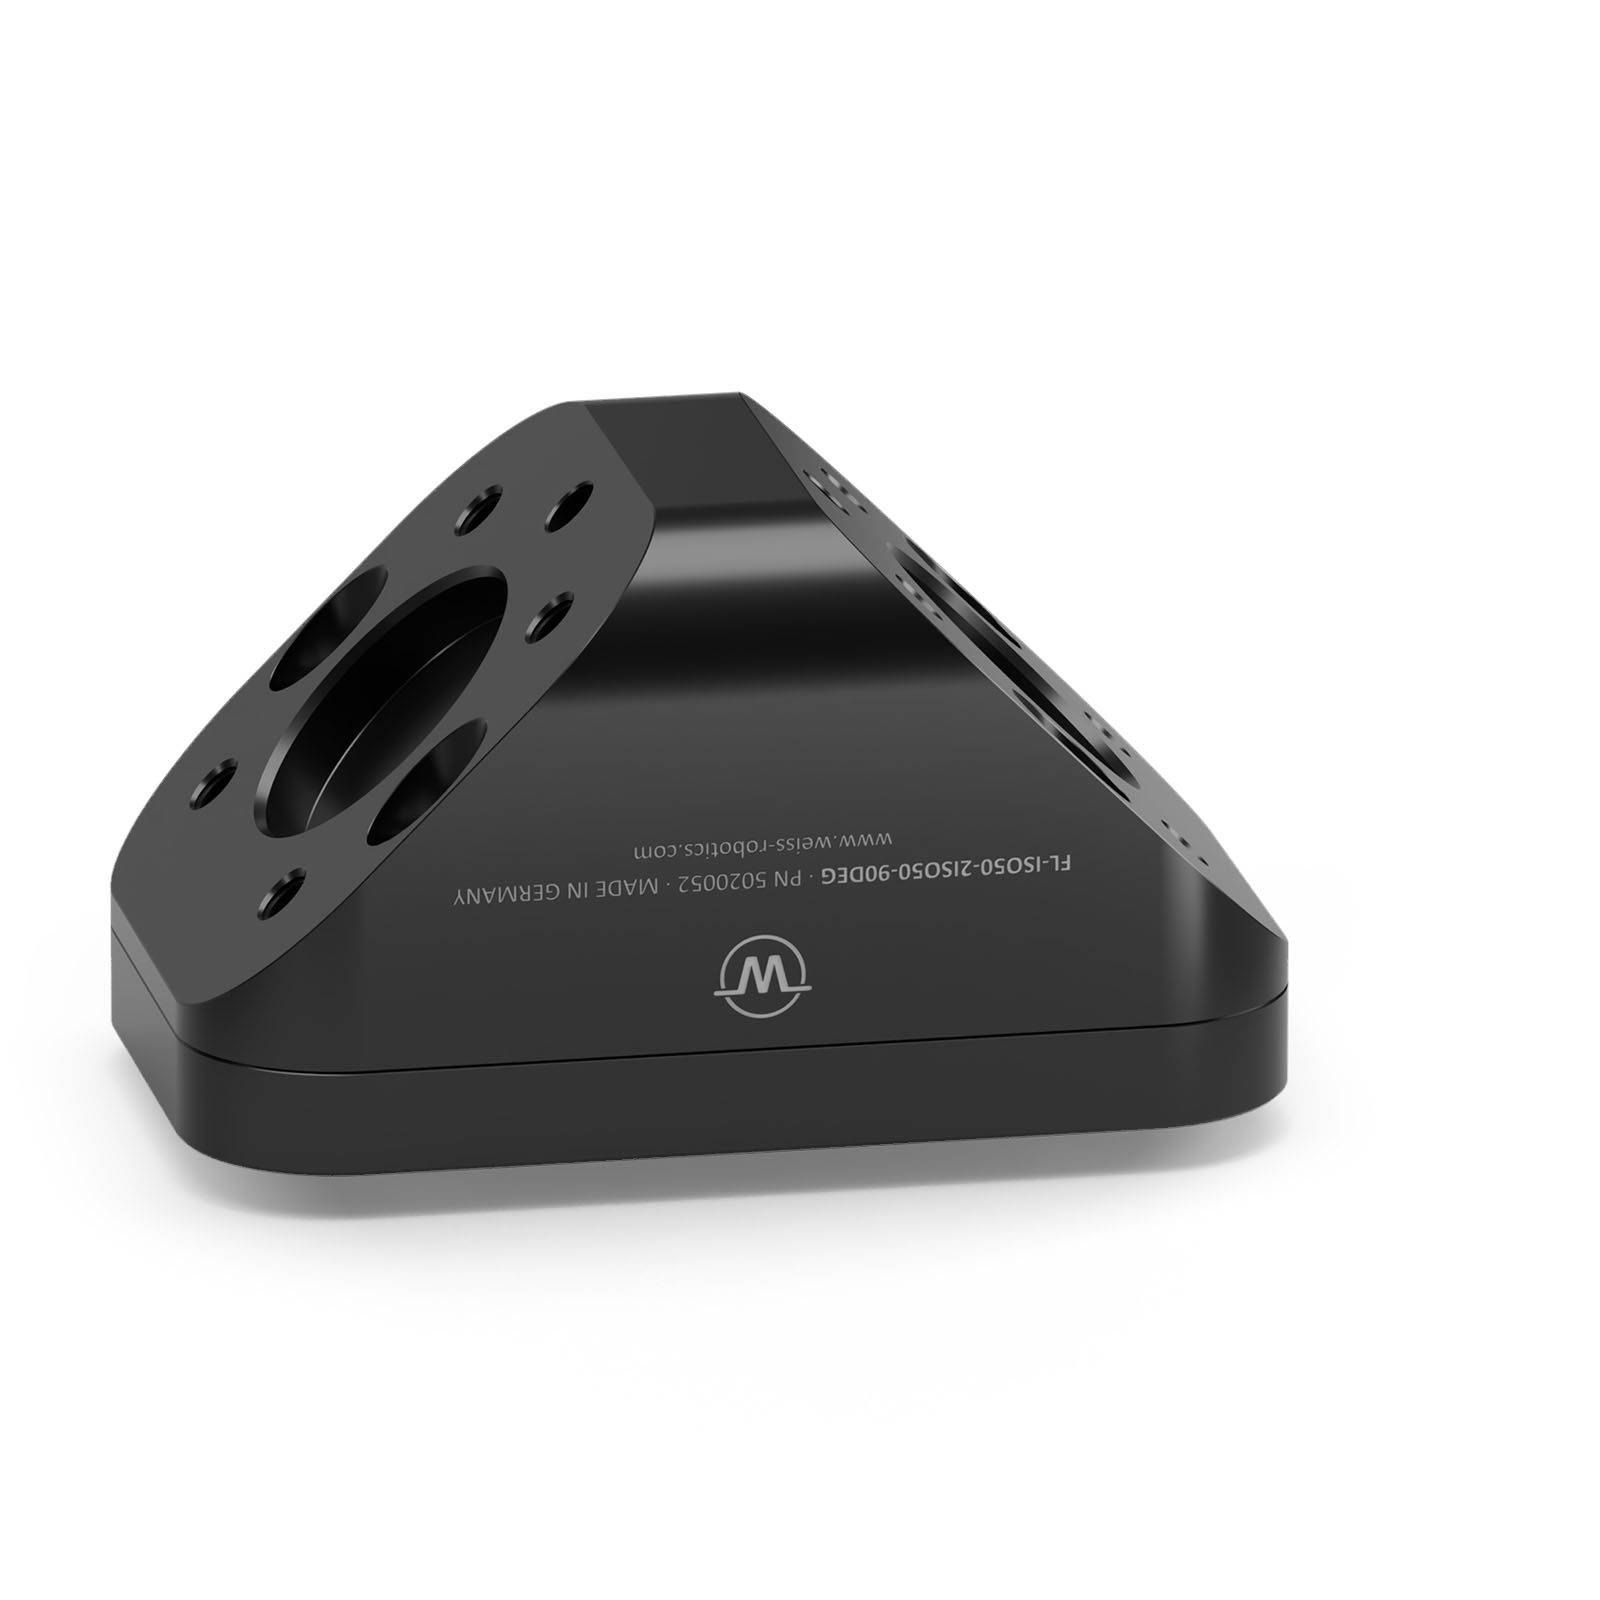
Dzięki FLEXGRIP można obsługiwać do 4 chwytaków serwoelektrycznych na swoim cobocie – to idealne rozwiązanie do obsługi maszyn lub do manipulacji dużymi i łatwo uginającymi się elementami. Aby zapewnić szybki start, oferujemy kołnierz Delta z wbudowanym prowadzeniem przewodów jako gotowe rozwiązanie, dzięki któremu można od razu rozpocząć pracę i które można wygodnie sterować bezpośrednio z programu robota, bez specjalistycznej wiedzy programistycznej.
Tryb pracy Delta
Odpowiedni adapter montażowy typu Delta z złączem M8 TOOL-I/O i zintegrowanym okablowaniem do zestawu GRIPKIT EASY znajdziesz tutaj.
Ogólne informacje

Rysunek techniczny
Oprogramowanie

Wtyczki FLEXGRIP
FLEXGRIP oferuje integrację sprawdzoną przez producenta. Gwarantuje to szybką i płynną integrację modułu chwytającego z Państwa aplikacją wykorzystującą roboty współpracujące. A wszystko to przy ułamku nakładu pracy, jaki zwykle wiąże się z integracją. Wtyczki FLEXGRIP są dostępne dla następujących cobotów.
Uwaga: Należy upewnić się, że sterownik cobota spełnia minimalne wymagania podane w dokumentacji danej wtyczki FLEXGRIP.
Documentation
um_griplink_plugin_ur_de.pdf
um_griplink_plugin_ur_en.pdf
um_griplink_plugin_ur_psx_de.pdf
um_griplink_plugin_ur_psx_en.pdf
Software
griplink_plugin_universalrobots_3.0.0.zip
griplink_plugin_universalrobots_psx_1.0.0.zip
Remark
This plugin supports both the GRIPLINK and FLEXGRIP protocols.