| PRODUCT | GRIPPING FORCE | STROKE | WORKPIECE WEIGHT | COMMUNICATION |
|---|---|---|---|---|
| GRIPKIT EASY | 30-200 N | 30 mm | 4,3 kg |
Tool-I/O (4) digitais / RS485) |
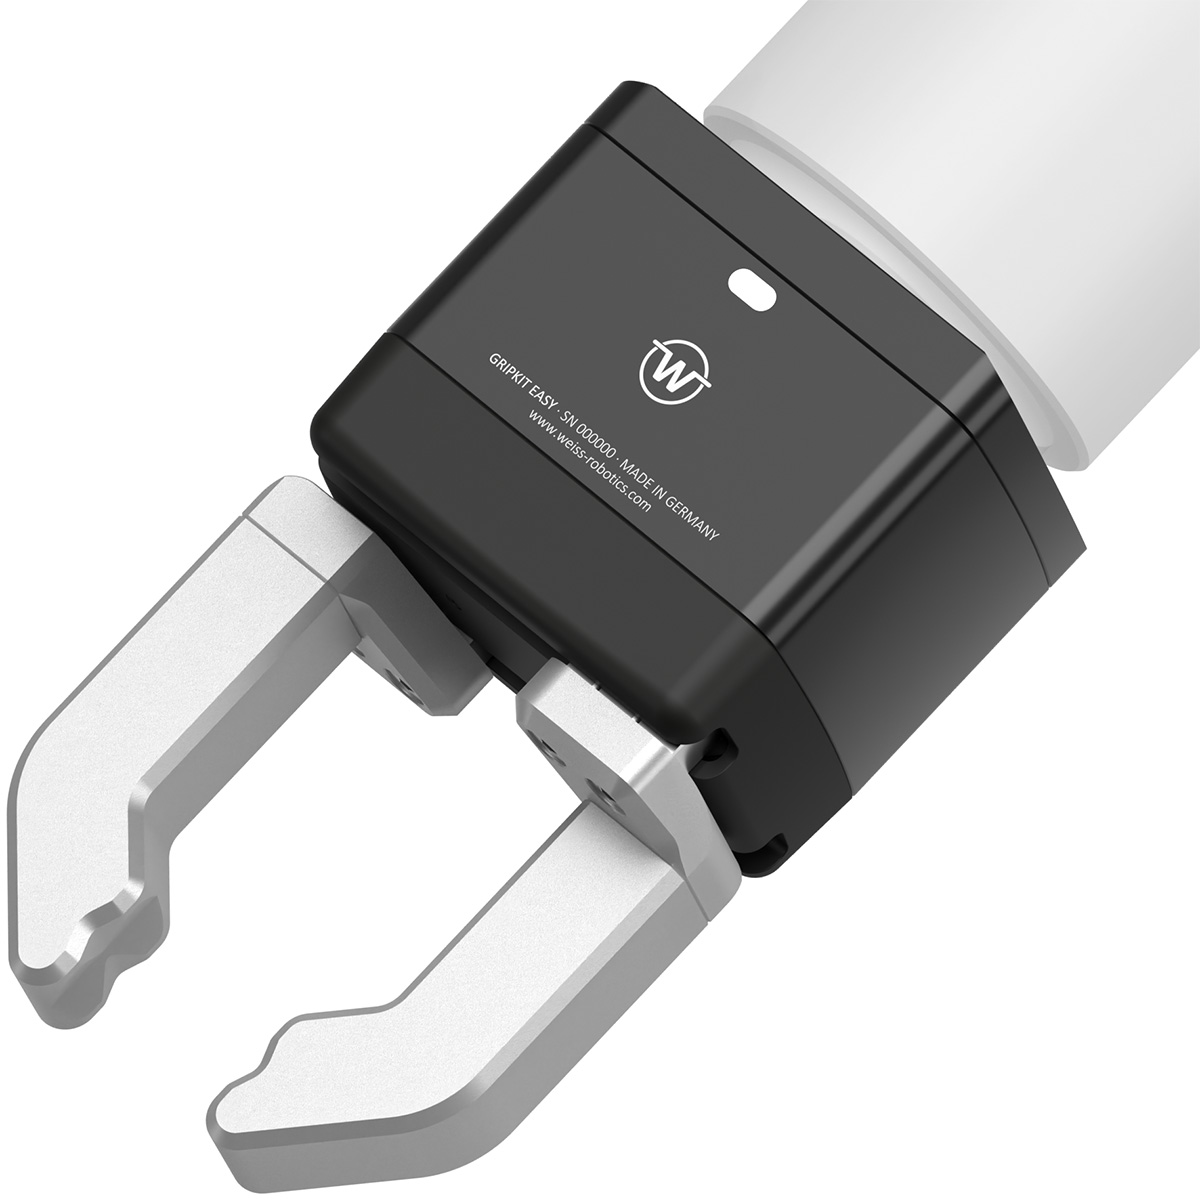
GRIPKIT EASY
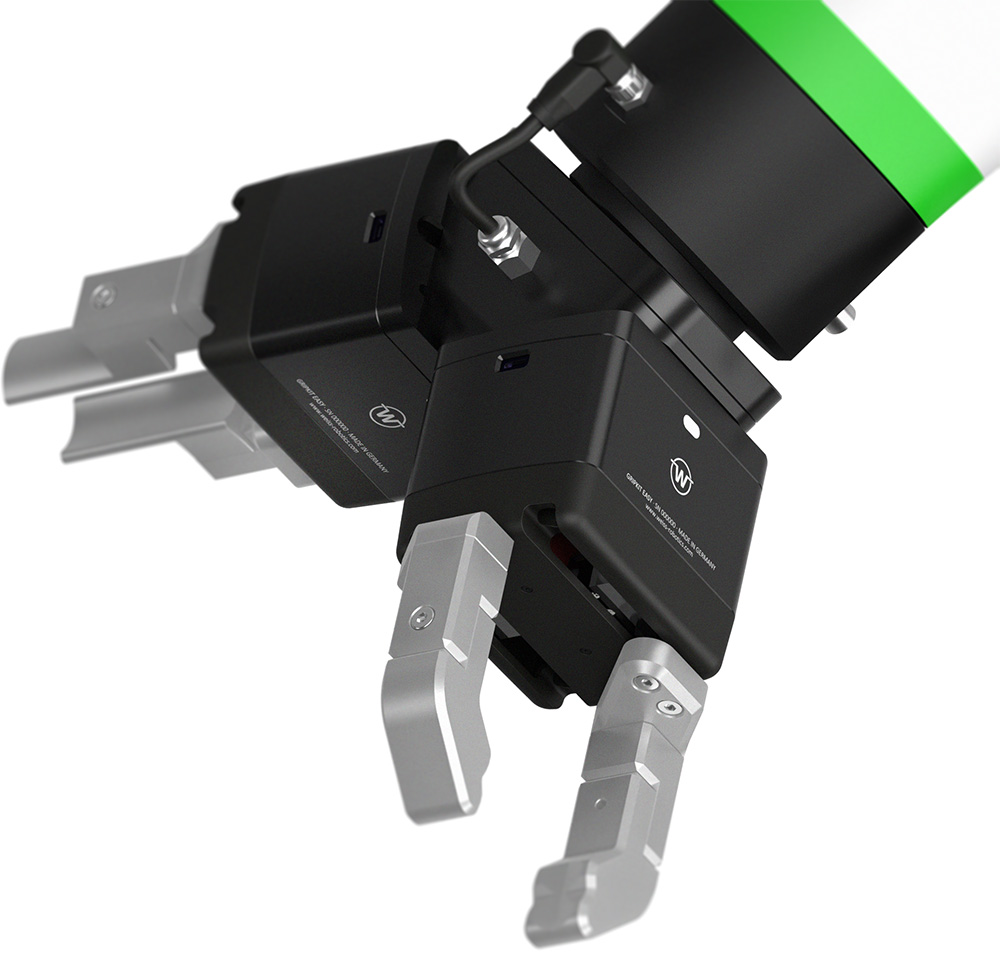
O GRIPKIT EASY é a solução inteligente de preensão para cobots, destinada a uma utilização versátil, que simplifica significativamente a introdução à tecnologia de manuseamento colaborativo.
O GRIPKIT EASY está disponível na versão básica para controlo através de E/S digitais ou com a interface FLEXGRIP para a troca cíclica de dados com plug-ins dedicados para marcas selecionadas de cobots.
As suas vantagens num relance
- Pinça servoelétrica robusta de conceção industrial para um desempenho sem compromissos numa ampla gama de aplicações
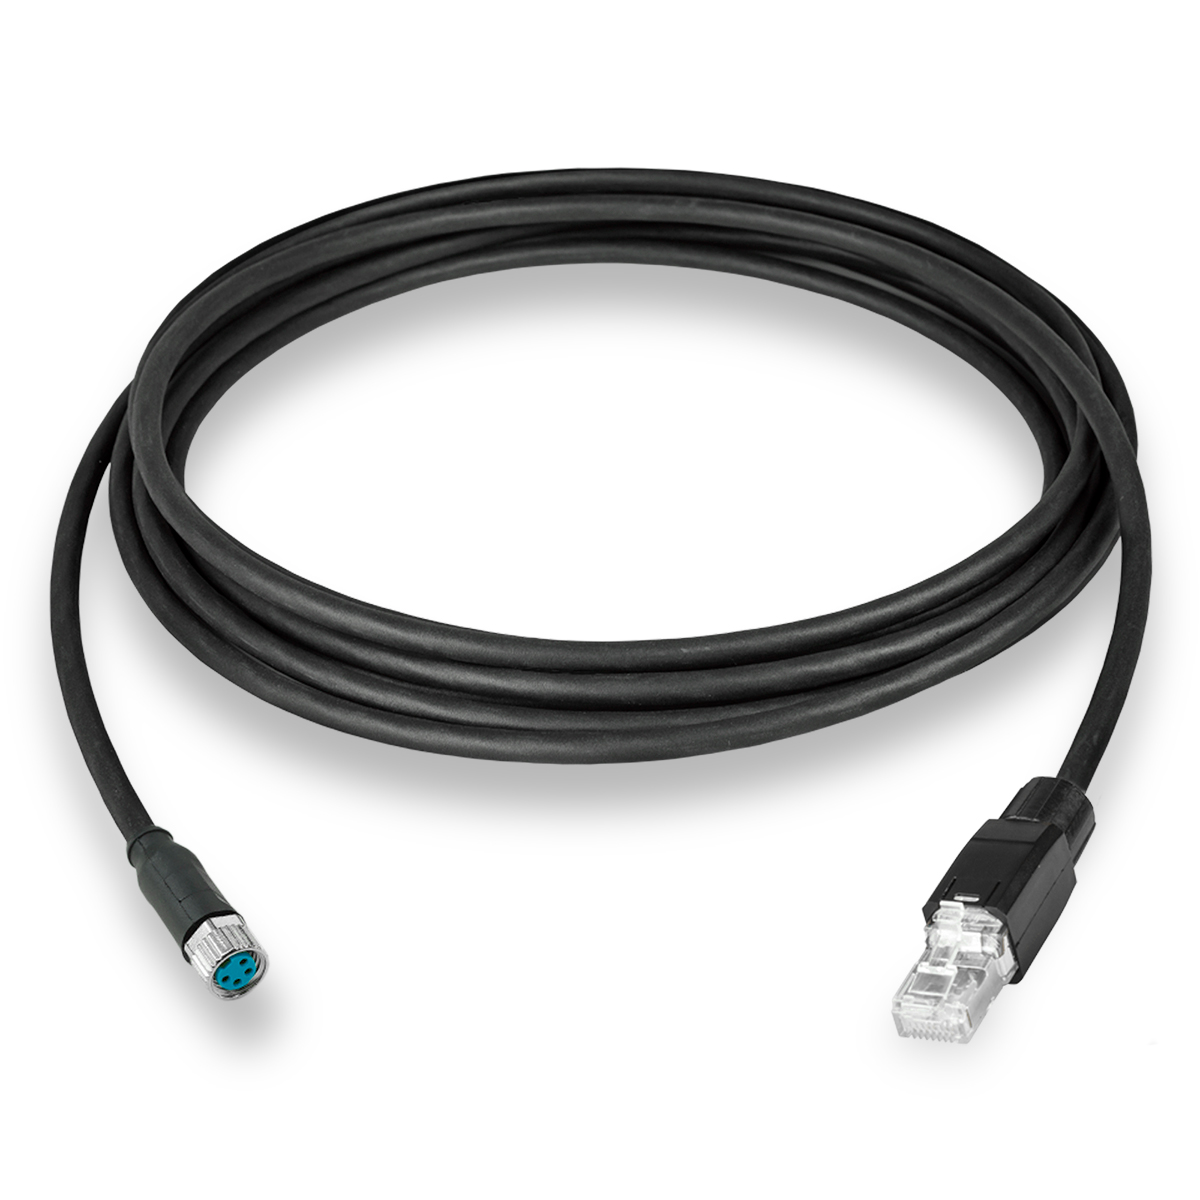
- A ligação direta à porta TOOL-I/O do robô reduz o contorno de interferência e garante um funcionamento fiável
- Programação e colocação em funcionamento simples graças a um plugin certificado pelo fabricante do robô (apenas FLEXGRIP)
Range of applications
- robótica colaborativa
- Manuseamento de amostras em laboratório
- fabrico de eletrónica
- automação de montagem
- Bin-Picking
- automação de embalagem
GRIPKIT EASY
GRIPKIT EASY BASIC

Item-No. 5100012
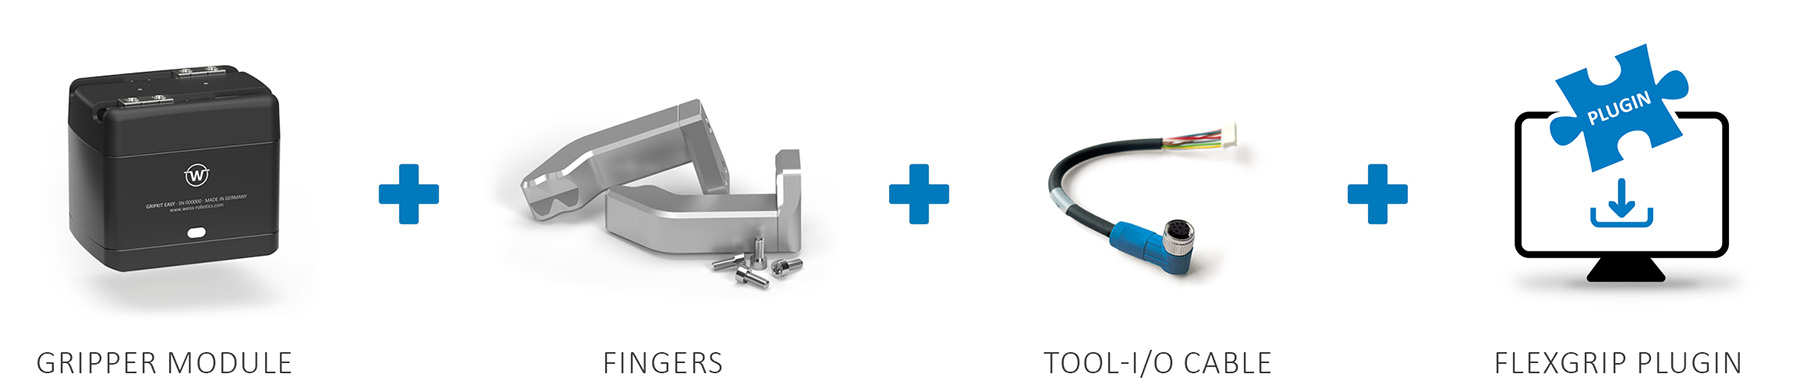
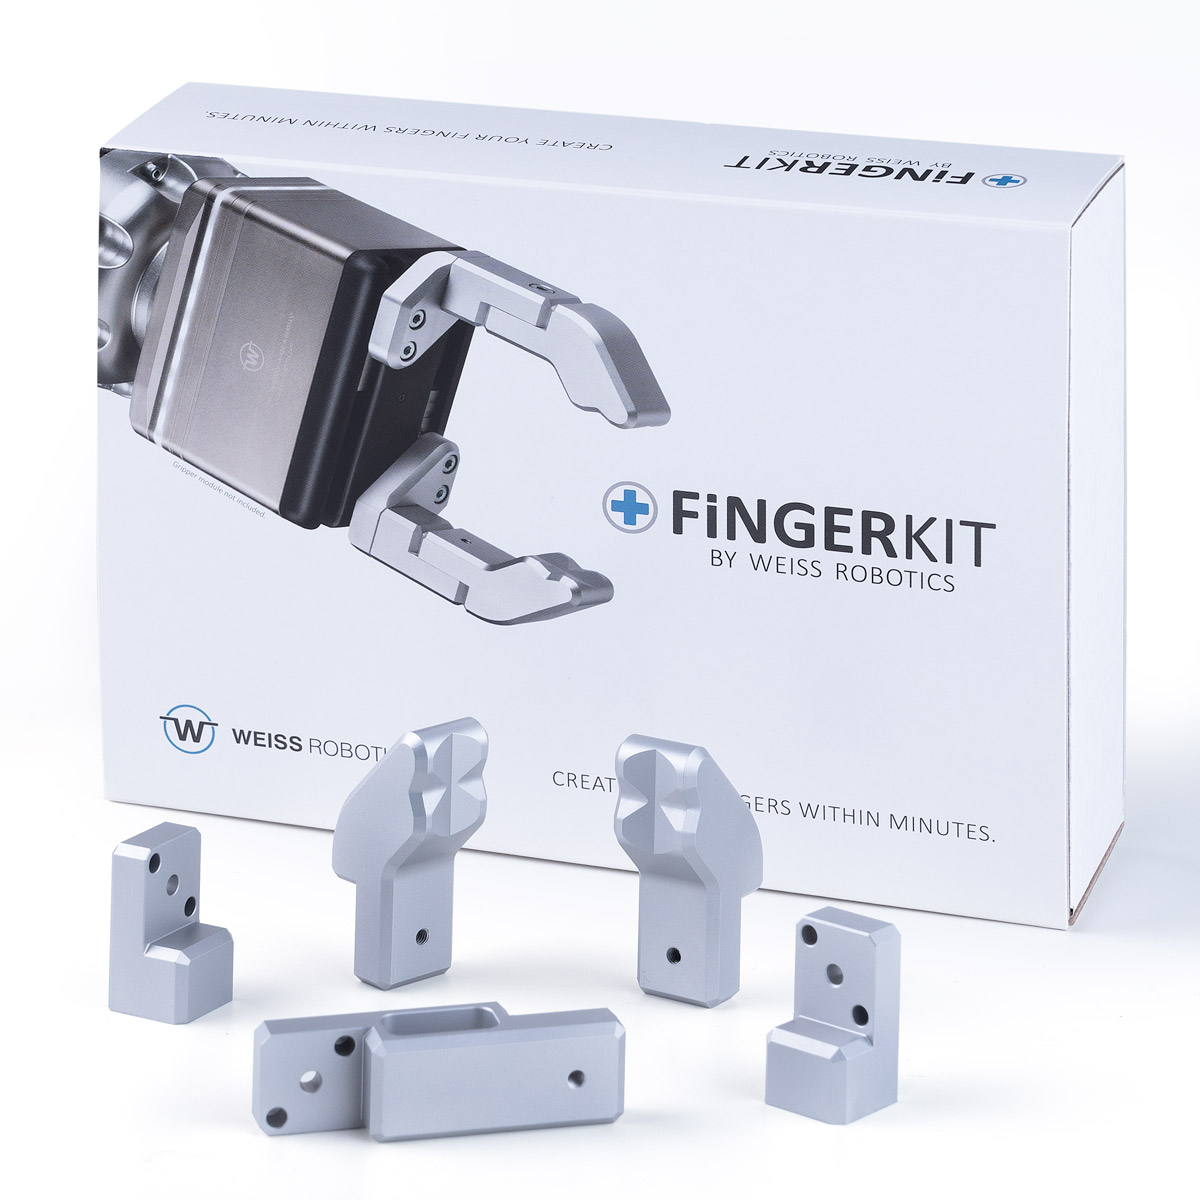
Solução de preensão servoelétrica para cobots, força de preensão de 30 a 200 N, curso de 30 mm. Controlo simples através de E/S digital. Preparação para FLEXGRIP (licença disponível separadamente). Conteúdo da embalagem: módulo de preensão, placa de montagem, dedos, cabo de ligação tipo A, cabo USB, software de configuração.
[nbsp]
GRIPKIT EASY FLEXGRIP

Item-No. 5100024
Solução de preensão servoelétrica para cobots, força de preensão de 30 a 200 N, curso de 30 mm. Interface FLEXGRIP, licença incluída. Conteúdo da embalagem: módulo de preensão, placa de montagem, dedos, cabo de ligação tipo A, cabo USB.
| Produto | GRIPKIT EASY BASIC / FLEXGRIP |
|---|---|
| N.º do artigo | 5100012 / 5100024 |
| princípio de acionamento | servoelétrico |
| curso total | 30 mm |
| força de preensão | 30 - 200 N |
| Tempo de ciclo1) | 0,41 s |
| repetibilidade | ± 0,03 mm |
| Peso da peça (aderência por forma | aderência por força) | 4,3 kg | 1 kg |
| Velocidade máxima dos dedos | 180 mm/s |
| Comprimento admissível dos dedos | 100 mm |
| Dimensões permitidas por dedo | 0,3 kg |
| grau de proteção IP | IP 40 |
| Temperatura de funcionamento | 5 - 50 °C |
| dissipativo eletrostático (ESD) | – |
| Comunicação | Tool-I/O (E/S digitais, RS485 4)) |
| Consumo de corrente 2) | 20 - 28 VCC, 300 mA |
| Peso próprio3) | 835 g |
| Dimensões (C x L x A)3) | 84 x 62 x 73 mm |
- 1) com curso
- de 4 mm 2) Consumo de corrente: manter a força de preensão
- nominal 3) sem dedos
- 4) opcional
Pronto a utilizar
Em 20 minutos, desde a abertura da embalagem até à utilização! O GRIPKIT EASY oferece toda a qualidade da Weiss Robotics a um preço imbatível. Com deteção integrada da peça e força de preensão ajustável até 200 N, até as tarefas de manuseamento mais exigentes tornam-se EASY.
100% adaptado ao seu cobot
O GRIPKIT EASY pode ser montado diretamente na flange de fixação ISO-50, amplamente utilizada em cobots. A alimentação elétrica e o controlo são efetuados através da interface TOOL-I/O no pulso do seu cobot. A sua vantagem: a montagem simples e a ausência de cabos ao longo do braço robótico melhoram a segurança e a fiabilidade da máquina.
Opção Flexgrip
O GRIPKIT EASY está disponível com ou sem a opção FLEXGRIP. Escolha a variante que melhor se adequa à sua aplicação com cobots. Não
tem a certeza de qual é a versão certa para a sua aplicação? Não há problema, pois pode adicionar o FLEXGRIP como opção a qualquer momento.
Básico
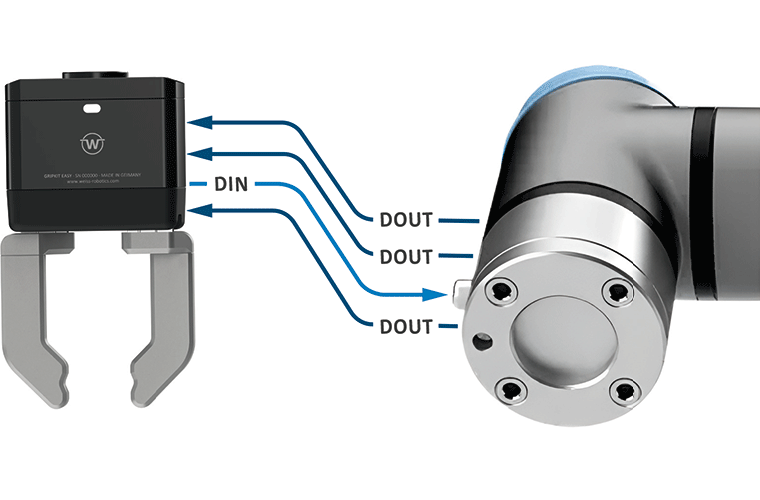
Na versão básica do GRIPKIT EASY, o controlo e o feedback do estado de preensão são efetuados através dos sinais digitais de E/S da porta TOOL-I/O. Para agarrar ou libertar uma peça, basta definir as saídas da porta TOOL-I/O no seu programa do robô. O estado de preensão é comunicado através de uma entrada da porta.
A configuração dos parâmetros de preensão é efetuada offline com a ferramenta de parametrização gratuita «GRIPKIT Configurator», através da interface USB integrada do módulo de preensão.
FLEXGRIP
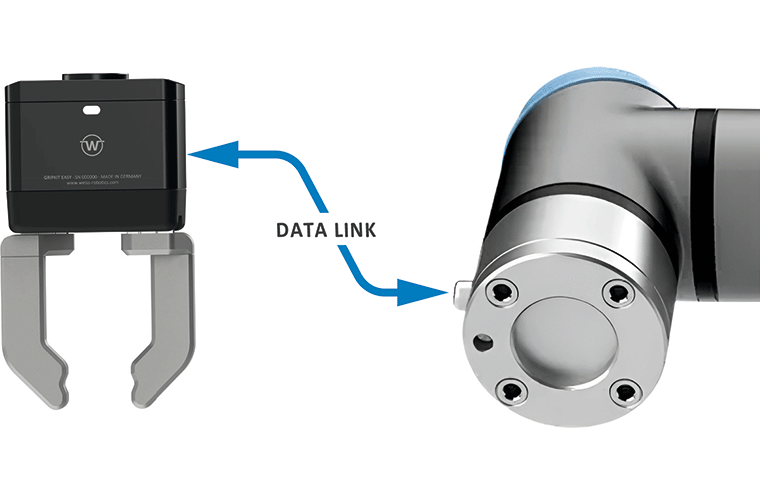
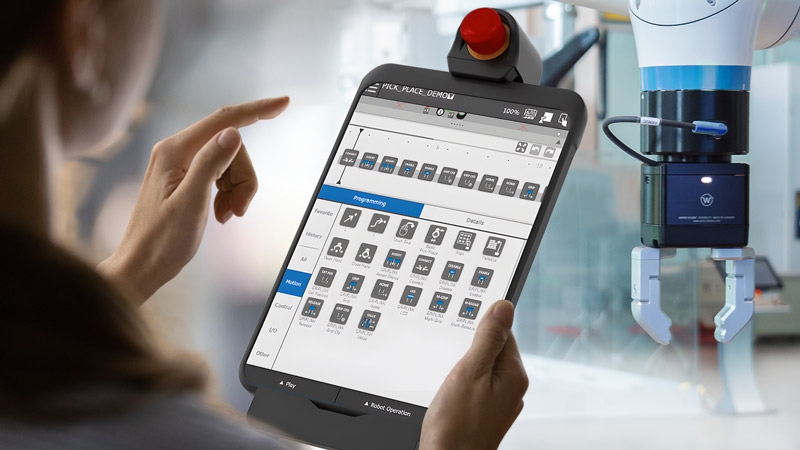
A WEISS Robotics disponibiliza plug-ins FLEXGRIP para modelos selecionados de cobots, através dos quais o processo de preensão é integrado de forma harmoniosa no controlador do robô. Para tal, o módulo de preensão comunica com o controlador do cobot através da interface de dados integrada da porta TOOL-I/O. Os parâmetros de preensão podem assim ser definidos de forma flexível através do controlador do robô e ajustados dinamicamente consoante a situação de preensão.
Conceba fluxos de trabalho inteligentes para a sua produção, analisando dados de processo em tempo real, como a posição dos dedos e o estado de preensão, diretamente no programa do robô e, assim, planear o próximo movimento do seu cobot.

O BASIC é compatível com as seguintes marcas de cobots
O FLEXGRIP é compatível com as seguintes marcas de cobots
Plugins FLEXGRIP
Com o FLEXGRIP, acede diretamente aos dados de processo a partir do programa do robô e pode programar todo o processo de preensão diretamente através do controlador do robô. Os nossos plugins FLEXGRIP são concebidos e testados em conformidade com rigorosas diretrizes de qualidade, em colaboração com o fabricante do cobot. Desta forma, garantimos que obtém sempre uma solução fiável e adequada para a produção. Poupe tempo e custos valiosos e concentre-se na implementação da sua aplicação.
Pinças múltiplas
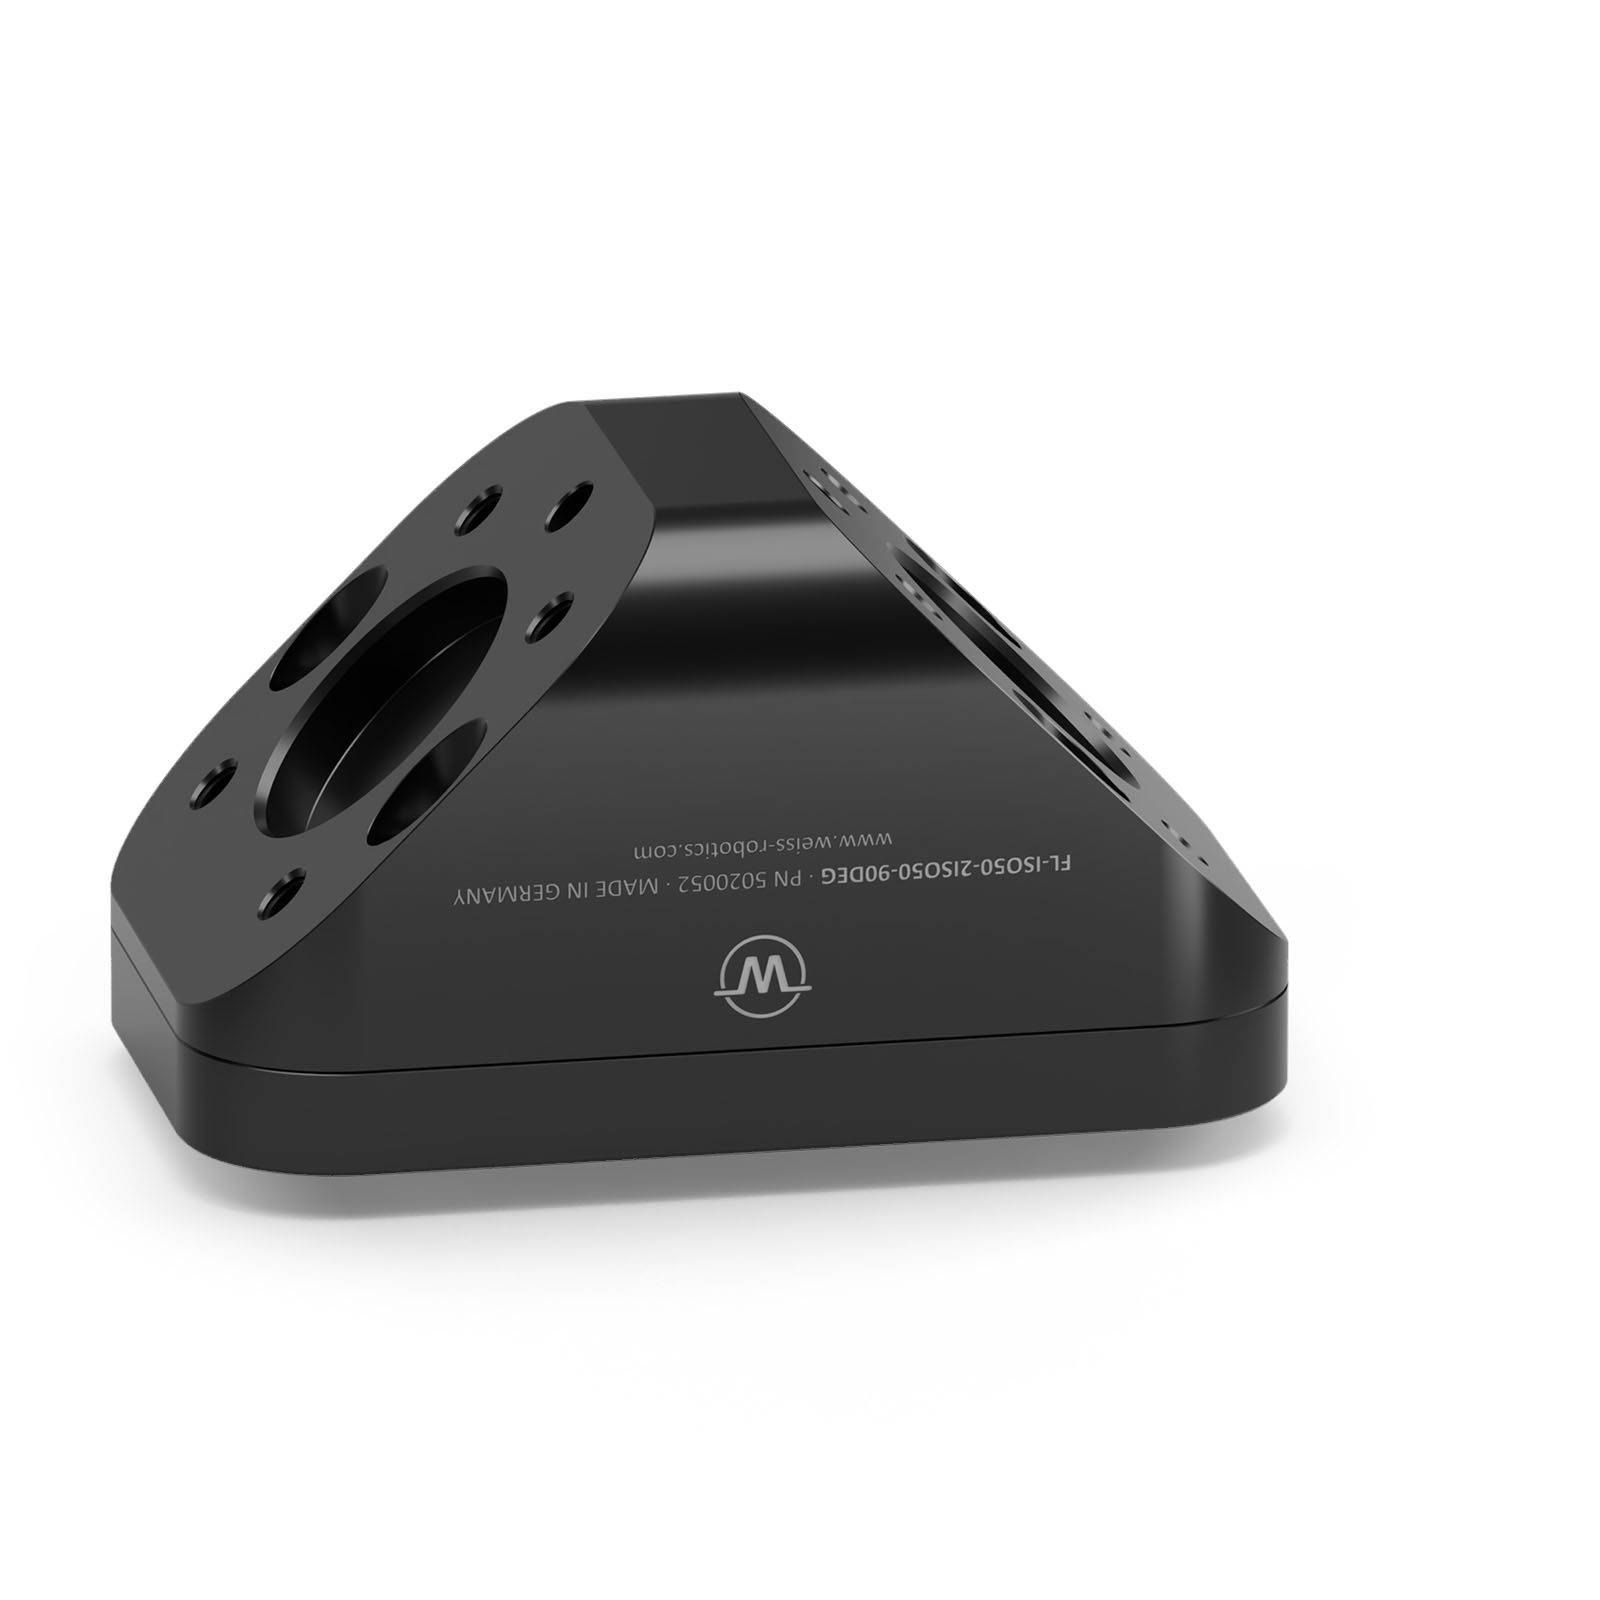
Com o FLEXGRIP, pode operar até 4 pinças servoelétricas no seu cobot — a solução ideal para a carga de máquinas ou para o manuseamento de peças grandes e flexíveis. Para um arranque rápido, disponibilizamos uma flange Delta com passagem de cabos integrada como solução pronta a utilizar, com a qual estará imediatamente pronto a trabalhar e que poderá controlar de forma cómoda e sem conhecimentos específicos de programação, diretamente a partir do programa do robô.
Funcionamento Delta
Encontre aqui o adaptador de montagem Delta adequado com ligação M8 TOOL-I/O e cablagem integrada para o GRIPKIT EASY.
Geral

Desenho técnico
Software

Plugins FLEXGRIP
O FLEXGRIP oferece-lhe uma integração testada pelo fabricante. Isto garante uma integração rápida e sem complicações do módulo de preensão na sua aplicação de robôs colaborativos. E tudo isto por uma fração do esforço de integração normalmente necessário. Os plugins FLEXGRIP estão disponíveis para os seguintes cobots.
Nota: Certifique-se de que o controlador do seu cobot cumpre os requisitos mínimos indicados na documentação do respetivo plugin FLEXGRIP.
Documentation
um_griplink_plugin_ur_de.pdf
um_griplink_plugin_ur_en.pdf
um_griplink_plugin_ur_psx_de.pdf
um_griplink_plugin_ur_psx_en.pdf
Software
griplink_plugin_universalrobots_3.0.0.zip
griplink_plugin_universalrobots_psx_1.0.0.zip
Remark
This plugin supports both the GRIPLINK and FLEXGRIP protocols.