


Descubra o futuro da preensão
Como especialistas líderes em sistemas de preensão mecatrónicos, concebemos e fabricamos, desde 2008, pinças servoelétricas inteligentes para o manuseamento delicado e preciso de peças exigentes, destinadas à automação de montagem, à indústria eletrónica e de semicondutores, bem como à área das ciências da vida.
Pinças inteligentes. Integradas de forma harmoniosa.
Na Weiss Robotics, o sistema de preensão não termina na flange do robô. A nossa tecnologia GRIPLINK permite uma integração perfeita e eficiente de pinças servoelétricas diretamente na sua aplicação robótica – para maior flexibilidade, fácil colocação em funcionamento e máxima fiabilidade do processo. Graças a interfaces padronizadas e a um controlo intuitivo, o GRIPLINK® reduz significativamente o esforço de programação e permite uma adaptação rápida às exigências de produção em constante mudança. Ao mesmo tempo, a comunicação direta entre o robô e a pinça garante sequências de movimentos precisas e uma monitorização fiável do processo. Mas GRIPLINK pode fazer mais: a recolha contínua de dados em tempo real permite a análise dos processos de preensão, apoia aplicações de aprendizagem profunda e fornece informações valiosas para a otimização do processo. Desta forma, cria-se a base para uma automação inteligente e aumenta-se, a longo prazo, a eficiência e a qualidade na sua produção.


PREENSÃO INTELIGENTE
Os módulos de preensão inteligentes da Weiss Robotics, com deteção integrada da peça e monitorização da preensão, otimizam o seu processo de preensão e tornam a sua produção mais produtiva.

PROCESSO DE PREENSÃO DIGITAL
Os módulos de preensão da Weiss Robotics com ligação direta aos dados elevam o seu processo de preensão a um novo nível. Assim, mantém sempre a sua produção sob controlo.

INTEGRAÇÃO SIMPLES
Reduza os seus custos de engenharia, montagem e manutenção através da utilização de módulos de preensão inteligentes da Weiss Robotics. De série com diagnóstico integrado.

PREENSÃO COM VALOR ACRESCENTADO
Aumente a sua vantagem tecnológica com as soluções inteligentes de manuseamento da Weiss Robotics.

EXCELENTE ACONSELHAMENTO
Weiss Robotics é especialista em soluções mecatrónicas de manuseamento. Beneficie de aconselhamento competente e de um apoio de primeira classe por parte dos nossos especialistas.

ALTA TECNOLOGIA «MADE IN GERMANY»
Enquanto empresa gerida pelo próprio proprietário, a Weiss Robotics concebe e fabrica os seus produtos em Ludwigsburg, na Suábia. Confie na qualidade premium diretamente do fabricante.
Destaques atuais
Paletização de última geração: INTRAPAL para a 7.ª geração da Universal Robots
As aplicações de paletização têm de realizar o manuseamento de uma vasta gama de caixas de cartão, caixotes, tabuleiros e suportes de carga – frequentemente com formatos variáveis e requisitos diferentes para o processo de preensão. Alguns destes objetos, por exemplo, contentores de armazenamento e tabuleiros abertos de cartão ondulado da logística alimentar, são difíceis de agarrar de forma fiável com sistemas pneumáticos de vácuo: Os recipientes abertos ou perfurados não permitem a criação fiável de vácuo, as superfícies texturadas podem causar perda de vácuo e as embalagens flexíveis podem ficar deformadas ou danificadas devido à sucção. Os sistemas de preensão mecânicos podem contornar estas limitações, mas, nas soluções convencionais, exigem frequentemente ajustes manuais ou uma troca completa de ferramentas assim que as dimensões do produto se alteram.
Os utilizadores finais e os integradores necessitam, por isso, de uma solução que realize o manuseamento de forma fiável de diferentes formatos, aplique apenas a força de preensão efetivamente necessária e possa ser ajustada por software – em vez de através de uma adaptação mecânica.
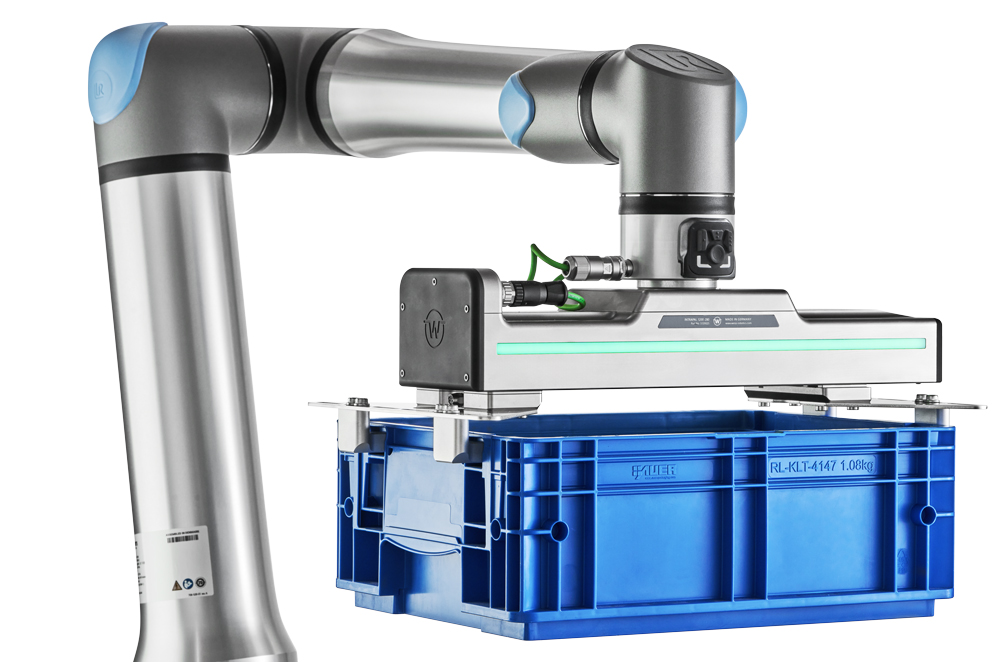
A nossa pinça de paletização servoelétrica INTRAPAL foi concebida precisamente para estas aplicações. Permite um manuseamento fiável e com controlo de força de diferentes produtos e formatos.
Com a nossa nova integração URCapX, o INTRAPAL pode ser configurado, programado e controlado diretamente no PolyScope X. Na plataforma Gen 7 da Universal Robots, a interface Ethernet na flange de ferramenta permite, além disso, uma ligação curta e direta no braço robótico. Isto reduz o cablagem externa e suporta aplicações intralogísticas flexíveis.
Os utilizadores beneficiam do controlador de preensão direto no PolyScope X, da conectividade avançada na flange de ferramenta da série g e de uma maior flexibilidade em aplicações exigentes de paletização e intralogística.
A solução
INTRAPAL foi concebida especificamente para estes requisitos de flexibilidade. A pinça combina um acionamento servoelétrico com curso de 280 mm, um dedo móvel livremente pré-posicionável e uma força de preensão ajustável de 150 a 1 200 N. Desta forma, uma única pinça pode realizar o manuseamento de uma vasta gama de caixas de cartão, tabuleiros abertos de cartão ondulado, caixas de bebidas e contentores KLT, sem que seja necessário trocar a pinça.
A detecção de peça integrada e a monitorização da preensão fornecem feedback ao longo de todo o processo, desde a recolha até à deposição. O INTRAPAL está concebido para peças com peso até 60 kg no caso de preensão por encaixe de forma e até 30 kg no caso de preensão por atrito. A carga útil admissível na respetiva aplicação depende da configuração global do robô e da ferramenta.
O nosso novo plugin URCapX disponibiliza as funções do INTRAPAL diretamente no PolyScope X. Assim, os utilizadores podem configurar, programar e controlar a pinça através da interface do robô. O INTRAPAL suporta, de série, Ethernet TCP/IP. Na Gen 7, a ligação curta por Ethernet e a alimentação elétrica na nova flange de ferramenta garantem percursos de cabos curtos e evitam a instalação de um cabo de comunicação longo ao longo do braço robótico. Em alternativa, o Modbus RTU opcional permite o funcionamento através da interface de E/S da ferramenta do robô.
O flange de ferramenta de alta potência da série g permite o funcionamento do INTRAPAL com força de preensão total diretamente no robô, facilitando assim o manuseamento seguro de suportes de carga maiores em processos de paletização. Os utilizadores beneficiam ainda do novo SP7 Smart Panel, com a sua interface de utilizador intuitiva, que permite a configuração e a programação diretamente na flange de ferramenta.
Para aplicações que requerem funções adicionais diretamente no ponto de preensão, as interfaces IO-Link integradas do INTRAPAL permitem a ligação direta de sensores e atuadores compatíveis de terceiros, por exemplo, sensores de distância, aos dedos da pinça. Estes podem, posteriormente, ser controlados através do GRIPLINK® Ecosystem no PolyScope X.
Resultados
Para os utilizadores finais, as vantagens imediatas residem numa instalação mais organizada no extremo do braço do robô e numa colocação em funcionamento mais direta. Em vez de terem de substituir mecanicamente a pinça completa a cada novo formato, os utilizadores podem ajustar a posição dos dedos, a força de preensão e os parâmetros do processo diretamente no programa do robô.
Menos componentes externos e percursos de cabos mais curtos simplificam a instalação. Ao mesmo tempo, a deteção de peça e a monitorização da preensão garantem maior transparência no processo de preensão. O resultado é uma solução de paletização adaptável, concebida para mudanças frequentes de formato, um funcionamento fiável e futuras expansões.
«Com a Gen 7, a Universal Robots criou as condições necessárias em termos de conectividade e carga útil para concretizar aplicações intralogísticas exigentes. Em combinação com a nossa nova integração URCapX, o INTRAPAL pode ser ligado diretamente à flange de ferramenta e operado no PolyScope X. Isto permite integrar mais facilmente soluções de paletização de alto desempenho e adaptá-las de forma flexível a diferentes requisitos.»
- Dr. Karsten Weiss, fundador e CEO, WEISS ROBOTICS
Universal Robots, 7.ª Geração
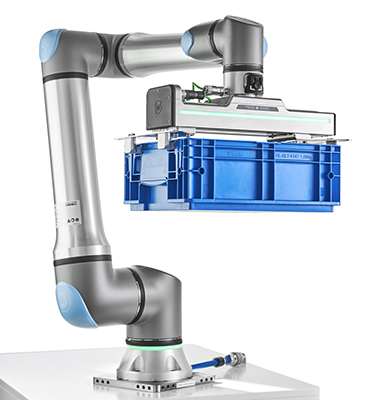
A Universal Robots (UR), fabricante pioneira de robôs industriais colaborativos e parte da Teradyne Robotics, apresentou a Gen 7, a sua sétima geração de robôs. A plataforma baseia-se no sistema operativo para robôs PolyScope X. A Gen 7 foi concebida para a próxima geração de automação e amplia a conectividade entre robôs, software, sensores, sistemas de processamento de imagem e efetores finais. Isto permite aos fabricantes implementar aplicações mais eficientes com um menor esforço de integração.
A nova plataforma robótica Gen 7 foi profundamente reformulada, desde a flange de ferramenta até ao controlador, e foi concebida desde o início para ser compatível com IA. Oferece aos fabricantes elevado poder de computação, conectividade abrangente e uma arquitetura aberta para implementar modelos de IA diretamente em robôs de produção, sem ter de comprometer o desempenho.
Quais são as novidades da Gen 7?
- Novos braços robóticos da série g: o UR10g-1750, o UR17g-1300 e o UR18g-950 vêm complementar o portfólio das séries e-Series e UR Series.
- Flange de ferramenta preparada para IA: transmite dados, alta potência elétrica e sinais relevantes para a segurança diretamente para a flange de ferramenta. Desta forma, câmaras, sensores, pinças e outros periféricos podem ser ligados mais facilmente, reduzindo o esforço de cablagem.
- Novo SP7 Smart Panel: Para a configuração e programação diretamente na flange de ferramenta.
- Controlador Central CB7: 40 % mais potência de cálculo com uma ocupação de espaço 30 % menor. Permite a comunicação através de várias redes com PLCs, IHMs, plataformas MES, IPCs e sistemas de processamento de imagem, reduzindo simultaneamente a necessidade de switches externos.
- Plataforma de software PolyScope X: Oferece ferramentas de programação modernas e APIs abertas para o desenvolvimento e implementação de aplicações de IA de ponta com IPCs e processamento externo de IA, bem como funções de segurança em conformidade com a norma ISO 10218-1:2025 e conformidade com a cibersegurança.
- Teach Pendant TP7 Core de novo desenvolvimento: Para uma ergonomia melhorada e uma programação mais rápida.
Ecossistema
A Gen 7 é suportada pelo UR+ Ecosystem – um portfólio selecionado e exaustivamente testado de produtos de automação, que são validados pela UR antes de serem lançados no mercado.
«O que os nossos parceiros conseguem realizar demonstra de forma impressionante o potencial criativo da plataforma aberta e do ecossistema de alta qualidade da UR. Eles aproveitam as funcionalidades de conectividade avançadas da nossa plataforma Gen 7 e, com base nisso, concebem produtos fáceis de integrar que já podem ser utilizados na produção hoje mesmo.»
- Susanne Nördinger, Diretora de Sucesso do Ecossistema para a região EMEA
Por que é que isto é importante
Para os fabricantes da indústria alimentar e de bebidas, da logística de produção, da logística de armazenamento e de outros ambientes com grande variedade de produtos, os formatos dos produtos e os requisitos relativos ao fluxo de materiais podem mudar rapidamente. A combinação do INTRAPAL com a Gen 7 da Universal Robots oferece uma abordagem flexível e configurável por software para tarefas de paletização e manuseamento de materiais – sem necessidade de uma pinça separada para cada formato.
Os clientes beneficiam de um processo de preensão integrado, mais fácil de implementar e monitorizar e, ao mesmo tempo, preparado para futuros requisitos de automatização.
Encontrará dados técnicos, aplicações e downloads disponíveis na página do produto INTRAPAL. A ficha técnica do INTRAPAL também está disponível para download nessa página.
Está a planear uma aplicação de paletização ou intralogística com a 7.ª geração da Universal Robots? Contacte a WEISS ROBOTICS para discutir as suas peças, requisitos de carga útil e a configuração de dedos adequada para a sua aplicação.
Sobre a WEISS ROBOTICS
A WEISS ROBOTICS concebe e produz pinças servoelétricas inteligentes para tarefas de automatização exigentes. Esta empresa familiar, gerida pelos próprios proprietários e sediada em Ludwigsburg, presta assistência a clientes e parceiros em todo o mundo. As suas soluções são utilizadas no fabrico de eletrónica, na automação de montagem, em aplicações farmacêuticas e de ciências da vida, bem como na intralogística.
As pinças combinam precisão e flexibilidade com uma força de preensão ajustável com precisão. O GRIPLINK® Ecosystem permite o Plug & Produce através de plugins para robôs testados, interfaces padronizadas e comandos uniformes, reduzindo assim o esforço de integração e colocação em funcionamento.
O controlo inteligente, os sensores integrados e os dados de processo em tempo real permitem processos de preensão eficientes e fiáveis, qualidade constante, bem como monitorização, diagnóstico e otimização contínuos – requisitos essenciais para a «Physical AI». A WEISS ROBOTICS combina inovação pioneira com a qualidade fiável «Made in Germany», uma visão de longo prazo e um serviço personalizado.
Celine Weiß, Gestora de Marketing – Parceiros e Eventos, c.weiss@weiss-robotics.com
SOBRE A UNIVERSAL ROBOTS
A Universal Robots é um fornecedor líder mundial de robôs industriais colaborativos (cobots). Com mais de 100 000 cobots vendidos em todo o mundo, a plataforma de fácil utilização da empresa é complementada pelo software intuitivo PolyScope, por programas de formação várias vezes premiados, por serviços abrangentes e pelo ecossistema de cobots líder a nível mundial. Assim, a Universal Robots oferece aos clientes de inúmeros setores um elevado nível de inovação e variedade de opções.
Com os robôs mais avançados da sua classe e um portfólio crescente de aplicações de IA prontas a utilizar, a mais recente tecnologia da UR está concebida para a revolução da Physical AI.
A Universal Robots faz parte da Teradyne Robotics, uma divisão da Teradyne Inc. (NASDAQ: TER), um fornecedor líder de sistemas de teste automatizados e soluções robóticas avançadas.
Nilufar Moosavi, Gestora de Marketing de Produto para Physical AI & Ecosystem, nims@universal-robots.com
Read more … Paletização de última geração: INTRAPAL para a 7.ª geração da Universal Robots
Manipulação robótica cognitiva
Como é que os robôs conseguem executar tarefas complexas de forma autónoma em ambientes reais? É esta a questão que o AICOR Institute for Artificial Intelligence (IAI) da Universidade de Bremen, sob a direção do Prof. Dr. h.c. Michael Beetz, se propõe a abordar.No centro da investigação estão os sistemas robóticos capazes de perceber o seu ambiente, planear ações e tomar decisões de forma autónoma. Em vez de se limitarem a executar sequências de movimentos pré-programadas, devem reagir de forma flexível a diferentes situações — tanto em ambientes domésticos como industriais.
Um pré-requisito fundamental para tal é a interação fiável com o mundo físico. É precisamente aqui que a tecnologia de preensão entra em jogo. Malte Huerkamp, investigador associado do IAI, descreve a sua importância da seguinte forma: «Sem um sistema de preensão fiável, não é possível utilizar ferramentas nem realizar o manuseamento de objetos, o que bloqueia qualquer progresso adicional na investigação.»
Tecnologia de preensão flexível para cenários de investigação exigentes
Para as configurações experimentais no IAI, era necessário um sistema de preensão que fosse preciso, duradouro e flexível na sua utilização. A escolha recaiu sobre os módulos de preensão da Weiss Robotics.
Atualmente, as pinças estão a ser utilizadas em experiências de corte de frutas e legumes — um subproblema da preparação automatizada de refeições. Tais tarefas demonstram de forma particularmente clara o quão exigente é a manipulação robótica em cenários reais: objetos, ferramentas e materiais diferentes exigem soluções flexíveis no braço robótico.
Uma vantagem importante é a possibilidade de configurar individualmente e substituir os dedos da pinça. A equipa liderada pelo Prof. Dr. h.c. Michael Beetz explica: «Isso permite-nos utilizar a mesma pinça para diferentes ferramentas e objetos, sem ter de trocar todo o sistema de cada vez.»
Fácil integração em plataformas robóticas existentes
Para além da flexibilidade mecânica, a integração no ambiente laboratorial existente também desempenhou um papel importante. No IAI, os sistemas de preensão são utilizados em conjunto com robôs UR5.
Também do ponto de vista do software, a integração decorreu sem grande esforço. Os investigadores relatam: «Graças às interfaces ROS2 e Python fornecidas, foi possível integrar o sistema de preensão rapidamente e sem grandes esforços de integração na nossa infraestrutura de sistemas existente.»
Assim, as pinças puderam ser rapidamente integradas no ambiente de investigação existente e utilizadas para diversas experiências.
Tecnologia de preensão profissional para investigação, ensino e trabalhos de projeto
Os sistemas de preensão são, entretanto, parte integrante das plataformas robóticas do IAI. Assim, são utilizados não só em projetos de investigação, mas também em aulas, trabalhos de projeto e trabalhos de licenciatura e mestrado.
Desta forma, os estudantes têm acesso direto à tecnologia de preensão profissional e a cenários de aplicação realistas. O trabalho com estes sistemas combina conteúdos teóricos com experiência prática em robótica e apoia o desenvolvimento de competências técnicas para a futura entrada no mercado de trabalho.
Sistemas de preensão precisos como componente-chave para robôs que auxiliam no dia a dia
Um dos principais eixos de investigação dos próximos anos incide nas tarefas de manipulação, que visam tornar os robôs em auxiliares fiáveis e amplamente autónomos no quotidiano. Entre estas contam-se aplicações como a preparação de refeições ou o enchimento e esvaziamento de máquinas de lavar louça.
Para que tais cenários não sejam apenas planeados, mas possam ser efetivamente executados, são necessários sistemas de preensão que sejam precisos, fiáveis e flexíveis na integração. É precisamente aqui que os sistemas de preensão da WEISS ROBOTICS dão um contributo decisivo: combinam precisão mecânica com dedos da pinça adaptáveis, bem como interfaces adequadas para a integração em plataformas robóticas modernas.
Com vista ao futuro, a equipa do Instituto AICOR escreve: «Nos próximos anos, a tendência continuará a ser a de que os robôs colaborem cada vez mais com as pessoas e executem tarefas complexas com base em instruções em linguagem natural.»
Estamos satisfeitos por os sistemas de preensão da Weiss Robotics apoiarem o trabalho de investigação no Instituto AICOR de Inteligência Artificial da Universidade de Bremen e por, com isso, estarmos a contribuir para a próxima geração de sistemas robóticos cognitivos.
Motion Stream Interface – Physical AI começa aqui.
Transmissão de movimento em tempo real para robótica adaptativa, teleoperação e manipulação assistida por IA.
A
Physical AI está a transformar radicalmente a robótica: os movimentos já não são programados exclusivamente antecipadamente, mas surgem cada vez mais de forma dinâmica a partir de dados de sensores, modelos de IA e decisões em tempo real. Para que os robôs possam reagir de forma flexível ao seu ambiente, precisam de acesso direto aos atuadores – com latências mínimas e feedback contínuo. É precisamente aqui que entra em ação a Motion Stream Interface (MSI) da Weiss Robotics.
O
MSI amplia as pinças servoelétricas selecionadas com uma interface de streaming em tempo real de alto desempenho. Controladores externos, sistemas de IA ou soluções de teleoperação podem transmitir valores de referência de posição e força à pinça sob a forma de um fluxo de movimento contínuo e, simultaneamente, analisar dados de sensores em tempo real. A pinça torna-se, assim, parte integrante das arquiteturas modernas de controlo e IA.
Para os fabricantes de máquinas, integradores e equipas de automatização, coloca-se cada vez mais a questão de como ligar software inteligente a processos reais de preensão. Embora os sistemas de IA planeiem movimentos, reconheçam objetos ou tomem decisões, falta frequentemente o acesso direto em tempo real ao efetor final. A MSI colmata esta lacuna e permite o controlo contínuo da pinça por sistemas externos — desde aplicações de visão, passando por algoritmos de controlo próprios, até estruturas modernas de Physical AI.
As áreas de aplicação típicas são:
- Physical AI e Bin Picking
Avançado (Advanced Bin Picking): movimentos de preensão adaptativos para robótica baseada em IA, situações complexas de peças e Bin Picking Avançado. - Teleoperação e manipulação
remota: transmitir, espelhar e integrar movimentos da pinça em tempo real em sistemas remotos. - Regulação da pinça e investigação
: acesso direto em tempo real para algoritmos de controlo próprios, protótipos e aplicações de investigação.
Com o MSI, as empresas criam a base técnica para aplicações robóticas que já não se baseiam exclusivamente em sequências de movimentos fixas. Em vez disso, surgem sistemas adaptativos que reagem a mudanças, aprendem com os dados e adaptam as suas ações no tempo real à situação em questão. Assim, a pinça torna-se a interface ativa entre a inteligência artificial e a interação física.
Read more … Motion Stream Interface – Physical AI começa aqui.

Catálogo de produtos
Descubra a nossa variedade de produtos! Descarregue o nosso catálogo de produtos atualizado para obter uma visão geral completa da nossa gama.