Duch pionierski wciąż żywy: od WSG do WPG
W 2008 roku firma WEISS ROBOTICS wyprodukowała pierwsze chwytaki jeszcze w trzypokojowym mieszkaniu w dzielnicy Pflugfelden w Ludwigsburgu. „Salon zamienił się w biuro, a pokój dziecięcy w warsztat. Elektronika była montowana w sypialni” – wspomina założyciel i dyrektor zarządzający dr Karsten Weiß. Wkrótce miejsca zaczęło brakować. Nawet wynajęcie drugiego mieszkania mogło złagodzić problem przestrzeni jedynie na krótko. Trzeba było znaleźć nowe rozwiązanie. Po nieco ponad roku budowy 37-latek otworzył w dzielnicy Oßweil w Ludwigsburgu nową siedzibę z własnym zakładem produkcyjnym.
Od samego początku w centrum uwagi znajdowała się jedna idea: technika chwytania powinna elastycznie dostosowywać się do różnych zadań, a nie odwrotnie.
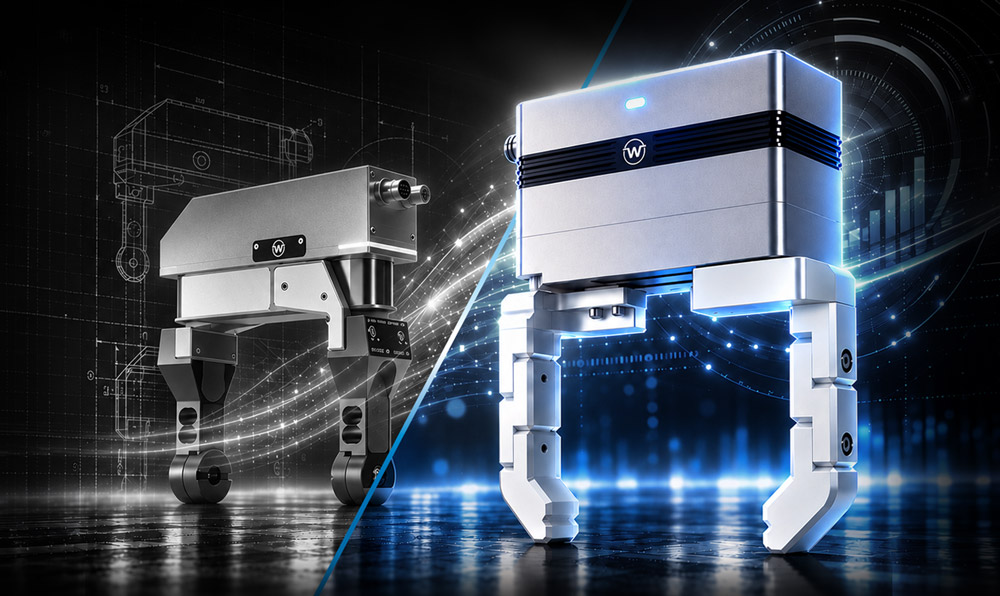
W 2009 roku dostarczono pierwsze chwytaki WSG. Przez wiele lat miały one decydujący wpływ na rozwój chwytania adaptacyjnego. Teraz nadchodzi zmiana generacji: seria WSG jest stopniowo wycofywana, podczas gdy my kontynuujemy jej koncepcję w serii WPG. Seria WPG łączy ponad 15 lat doświadczenia z nowymi możliwościami dla nowoczesnych zastosowań robotyki.
Od ręki robota do chwytaka dwupalczastego
Korzenie serii WSG sięgają pracy doktorskiej dr. Karstena Weissa na Instytucie Technologii w Karlsruhe (KIT). Zajmował się tam czujnikami dotykowymi oraz wielopalcową ręką dotykową, która później została wprowadzona na rynek pod nazwą „SDH” przez renomowanego producenta technologii mocowania. W związku z tym pojawiło się pytanie, w jaki sposób zasady chwytania adaptacyjnego można przenieść na chwytak dwupalczasty do praktycznych zadań automatyzacji.
Ważnym krokiem było zapewnienie cyfrowego dostępu do procesu chwytania. Dzięki sieci Ethernet WSG można było sterować bezpośrednio z aplikacji komputerowych. Rozszerzenia czujnikowe dostarczały dodatkowych informacji o kontakcie z detalem: opcjonalne palce z pomiarem siły mogły mierzyć siłę chwytu bezpośrednio na detalu.
Architektura została celowo zaprojektowana jako otwarta. Dzięki temu WSG można było zintegrować z różnymi koncepcjami sterowania i zapewnił on swobodę dla zastosowań, których wymagań nie dało się jeszcze przewidzieć podczas jego projektowania.
Jak naukowcy wykorzystywali WSG
Jak ważna była ta otwartość, widać było szczególnie w badaniach z zakresu robotyki. W 2023 roku dr Karsten Weiß odwiedził Columbia University w Nowym Jorku. Tam model WSG 50 został wykorzystany w projekcie badawczym „DextAIRity”. W układzie eksperymentalnym ważnym elementem było bezpośrednie sterowanie chwytakiem z komputera za pośrednictwem sieci Ethernet. O wizycie na Uniwersytecie Columbia
W ramach projektu połączono chwytanie i manipulowanie za pomocą robota z celowo zastosowanym strumieniem powietrza, na przykład w celu rozłożenia tkanin lub otwarcia torebek. Zadania tego typu są szczególnie wymagające, ponieważ kształt obiektów może się zmieniać podczas ruchu.
Przykład ten pokazuje, jak intensywnie zespoły badawcze wykorzystywały możliwości centrum WSG. Doświadczenia te pozwoliły nam lepiej zrozumieć, jakiej swobody potrzebować będą programiści również w przyszłości.
Kolejny
krok: WPG i Motion Stream Interface (MSI)
„Chcemy, aby technika chwytania pozostała adaptacyjna” – tak dr Karsten Weiß podsumowuje nasze dążenia.
Ethernet, bezczujnikowa regulacja siły chwytu, zintegrowane wykrywanie detalu i monitorowanie przedmiotu chwytanego, a także sekcja sterująca o stopniu ochrony IP54. Dzięki zintegrowanemu protokołowi GRIPLINK można ją zintegrować z odpowiednimi aplikacjami robotycznymi. Przejdź do serii WPG.
Opcjonalny interfejs Motion Stream Interface (MSI) idzie o krok dalej: nadrzędny system sterowania może w sposób ciągły określać dla WPG ruchy i limity siły. Wewnętrzne pętle regulacyjne realizują te wytyczne w postaci dynamicznego pozycjonowania. Jednocześnie chwytak serwoelektryczny przekazuje dane o swoim stanie, w tym pozycję, prędkość i szacowaną siłę chwytu.
W ten sposób MSI otwiera nowe możliwości dla zastosowań w dziedzinie Physical AI. System zewnętrzny może na przykład analizować dane z kamery i dostosowywać ruch chwytu w trakcie trwającego procesu. Percepcja, decyzje oparte na AI oraz nadrzędne planowanie ruchu pozostają przy tym w systemie zewnętrznym. MSI zapewnia interfejs do sterowania ruchem chwytu. Więcej o MSI.
Które rozwiązanie pasuje do danego zastosowania?
Dla operatorów istniejących zastosowań WSG oraz nowych instalacji pojawia się pytanie: który chwytak będzie właściwym wyborem w przyszłości?
W przypadku aplikacji robotycznych i komputerowych opartych na sieci Ethernet idealnym rozwiązaniem jest seria WPG, stanowiąca udoskonaloną wersję serii WSG. Tam, gdzie przewiduje się integrację za pośrednictwem klasycznej magistrali polowej, warto rozważyć serię IEG PLUS z wbudowanym interfejsem IO-Link. Za pomocą odpowiedniego urządzenia nadrzędnego IO-Link można ją zintegrować z różnymi sieciami automatyki oraz klasycznymi środowiskami sterowników PLC.
O tym, które rozwiązanie faktycznie będzie odpowiednie, decyduje konkretne zadanie chwytania: skok, zakres siły, palec chwytaka, połączenie mechaniczne, czujniki oraz integracja sterowania muszą do siebie pasować. Jak zwykle osobiście wspieramy naszych klientów i partnerów w wyborze i weryfikacji technicznej. Prosimy o kontakt.
Wycofanie serii WSG: kolejne kroki
W przypadku nowych instalacji i konstrukcji nie zalecamy już stosowania serii WSG. Seria WPG oraz IEG PLUS PLUS stanowią nowoczesne alternatywy, których przydatność należy sprawdzić pod kątem konkretnego zastosowania. Dla modeli WSG obowiązują następujące terminy składania zamówień:
- WSG 32-068, numer katalogowy 5120007: ostatnia możliwość złożenia zamówienia do 31 marca 2027 r. Obsługa serwisowa będzie kontynuowana do końca 2028 r.
- WSG 50-110, numer katalogowy 5120008: ostatnia możliwość złożenia zamówienia do 31 grudnia 2027 r.
Wraz z wycofaniem serii WSG zamyka się ważny rozdział w historii produktów firmy WEISS ROBOTICS. W związku z tym pragniemy szczególnie podziękować naszym klientom i partnerom, którzy wielokrotnie stawiali przed serią WSG nowe wyzwania w postaci wymagających zastosowań, zespołom badawczym, które zgłębiały jej możliwości, oraz naszym pracownikom, którzy przez wiele lat projektowali, produkowali i obsługiwali ją.
Jednak pionierski duch, od którego wszystko się zaczęło, nadal żyje. Wraz z serią WPG otwieramy nowy rozdział w dziedzinie chwytania adaptacyjnego. Stawiamy przy tym na nowe technologie, nowe pomysły i ten sam entuzjazm, co pierwszego dnia. Kontynuujmy tę historię razem. Dołączysz do nas?