L'esprit pionnier perdure : du WSG au WPG
En 2008, WEISS ROBOTICS fabriquait encore ses premiers préhenseurs dans un appartement de trois pièces situé à Pflugfelden, dans la banlieue de Ludwigsburg. « Le salon est devenu un bureau, la chambre d’enfant un atelier. L’électronique était assemblée dans la chambre à coucher », se souvient le fondateur et directeur général, le Dr Karsten Weiß. Très vite, l’espace est venu à manquer. Même le deuxième appartement loué en complément n’a pu pallier le problème d’espace que temporairement. Il fallait trouver une nouvelle solution. Après un peu plus d’un an de travaux, cet homme alors âgé de 37 ans a inauguré son nouveau site avec son propre atelier de fabrication à Oßweil, près d’Ludwigsburg.
Dès le début, une idée était au cœur du projet : la technique de préhension devait pouvoir s’adapter de manière flexible à différentes tâches, et non l’inverse.
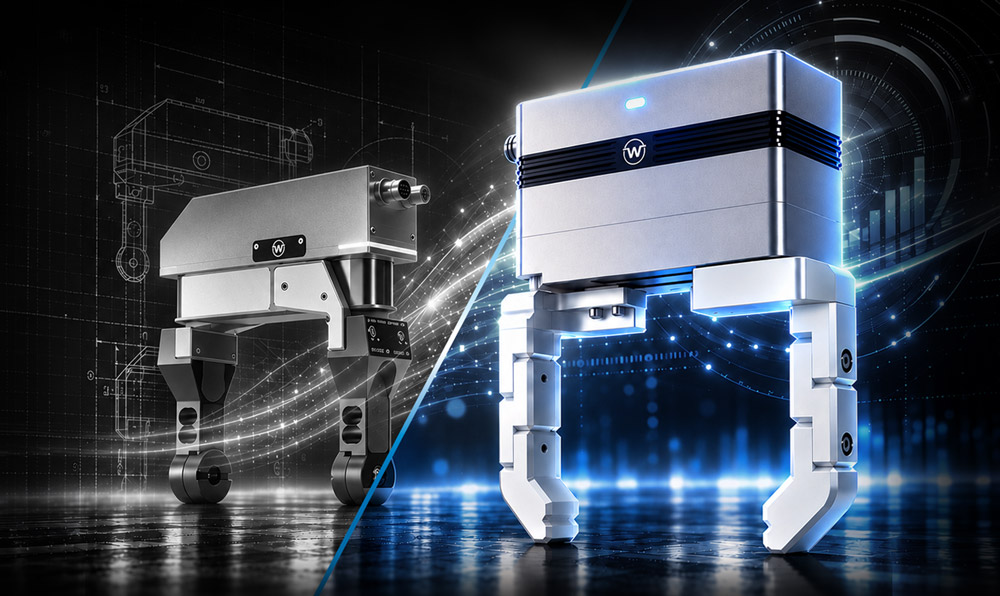
En 2009, les premiers préhenseurs WSG ont été livrés. Ils ont marqué le développement de la préhension adaptative pendant de nombreuses années. Aujourd’hui, un changement de génération s’impose : la série WSG est progressivement retirée du marché, tandis que nous poursuivons son approche avec la série WPG. La série WPG allie plus de 15 ans d’expérience à de nouvelles possibilités pour les applications robotiques modernes.
De la main robotisée à la pince à deux doigts
Les origines du WSG remontent à la thèse de doctorat du Dr Karsten Weiß à l’Institut de technologie de Karlsruhe (KIT). Il y a travaillé sur les capteurs tactiles et une main tactile à plusieurs doigts, qui a ensuite été commercialisée sous le nom de « SDH » par un fabricant renommé de systèmes de serrage. C’est ainsi qu’est née la question de savoir comment transposer les principes de la préhension adaptative à un préhenseur à deux doigts pour des tâches d’automatisation pratiques.
Une étape importante a consisté à rendre le processus de préhension accessible numériquement. Grâce à Ethernet, le WSG pouvait être commandé directement à partir d’applications sur PC. Des extensions capteurs fournissaient des informations supplémentaires sur le contact avec la pièce : des doigts de mesure de force en option permettaient de mesurer la force de préhension directement sur la pièce.
L’architecture a été délibérément conçue de manière ouverte. Le WSG a ainsi pu être intégré dans différents concepts de commande et offrait une grande flexibilité pour des applications dont les exigences n’étaient pas encore prévisibles lors de son développement.
Comment la recherche a utilisé le « WSG »
L’importance de cette ouverture s’est particulièrement manifestée dans la recherche en robotique. En 2023, le Dr Karsten Weiß s’est rendu à l’université Columbia de New York. Là-bas, le WSG 50 a été utilisé dans le cadre du projet de recherche « DextAIRity ». Pour le montage expérimental, la commande directe du préhenseur depuis un PC via Ethernet constituait un élément essentiel. À propos de la visite à l’université Columbia
Dans le cadre de ce projet, la préhension et la manipulation assistées par robot ont été combinées à un flux d’air ciblé, par exemple pour déplier des textiles ou ouvrir des sachets. De telles tâches sont particulièrement exigeantes, car la forme des objets peut changer pendant le mouvement.
Cet exemple illustre à quel point les équipes de recherche ont exploité les possibilités offertes par le WSG. Ces expériences nous ont permis de mieux cerner les marges de manœuvre dont les développeurs auront besoin à l’avenir.
Prochaine
étape : WPG et Motion Stream Interface (MSI)
« Nous voulons maintenir la technique de préhension adaptative », résume le Dr Karsten Weiß.
La série WPG poursuit dans cette voie. Elle offre une connexion Ethernet, une régulation de la force de préhension sans capteur, une détection de pièce et une surveillance intégrées, ainsi qu’une zone de commande protégée selon la norme IP54. Grâce au protocole GRIPLINK intégré, elle s’intègre facilement dans des applications robotiques adaptées. Découvrir la série WPG.
L’Motion Stream Interface (MSI, WPG) en option va encore plus loin : un système de commande de niveau supérieur peut définir en continu des mouvements et des limites de force pour le WPG. Les boucles de régulation internes traduisent ces spécifications en un positionnement dynamique. Parallèlement, le préhenseur servoélectrique renvoie des données d’état, notamment la position, la vitesse et la force de préhension estimée.
MSI ouvre ainsi de nouvelles perspectives pour les applications dans le domaine de l’Physical AI. Un système externe peut, par exemple, analyser les données d’une caméra et adapter le mouvement de préhension au cours d’un processus en cours. La perception, les décisions basées sur l’IA et la planification globale des mouvements restent alors au sein du système externe. MSI fournit l’interface avec le mouvement de préhension. En savoir plus sur MSI.
Quelle solution convient à l’application ?
Pour les exploitants d’applications WSG existantes et pour les nouvelles installations, la question se pose : quel préhenseur sera le bon choix à l’avenir ?
Pour les applications robotiques et PC basées sur Ethernet, la série WPG, qui constitue une évolution du WSG, est tout indiquée. Lorsque l’intégration via un bus de terrain classique est prévue, la série IEG PLUS, dotée d’une interface IO-Link intégrée, entre en ligne de compte. Grâce à un maître IO-Link adapté, elle peut être intégrée dans différents réseaux d’automatisation et environnements d’automates programmables classiques.
C’est la tâche de préhension concrète qui détermine la solution la mieux adaptée : course, plage de force, doigt de préhenseur, raccordement mécanique, capteurs et intégration de la commande doivent être compatibles entre eux. Comme à l’accoutumée, nous accompagnons personnellement nos clients et partenaires dans le choix et l’évaluation technique. N’hésitez pas à nous contacter.
Fin de vie de la série WSG : les prochaines étapes
Nous ne recommandons plus la série WSG pour les nouvelles installations et constructions. Les séries WPG et IEG PLUS constituent des alternatives modernes dont l’adéquation doit être vérifiée au cas par cas en fonction de l’application. Les délais de commande suivants s’appliquent aux modèles WSG :
- WSG 32-068, référence 5120007 : dernière date de commande au 31 mars 2027. Le service sera assuré jusqu’à fin 2028.
- WSG 50-110, référence 5120008 : dernière date de commande au 31 décembre 2027.
Avec la fin de la série WSG, c'est un chapitre marquant de l'histoire des produits de WEISS ROBOTICS qui s'achève. Nous tenons tout particulièrement à remercier nos clients et partenaires, qui ont sans cesse soumis le WSG à de nouveaux défis avec des applications exigeantes, les équipes de recherche qui ont exploré ses possibilités, ainsi que nos collaborateurs qui l’ont conçu, fabriqué et entretenu pendant de nombreuses années.
Mais l’esprit pionnier qui a tout fait naître perdure. Avec la série WPG, nous ouvrons un nouveau chapitre de la préhension adaptative. Pour cela, nous misons sur de nouvelles technologies, de nouvelles idées et le même enthousiasme qu’au premier jour. Continuons à écrire cette histoire ensemble. Serez-vous de la partie ?