Motion Stream Interface pour Physical AI
La Motion Stream Interface, ou MSI en abrégé, permet de contrôler en temps réel certains préhenseurs servoélectriques de Weiss Robotics. Des contrôleurs externes, des systèmes d'IA ou des solutions de téléopération peuvent transmettre des valeurs de consigne de position et de force sous forme de flux de mouvement continu et analyser directement les données de retour provenant du préhenseur. Le préhenseur devient ainsi un élément actif des architectures modernes de Physical AI – pour des stratégies de préhension adaptatives, le Bin Picking avancé, l’asservissement visuel et la téléopération.
MSI est l’interface destinée aux systèmes réactifs qui ne se contentent pas d’exécuter des opérations de préhension, mais qui prennent des décisions, corrigent leurs actions et apprennent pendant le mouvement.
Domaines d'application
Le MSI est conçu pour des applications dans lesquelles la pince ne se contente pas d'exécuter une commande, mais réagit de manière dynamique à des données externes. Les modèles d'IA, les systèmes de vision ou les solutions de téléopération peuvent influencer le mouvement des doigts en temps réel et intégrer l'état de la pince dans leur stratégie de régulation.
Physical AI et
Bin Picking avancé de pièces dans des bacs
Pour des stratégies de préhension pilotées par l'IA, dans lesquelles le préhenseur réagit, pendant son mouvement, aux données de capteur, à la position des objets et aux décisions du modèle. Le MSI permet des mouvements adaptatifs des doigts pour des configurations de pièces désordonnées, complexes et difficilement prévisibles.
Téléopération et manipulation à
distance
MSI permet de transmettre les mouvements de la pince sous forme de flux de mouvement (Motion Stream) et de les coupler aux données de retour d'information provenant de la pince. Cela permet de mettre en œuvre des configurations maître-esclave, la manipulation à distance et des concepts de commande intuitifs avec un suivi précis des mouvements des doigts.
Contrôle externe des préhenseurs et
recherche
Pour les équipes qui développent leurs propres stratégies de régulation, prototypes ou algorithmes de préhension expérimentaux. MSI offre un accès direct au contrôle des mouvements du préhenseur – par exemple pour l'asservissement visuel, la régulation adaptative en force, les concepts d'impédance ou les approches de contrôle par apprentissage.
Conçu pour la robotique pilotée par l'IA
La Physical AI modifie les exigences en matière de technique de préhension. Le préhenseur ne doit plus se contenter d’exécuter des mouvements prédéfinis, mais doit pouvoir réagir à la position de l’objet, à l’état du processus, aux données de capteur et aux décisions du modèle.
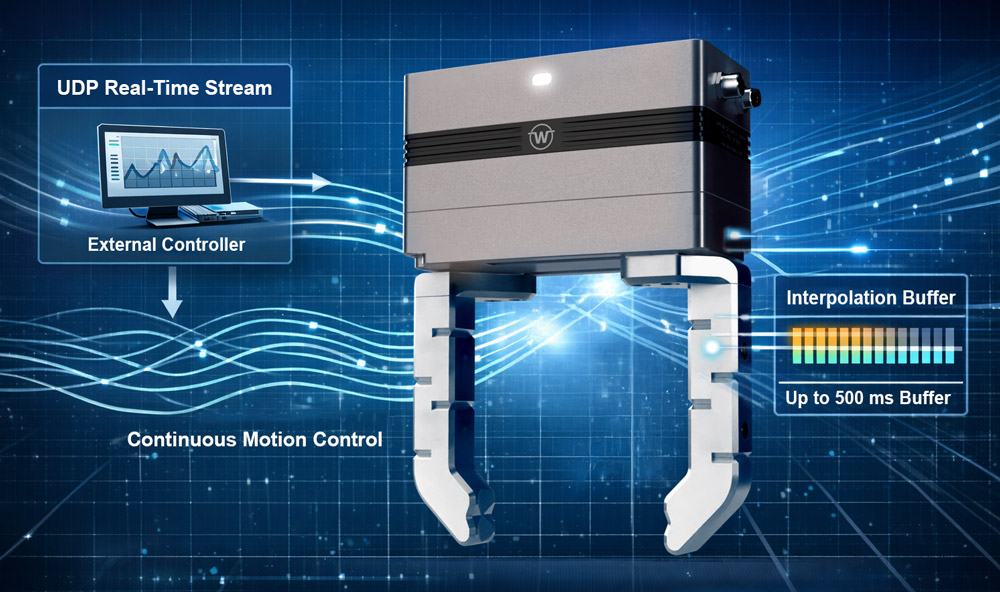
Pour cela, MSI fournit un accès direct au mouvement. Les profils de mouvement et de force sont générés dans le système externe – par exemple dans un pipeline d’IA, un contrôleur de vision ou un environnement de téléopération – et sont transmis au préhenseur sous forme de flux continu. Le préhenseur interpole en interne les points de référence reçus sur sa trame temporelle de 1 ms et fournit en parallèle un retour d’information sur la position, la vitesse, la force, l’état et l’état de la mémoire tampon.
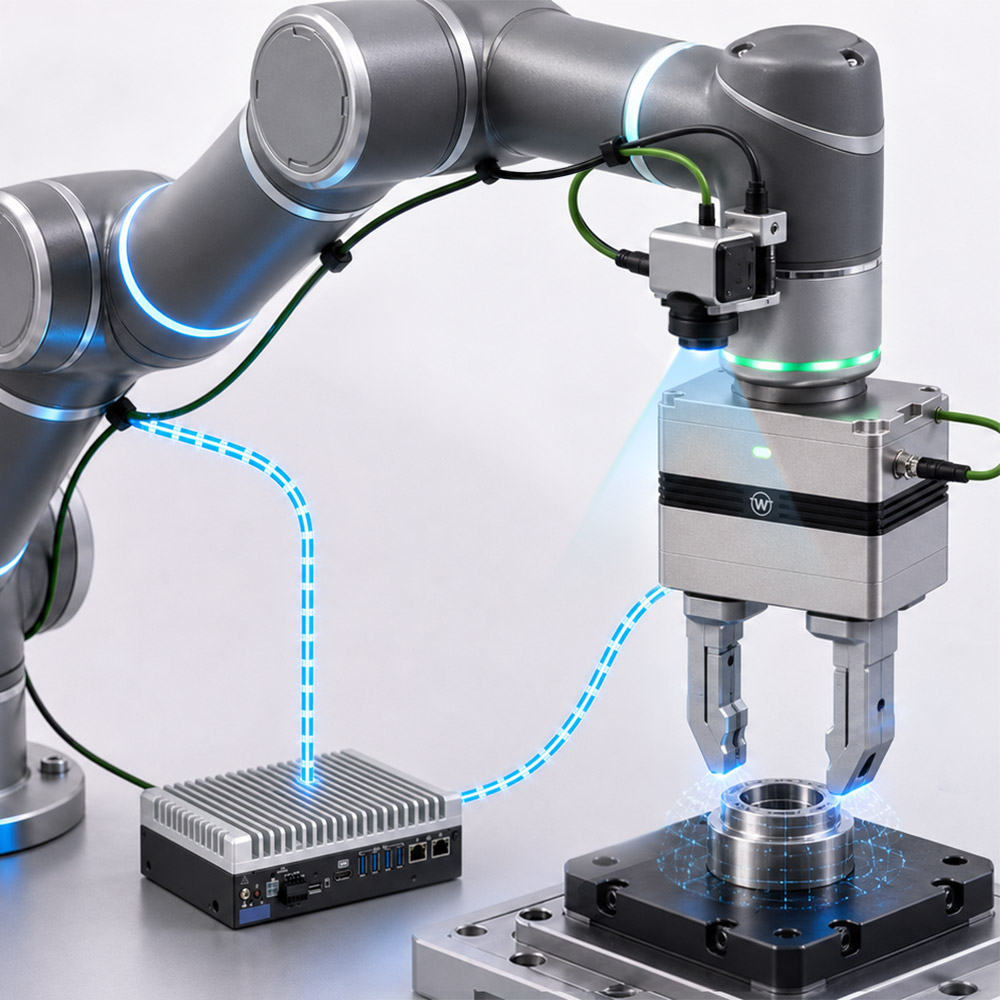
Le préhenseur en tant qu’effecteur terminal en temps réel pour Physical AI
Pour les applications d'IA physique, la pince est bien plus qu'un simple outil fixé à la bride du robot. Elle constitue le point de contact actif entre la décision du modèle et le monde physique.
Grâce à MSI, les systèmes basés sur l’IA peuvent générer, évaluer et adapter en temps réel les mouvements de préhension. Au lieu de se diriger vers une position cible fixe, le contrôleur externe peut modifier en continu le mouvement des doigts, en fonction des données fournies par la caméra, de la courbe de force, du comportement de l'objet ou des instructions de la politique. Cela permet de mettre en œuvre des stratégies de préhension adaptatives, dans lesquelles la pince est directement intégrée au circuit de décision et de régulation.
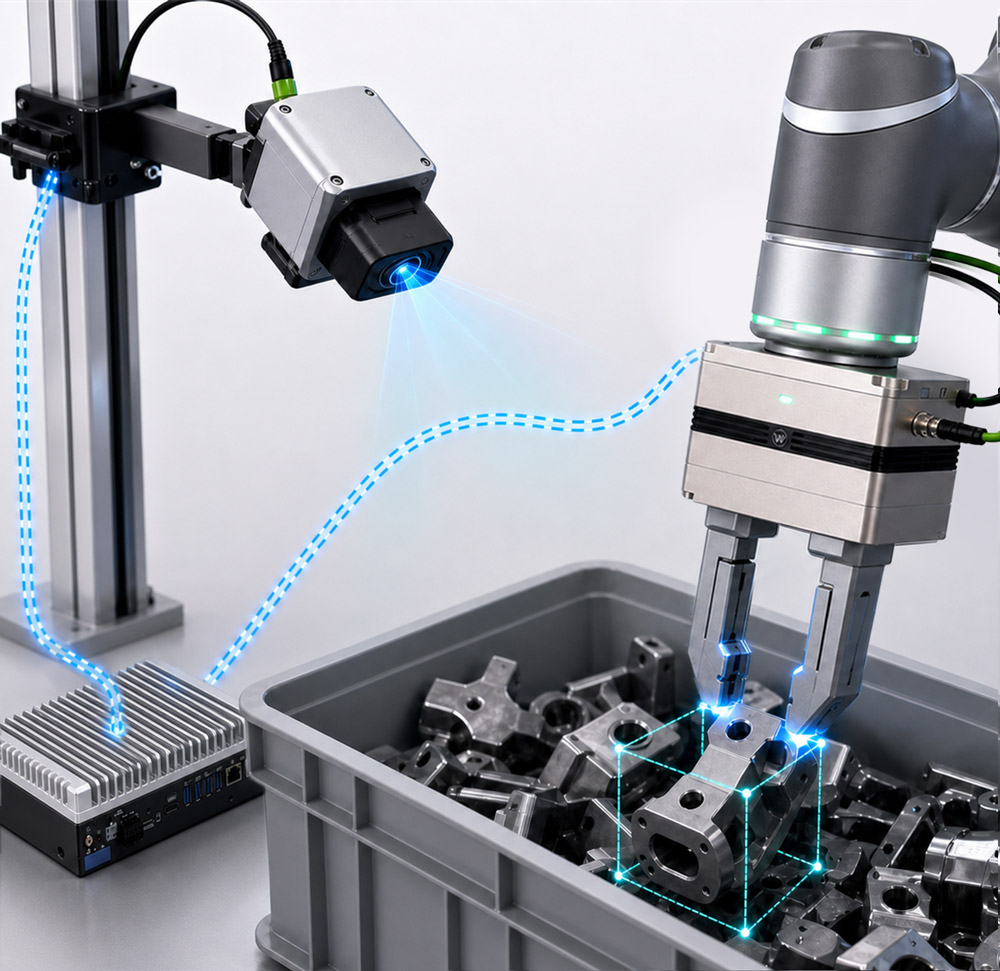
Correction en temps réel pour le « bin picking » complexe
Dans le cadre du « Advanced Bin Picking », les conditions évoluent fréquemment au cours du processus de préhension : les objets peuvent se coincer, glisser, être masqués ou réagir différemment de ce que le système de vision avait prévu. Les commandes de préhension classiques atteignent rapidement leurs limites dans ce contexte.
Avec MSI, un système externe peut ajuster en temps réel les valeurs de consigne de position et de force pendant l’exécution – par exemple sur la base de la vision 3D, de données tactiles, d’une estimation de la force de préhension ou d’un retour d’information du processus. Cela rend le MSI particulièrement intéressant pour les applications de « bin picking » où ce n’est pas seulement la position cible qui compte, mais aussi le mouvement adaptatif jusqu’à l’obtention d’une préhension stable.
Transmission en temps réel des mouvements de la pince
La téléopération impose des exigences élevées en matière de réactivité, de synchronisation et de retour d'information. MSI est capable de transmettre les mouvements des préhenseurs sous forme de « Motion Stream » tout en renvoyant simultanément les données d'état provenant du préhenseur. Cela permet de mettre en œuvre des scénarios maître-esclave, la manipulation à distance ou des concepts de commande intuitifs, dans lesquels une pince définit des mouvements et une autre pince les reproduit presque en temps réel. Le manuel de référence décrit à titre d'exemple un scénario de téléopération impliquant deux préhenseurs : un préhenseur maître fournit un retour d'information sur sa position, tandis qu'un préhenseur esclave suit ses mouvements.
Le streaming plutôt que les commandes individuelles
MSI suit un modèle orienté flux. Le préhenseur ne génère pas lui-même la trajectoire. Au lieu de cela, le contrôleur externe envoie en continu des points de base indiquant la position cible et la limite de force. Ces points de base sont interpolés dans le préhenseur selon la cadence interne du régulateur de 1 ms.
Ainsi, la logique de mouvement reste entièrement dans le système externe. Les politiques, les algorithmes de vision, les modèles de régulation ou les systèmes de téléopération peuvent déterminer directement le mouvement du préhenseur, sans être limités à un modèle de commande rigide.
Rétroaction pour les boucles de régulation adaptatives
MSI fournit en continu des données de retour provenant du préhenseur. Celles-ci comprennent la position des doigts, la vitesse, le courant du moteur, la force de préhension estimée, les indicateurs d'état, l'horodatage, l'état de fonctionnement et le niveau de remplissage du tampon. Ces données peuvent être exploitées par des systèmes externes pour surveiller les mouvements, classer les états de préhension, détecter les phases de contact ou ajuster les stratégies de régulation en temps réel. Le MSI convient ainsi non seulement à l'exécution de mouvements, mais aussi comme interface de surveillance en temps réel pour les applications robotiques basées sur les données.
Pour les équipes qui souhaitent gérer elles-mêmes les griffons
MSI s'adresse aux équipes de développeurs qui souhaitent intégrer profondément le préhenseur dans leur propre architecture de commande – généralement dans des domaines tels que Physical AI, Bin Picking avancé, téléopération, asservissement visuel et contrôle adaptatif de la force.
Les modèles d’IA peuvent générer des profils de mouvement et de force directement au cours du processus. Les données de vision ou de processus peuvent corriger les mouvements des doigts pendant l’exécution. Les systèmes de téléopération peuvent transmettre les mouvements du préhenseur et les données de retour d’information entre l’opérateur, le système maître et le préhenseur à distance. Des algorithmes de régulation propres au système peuvent ajuster en continu les limites de force et le comportement de mouvement.
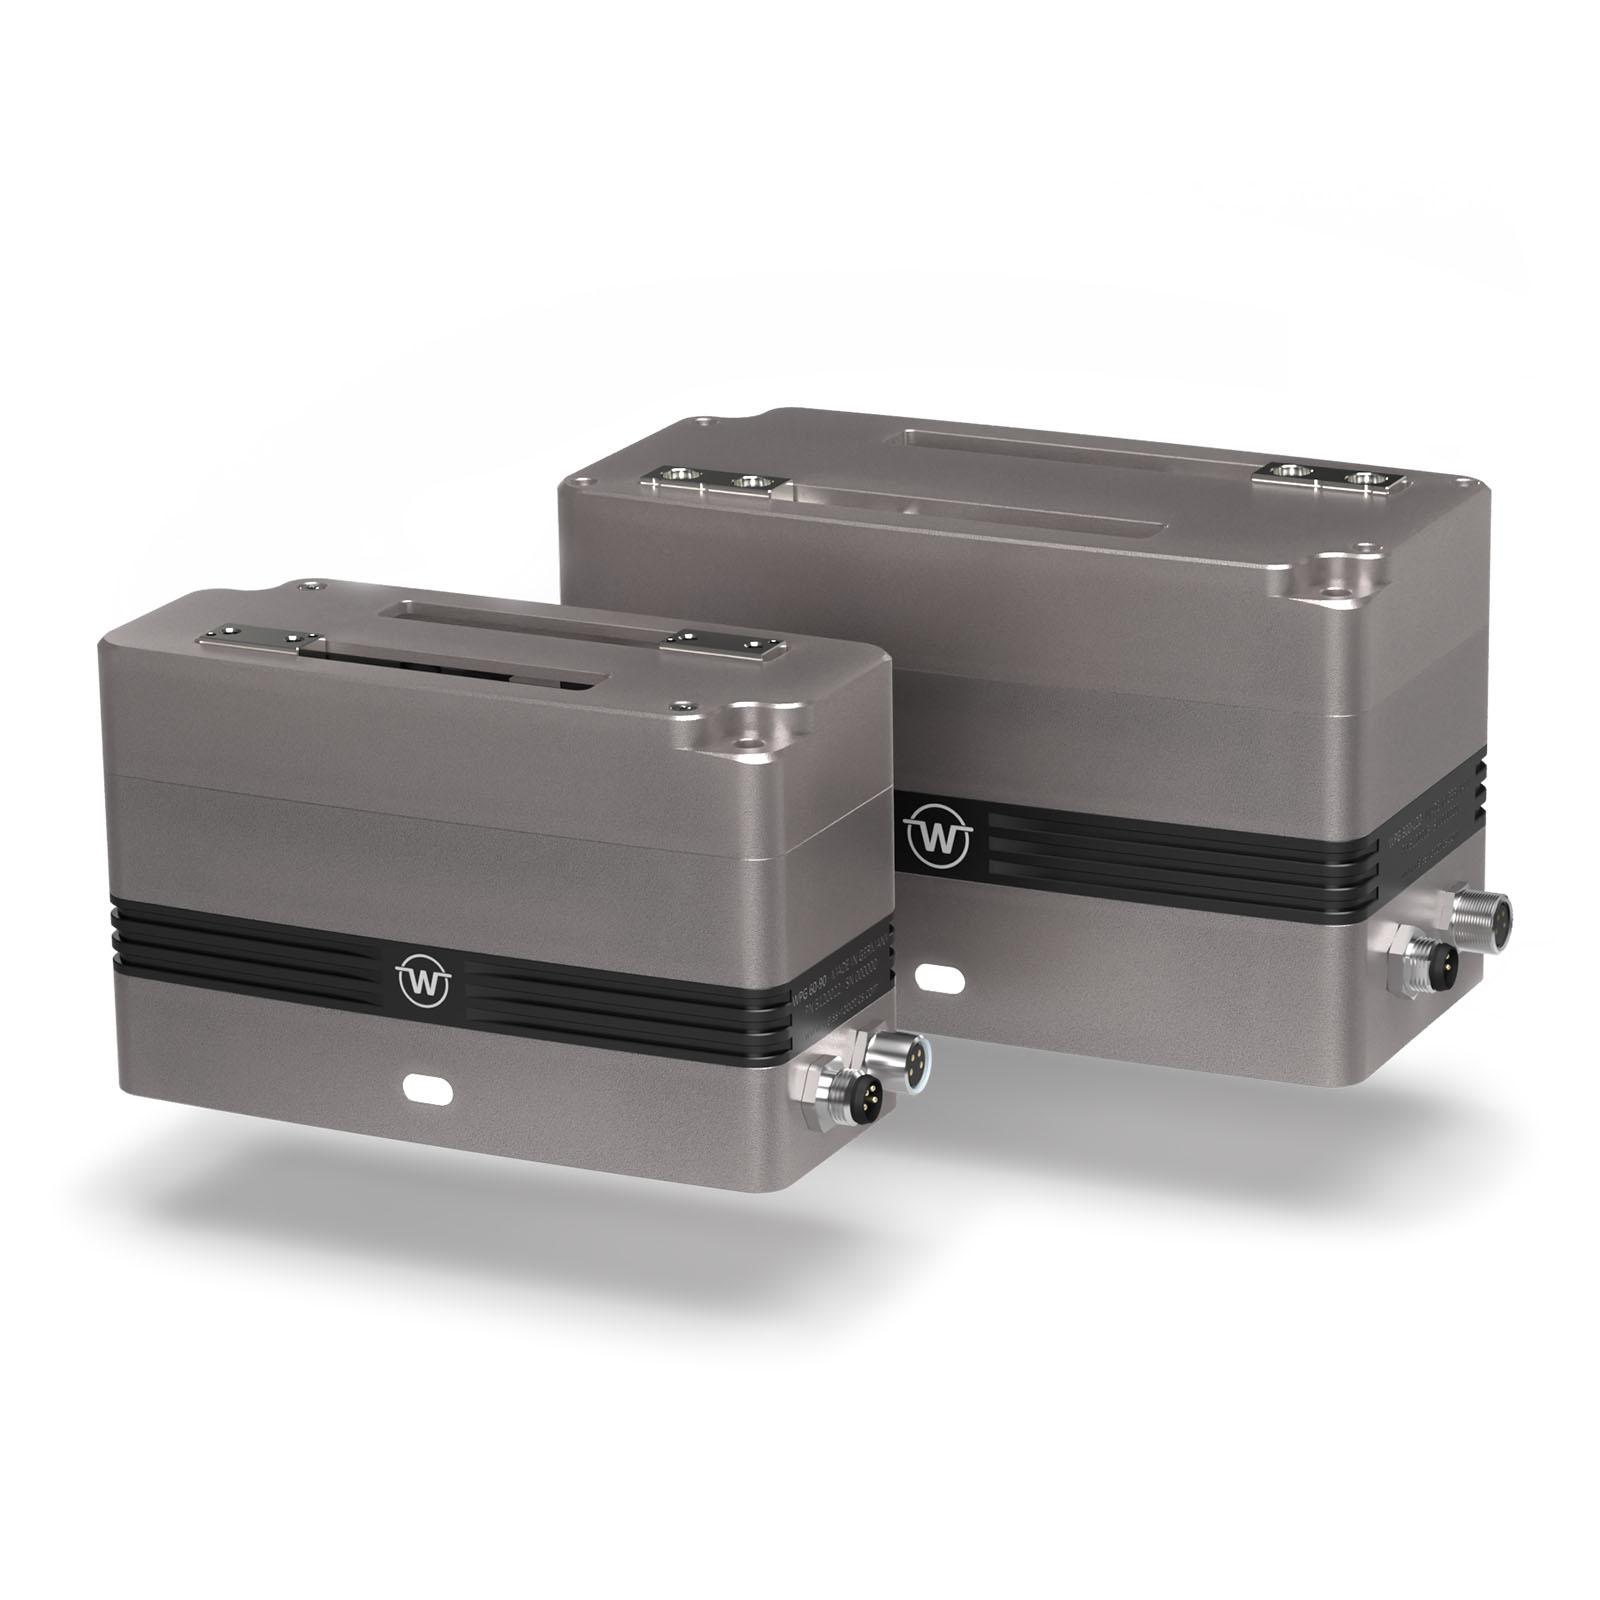
Produits disponibles
Vous développez des systèmes d'IA physique ou de téléopération ?
Grâce à l’Motion Stream Interface, vous intégrez directement le préhenseur dans votre architecture en temps réel – du Bin Picking basé sur l’IA aux stratégies de préhension adaptatives, en passant par la téléopération maître-esclave.
Discutez avec nous de votre application. Nous vous aidons à choisir des préhenseurs servoélectriques compatibles et à définir les aspects techniques de votre intégration MSI.
Tél. : +49 7141 94 702-10
E-mail : sales@weiss-robotics.com
Documentation

Bibliothèque Python et exemples de programmes

Dissector Wireshark pour le protocole MSI
Un contrôle maximal – avec une gestion responsable dans le système externe
MSI est conçu pour les applications en temps réel exigeantes. Le contrôleur externe est chargé de la planification des trajectoires, de la synchronisation, de la gestion des tampons et du traitement des erreurs. La pince assure l'exécution interne, l'interpolation et le retour d'information.
Cette architecture offre une liberté maximale pour le développement d'algorithmes de contrôle personnalisés, mais nécessite une validation minutieuse des profils de mouvement. En particulier dans le cas de mouvements hautement dynamiques, de changements de direction rapides ou de forces élevées en continu, il convient de prendre en compte les contraintes mécaniques, la température, le cycle de service et les fonctions de sécurité.