Motion Stream Interface pentru Physical AI
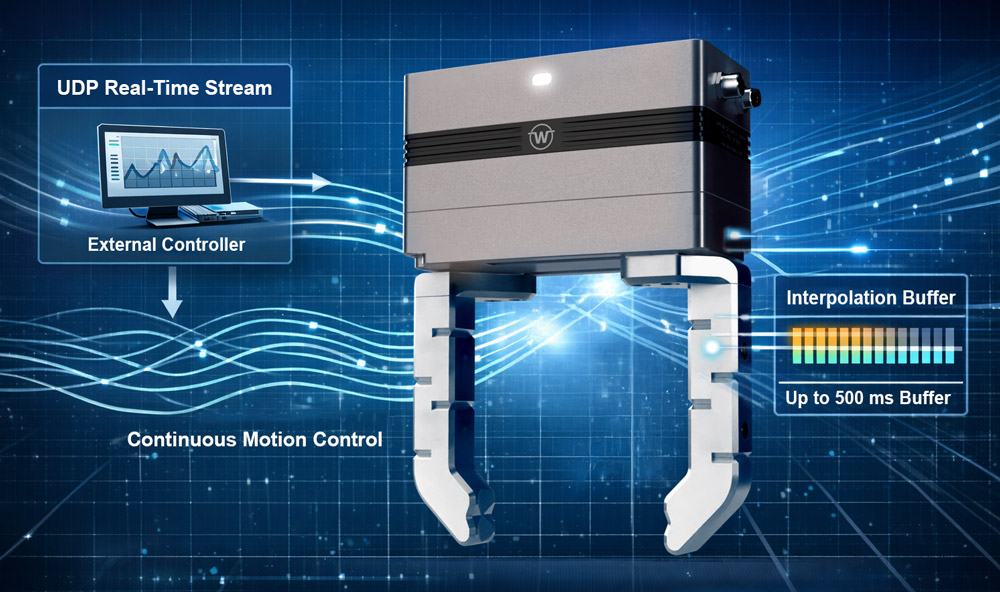
Motion Stream Interface, pe scurt MSI, permite reglarea în timp real a anumitor graifări servoelectrice de la Weiss Robotics. Controlerele externe, sistemele de IA sau soluțiile de teleoperație pot transmite valorile de referință ale poziției și forței sub forma unui flux continuu de mișcare (Motion Stream) și pot evalua direct datele de feedback provenite de la graifăr. Astfel, graifărul devine o componentă activă a arhitecturilor moderne de Physical AI – pentru strategii adaptive de prindere, Bin Picking avansat, servo-control vizual și teleoperare.
MSI este interfața pentru sistemele reactive, care nu doar execută operațiuni de prindere, ci și decid, corectează și învață în timpul mișcării.
Domenii de aplicare
MSI este conceput pentru aplicații în care graifărul nu doar execută o comandă, ci reacționează dinamic la date externe. Modelele de inteligență artificială, sistemele de viziune sau soluțiile de teleoperare pot influența mișcarea de prindere în timp real și pot integra starea graifărului în strategia lor de control.
Physical AI &
Advanced Bin Picking
Pentru strategii de prindere controlate de IA, în care graifărul reacționează în timpul mișcării la date de la senzori, la poziția obiectului și la deciziile modelului. MSI permite mișcări adaptive ale degetelor pentru situații cu piese dezordonate, complexe și greu de prevăzut.
Teleoperare și
manipulare la distanță
MSI permite transmiterea mișcărilor graiferului ca Motion Stream și corelarea acestora cu datele de feedback din graifer. Astfel, pot fi realizate configurații master-slave, manipulare la distanță și concepte intuitive de operare, cu urmărirea precisă a mișcării de prindere.
Reglarea externă a graiferului &
cercetare
Pentru echipele care proiectează propriile strategii de reglare, prototipuri sau algoritmi experimentali de prindere. MSI oferă acces direct la ghidarea mișcării graiferului – de exemplu, pentru servoing vizual, reglare adaptivă la forță, concepte de impedanță sau abordări de control bazate pe învățare.
Conceput pentru robotică controlată de IA
Physical AI schimbă cerințele privind tehnica de prindere. Graifărul nu mai trebuie să execute doar mișcări predefinite, ci trebuie să poată reacționa la poziția obiectului, starea procesului, date de la senzori și deciziile modelului.
MSI oferă în acest scop accesul direct la mișcare. Profilurile de mișcare și de forță sunt generate în sistemul extern – de exemplu, într-un pipeline de IA, un controler de vizualizare sau un mediu de teleoperație – și sunt transmise către graifăr sub forma unui flux continuu. Graifărul interpolează intern punctele de referință primite pe grila sa temporală de 1 ms și furnizează în paralel feedback privind poziția, viteza, forța, starea și starea bufferului.
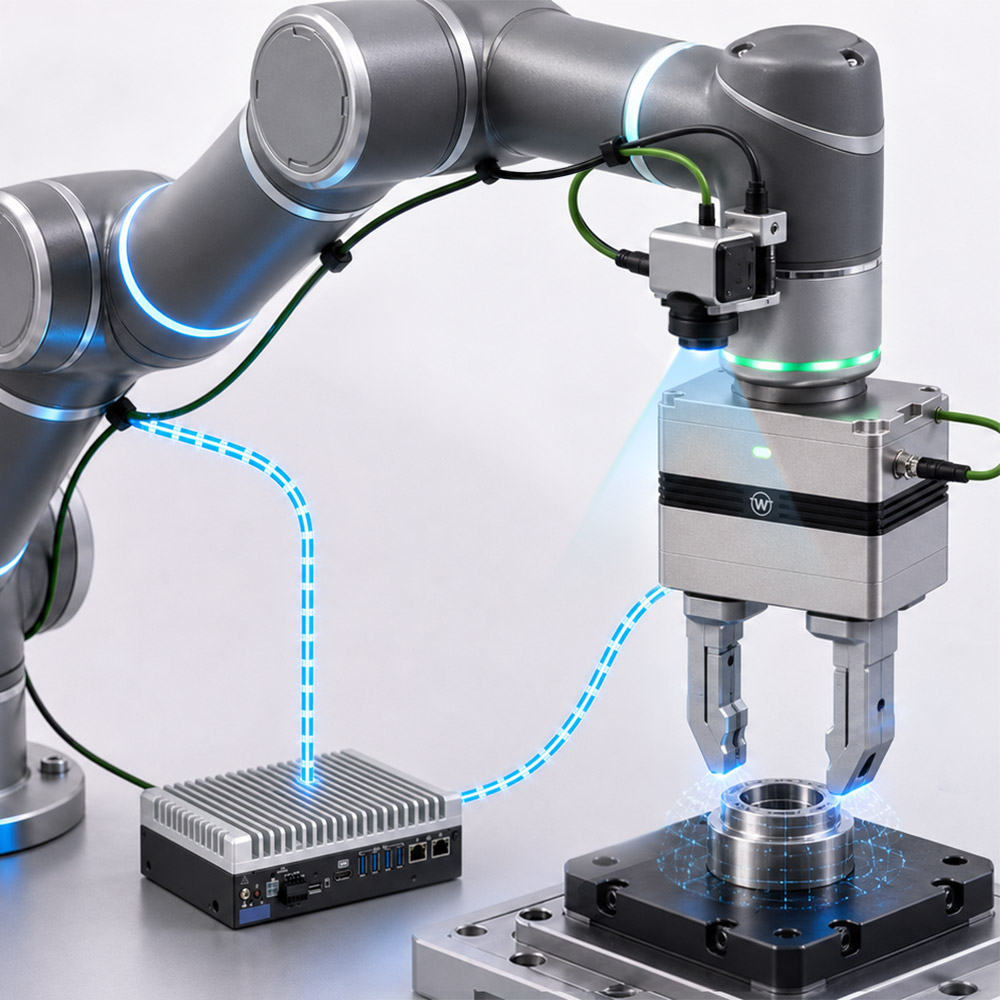
Graiferul ca efector final în timp real pentru Physical AI
Pentru aplicațiile Physical AI, graiferul este mai mult decât o unealtă montată pe flanșa robotului. Este punctul de contact activ între decizia modelului și lumea fizică.
Cu MSI, sistemele bazate pe IA pot genera, evalua și adapta online mișcările de prindere. În loc să se îndrepte către o poziție țintă fixă, controlerul extern poate modifica continuu mișcarea degetelor – în funcție de feedback-ul camerei, de evoluția forței, de comportamentul obiectului sau de rezultatul politicii de control. Astfel, se pot implementa strategii de prindere bazate pe învățare, în care graiferul este integrat direct în circuitul decizional și de control.
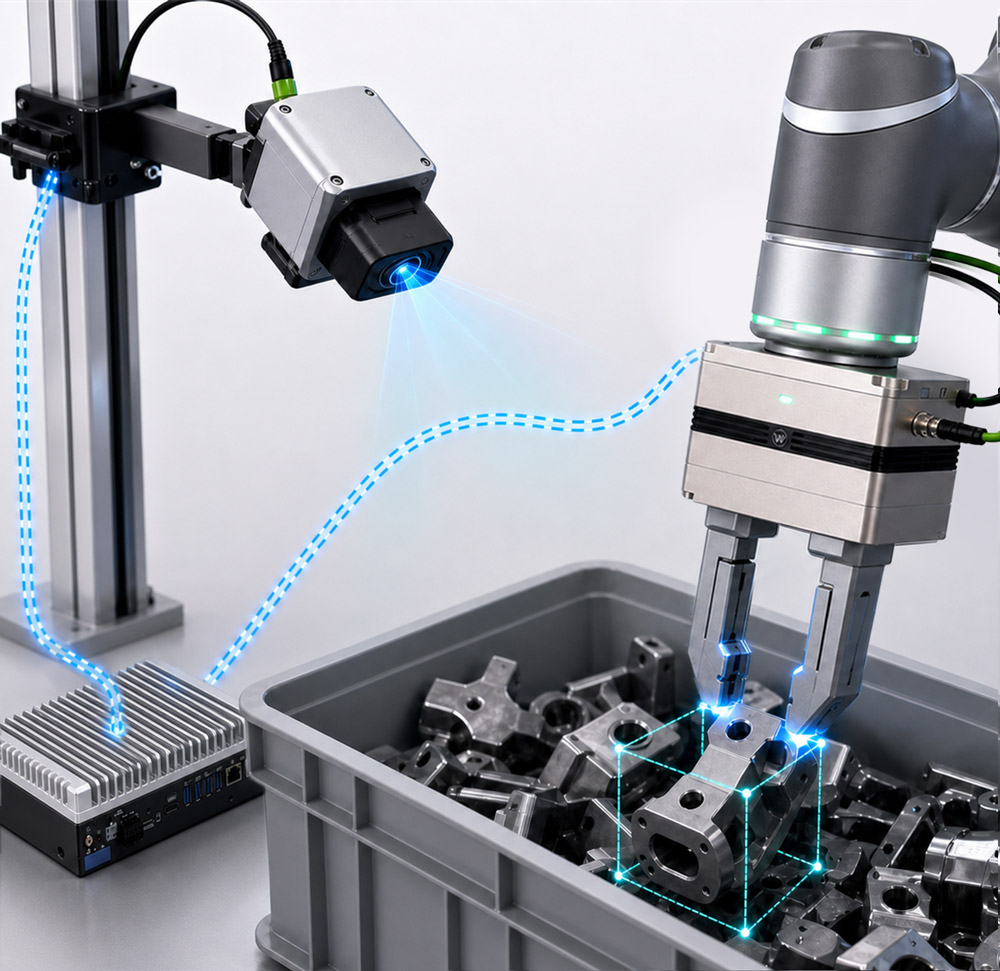
Corecție în timp real pentru operațiuni complexe de selectare din coșuri (Bin Picking)
În Advanced Bin Picking, condițiile se modifică frecvent în timpul procesului de prindere: obiectele se înclină, alunecă, sunt ascunse sau reacționează diferit față de ceea ce a prevăzut sistemul de viziune. Comenzile de prindere clasice își ating rapid limitele în acest caz.
Cu MSI, un sistem extern poate ajusta valorile de referință pentru poziție și forță în timpul execuției – de exemplu, pe baza viziunii 3D, a datelor tactile, a estimării forței de prindere sau a feedbackului de proces. Acest lucru face ca MSI să fie deosebit de interesant pentru aplicațiile Bin-Picking, în care nu contează doar poziția țintă, ci și mișcarea adaptivă până la o prindere stabilă.
Transmiterea mișcării graiferului în timp real
Teleoperarea impune cerințe ridicate în ceea ce privește capacitatea de reacție, sincronizarea și feedback-ul. MSI poate transmite mișcările graiferului ca Motion Stream și, în același timp, poate returna date de stare din graifer. Astfel, se pot implementa scenarii de tip master-slave, manipulare la distanță sau concepte intuitive de operare, în care un graifer dictează mișcările, iar un alt graifer le urmărește aproape în timp real. Manualul de referință descrie, cu titlu de exemplu, un scenariu de teleoperare cu două graifere: un graifer master furnizează feedback de poziție, în timp ce un graifer slave urmărește mișcarea.
Streaming în loc de comenzi individuale
MSI urmează un model orientat către flux. Graiferul nu generează singur traiectoria. În schimb, controlerul extern transmite continuu Base Points cu poziția țintă și limitarea forței. Aceste Base Points sunt interpolate în graifer la ciclul intern de reglare de 1 ms.
Astfel, logica mișcării rămâne în întregime în sistemul extern. Politicile, algoritmii de vizualizare, modelele de control sau sistemele de teleoperare pot determina direct mișcarea graiferului, fără a fi limitate la un model rigid de comenzi.
Feedback pentru circuitele de reglare adaptative
MSI furnizează în mod continuu date de feedback din graifer. Printre acestea se numără poziția degetelor, viteza, curentul motorului, forța de prindere estimată, indicatorii de stare, marcajele temporale, starea de funcționare și nivelul de umplere al tamponului. Aceste date pot fi utilizate de sisteme externe pentru a monitoriza mișcările, a clasifica stările de prindere, a recunoaște fazele de contact sau a adapta online strategiile de control. Astfel, MSI este potrivit nu numai pentru executarea mișcărilor, ci și ca interfață de monitorizare în timp real pentru aplicații robotice bazate pe date.
Pentru echipele care doresc să regleze ele însele prinderea
MSI se adresează echipelor de dezvoltatori care doresc să integreze profund graifărul în propria arhitectură de control – de obicei în domenii precum Physical AI, Advanced Bin Picking, teleoperare, servo-control vizual și Adaptive Force Control.
Modelele de IA pot genera profiluri de mișcare și forță direct în cadrul procesului. Datele de vizualizare sau de proces pot corecta mișcările degetelor în timpul execuției. Sistemele de teleoperație pot transmite mișcările graifărului și datele de feedback între operator, sistemul principal și graifărul la distanță. Algoritmii proprii de control pot adapta continuu limitele de forță și comportamentul mișcării.
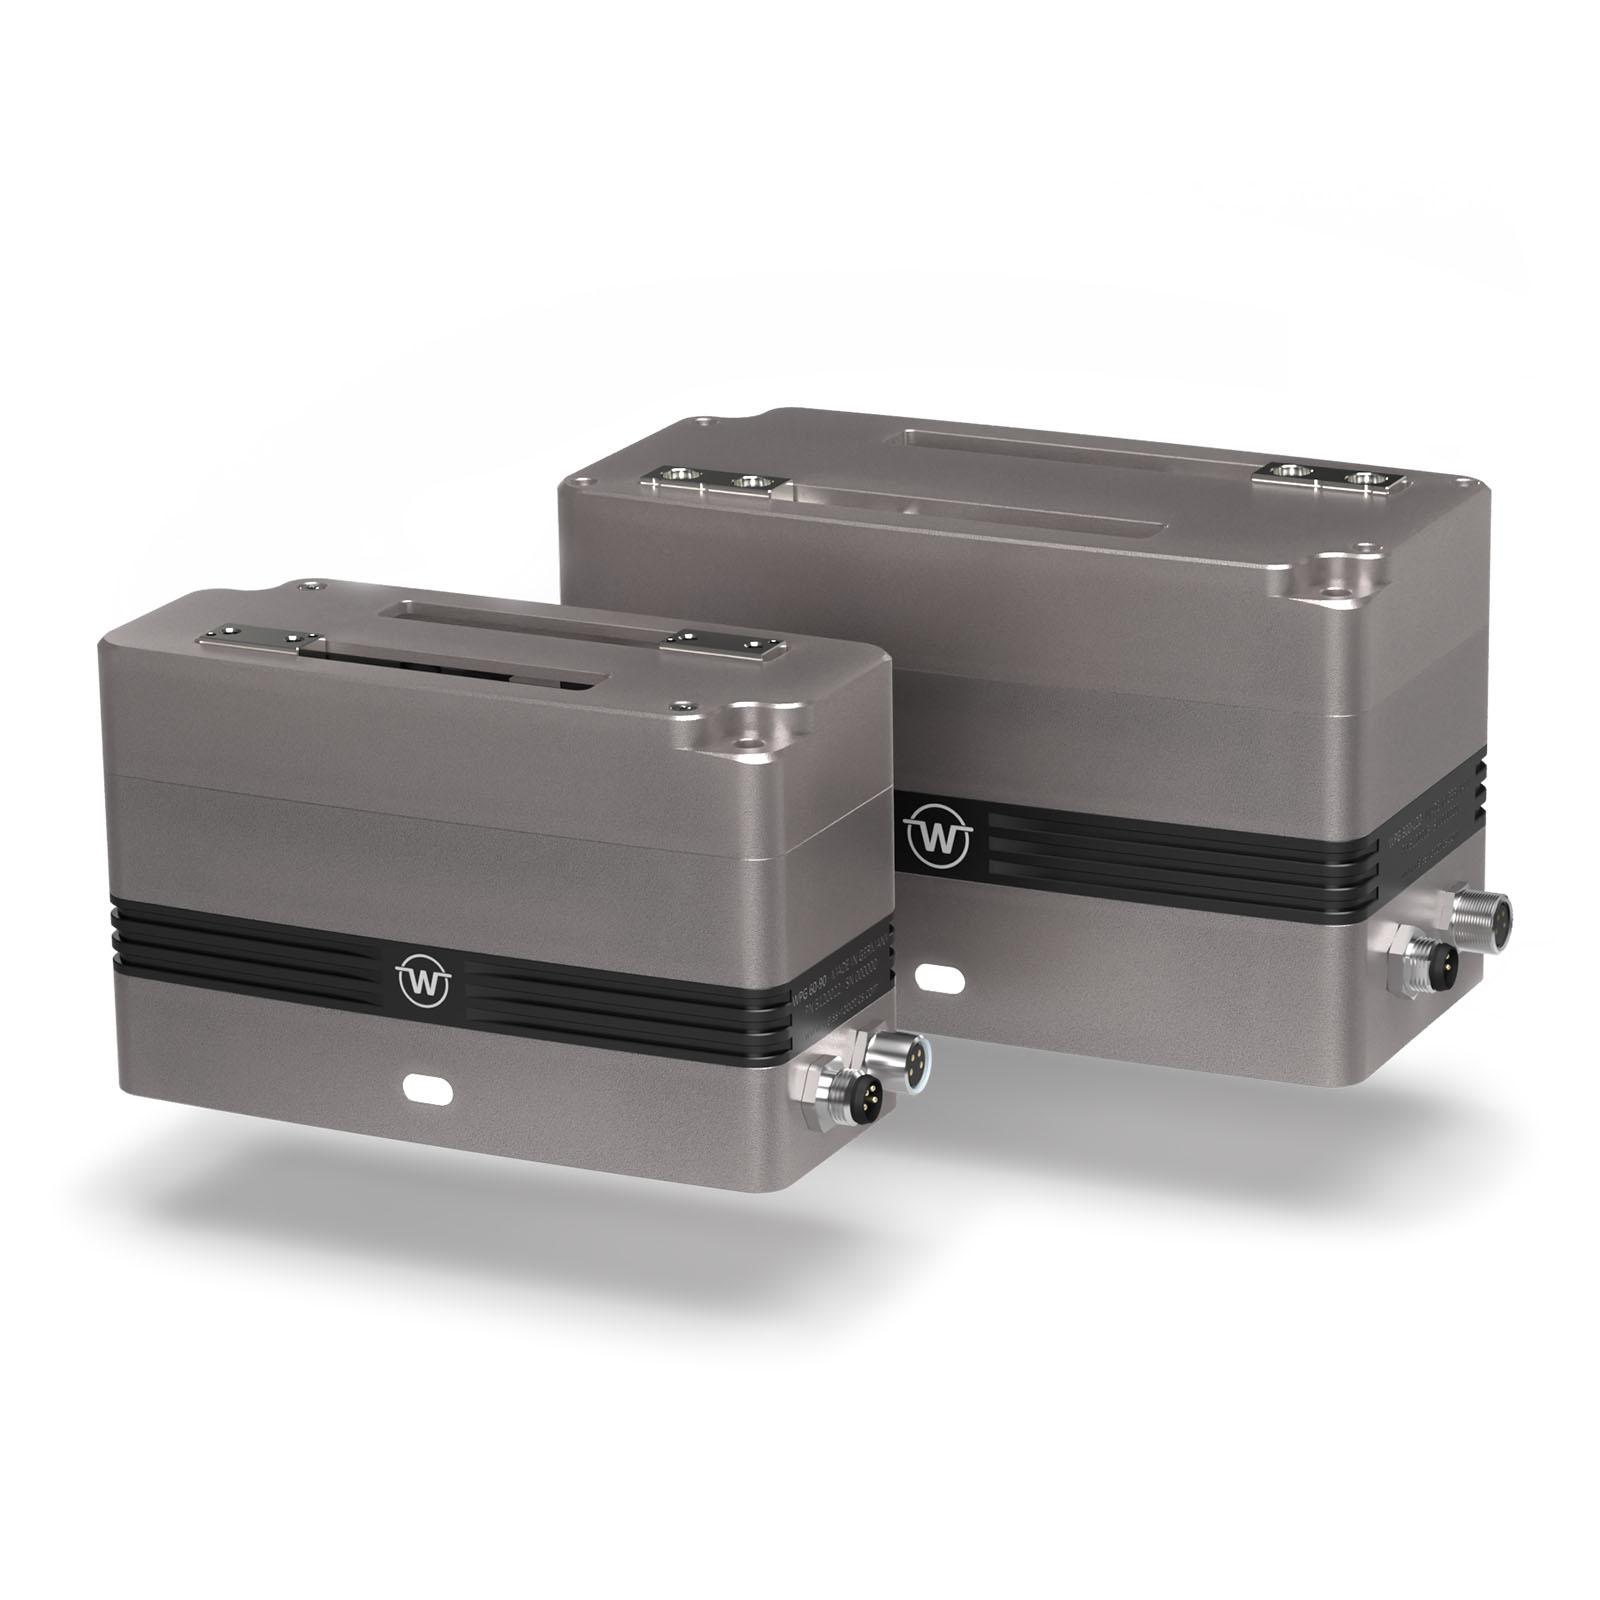
Produse disponibile
Dezvoltați sisteme Physical AI sau de teleoperare?
Cu ajutorul Motion Stream Interface, puteți integra direct graifărul în arhitectura dvs. în timp real – de la Bin-Picking bazat pe IA, la strategii adaptive de prindere și până la teleoperare master-slave.
Discutați cu noi despre aplicația dumneavoastră. Vă oferim asistență în alegerea graifărilor servoelectrice compatibile și în configurarea tehnică a integrării MSI.
Tel.: +49 7141 94 702-10
E-mail: sales@weiss-robotics.com
Documentație

Bibliotecă software Python și programe exemplu

Dissector Wireshark pentru protocolul MSI
Control maxim – responsabilitatea revine sistemului extern
MSI este conceput pentru aplicații exigente în timp real. Controlerul extern este responsabil de planificarea traiectoriei, sincronizare, gestionarea buffer-ului și tratarea erorilor. Graiferul asigură execuția internă, interpolarea și feedback-ul.
Această arhitectură oferă libertate maximă pentru algoritmi proprii de control, dar necesită o validare atentă a profilurilor de mișcare. În special în cazul mișcărilor extrem de dinamice, al schimbărilor rapide de direcție sau al forțelor ridicate menținute pe termen lung, trebuie luate în considerare solicitările mecanice, temperatura, ciclul de funcționare și funcțiile de siguranță.