Motion Stream Interface – tutaj zaczyna się Physical AI.
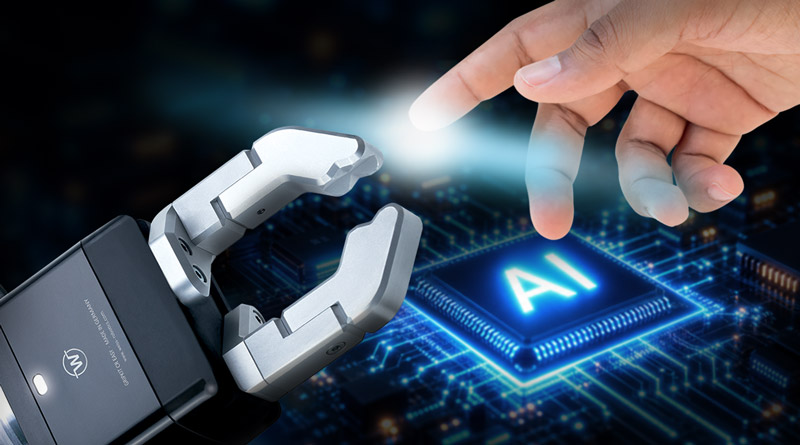
Przesyłanie ruchu w czasie rzeczywistym na potrzeby robotyki adaptacyjnej, teleoperacji i manipulacji wspomaganej AI.
Physical AI zasadniczo zmienia oblicze robotyki: ruchy nie są już wyłącznie programowane z wyprzedzeniem, ale w coraz większym stopniu powstają dynamicznie na podstawie danych z czujników, modeli AI i decyzji podejmowanych w czasie rzeczywistym. Aby roboty mogły elastycznie reagować na otoczenie, potrzebują bezpośredniego dostępu do elementów wykonawczych – przy minimalnych opóźnieniach i ciągłym sprzężeniu zwrotnym. Właśnie w tym miejscu pojawia się Motion Stream Interface (MSI) firmy Weiss Robotics.
MSI rozszerza wybrane chwytaki serwoelektryczne o wydajny interfejs strumieniowania w czasie rzeczywistym. Zewnętrzne sterowniki, systemy AI lub rozwiązania do teleoperacji mogą przesyłać do chwytaka wartości zadane położenia i siły w postaci ciągłego strumienia ruchu (Motion Stream), jednocześnie analizując dane z czujników w czasie rzeczywistym. W ten sposób chwytak staje się integralną częścią nowoczesnych architektur sterowania i AI.
Konstruktorzy maszyn, integratorzy i zespoły zajmujące się automatyzacją coraz częściej stają
przed pytaniem, w jaki sposób można połączyć inteligentne oprogramowanie z rzeczywistymi procesami chwytania. Podczas gdy systemy AI planują ruchy, rozpoznają obiekty lub podejmują decyzje, często brakuje bezpośredniego dostępu w czasie rzeczywistym do efektora końcowego. MSI wypełnia tę lukę i umożliwia ciągłe sterowanie chwytakiem przez systemy zewnętrzne – od aplikacji wizyjnych, przez własne algorytmy regulacyjne, aż po nowoczesne frameworki Physical AI.
Typowe obszary zastosowań to:
- Physical AI i zaawansowane Bin Picking
– adaptacyjne ruchy chwytu dla robotyki opartej na AI, złożonych układów części oraz zaawansowanego Bin Picking. - Teleoperacja i zdalna manipulacja
Przesyłanie ruchów chwytaka w czasie rzeczywistym, ich odzwierciedlanie i integracja z systemami zdalnymi. - Zewnętrzna regulacja chwytaka i badania
Bezpośredni dostęp w czasie rzeczywistym dla własnych algorytmów sterowania, prototypów i zastosowań badawczych.
Dzięki MSI przedsiębiorstwa tworzą podstawy techniczne dla zastosowań robotyki, które nie opierają się już wyłącznie na stałych sekwencjach ruchów. Zamiast tego powstają systemy adaptacyjne, które reagują na zmiany, uczą się na podstawie danych i dostosowują swoje działania w czasie rzeczywistym do danej sytuacji. W ten sposób chwytak staje się aktywnym interfejsem między sztuczną inteligencją a interakcją fizyczną.