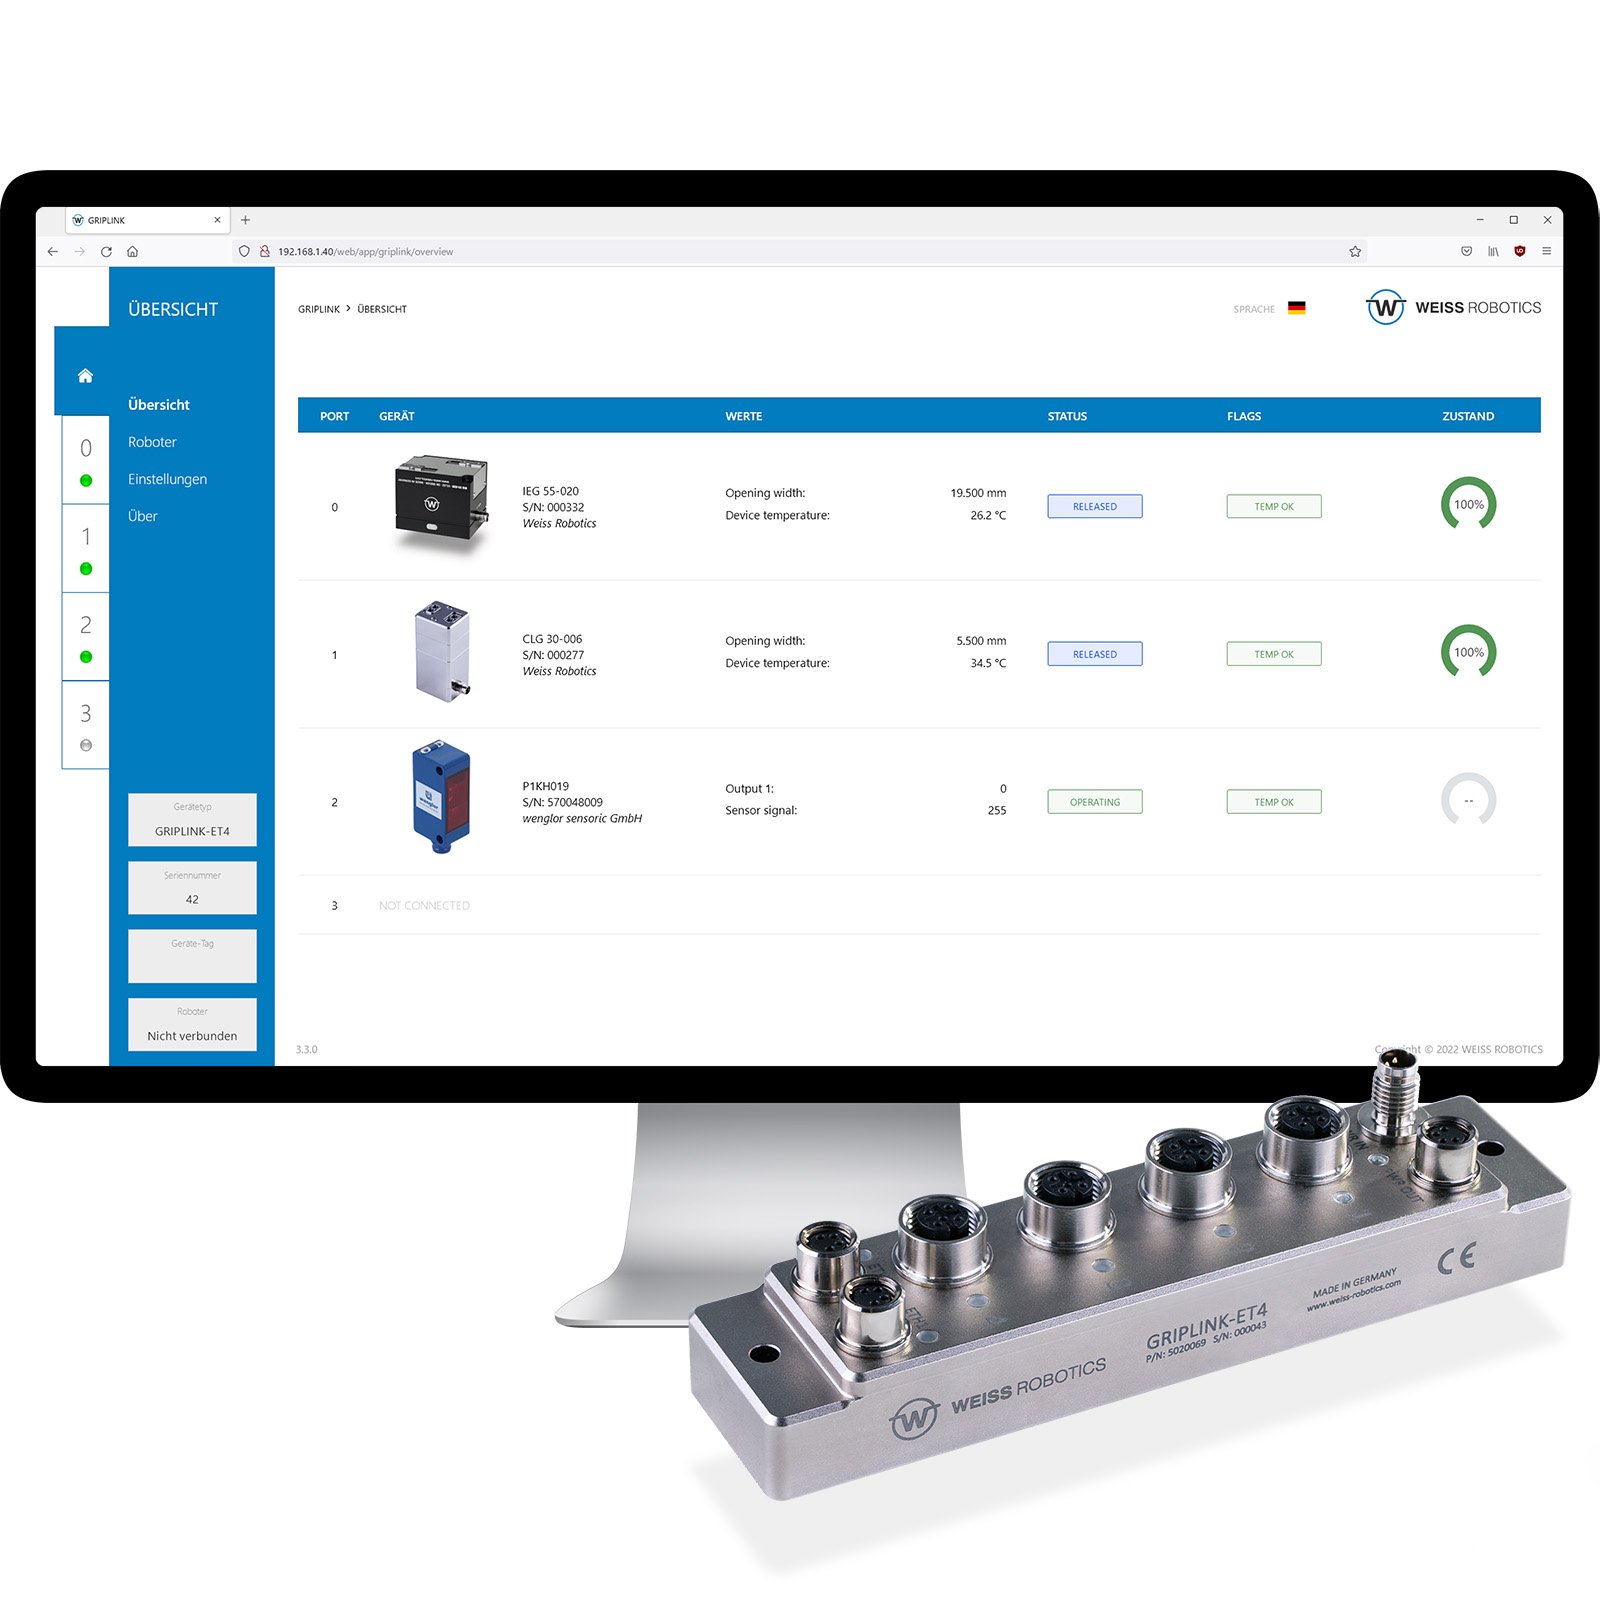
Movimentazione robotizzata con GRIPLINK®
Con la tecnologia GRIPLINK®è possibile integrare il proprio modulo di presa direttamente nella propria applicazione robotica in un batter d’occhio. Grazie a plugin predefiniti, GRIPLINK® rende disponibili le funzioni del modulo di presa direttamente nel programma del robot: per il collegamento al robot degli End-of-Arm-Tools non sono necessarie né interfacce bus di campo convenzionali né un PLC aggiuntivo. Concentratevi interamente sulla vostra applicazione: GRIPLINK® si occupa per voi dell’integrazione di basso livello sul robot. Per saperne di più...
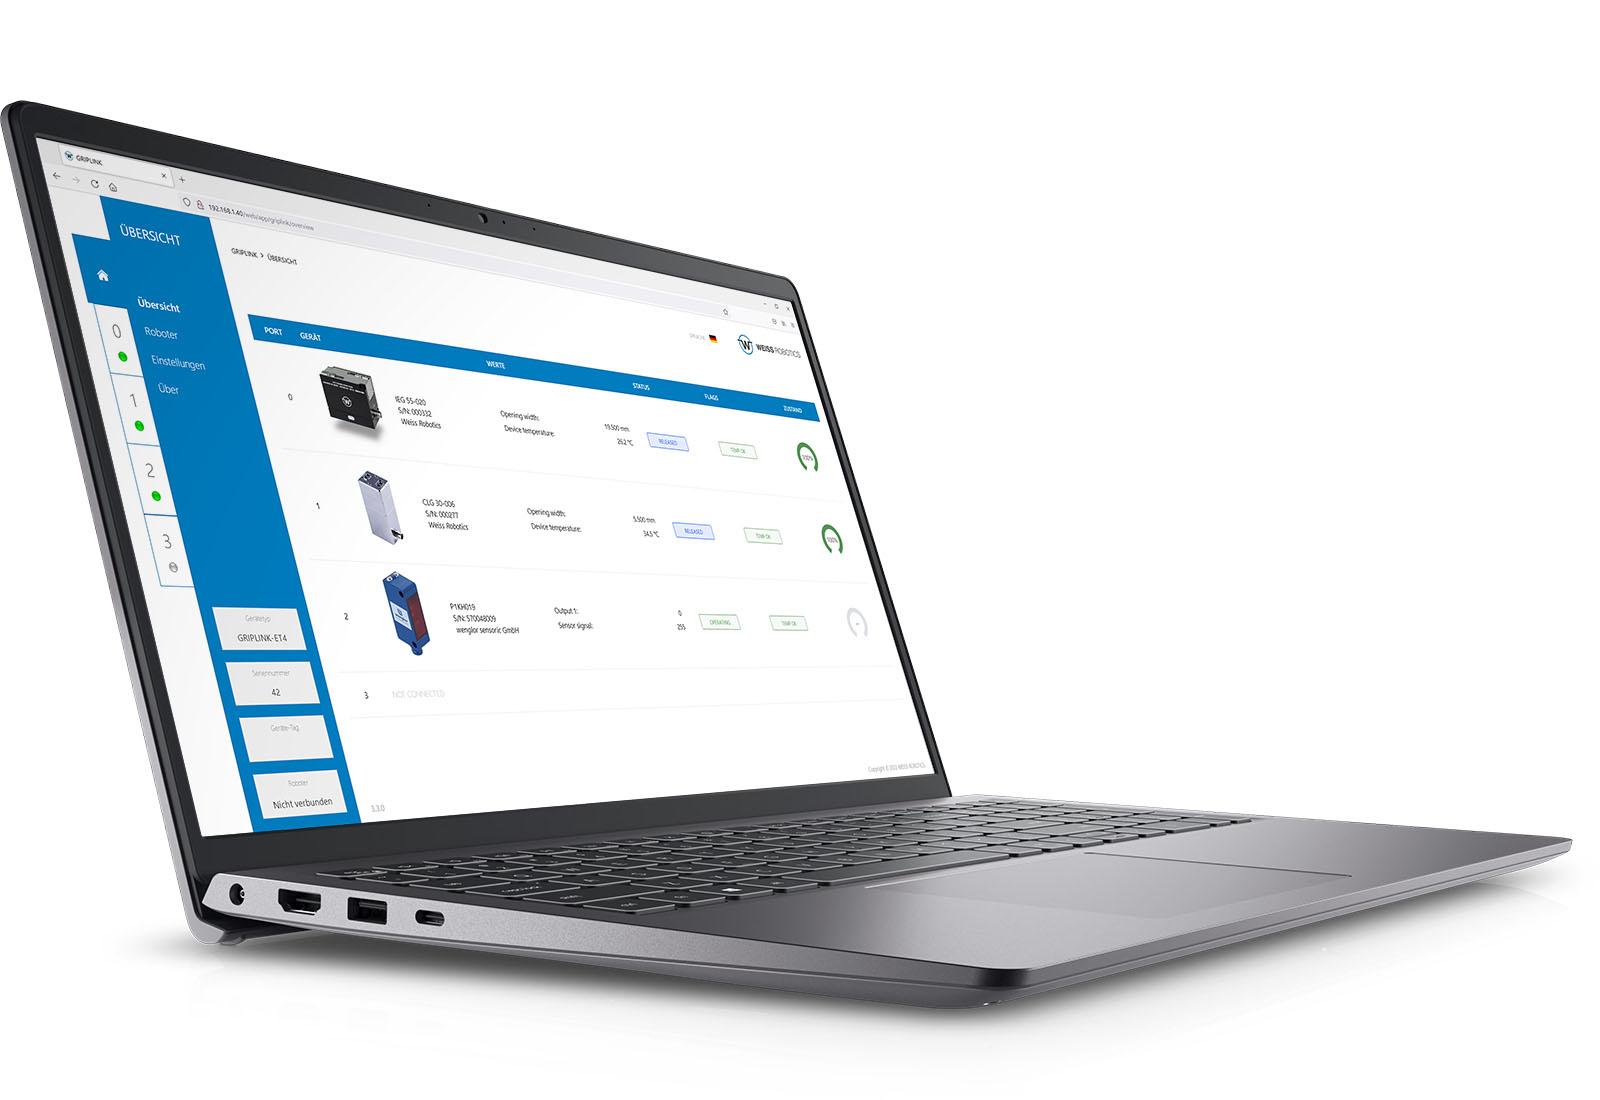
Movimentazione robotizzata con GRIPLINK®
Con la tecnologia GRIPLINK®è possibile integrare il proprio modulo di presa direttamente nella propria applicazione robotica in un batter d’occhio. Grazie a plugin predefiniti, GRIPLINK® rende disponibili le funzioni del modulo di presa direttamente nel programma del robot: per il collegamento al robot dell’End-of-Arm-Tool non sono necessarie né interfacce bus di campo convenzionali né un PLC aggiuntivo. Concentratevi interamente sulla vostra applicazione: GRIPLINK® si occupa per voi dell’integrazione di basso livello sul robot. Per saperne di più...
Piastra di montaggio
Le piastre di montaggio originali di WEISS ROBOTICS si contraddistinguono per la semplicità di installazione, poiché tutti i componenti di fissaggio necessari sono inclusi nella fornitura. Offrono un’elevata precisione, ottimizzata per il sistema di presa servoelettrico, e grazie all’altezza di montaggio minima il baricentro rimane vicino all’articolazione del robot. Inoltre, un dispositivo integrato di scarico di trazione protegge il connettore del modulo di presa da eventuali danni, contribuendo alla longevità del sistema.
GRIPLINK-ET4
| GRIPLINK-ET4 | |
| Numero di porte | 4 |
| tensione di alimentazione | 18..30 V CC |
| Assorbimento di corrente (senza dispositivi collegati) | 70 mA |
| Corrente di uscita per porta | 2 A (max) |
| Standard di comunicazione | IO-Link V1.1 |
| Interfaccia di rete | 2 x Ethernet 10/100 Mbit/s |
| grado di protezione IP | IP65 |
| Peso | 220 g |
| Dimensioni (L x P x A) | 145 x 34 x 32,5 mm |
Serie RPG
| RPG 75-012 | RPG 120-020 | |
| corsa | 12 mm | 20 mm |
| forza di presa | 220 N | 550 N |
| tempo di ciclo | 0,09 s | 0,16 s |
| velocità di presa | 500 cicli/min | 380 cicli/min |
| Peso del pezzo (aderenza per forma/forza) | 15 kg / 1,1 kg | 22 kg / 2,8 kg |
| Comunicazione | IO-Link V1.1 | IO-Link V1.1 |
| Alimentazione | 24 V CC, 100 mA | 24 V CC, 180 mA |
| Pressione di esercizio | 6 bar | 6 bar |
| cinematica | parallela | parallelo |
Serie ZPG
| ZPG 75-012 | |
| corsa | 12 mm |
| forza di presa | 550 N |
| tempo di ciclo | 0,23 s |
| velocità di presa | 320 cicli/min |
| Peso del pezzo (aderenza per forma/forza) | 25 kg / 2,8 kg |
| Comunicazione | IO-Link V1.1 |
| Alimentazione | 24 V CC, 100 mA |
| Pressione di esercizio | 6 bar |
| cinematica | centrica |
Serie CLG
| CLG 30-006 | |
| corsa | 6 mm |
| forza di presa | 10-30 N |
| Tempo di ciclo (con corsa di 4 mm) | 0,1 s |
| Peso del pezzo (aderenza per forma/forza) | 0,2 kg / 0,1 kg |
| Comunicazione | IO-Link V1.1 |
| cinematica | parallela |
| Classe di purezza (ISO 14644-1) | ISO 5 |
Serie IEG
| IEG 55-020 | IEG 76-030 | |
| corsa | 20 mm | 30 mm |
| forza di presa | 10-30 N | 75-200 N |
| tempo di ciclo | 0,26 s | 0,31 s |
| Peso del pezzo (aderenza/legame) | 2,7 kg / 0,15 kg | 4,3 kg / 1,0 kg |
| Comunicazione | IO-Link V1.1 | IO-Link V1.1 |
| cinematica | parallela | parallelo |
Serie IEG PLUS
| Dimensioni | 40-020 | 40-050 | 260-030 | 260-080 |
| corsa | 20 mm | 50 mm | 30 mm | 80 mm |
| forza di presa | 6-40 N | 6-40 N | 26-260 N | 26-260 N |
| Tempo di ciclo (con corsa di 4 mm) | 0,25 s | 0,25 s | 0,30 s | 0,30 s |
| Peso del pezzo (aderenza geometrica/adhesione) | 3,5 kg / 0,2 kg | 3,5 kg / 0,2 kg | 5,5 kg / 1,3 kg | 5,5 kg / 1,3 kg |
| Comunicazione | IO-Link V1.1 | IO-Link V1.1 | IO-Link V1.1 | IO-Link V1.1 |
| cinematica | parallelo | parallelo | parallelo | parallelo |
| Classe di purezza (ISO 14644-1) | ISO 4 | (ISO 4) | (ISO 6) | ISO 6 |
Serie WSG
| WSG 32-068 | WSG 50-110 | |
| corsa | 68 mm | 110 mm |
| forza di presa | 5-50 N | 5-80 N |
| Tempo di ciclo (con corsa di 4 mm) | 0,2 s | 0,2 s |
| Peso del pezzo (aderenza per forma/forza) | 1,5 kg / 0,25 kg | 3,0 kg / 0,8 kg |
| Comunicazione | Ethernet, Profinet | Ethernet, Profinet, Profibus |
| cinematica | parallela | parallelo |
Serie WPG
| WPG 100-090 | WPG 300-120 | |
| corsa | 90 mm | 120 mm |
| forza di presa | 12-100 N | 30-300 N |
| Tempo di ciclo (con corsa di 4 mm) | 0,2 s | 0,2 s |
| Peso del pezzo (aderenza geometrica/adhesiva) | 4,0 kg / 0,5 kg | 6,0 kg / 1,5 kg |
| Comunicazione | Ethernet | Ethernet |
| cinematica | parallela | parallelo |
Serie CRG
| CRG 30-050 | CRG 200-085 | |
| corsa | 50 mm | 85 mm |
| forza di presa | 15-30 N | 75-200 N |
| Tempo di ciclo (con corsa di 4 mm) | 0,27 s | 0,34 s |
| Peso del pezzo (aderenza geometrica/adhesiva) | 2,7 kg / 0,15 kg | 4,3 kg / 1,0 kg |
| Comunicazione | IO-Link V1.1 | IO-Link V1.1 |
| cinematica | parallela | parallelo |
Serie STERIGRIP
| STG 40-024 | STG 200-030 | STG 200-085 | |
| corsa | 24 mm | 30 mm | 85 mm |
| forza di presa | 12-40 N | 40-200 N | 50-200 N |
| Tempo di ciclo (con corsa di 4 mm) | 0,25 s | 0,30 s | 0,30 s |
| Peso del pezzo (aderenza geometrica/adhesiva) | 3,5 kg / 0,2 kg | 5,5 kg / 1,3 kg | 4,0 kg / 1,0 kg |
| Comunicazione | IO-Link V1.1 | IO-Link V1.1 | IO-Link V1.1 |
| cinematica | parallelo | parallelo | parallelo |
| Classe di purezza (ISO 14644-1) | (ISO 3) | (ISO 3) | ISO 3 |
| Mantenimento della forza di presa PERMAGRIP® | no | no | sì |
GRIPKIT EASY
| Opzione | BASIC | FLEXGRIP |
| corsa | 30 mm | 30 mm |
| forza di presa | 30-200 N | 30-200 N |
| Tempo di ciclo (con corsa di 4 mm) | 0,41 s | 0,41 s |
| Peso del pezzo (aderenza per forma/forza) | 4,3 kg / 1,0 kg | 4,3 kg / 1,0 kg |
| Controllo | Tool-I/O (I/O digitali) | Tool-I/O (RS485) |
GRIKIT LS
| GRIKIT LS 40-050 | |
| corsa | 50 mm |
| forza di presa | 6-40 N |
| Tempo di ciclo (con corsa di 4 mm) | 0,25 s |
| Peso del pezzo (aderenza per forma/forza) | 1,5 kg / 0,2 kg |
| Comunicazione | Modbus RTU (RS485) |
GRIPKIT-CR-PLUS
| Dimensioni | S | L |
| corsa | 50 mm | 85 mm |
| forza di presa | 15-30 N | 75-200 N |
| tempo di ciclo | 0,27 s | 0,34 s |
| Peso del pezzo (aderenza per forma/forza) | 2,7 kg / 0,15 kg | 4,3 kg / 1,0 kg |
| Comunicazione | USB | USB |
| cinematica | parallela | parallelo |
GRIPKIT-CR-PRO
| Dimensioni | S | L |
| corsa | 50 mm | 85 mm |
| forza di presa | 15-30 N | 75-200 N |
| tempo di ciclo | 0,27 s | 0,34 s |
| Peso del pezzo (aderenza/legame) | 2,7 kg / 0,15 kg | 4,3 kg / 1,0 kg |
| Comunicazione | IO-Link V1.1 | IO-Link V1.1 |
| cinematica | parallela | parallelo |
GRIPKIT-E-PRO
| Dimensioni | S | L |
| corsa | 20 mm | 30 mm |
| forza di presa | 10-30 N | 75-200 N |
| tempo di ciclo | 0,26 s | 0,31 s |
| Peso del pezzo (aderenza per forma/forza) | 2,7 kg / 0,15 kg | 4,3 kg / 1,0 kg |
| Comunicazione | IO-Link V1.1 | IO-Link V1.1 |
| cinematica | parallela | parallelo |
GRIPKIT-P-PRO
| Dimensioni | S | L |
| corsa | 12 mm | 20 mm |
| forza di presa | 220 N | 550 N |
| tempo di ciclo | 0,09 s | 0,16 s |
| Peso del pezzo (aderenza/legame) | 15 kg / 1,1 kg | 22 kg / 2,8 kg |
| Comunicazione | IO-Link V1.1 | IO-Link V1.1 |
| cinematica | parallela | parallelo |
GRIPKIT-PZ-PRO
| Dimensioni | M |
| corsa | 12 mm |
| forza di presa | 550 N |
| tempo di ciclo | 0,23 s |
| Peso del pezzo (aderenza per forma/forza) | 25 kg / 2,8 kg |
| Comunicazione | IO-Link |
| cinematica | centrica |
Adattatore di montaggio Delta
| Standard | Cablaggio integrato | |
| Tipo | FL-ISO50-2ISO50-90DEG | FL-ISO50-2GKEASY-90DEG |
| Flangia robot | ISO 50 | ISO 50 |
| Flangia di montaggio Tool | ISO 50 | ISO 50 |
| connettore | - | Cobot TOOL-I/O a 8 poli, tipo A (Fanuc CRX, Kassow, UR) |
| Peso | 0,46 kg | 0,47 kg |
| Materiale | Alluminio, anodizzato duro | Alluminio, anodizzato duro |
Piastre di adattamento ISO-50
| ISO-31.5 | ISO-80 | |
| Tipo | AD-ISO31.5-ISO50 | AD-ISO80-ISO50 |
| Flangia per robot | ISO 31,5 | ISO 80 |
| Flangia di montaggio Tool | ISO 50 | ISO 50 |
| Peso | 0,13 kg | 0,32 kg |
| Materiale | Alluminio, nichelato chimicamente | Alluminio, nichelato chimicamente |
dito con sensore
| F-WSG-FMF | F-WSG-F | |
| Tecnologia integrata di misurazione della forza | sì | - |
| Intervallo di misurazione della forza di presa (forza nominale) | da 0 a 160 N (da 0 a 80 N) | - |
| Risoluzione | 16 bit | - |
| Precisione | ±3% | - |
| Frequenza di campionamento (in combinazione con il WSG 50) | 300 Hz | - |
| tensione di alimentazione | 5 V / 10 mA (tramite porta sensore WSG) | - |
| Temperatura di esercizio | da -10 a 70 °C | da -10 a 70 °C |
Serie INTRAPAL
| INTRAPAL 1200-280 | |
| corsa | 280 mm |
| forza di presa | 150-1200 N |
| Tempo di ciclo (con corsa di 4 mm) | 0,5 s |
| Peso del pezzo (aderenza per forma/forza) | 60 kg / 30 kg |
| Comunicazione | Ethernet TCP/IP, MODBUS RTU (opzionale) |
| cinematica | monolaterale, parallela |
Weiss Robotics GmbH & Co. KG
Karl-Heinrich-Käferle-Str. 8
D-71640 Ludwigsburg
Telefono: +49 7141 94 702-0
Weiss Robotics GmbH & Co. KG
Karl-Heinrich-Käferle-Str. 8
D-71640 Ludwigsburg
Telefono: +49 7141 94 702-0
Iscriviti alla nostra newsletter
OPZIONI DI PAGAMENTO
OPZIONI DI SPEDIZIONE
Plugin FLEXGRIP
FLEXGRIP offre un’integrazione testata dal produttore. Ciò garantisce un’integrazione rapida e senza intoppi del modulo di presa nella vostra applicazione con robot collaborativi. Il tutto con uno sforzo di integrazione pari a una frazione di quello normalmente richiesto. I plugin FLEXGRIP sono disponibili per i seguenti cobot.
Nota: assicuratevi che il sistema di controllo del vostro cobot soddisfi i requisiti minimi indicati nella documentazione del rispettivo plugin FLEXGRIP.
Documentation
um_griplink_plugin_ur_de.pdf
um_griplink_plugin_ur_en.pdf
um_griplink_plugin_ur_psx_de.pdf
um_griplink_plugin_ur_psx_en.pdf
Software
griplink_plugin_universalrobots_3.0.0.zip
griplink_plugin_universalrobots_psx_1.0.0.zip
Remark
This plugin supports both the GRIPLINK and FLEXGRIP protocols.