组件搬运
如今,为了节省电子组件(电子/机电一体化)的存储空间,人们开始使用存储架。 要使用机器人装入或取出印制电路板(PCB),抓取系统必须进行协调运动。通过“GRIPPERPILLAR”项目,WEISS ROBOTICS 展示了利用层叠排列的伺服电动夹爪,可以实现对边缘已夹持的印制电路板的输送运动。 其优势在于:无需在印制电路板(PCB)上预留用于吸附或夹持的空闲区域。运动模式的控制通过GRIPLINK技术直接由机器人控制器完成。
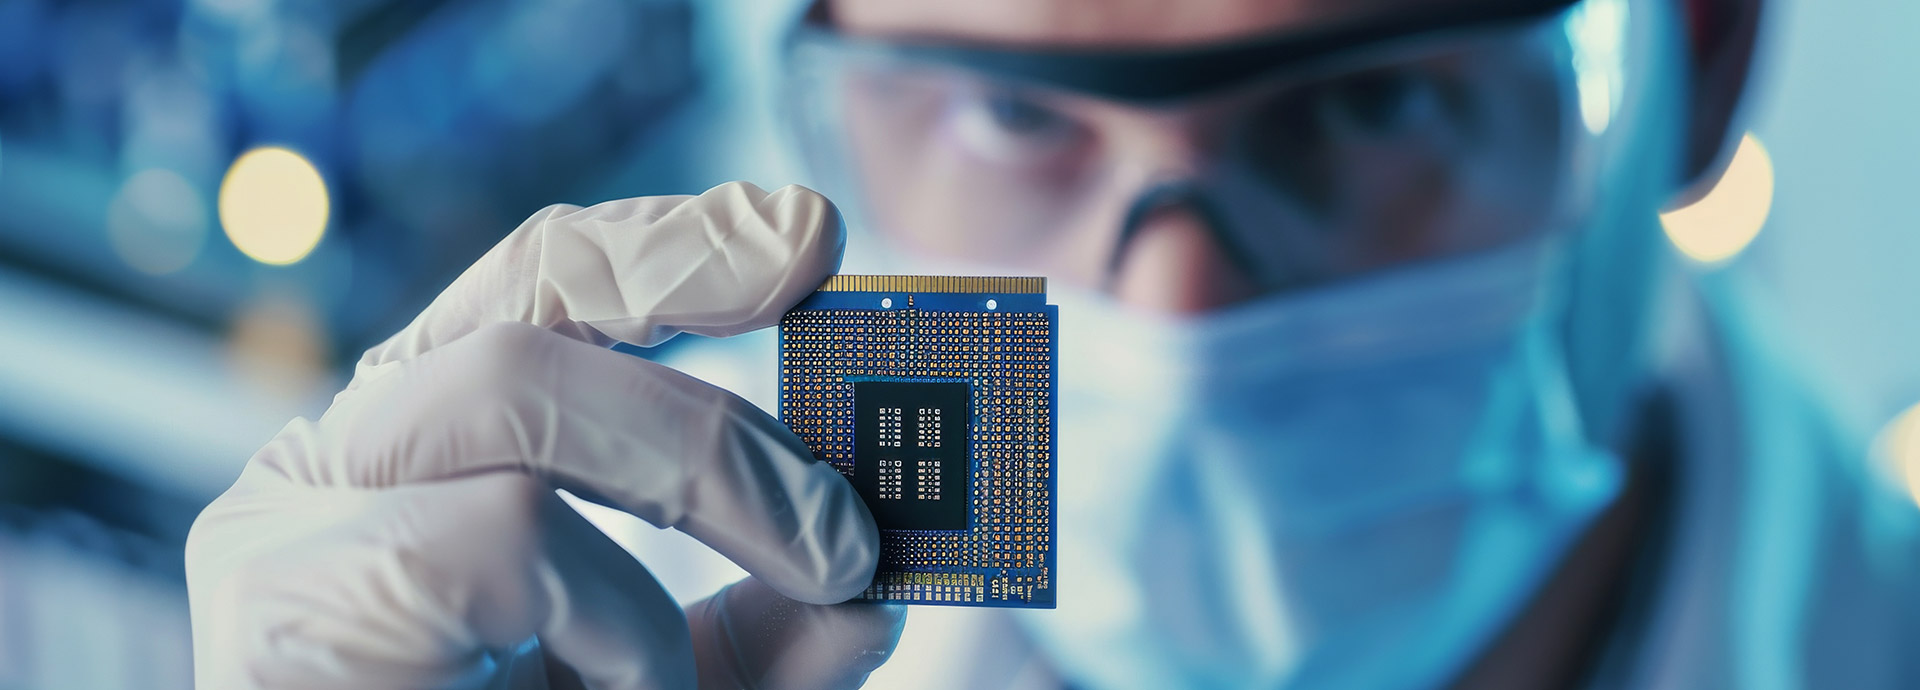
如今,为了节省电子组件(电子/机电一体化)的存储空间,人们开始使用存储架。 要使用机器人装入或取出印制电路板(PCB),抓取系统必须进行协调运动。通过“GRIPPERPILLAR”项目,WEISS ROBOTICS 展示了利用层叠排列的伺服电动夹爪,可以实现对边缘已夹持的印制电路板的输送运动。 其优势在于:无需在印制电路板(PCB)上预留用于吸附或夹持的空闲区域。运动模式的控制通过GRIPLINK技术直接由机器人控制器完成。